دراسة حالة · الحوسبة المكانية
تقييم الواقع المعزز بالحجم الطبيعي بديلًا عن النماذج الأولية المادية
النماذج الأولية المادية بطيئة الإنتاج، والشاشات تُصغّر الأشياء وتُسطّح حركتها. يضع هذا التطبيق الأصلي لـ iPhone وApple Vision Pro تصميمًا مفاهيميًا لروبوت بالحجم الطبيعي داخل منازل المشاركين أنفسهم، ثم اختبرت دراسة منزلية ما إذا كان الواقع المعزز كافيًا لتقييمه.

نظرة عامة
التصميم والتطوير؛ المرحلة الثالثة من رسالة الماجستير التي أعددتُها في UNIST
أجهزة iPhone المزوّدة بمستشعر LiDAR، وApple Vision Pro
Swift وSwiftUI وARKit وRealityKit وReality Composer Pro وUSDZ
عبر TestFlight، بعد اجتياز مراجعة Apple على نظامَي iOS وvisionOS
مشاركون تتراوح أعمارهم بين 17 و29 عامًا، استخدموا أجهزة iPhone الخاصة بهم في منازلهم
سبعة مصممين ومهندسين، من بينهم ممارسون في مجال الواقع الممتد
تُصمَّم معظم المنتجات قبل وقت طويل من وجود نموذج أولي يعمل. لا تستطيع الصورة المعروضة على الشاشة أن تنقل كم يبدو الشيء كبيرًا في الممر، ولا كيف تبدو حركته لمن يجلس على الأريكة. أما الواقع المعزز فيستطيع وضع توأم رقمي في البيئة المقصودة له. والسؤال البحثي هو: هل يستطيع الناس الحكم عليه بدقة تكفي لتوجيه قرارات التصميم؟
منصتان تجمعان سعة الانتشار ودقة العرض
يستهدف التطبيق سعة الانتشار ودقة العرض معًا. فهاتف iPhone يحمل الدراسة إلى منازل المشاركين، بينما يعرض Vision Pro الاختبار نفسه دون شاشة محمولة تعترض الرؤية.
هاتف iPhone نافذةً محمولة على الواقع المعزز
يرصد مستشعر LiDAR في أجهزة iPhone الحديثة الأرضية بسرعة ويقدّر الحجم بدقة جيدة، كما تصل الهواتف إلى عدد من المشاركين أكبر بكثير مما تصل إليه النظارات. أما الثمن فهو أن الروبوت يُشاهَد عبر شاشة صغيرة تُمسَك بذراع ممدودة، مما يُضعف الإحساس بالحضور ويُتعب الذراع.
نظارة Apple Vision Pro لإحساس أعمق بالحضور
تجعل الرؤية العابرة المجسّمة والشاشة عالية الكثافة النقطية التغيّراتِ الطفيفة في الوضعية ودورانَ العجلات واضحة، ويحلّ الإدخال بالعينين واليدين محلّ وحدات التحكم. وتجمع نسخة visionOS بين نافذة قائمة ومساحة غامرة.

واجهة تُفسح المجال للبيئة المادية
تتّبع الواجهة إرشادات Apple لتصميم الواجهات (Human Interface Guidelines) لتكون مألوفة منذ اللحظة الأولى. وتُبقي اللوحات شبه الشفافة، على طراز Liquid Glass، الغرفةَ ظاهرة، لأن الغرفة هي سياق التقييم.
-
1
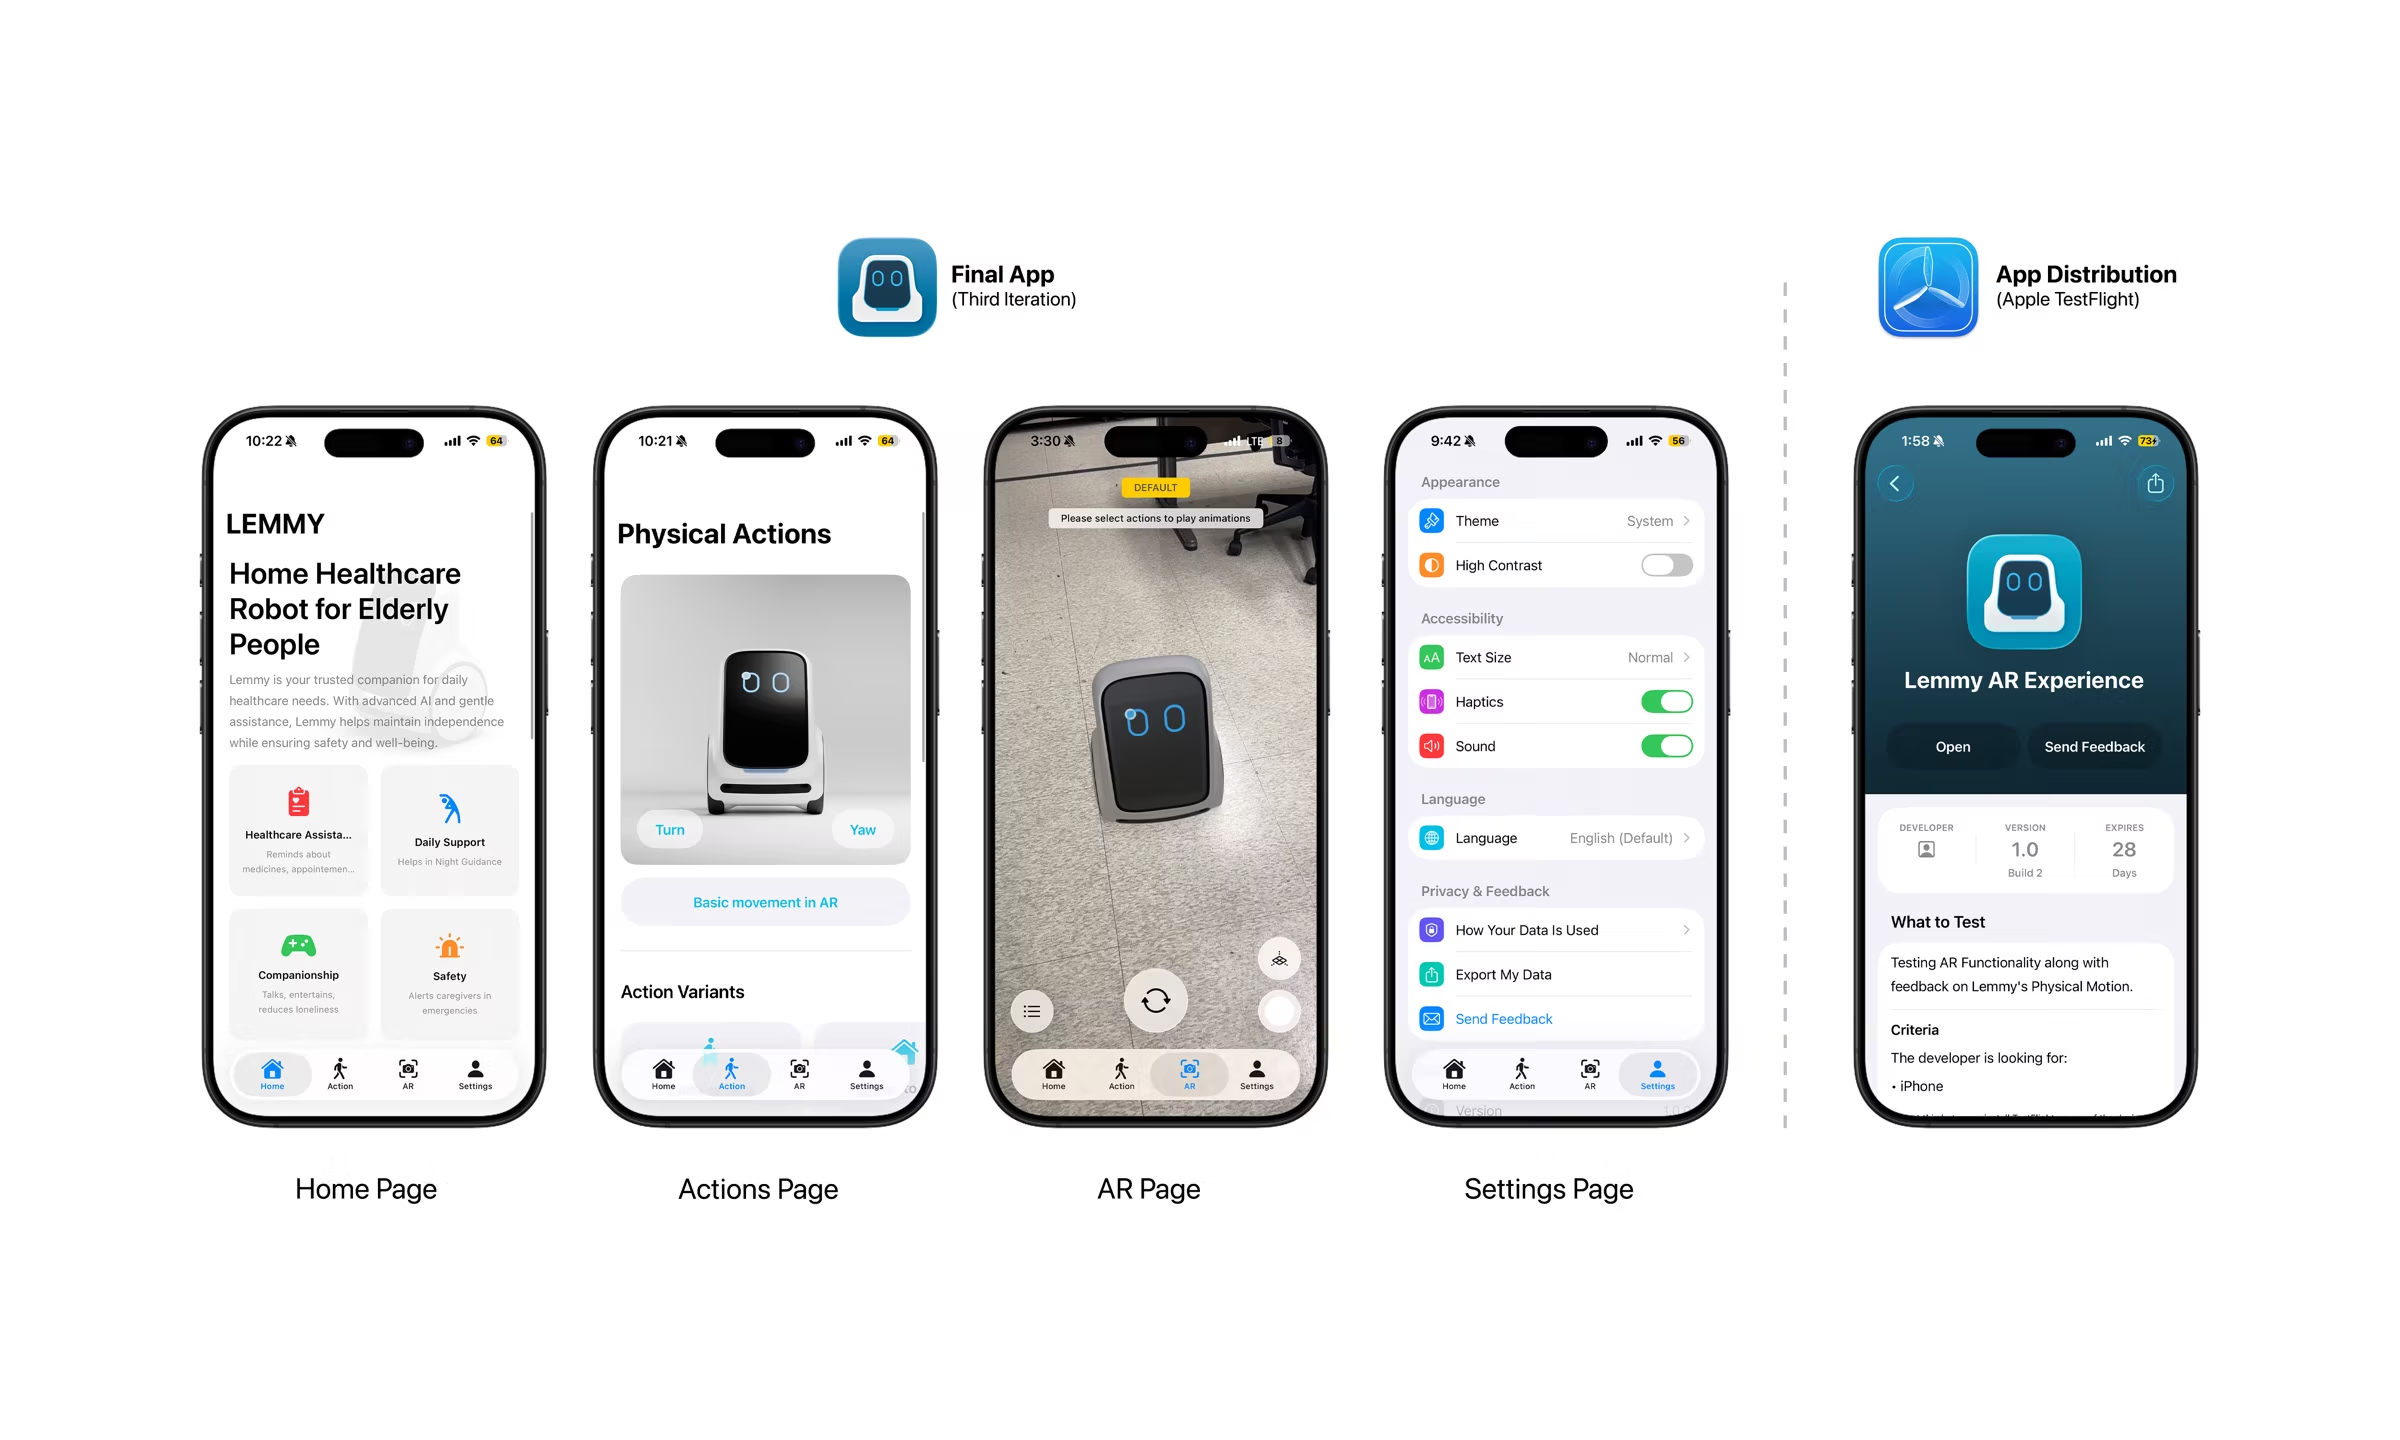
الإصدار الأول: الوصول إلى الكاميرا واصطلاحات العناصر المتراكبة
التنقّل، وإذن الكاميرا، واختبارات لطريقة تموضع الأزرار والعناصر المتراكبة فوق العالم الحقيقي.
-
2
الإصدار الثاني: نموذج الروبوت ومكتبة الحركات
النموذج ثلاثي الأبعاد الكامل، وصفحة للحركات، والإعدادات. واختيار إحدى النسخ، مثل «الاقتراب من المستخدم، النسخة 1»، يفتح تلك الحركة في الواقع المعزز.
-
3
الإصدار الثالث: الطرح للمشاركين
معاينة تفاعلية ثلاثية الأبعاد، ولوحة منبثقة تصنّف الحركات إلى أساسية ووظيفية وتعبيرية، فيبقى عرض الواقع المعزز خاليًا من الازدحام.

إشارات الارتكاز لإدراك الحجم
يستدل الناس على الحجم من إشارات التلامس والإضاءة. لذا ينبغي أن يبدو الروبوت واقفًا على الأرضية، لا طافيًا أمام الكاميرا.
التثبيت على الأرضية
يرصد ARKit المستويات الأفقية المصنّفة على أنها أرضية، ويُربط نظام إحداثيات الروبوت بالأرض لا بالكاميرا.
إضاءة البيئة
يربط تقديرُ إضاءة البيئة وظلٌّ أرضيّ الروبوتَ الافتراضي بالإضاءة الحقيقية وبالسطح الذي يقف عليه.
ضمّ الإصبعين للإيقاف المؤقت
يُوقف ضمّ الإصبعين أي رسوم متحركة مؤقتًا، فيتمكّن الباحثون من تجميد الروبوت عند لحظة مفصلية من حركته لفحصه عن قرب.
مسار الإنتاج
مسار أصول واحد من نماذج CAD الهندسية إلى الواقع المعزز
تنطلق كل حركة من نموذج CAD الهندسي للروبوت: يُحسَّن النموذج ويُحرَّك في Blender، ثم يُتحقَّق من الحركة بإضافة True RoboAnimator التي طوّرتُها، وتُصدَّر بصيغة USDZ. وتُضبط الخامات في Reality Composer Pro قبل تضمين الأصول في التطبيق.
على Vision Pro، بلغ ارتفاع النموذج نحو نصف متر في مشهد غرفة معيشة، أي بمستوى الركبة إلى جانب الأثاث، مطابقًا للروبوت المزمع تصنيعه.

دراسة منزلية وُزّعت عبر TestFlight
ثبّت المشاركون التطبيق عبر TestFlight وشاهدوا الروبوت في غرفهم. وقد استُقطب البالغون الأصغر سنًّا عن قصد، لأن المتمرّسين في واجهات الأجهزة المحمولة يقدّمون ملاحظات أدق عن الوسيط نفسه.
تفضيل الحركة
الحركات نفسها مبنيّة من مكوّنات حركة مختلفة، وتُقيَّم على مقاييس من 10 درجات.
التعرّف على العاطفة من الحركة
سبع حركات تعبيرية لا يُميَّز بينها إلا برقم. ودوّن المشاركون العاطفة التي أدركوها.
قابلية استخدام تطبيق الواقع المعزز
سهولة الاستخدام، ووضوح عناصر التحكم، والثبات، ومدى مساعدة الواقع المعزز للمشاركين على فهم الروبوت.
نقل الواقع المعزز الحجم والمسار، لا العاطفة
تقييمات المشاركين لتجربة الواقع المعزز
متوسط التقييم من 10، على أجهزة iPhone الخاصة بالمشاركين في منازلهم.
أمكن قراءة الحجم والاتجاه والمسار بوضوح. تمكّن المشاركون من تقدير حجم الروبوت، والجهة التي يواجهها، والوجهة التي يقصدها، قياسًا إلى أثاث منازلهم.
لم تنقل الحركة وحدها العاطفة. فهم ستة مشاركين «السعادة» على أنها حماس أو حيوية، لكن «الخوف» فُهم غالبًا على أنه كفاءة أو حذر، وفُهمت الحركات السريعة على أنها يقظة. واستعان كثير من المشاركين بتشبيهات من عالم الحيوانات الأليفة، مثل «كلب متحمّس».
في الواقع المعزز، فضّل المشاركون الأصغر سنًّا الحركة التي يسهل توقّعها. جمعت النسخة الأعلى تقييمًا بين وضعية ثابتة ومسار مستقيم وسرعة عادية (8.0 من 10). أما كبار السن في الدراسة السابقة فكانوا قد فضّلوا وضعية ديناميكية أكثر تعبيرًا.
تقييم الخبراء
أيّد الخبراء اختبار الواقع المعزز، مع بيان حدوده
راجع سبعة مصممين ومهندسين الإطار كاملًا، وقيّموا عبارة «اختبار الواقع المعزز يقدّم رؤى صالحة» بـ 8.6 من 10، وهي العبارة الأعلى تقييمًا. كما حدّدوا ما لا يستطيع الواقع المعزز نقله: ضجيج المحركات ووزن الروبوت.
متوسط الموافقة لدى سبعة خبراء في التصميم والروبوتات والواقع الممتد.
دلالات لممارسة تصميم الواقع الممتد
الاختبار في سياق الاستخدام الفعلي
تجيب غرفة المعيشة عن أسئلة حول الحجم والمسارات لا تستطيع أي صورة على الشاشة الإجابة عنها، ويتيح الواقع المعزز هذا الاختبار قبل تصنيع الجهاز.
الحركة وحدها لا تكفي للتعبير
نُقل الحضور المكاني، أما العاطفة الدقيقة فلم تُنقل. فالتعبير يحتاج إلى الصوت والوجه والتوقيت، لا إلى الحركة وحدها.
مواءمة الجهاز مع سؤال البحث
الهواتف لسعة الانتشار والبيانات الكمية، والنظارات للحركة الدقيقة والإحساس بالحضور. ويمكن لنسخة أصلية واحدة من التطبيق أن تخدم الاثنين.
حدود الدراسة. كانت الدراسة صغيرة واستكشافية، وكان جميع المشاركين من الشباب. وقد أُجريت على iPhone، أما Vision Pro فاستُخدم لتطوير التجربة والتحقق منها، لا في الدراسة نفسها. وسينقل العمل المستقبلي دراسات التفضيل السابقة إلى الواقع المعزز، ويقارن الواقع المعزز مباشرةً بالاختبار القائم على الشاشات.