True RoboAnimator
حركة تستطيع روبوتات حقيقية أن تنفّذها.
إضافة لـ Blender تحوّل حركة الهيكل المضبوطة بالإطارات المفتاحية إلى تحريك دقيق هندسيًا للروبوتات ذات العجلات: لا انزلاق جانبيًا، وزوايا عجلات تُحسب إطارًا بإطار، وبيانات قادرة على تشغيل العتاد الحقيقي.
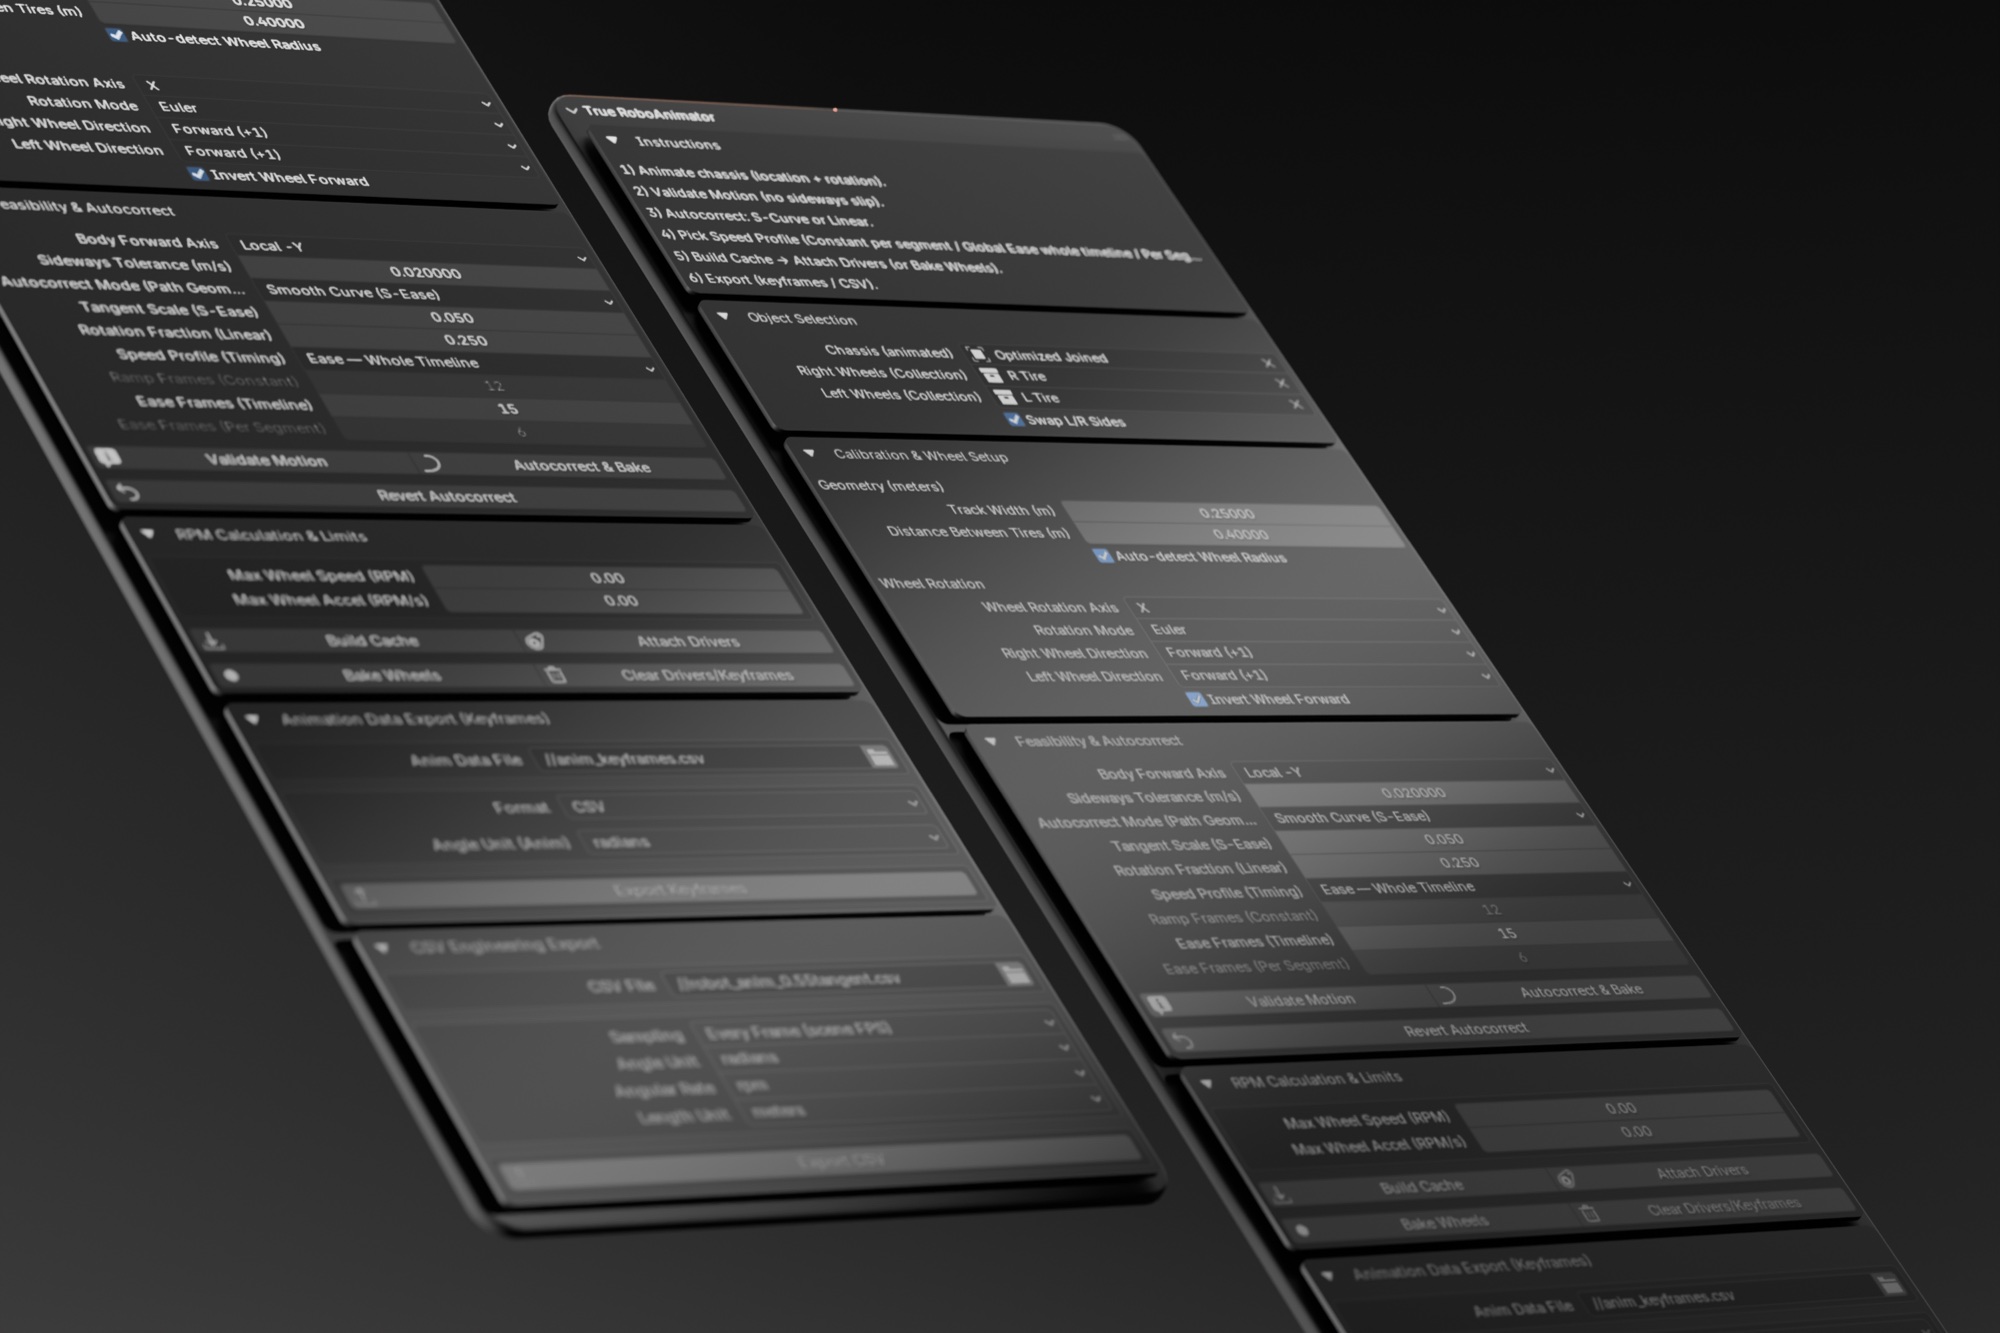
يستطيع روبوت مُحرَّك بالإطارات المفتاحية أن ينزلق جانبيًا أو يدير عجلاته بأي سرعة. أما الروبوت الحقيقي فلا يستطيع. تتحقق True RoboAnimator من كل إطار وفق حركيات الروبوت، وتصحّح المسار قبل أن يبنيه أحد.
تعرّف على أبرز المزايا.
-
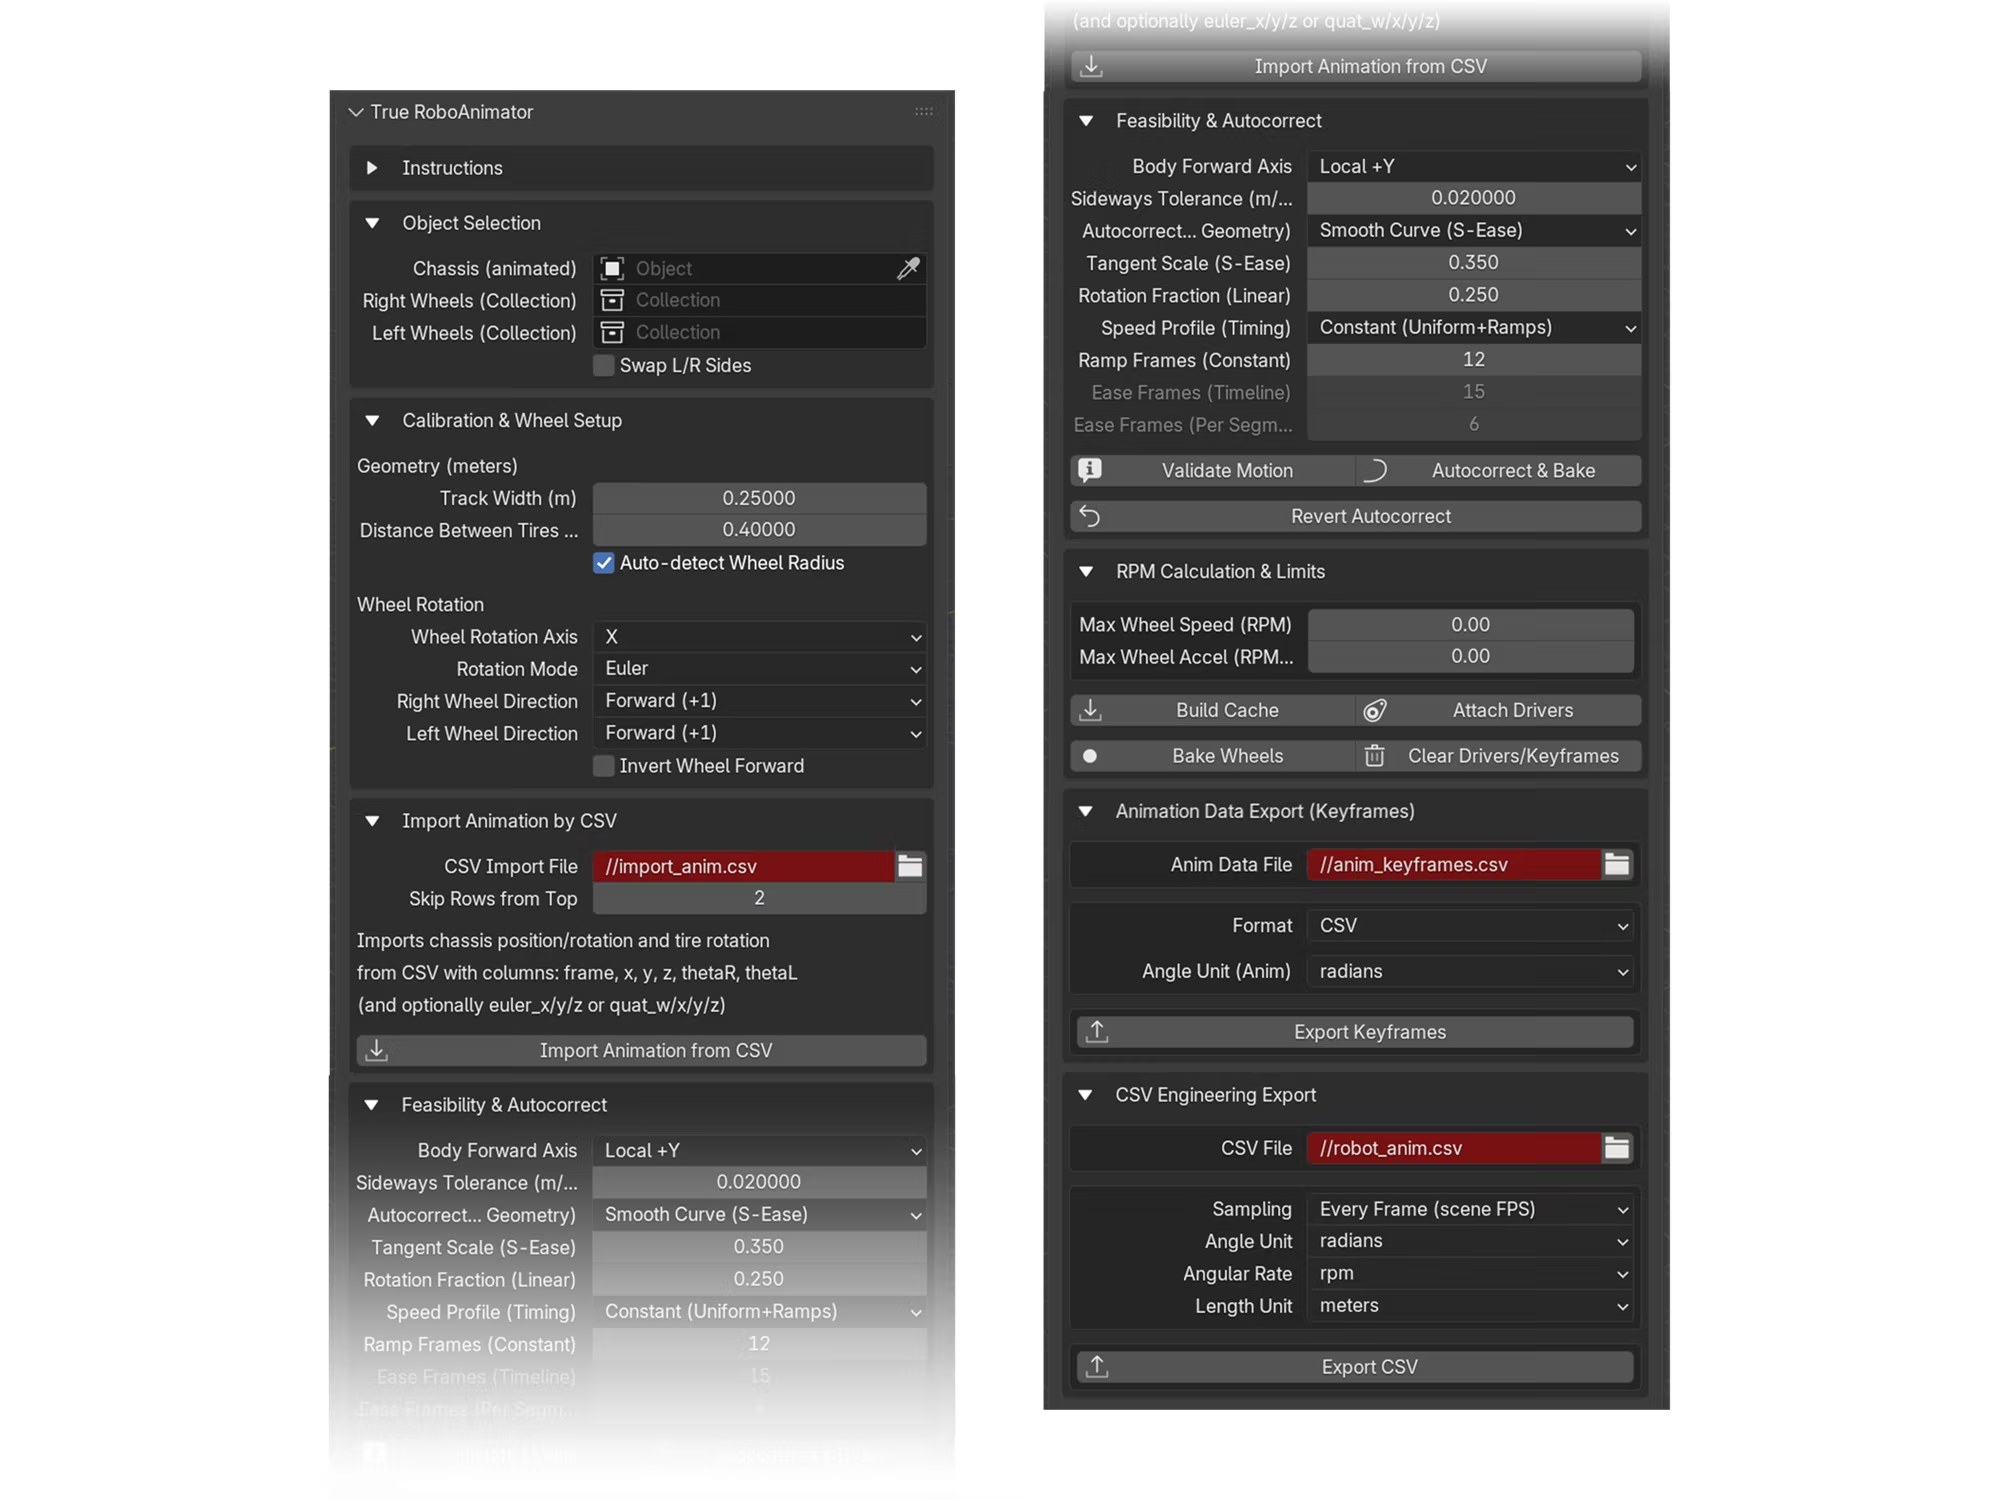
لوحة واحدة، من الأعلى إلى الأسفل. إعداد الهيكل والعجلات، والمعايرة، ومسار الحركة، ومشغّلات العجلات، ثم الاستيراد والتصدير.
مبنية على الحركيات.
لمهندسي الروبوتات وفناني التحريك التقنيين الذين يحتاجون إلى حركة يستطيع روبوت حقيقي أن يتبعها.
كشف الانزلاق. يُفحص كل إطار من حركة الهيكل بحثًا عن أي انزلاق جانبي وفق حدّ سماح تحدده بنفسك.
طريقتان لتصحيح المسار. تنعّم S-Ease المسار إلى منحنيات Bézier ضمن حدّ انعطاف الروبوت؛ أما Linear فتدور في المكان، ثم تسير في خط مستقيم، ثم تستدير نحو الاتجاه النهائي.
ملفات السرعة. شكل شبه منحرف مع منحدرات للتسارع، أو تليين واحد على امتداد الخط الزمني كله، أو تليين داخل كل مقطع.
زوايا لكل إطار. زوايا العجلة اليسرى واليمنى والعجلة الحرة، مع RPM والتسارع الزاوي، مخزّنة مؤقتًا لكل إطار.
مشغّلات تلقائية. مشغّلات دوران على كل عجلة، بنظام Euler أو quaternion، ولكلٍّ منها اتجاه سكونه الخاص.
استيراد CSV وتصديره. صدّر الزمن والوضعية وزوايا العجلات ومعدلاتها للأعمال الهندسية، أو استورد المسارات من جديد.
حدود الأمان. حدود قصوى لسرعة العجلة بوحدة RPM، وللتسارع الزاوي بوحدة RPM في الثانية.
مساعدات نافذة العرض. سهم للأمام، ومحاور عجلات مرمّزة بالألوان، والمساران كلاهما، تُرسم مباشرة عبر الهندسة.
من Blender 4.2 إلى 5.0. طبقة توافق مع slotted actions تُبقي قراءة التحريك وكتابته آمنة عبر الإصدارات.
أربع طرق للتدحرج.
اختر التخطيط الذي يطابق الروبوت، وستعرض اللوحة خانات العجلات التي يحتاجها بالضبط.
عجلتان مدفوعتان، ويستدير الروبوت بفضل الفرق بين سرعتيهما.
عجلة حرة غير مدفوعة تدور حول محورها بحرية، ويتبع دورانها التقدّم الأمامي لمركز الهيكل.
تتشارك العجلتان في كل جانب زاويةً واحدة.
توجيه انزلاقي على طريقة الروكر، تتشارك فيه عجلات كل جانب الزاوية نفسها كما في العجلات الأربع.
الرياضيات، بكل شفافية.
تتبع زوايا العجلات في كل جانب التكامل الكلاسيكي للدفع التفاضلي. أما العجلة الحرة فتتجاهل الانعراج: فهي تدور حول محورها بحرية، ولذلك يتبع دورانها التقدّم الأمامي لمركز الهيكل.
تعني الزوايا والمعدلات الموجبة دائمًا أن العجلة تتدحرج إلى الأمام، أيًّا كان اتجاه نموذجها.
من الإطارات المفتاحية إلى العتاد.
ثماني خطوات، بالترتيب الذي تعرضها به اللوحة.
تجهيز الروبوت
حدّد الهيكل وعدد العجلات، ثم عيّن كل خانة عجلة.
المعايرة
المسافة بين العجلات، ونصف قطر العجلة أو اكتشافه تلقائيًا، ومحور الدوران.
تحريك الهيكل
اضبط إطارات مفتاحية للموضع والدوران حيث يتغيّر المسار.
التحقق
تأكّد من عدم وجود أي انزلاق جانبي.
التصحيح التلقائي
اختر وضعًا وملف سرعة، ثم ثبّت النتيجة، ثم تحقّق مجددًا.
بناء ذاكرة التخزين المؤقت
احسب بالتكامل زوايا كل عجلة لكل إطار.
التشغيل أو التثبيت
مشغّلات للتشغيل المباشر، أو مفاتيح مثبّتة لأدوات أخرى.
التصدير
ملف CSV هندسي أو لقطة من الإطارات المفتاحية للعتاد.
مُختبرة، ومنشورة، ومُستخدمة.
قُيّمت مع مستخدمي Blender
في جلسات التفكير بصوت عالٍ، حصلت على 8.6 من 10 للثبات و8.4 لملاءمة سير العمل. ثم اجتازت المراجعة الرسمية لإضافات Blender.
عرض الدراسةRoboAnimator CSV Plotter
ترسم ملف CSV الخاص بالإضافة على هيئة مسار مرمّز بحسب السرعة، ومسار ثلاثي الأبعاد مقابل السرعة، وخط زمني متحرك، وكل ذلك في المتصفح.
افتح أداة الرسمفي الأعمال الأكاديمية
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
المواصفات التقنية
- الإصدار
- 1.4.1
- Blender
- من 4.2 LTS حتى 5.0
- المتطلبات
- Python 3.11 المضمّن في Blender، دون أي تبعيات خارجية
- الروبوتات
- دفع تفاضلي (عجلتان)، ودفع تفاضلي مع عجلة حرة (3)، وتوجيه انزلاقي (4)، وتوجيه انزلاقي لمركبات الاستكشاف (6)
- التصحيح
- منحنيات S-Ease مع حدّ للانحناء مستمد من المسافة بين العجلات، أو Linear: دوران، ثم حركة، ثم دوران
- السرعة
- شكل شبه منحرف مع إطارات للتسارع والتباطؤ، أو تليين شامل، أو تليين لكل مفتاح
- المخرجات
- ملف CSV هندسي بمعدل المشهد أو بمعدل ثابت وبالوحدات التي تختارها؛ وCSV أو JSON للإطارات المفتاحية؛ ومفاتيح عجلات مثبّتة
- الترخيص
- GPL-3.0
- احصل عليها
- Blender Extensions · GitHub