رسالة ماجستير · UNIST · 2026
إطار لحركات الروبوتات غير الشبيهة بالبشر، من التصميم إلى الهندسة
تقترح الرسالة إطارًا من ثلاث مراحل لتصميم حركات جسدية ملائمة للسياق للروبوتات غير الشبيهة بالبشر، إلى جانب الأدوات اللازمة لتطبيقه.
نظرة عامة
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
البروفيسور KwanMyung Kim
البروفيسور James Self والبروفيسور Jaeyeon Lee
16 ديسمبر 2025. الماجستير في هندسة التصميم، فبراير 2026
إضافة لـ Blender، وأداة ويب لرسم بيانات CSV، وتطبيق واقع معزز لنظام iOS، وتطبيق لنظام visionOS
مشاركون من كبار السن وآخرون أصغر سنًا، ومستخدمو Blender، وسبعة خبراء في التصميم والهندسة
يعمل المصممون بلغة التحريك، أما المهندسون فيحتاجون إلى معاملات. يضيع القصد التصميمي عند التسليم، فينتهي الأمر بالروبوتات إلى أن تتحرك كما تسمح محركاتها، لا كما يحتاج الناس. وهذه الفجوة هي ما تعالجه الرسالة.
«كيف يمكننا بناء إطار منظَّم لتصميم حركات ملائمة للسياق في الروبوتات غير الشبيهة بالبشر وتقييمها، بحيث توازن هذه الحركات بين تجربة المستخدم وقابلية التنفيذ الهندسي؟»
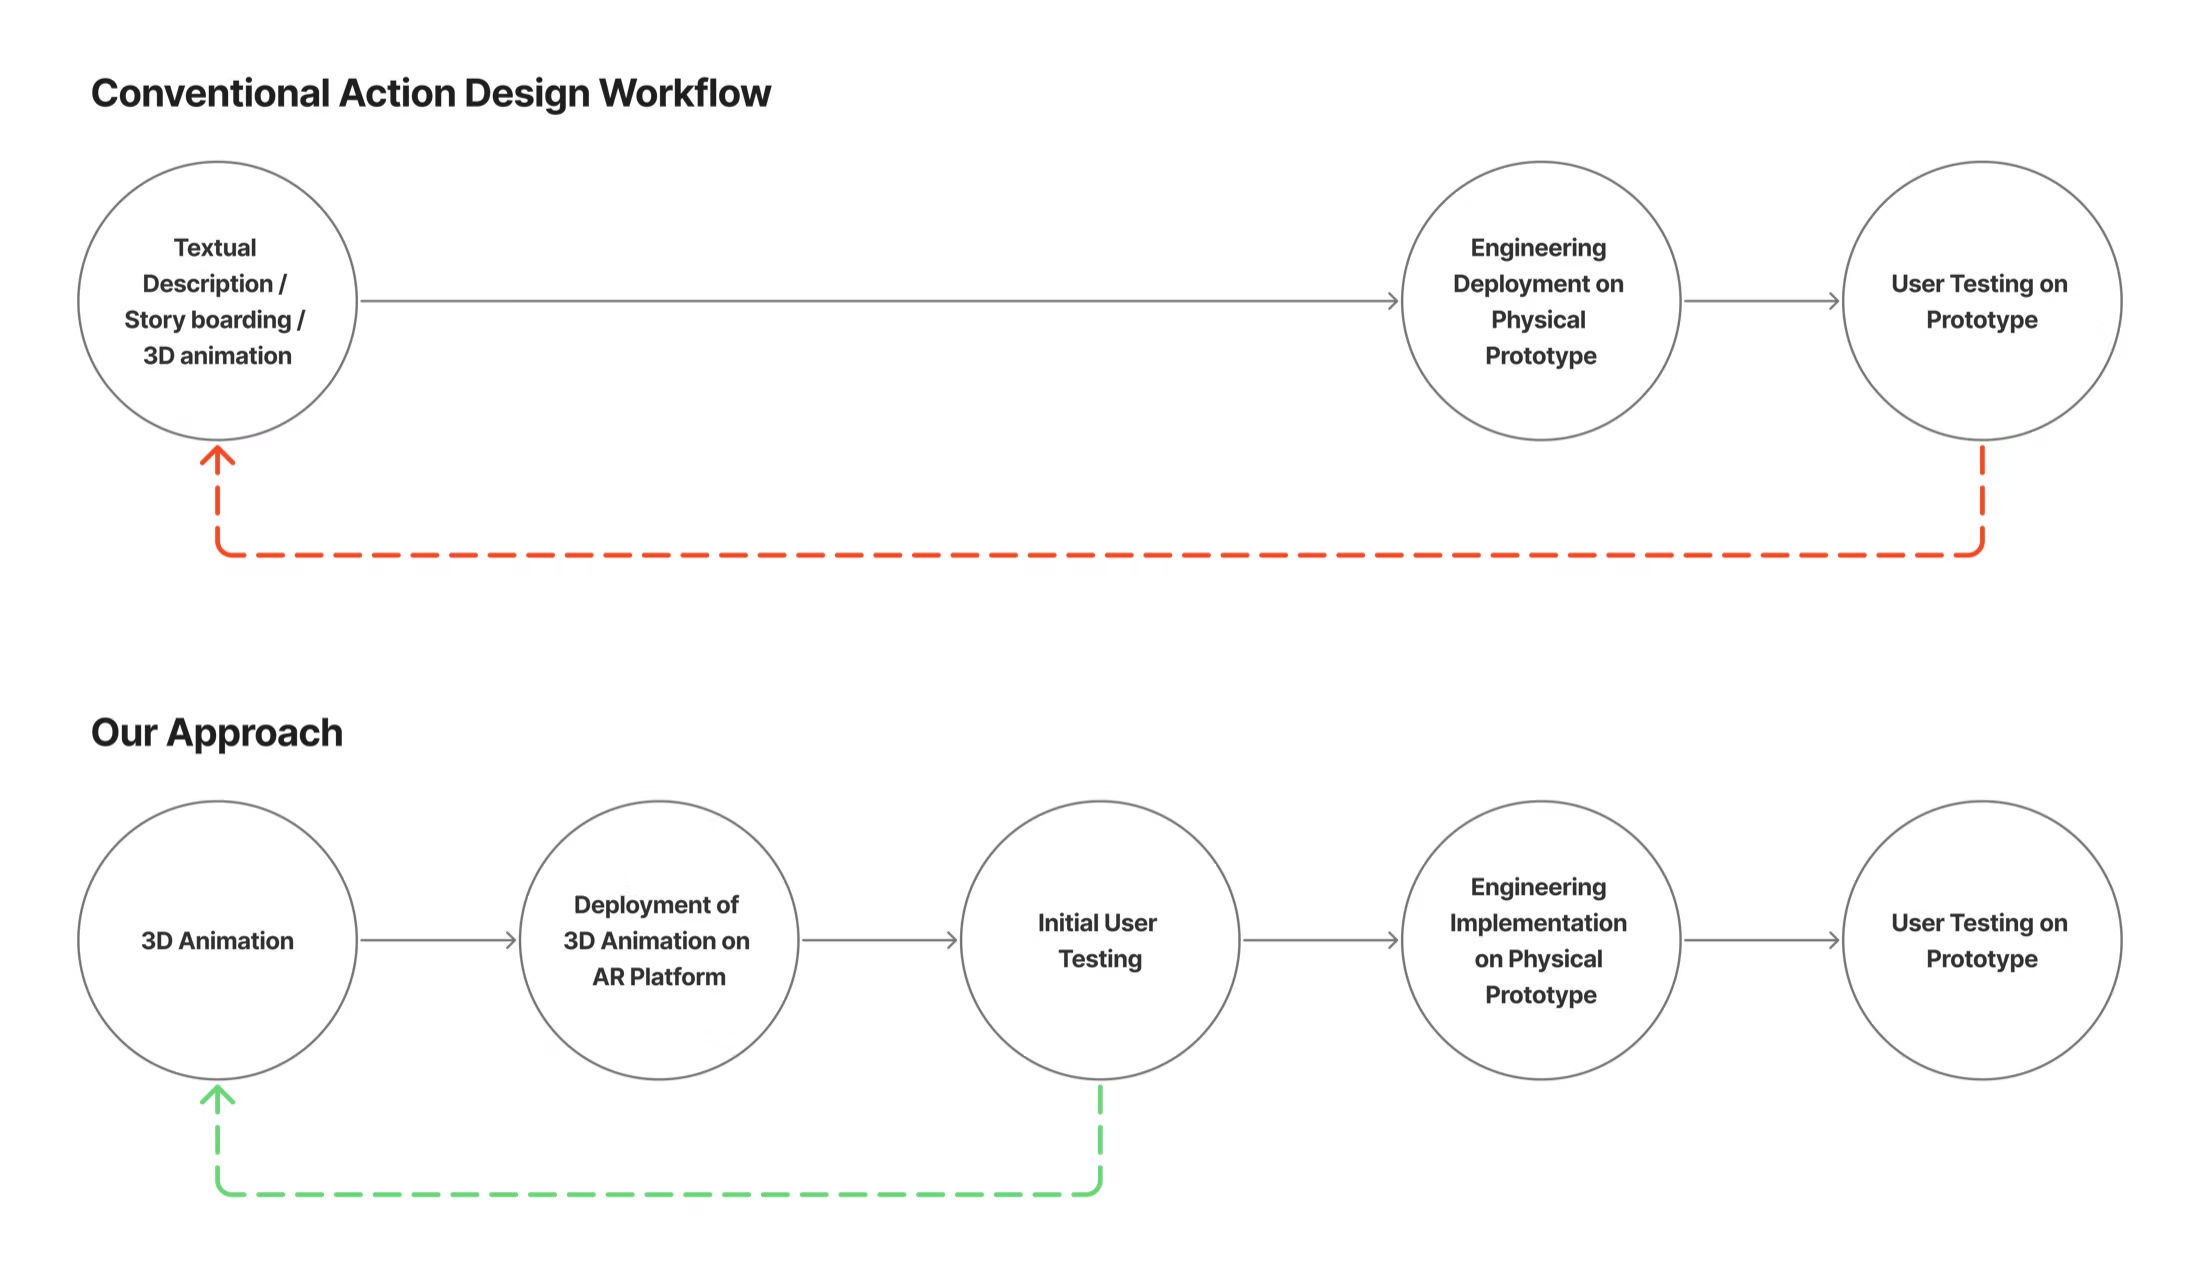
ثلاث مراحل، تعود فيها نتائج الاختبار لتغذية التصميم
تغذّي كل مرحلة المرحلةَ التي تليها، وتعود نتائج الاختبار لتغذية التصميم.
-
1
تصميم حركات الروبوت
بناء فهرس للحركات، وتفكيك الحركة إلى مكوّنات، وقياس تفضيلات المستخدمين.
المرحلة 1 -
2
الدمج والتصدير
التحقق من الرسوم المتحركة وفق القيود الفيزيائية للروبوت، وتصحيح الحركة غير القابلة للتنفيذ، وتصدير بيانات يستطيع المهندسون استخدامها.
المرحلة 2 -
3
الاختبار بالواقع المعزز
وضع الروبوت بحجمه الطبيعي في منازل الناس أنفسهم عبر الواقع المعزز على iPhone، ومعاينته على Apple Vision Pro، قبل أن يصبح العتاد جاهزًا.
المرحلة 3
المرحلة 1 · تصميم حركات الروبوت
تصميم الحركات القائم على المكوّنات والمستند إلى تفضيلات المستخدمين
تطبّق هذه المرحلة المنهج المتّبع في دراسة Lemmy. فقد أنتجت ورشة عمل للمصممين فهرسًا من 22 حركة، وحدّدت المقابلات أربعة مكوّنات للحركة، وقاست المقارنات الزوجية التفضيلات.
في جولة مبكرة، فضّل 36 مشاركًا أصغر سنًا من جنسيات متعددة المسارات المنحنية، في حين فضّل كبار السن المسارات المستقيمة، ما يشير إلى أن تفضيلات الحركة تختلف باختلاف فئة المستخدمين. وفي دراسة التحقق، حصلت الحركات المبنية من المكوّنات التي يفضّلها كبار السن على 7.7 من 10، مقابل 5.3 للحركات المبنية من مكوّنات غير مفضّلة.
اعرف المزيد: Lemmy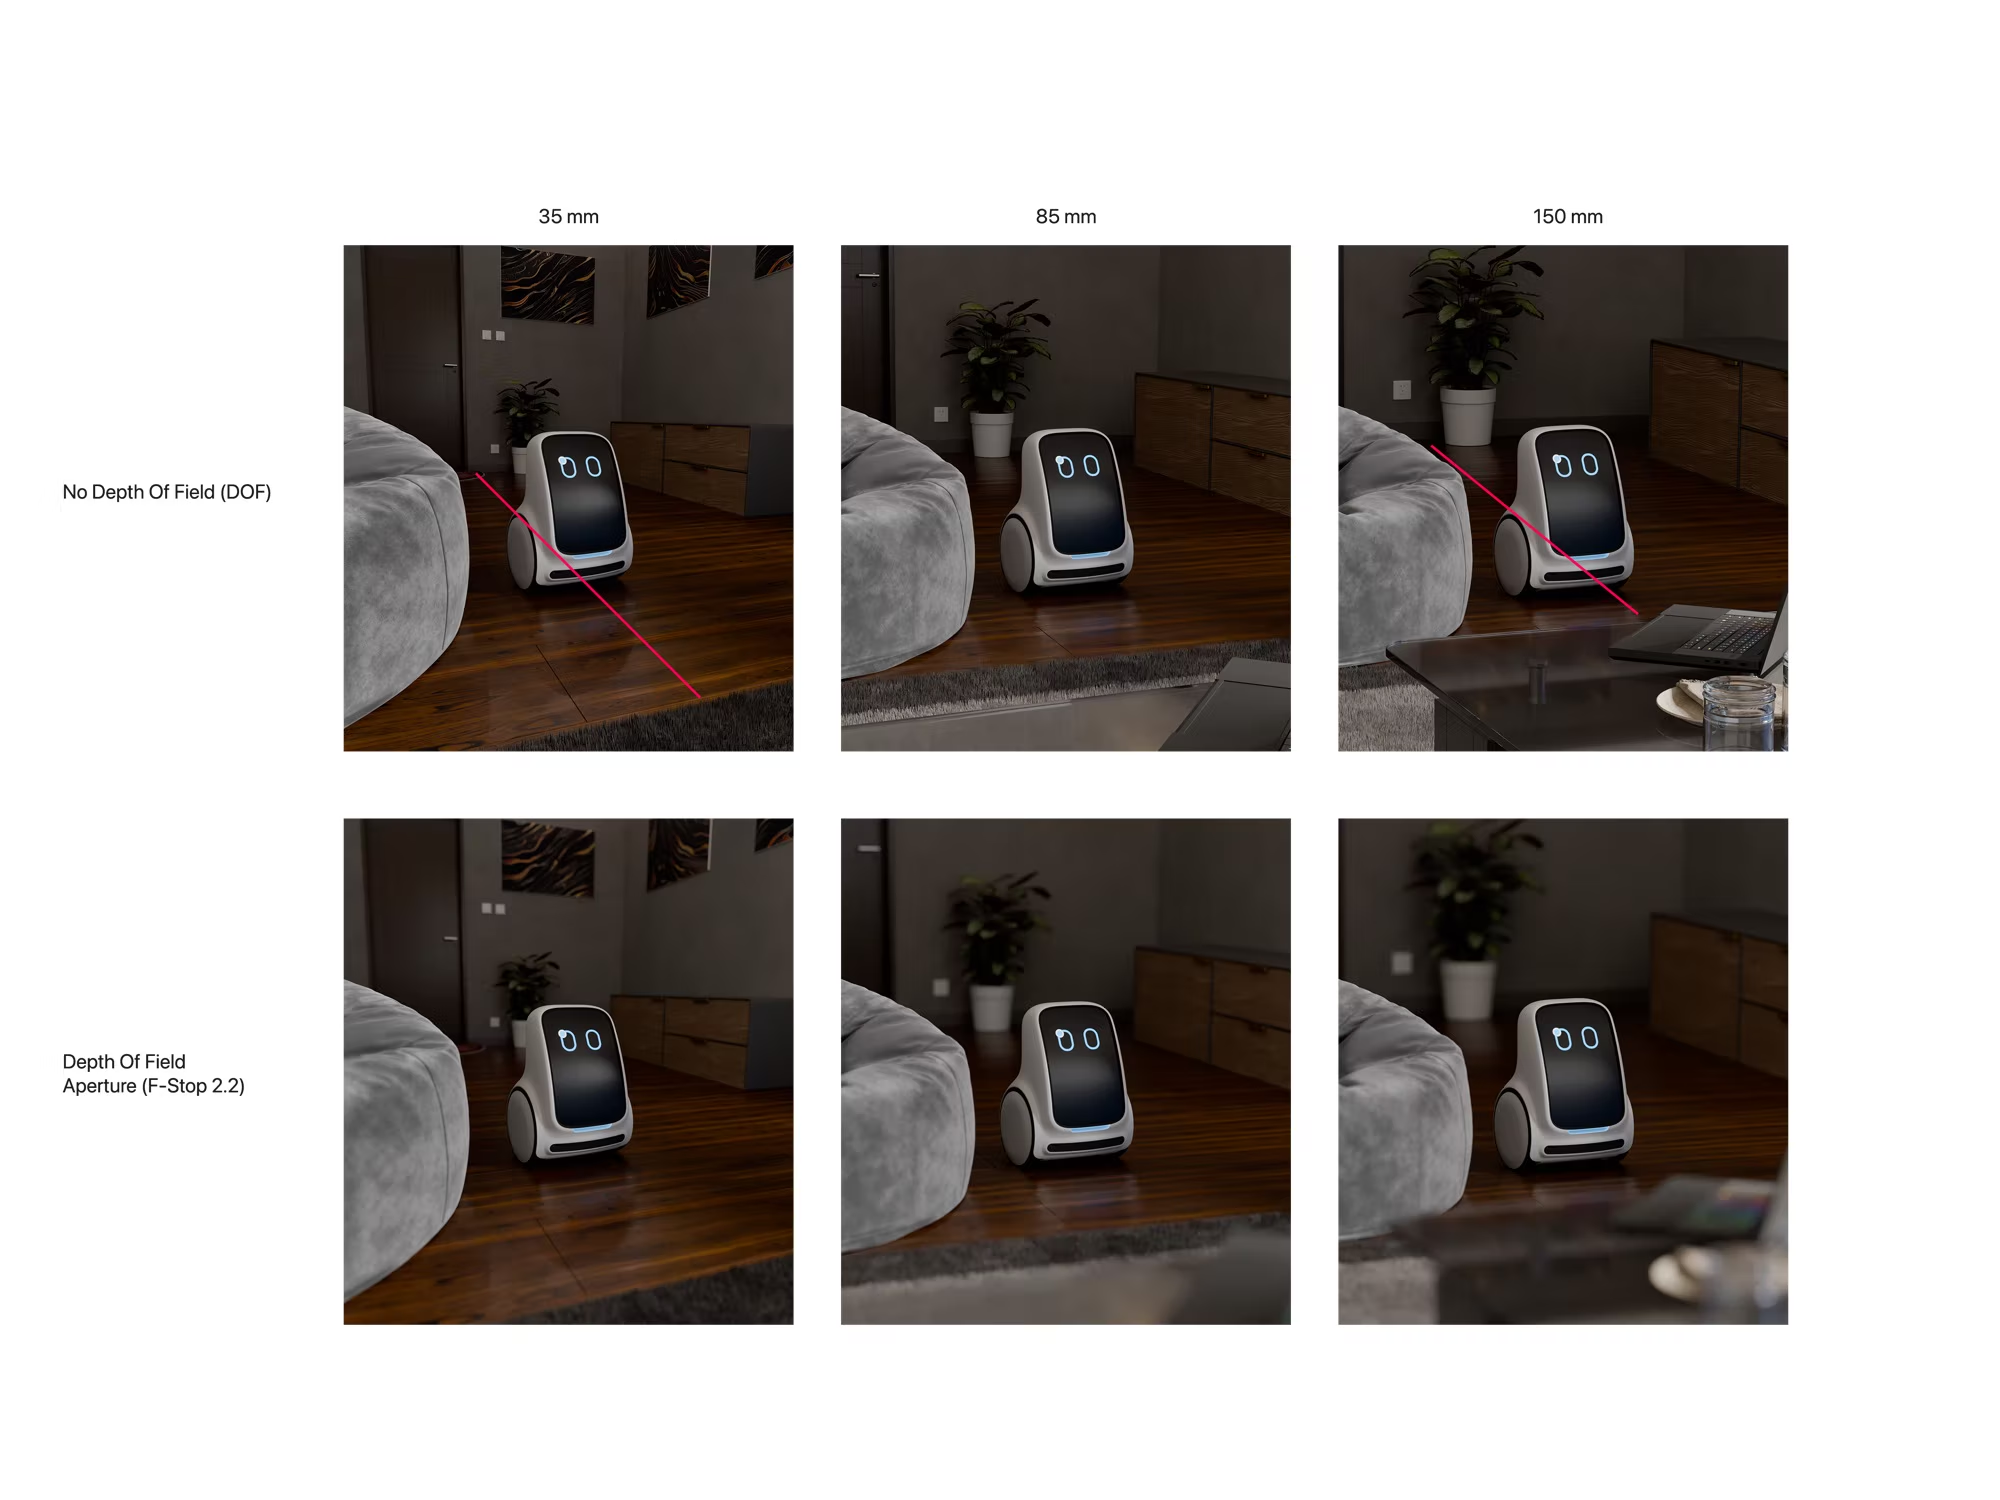
المرحلة 2 · الدمج والتصدير
رسوم متحركة مقنعة قد يتعذّر تنفيذها فيزيائيًا
لا يستطيع روبوت بعجلتين أن ينزلق جانبيًا، وقد تتطلب حركةٌ تبدو هادئة سرعاتِ عجلات لا يقدر عليها أي محرك. لذا طوّرتُ True RoboAnimator، وهي إضافة لـ Blender تفرض هذه القيود أثناء التحريك.
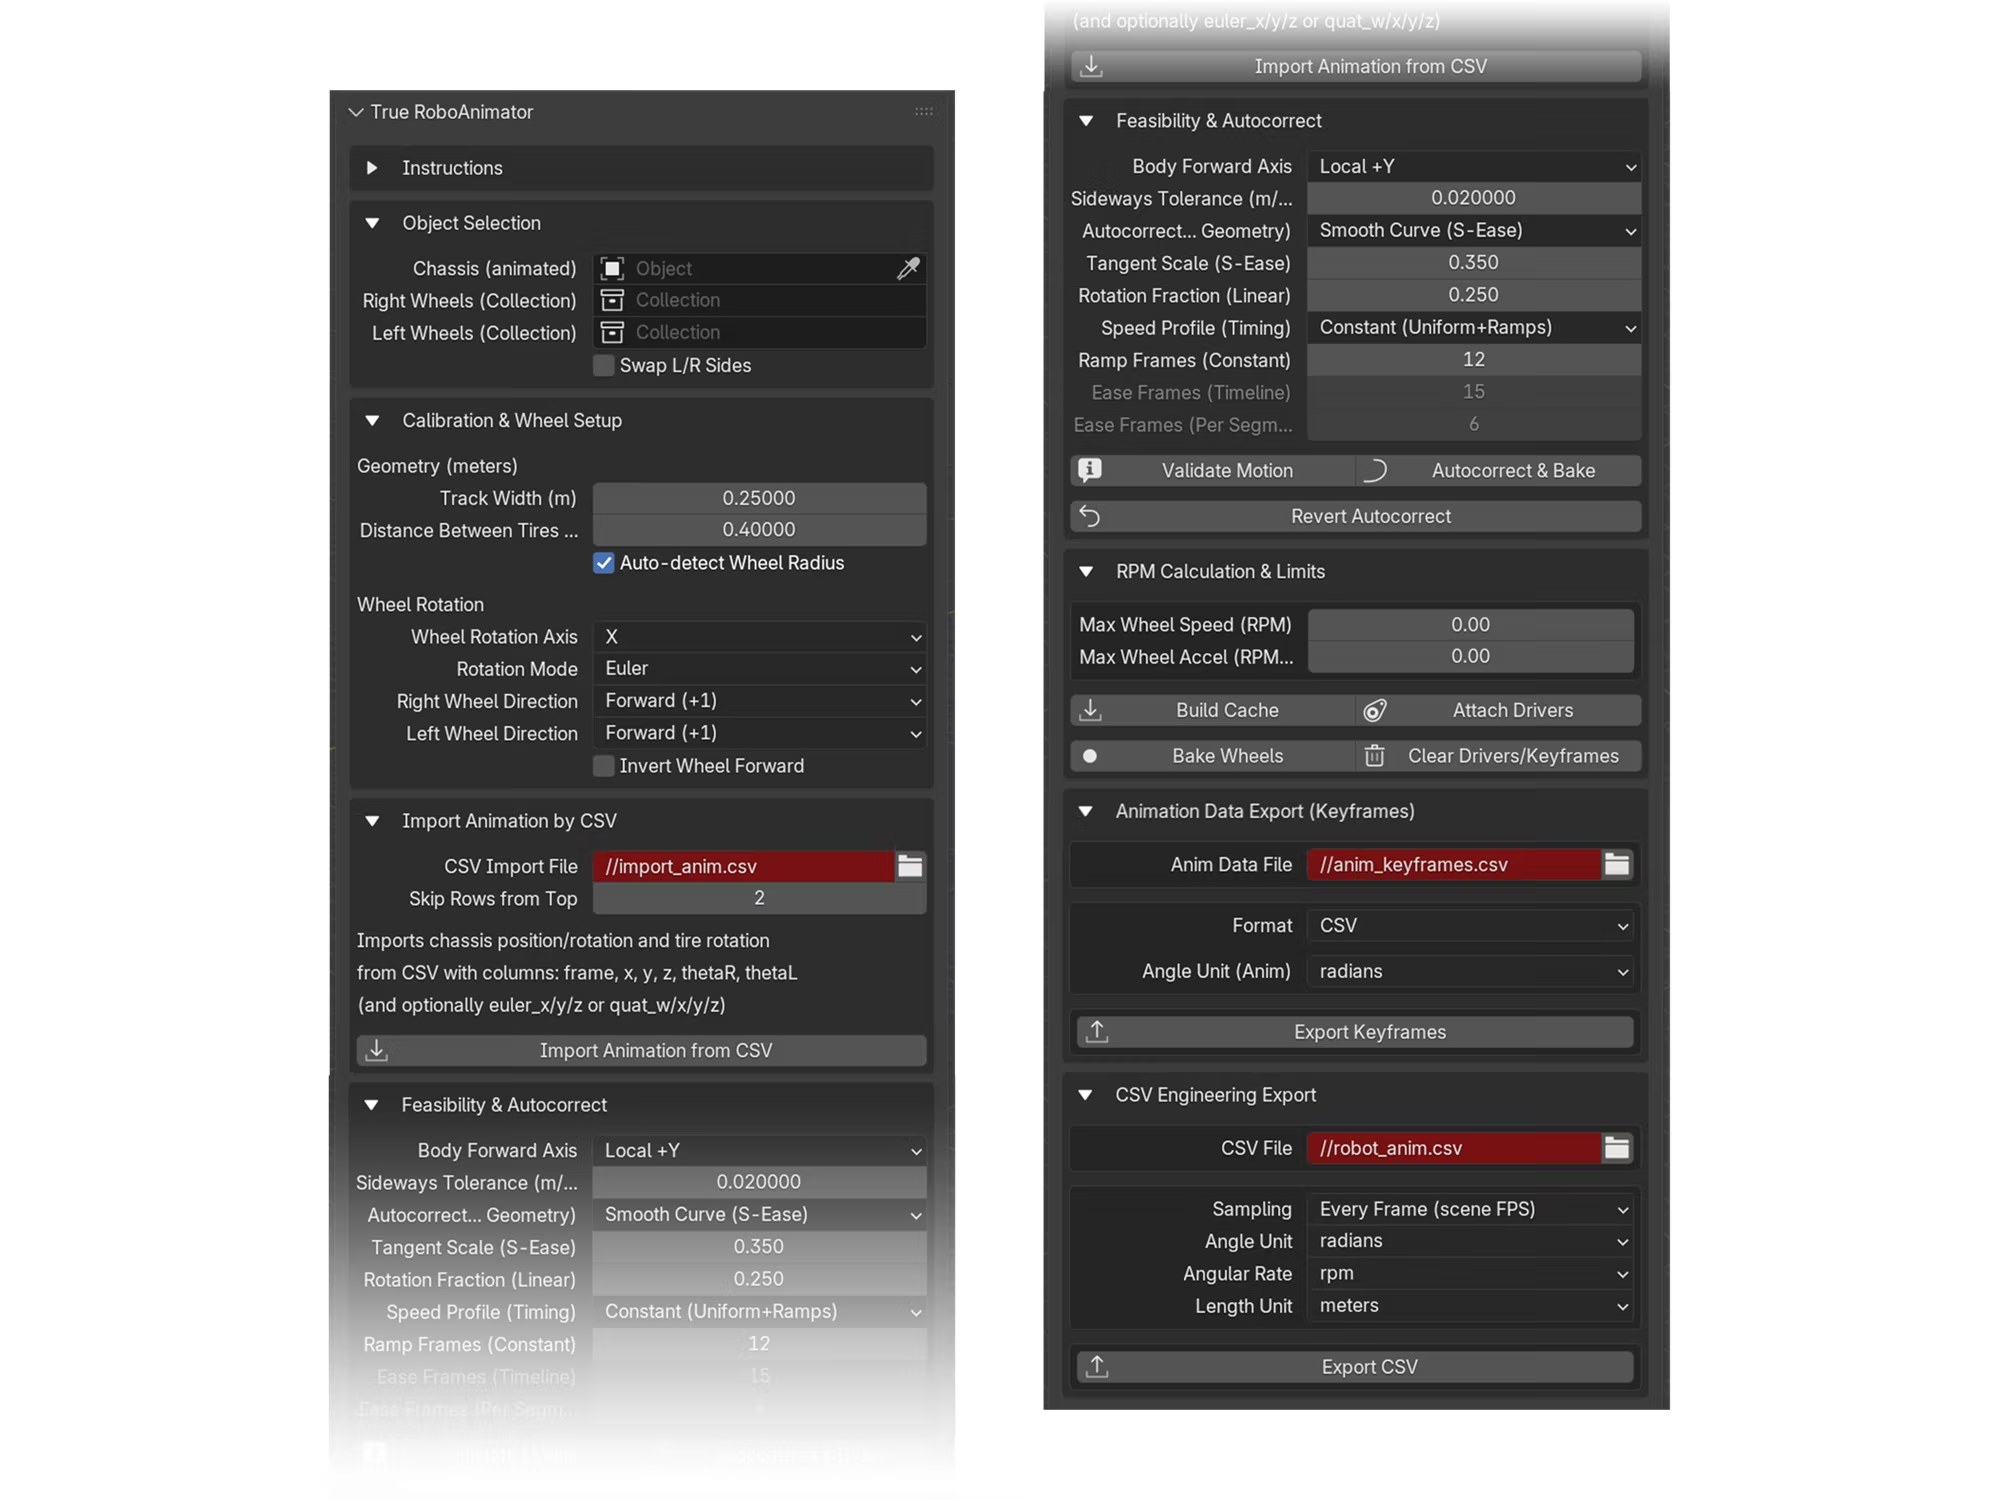
التحقق والتصحيح والتصدير
التحقق من الحركة. تُعلِّم الإضافة كل إطار يضطر فيه الروبوت إلى الانزلاق جانبيًا.
التصحيح التلقائي. تستعيض عن المسارات غير القابلة للتنفيذ بمنحنى سلس على شكل حرف S أو بتسلسل «دوران–انتقال–دوران»، ويمكن التراجع عن التصحيحات.
حركيات العجلات. تحسب زوايا العجلتين اليسرى واليمنى وسرعة دورانهما (RPM)، مع حدود للسرعة والتسارع.
التصدير الهندسي. ملفات CSV لكل إطار أو بمعدل ثابت، وبيانات الإطارات المفتاحية بصيغة CSV أو JSON للواقع المعزز، وأداة ويب لرسم البيانات ومراجعتها.

تقييمات مستخدمي Blender لإضافة True RoboAnimator
متوسط التقييم من 10، من مستخدمين خارجيين لـ Blender بعد جلسة تفكير بصوت عالٍ
لم يُبلَّغ عن أي أعطال. وسجّلت سهولة الفهم أدنى درجة، لذا ينبغي أن يكشف الإصدار التالي خطواته الوسيطة بدلًا من أن يعمل كصندوق أسود بنقرة واحدة. وقد اجتازت الإضافة لاحقًا المراجعة الرسمية من Blender ونُشرت على Blender Extensions، حيث تجاوزت تنزيلاتها 7,000 تنزيل.
المرحلة 3 · الاختبار بالواقع المعزز
اختبار بالواقع المعزز بالحجم الطبيعي في منازل المشاركين
تُصغّر الشاشات الروبوتات وتُفقد حركتها عمقها. ويتولى تطبيق أصلي لـ iPhone تثبيت Lemmy على الأرضية بحجمه الحقيقي، ليتمكن المشاركون من ملاحظة حركته قياسًا إلى أثاثهم.
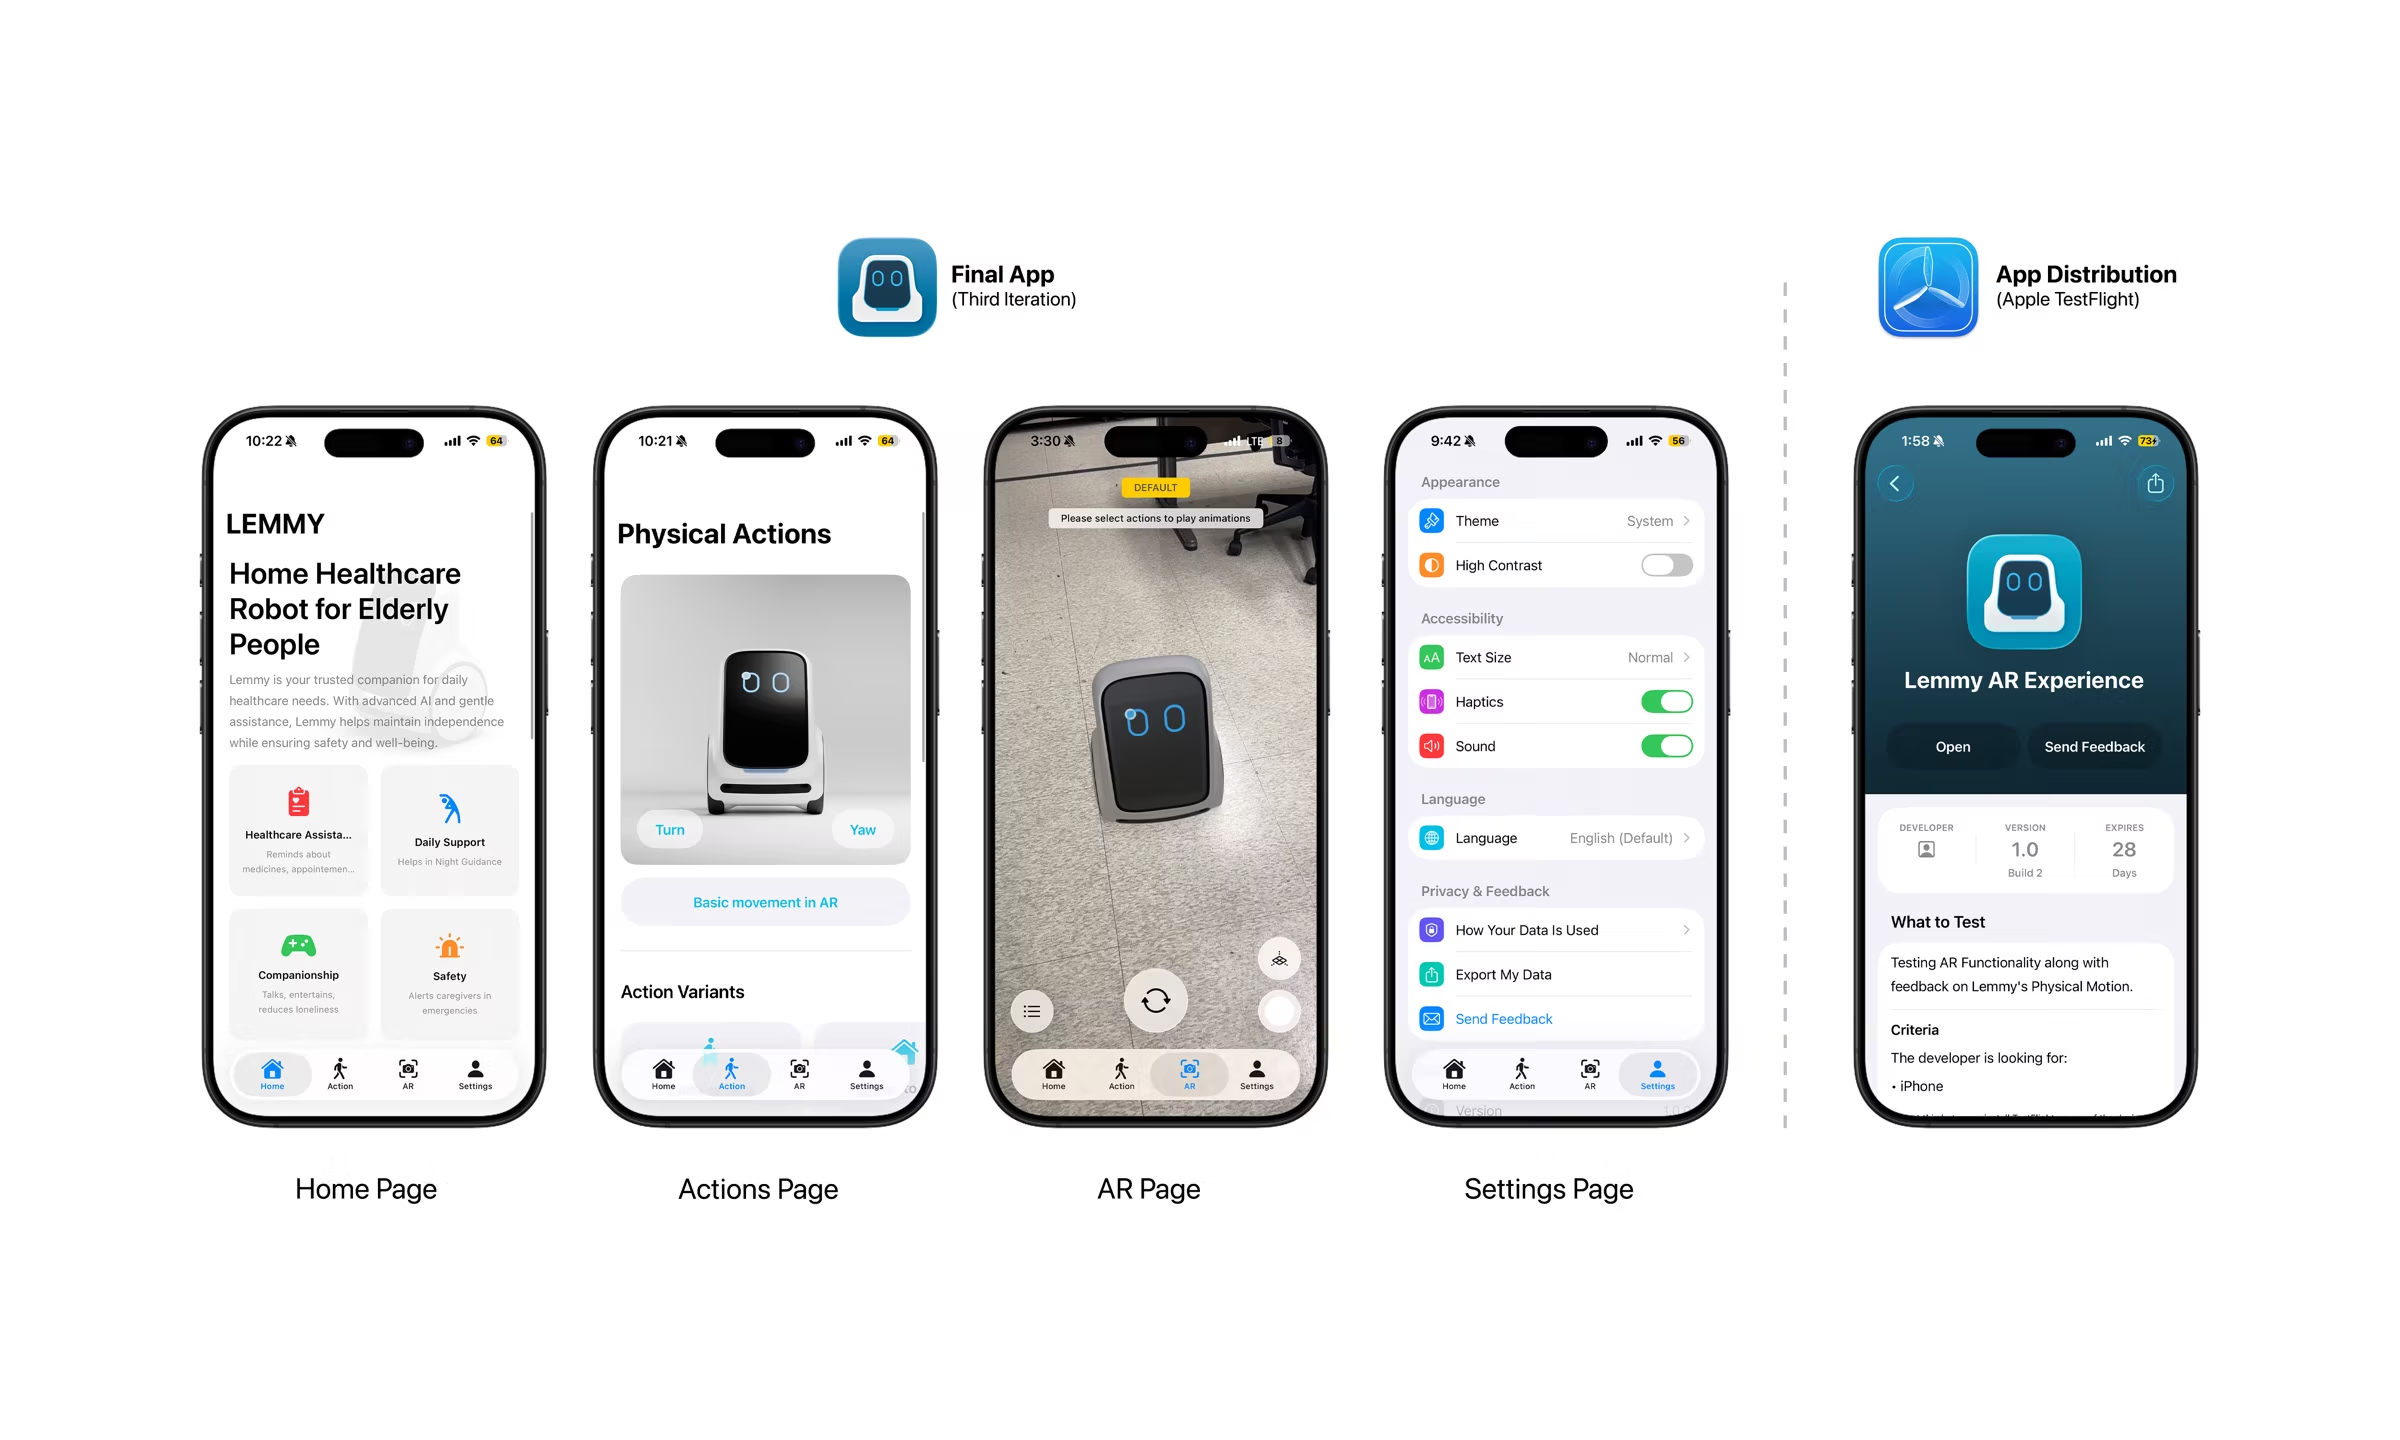
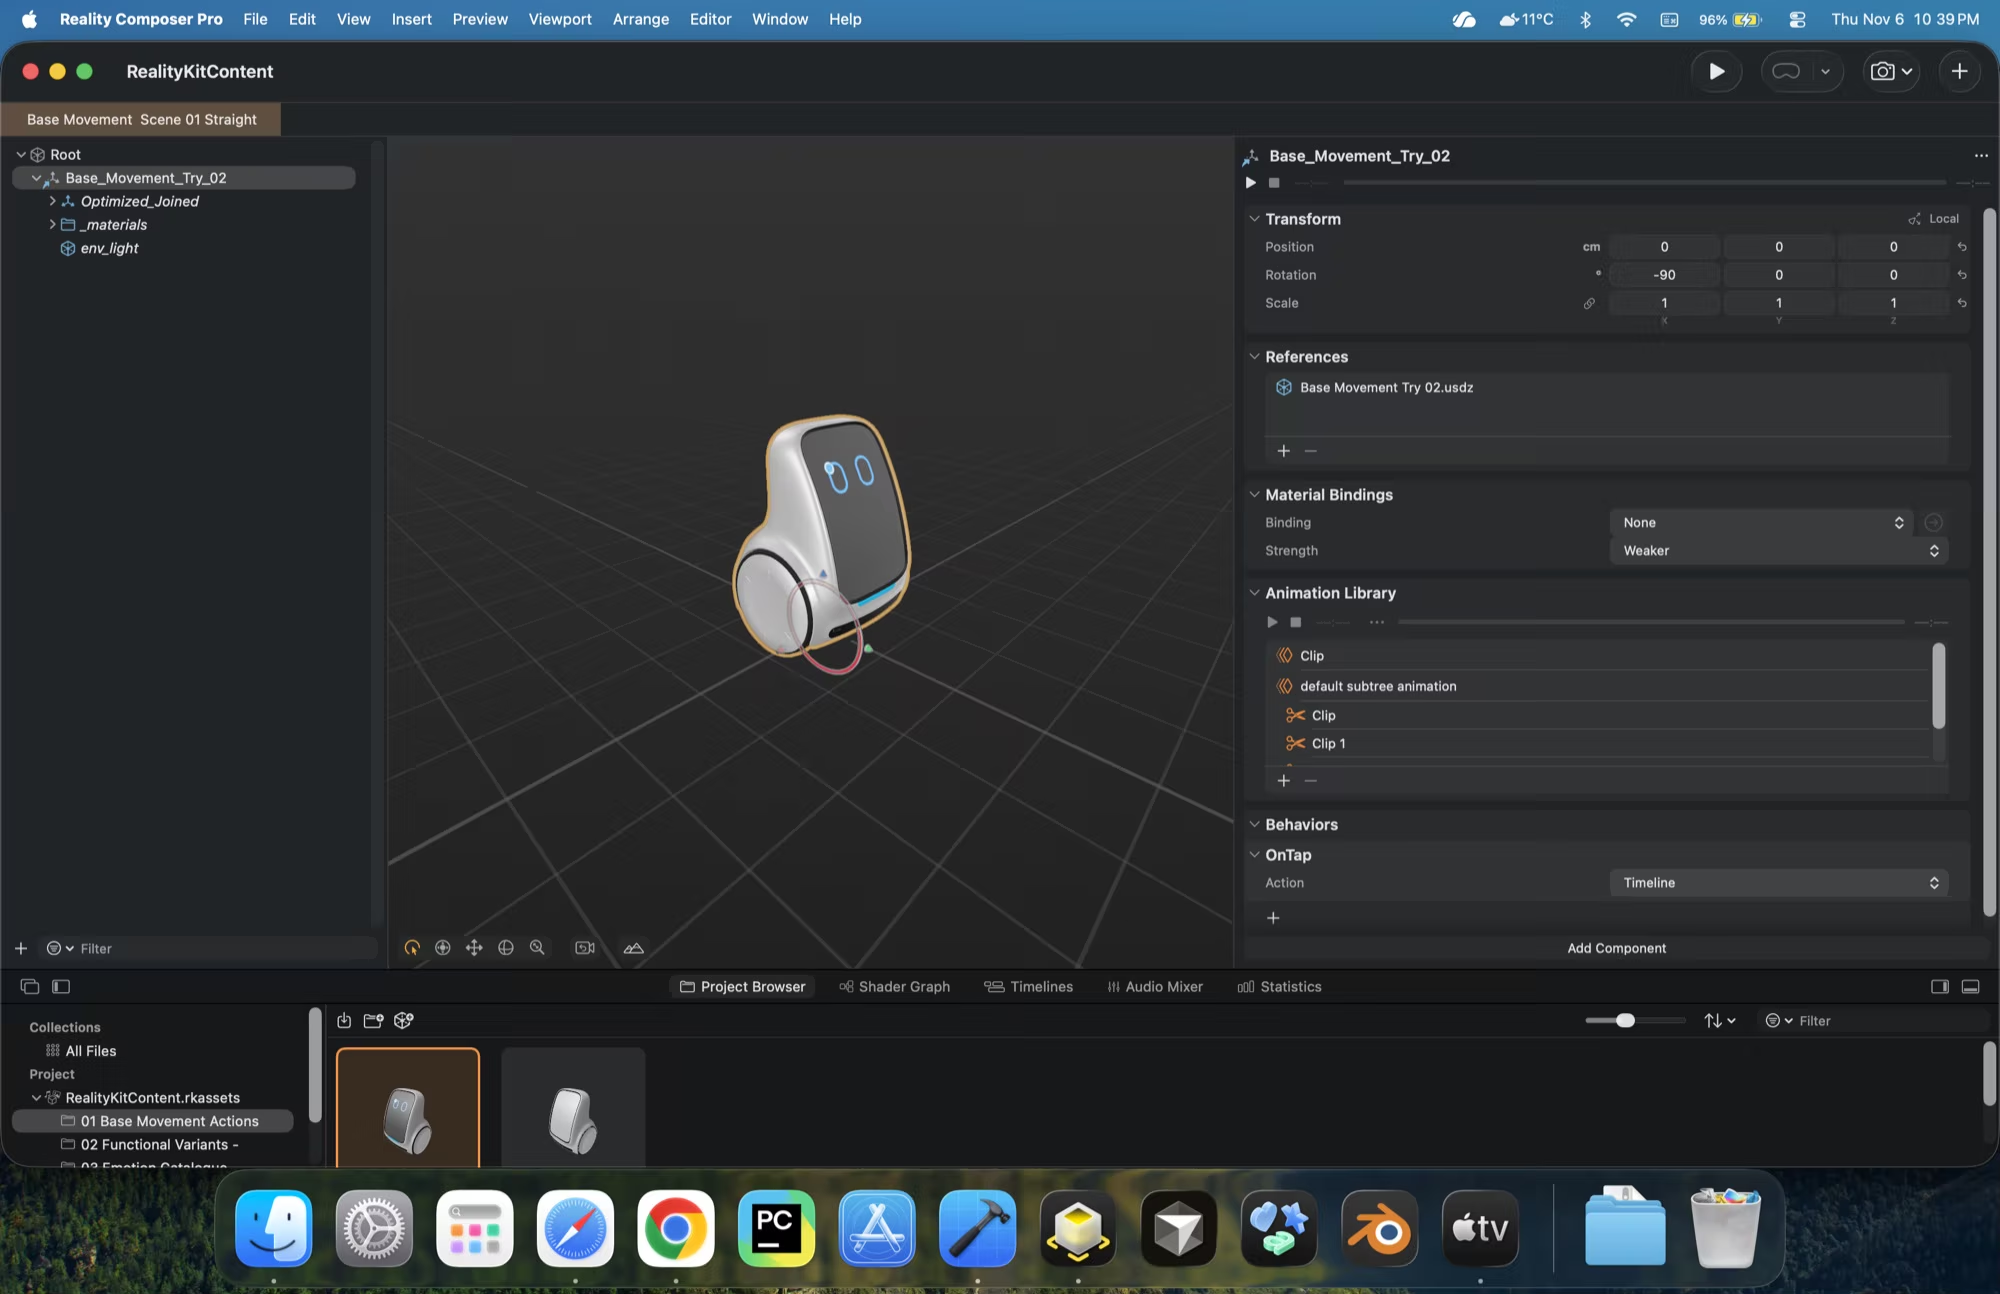
تنفيذ أصلي، من نموذج CAD إلى الجهاز
كُتب التطبيق بلغة Swift مع SwiftUI وARKit وRealityKit. وهو يثبّت الروبوت على الأرضية، ويتيح وضعه وإعادة تموضعه على الأسطح المكتشَفة، وإيقافه مؤقتًا بإيماءة القرص، والتقاط لقطات شاشة من دون الواجهة. ويضم 20 حركة مقسّمة إلى ثلاث فئات: أساسية ووظيفية وتعبيرية.
تبدأ كل حركة من نموذج CAD الهندسي لـ Lemmy، وتمر عبر Blender والإضافة، ثم تُسلَّم بصيغة USDZ، فيطابق ما يراه الناس في الواقع المعزز ما يتسلّمه المهندسون.


تقييمات المشاركين لتجربة الواقع المعزز
متوسط التقييم من 10. استخدم المشاركون، وأعمارهم بين 17 و29 عامًا، أجهزة iPhone الخاصة بهم في منازلهم.
جعل الواقع المعزز الحجم والمسارات مفهومة. تمكّن المشاركون من تقدير حجم الروبوت، والجهة التي يواجهها، والوجهة التي يتجه إليها، قياسًا إلى مساحتهم الخاصة.
لم تكفِ الحركة وحدها لنقل العاطفة. فحين عُرضت الحركات التعبيرية من دون تسميات، كثيرًا ما أُسيء فهمها. وفُهمت الحركة السريعة على أنها يقظة، ووصف كثير من المشاركين Lemmy بأنه أشبه بحيوان أليف.
يتطلب التعبير إشارات متعددة الوسائط. سيقرن العمل المستقبلي الحركة بشاشة الروبوت وإشاراته الصوتية، بدلًا من الاعتماد على الحركة وحدها.
تقييم الخبراء للإطار الكامل
راجع الإطار الكامل سبعة خبراء في العشرينيات من العمر، تتراوح خبرتهم بعد البكالوريوس بين سنتين وست سنوات. أربعة منهم من مجال التصميم (UI/UX، والتصميم الصناعي وتصميم المنتجات، والواقع الممتد)، وثلاثة من الهندسة (برمجيات الروبوتات، والواقع الافتراضي والمعزز، والميكاترونكس).
تقييمات الخبراء بعد العرض التفصيلي للإطار
متوسط درجة الموافقة من 10
مخاوف الخبراء ترسم الخطوات التالية
قدّر الخبراء مكوّنات الحركة القابلة للضبط («المقابض»)، والدعم الذي يقدّمه الإطار لفناني الرسوم ثلاثية الأبعاد، وملفات التصدير بصيغة CSV. لكنهم أبدوا أيضًا مخاوف:
- لا يشمل الإطار بعدُ قنوات الشاشة والصوت والمسافة.
- لا يستطيع الواقع المعزز نقل ضجيج المحركات أو الإحساس بالوزن.
- لا يزال تعميم الإطار على روبوتات أكثر تعقيدًا غير واضح.
- يصعب الوثوق بسلوك أداة التحقق القائم على نقرة واحدة.
تحدّد أوجه القصور هذه الخطوات التالية: تكرار دراسات التفضيل عبر فئات عمرية وثقافات وروبوتات مختلفة، ودعم مزيد من أنواع أنظمة الدفع، وإضافة إشارات متعددة الوسائط، واختبار ملفات التصدير نفسها على عتاد حقيقي.