دراسة حالة · التفاعل بين الإنسان والروبوت
تصميم حركة روبوت رعاية بمنهج قائم على المكوّنات
Lemmy روبوت مرافق بعجلتين لكبار السن. ولأنه لا يملك إيماءات شبيهة بإيماءات البشر، تحمل حركته الكثير مما يريد إيصاله. ويتناول هذا البحث كيف ينبغي تصميم هذه الحركة، ومَن ينبغي أن يُسهم في تشكيلها.
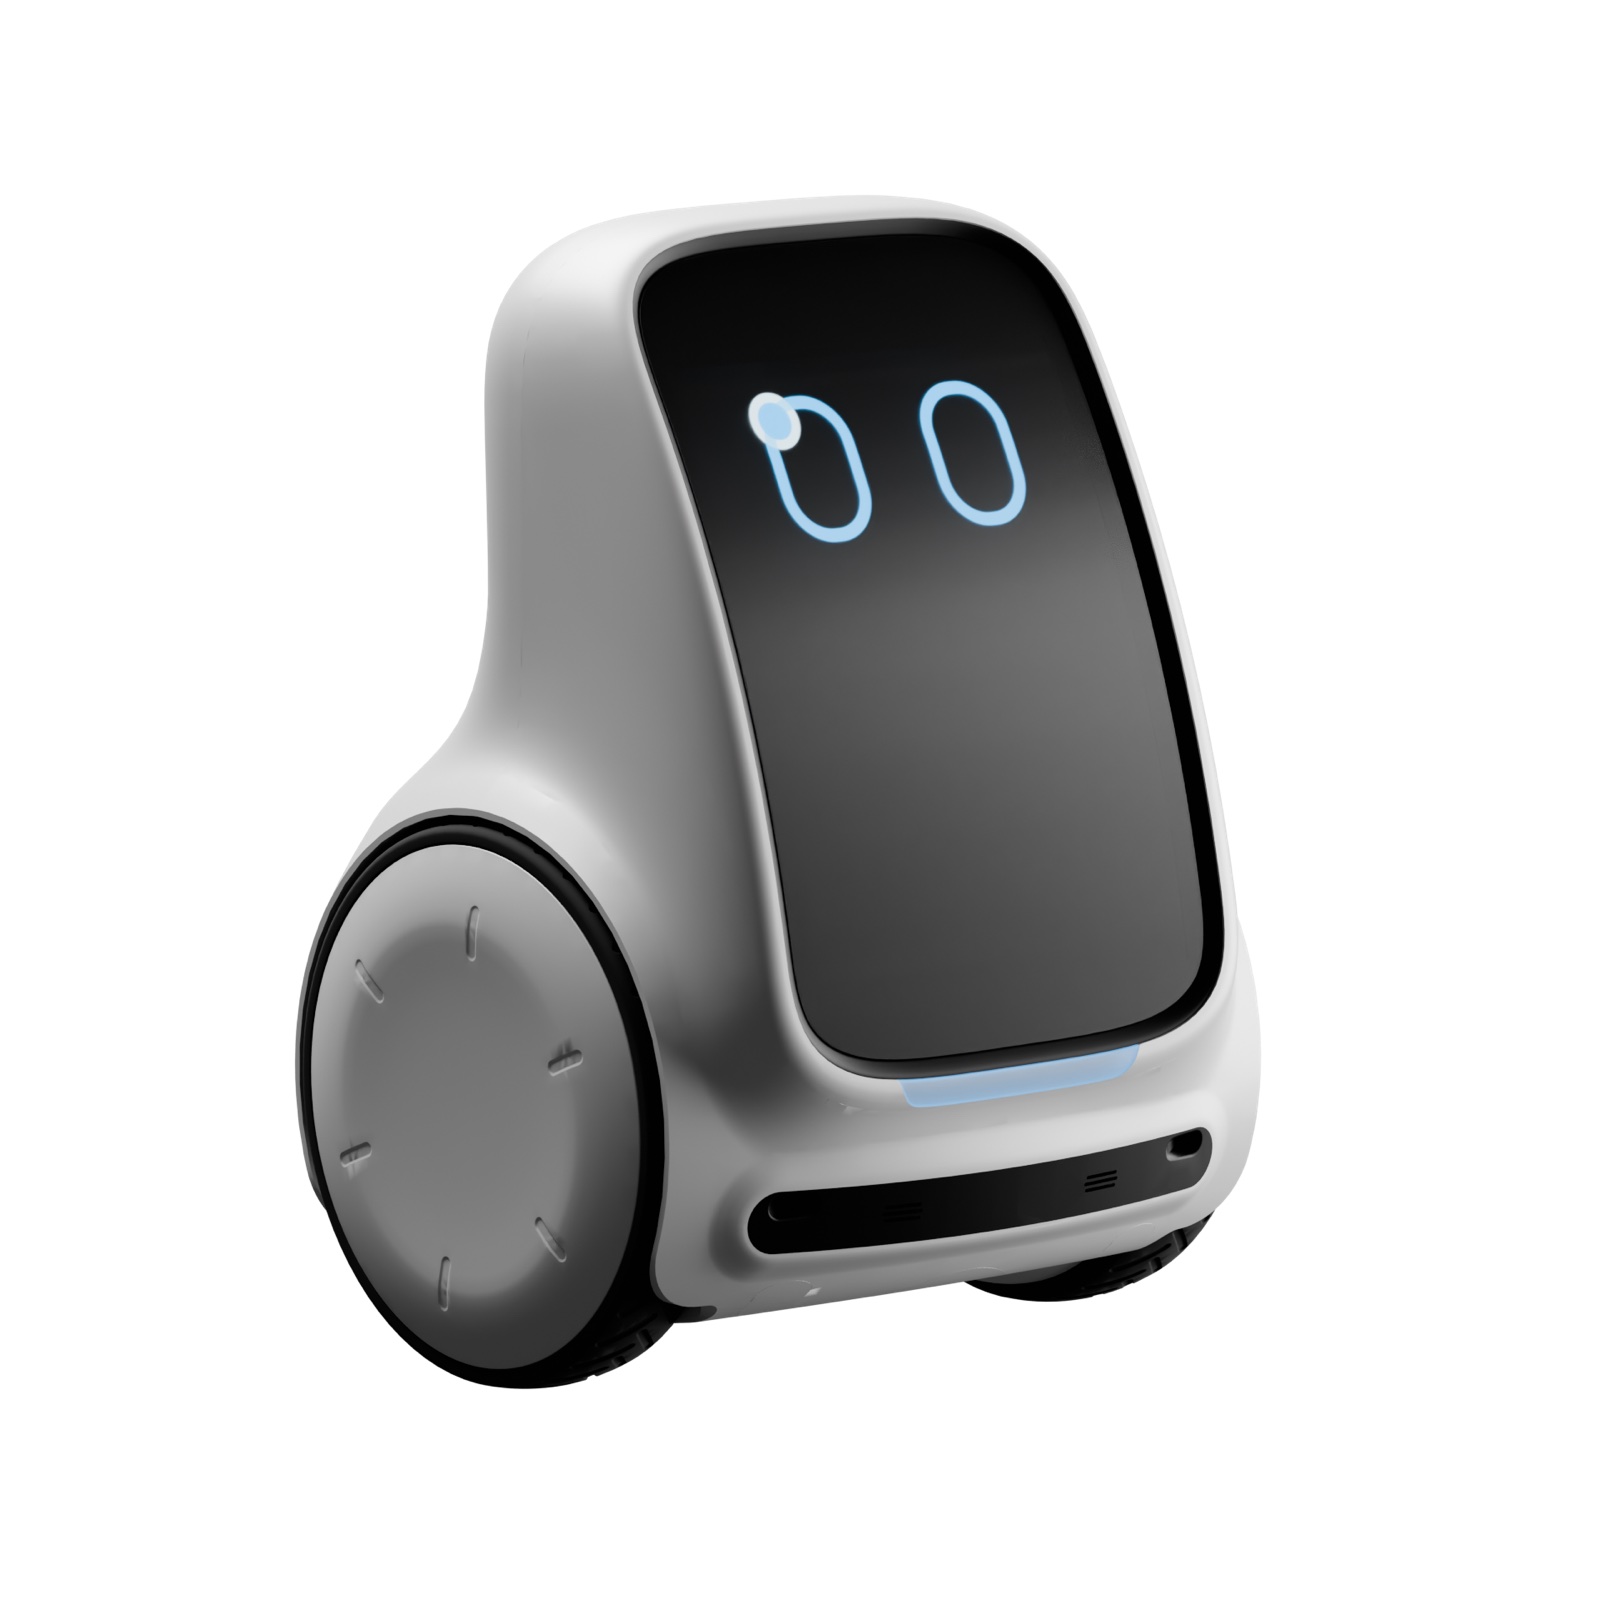
نظرة عامة
التصميم والبحث، وتصدُّر قائمة المؤلفين
مختبر IID في UNIST، مع U. V. U. Ismatullaev والبروفيسور KwanMyung Kim
2024 – 2025
ورشة عمل مع مصممين، ومقابلات مع خبراء، ودراسة بالمقارنة الزوجية، ودراسة تحقّق، وتحليل موضوعاتي
6 مصممين في ورشة العمل، و25 شخصًا في سن 65 فأكثر لدراسة التفضيلات، و15 غيرهم لدراسة التحقق
KSDS 2025، وIASDR 2025، وجائزة الابتكار من CES 2025 مع فريق Lemmy
التصميم التشاركي مع كبار السن قيّم، لكن جلساته الطويلة مرهقة ويصعب تكرارها. وعادةً ما تُحسم حركة الروبوت في مرحلة متأخرة، بالحدس، بعد توفّر العتاد. في المقابل، يستطلع هذا العمل التفضيلات مرة واحدة لمجموعة صغيرة من مكوّنات الحركة، ثم يركّب منها حركات جديدة.
ثلاث فجوات في ممارسة تصميم حركة الروبوتات
-
1
نادرًا ما تتحول النظرية إلى منهج
تصف الأطر الراسخة الحركة التعبيرية، لكن قلّة منها تقدّم خطوات عملية متسلسلة يستطيع المصممون اتباعها.
-
2
التصميم التشاركي المكثّف يُرهق المشاركين من كبار السن
العبء المعرفي والتعب والتقنيات غير المألوفة تجعل من الصعب مواصلة جلسات الإبداع المشترك المكثّفة مع كبار السن.
-
3
غياب مكوّنات مُتحقَّق منها وقابلة لإعادة الاستخدام
لم تكن هناك طريقة مُتحقَّق منها لتفكيك الحركة إلى أجزاء تُضبط مرة واحدة، ثم يُعاد تركيبها في حركات جديدة.
منهجية من أربع مراحل، من توليد أفكار الحركات إلى التحقق منها
اعتمدت الدراسات كلها على توأم رقمي عالي الدقة: نموذج CAD الخاص بـ Lemmy، بعد استيراده إلى Blender وتحريكه ضمن الحدود الفيزيائية للروبوت دون تجاوزها. وأتاح ذلك التكرار السريع، والتحكم الكامل في المتغيرات، وإجراء الدراسات بينما كان العتاد لا يزال قيد التطوير.

الخطوة 1 · فهرس الحركات
فهرس من 22 حركة نتج عن ورشة عمل تشاركية
أدرتُ ورشة عمل تشاركية مع ستة مصممين في ثلاثة فرق. وانطلاقًا من سيناريوهات يومية، مثل شخص مسنّ يُعدّ فطوره أو يبحث عن غرض أضاعه، حدّدت الفرق كل لحظة يمكن أن يساعد فيها Lemmy، ثم جمّعت الأفكار في مجموعات.
طرحت الفرق أكثر من 40 فكرة للحركات، جرى دمجها في فهرس من 22 حركة: 14 حركة وظيفية و8 حركات تعبيرية. وظهرت خمس منها لدى الفرق كلها: الاقتراب من المستخدم، والتتبّع، والعودة إلى محطة الشحن، وتغيير الموضع، والإيماء.
الخطوة 2 · المكوّنات
أربعة مكوّنات للحركة حدّدتها مقابلات مع خبراء
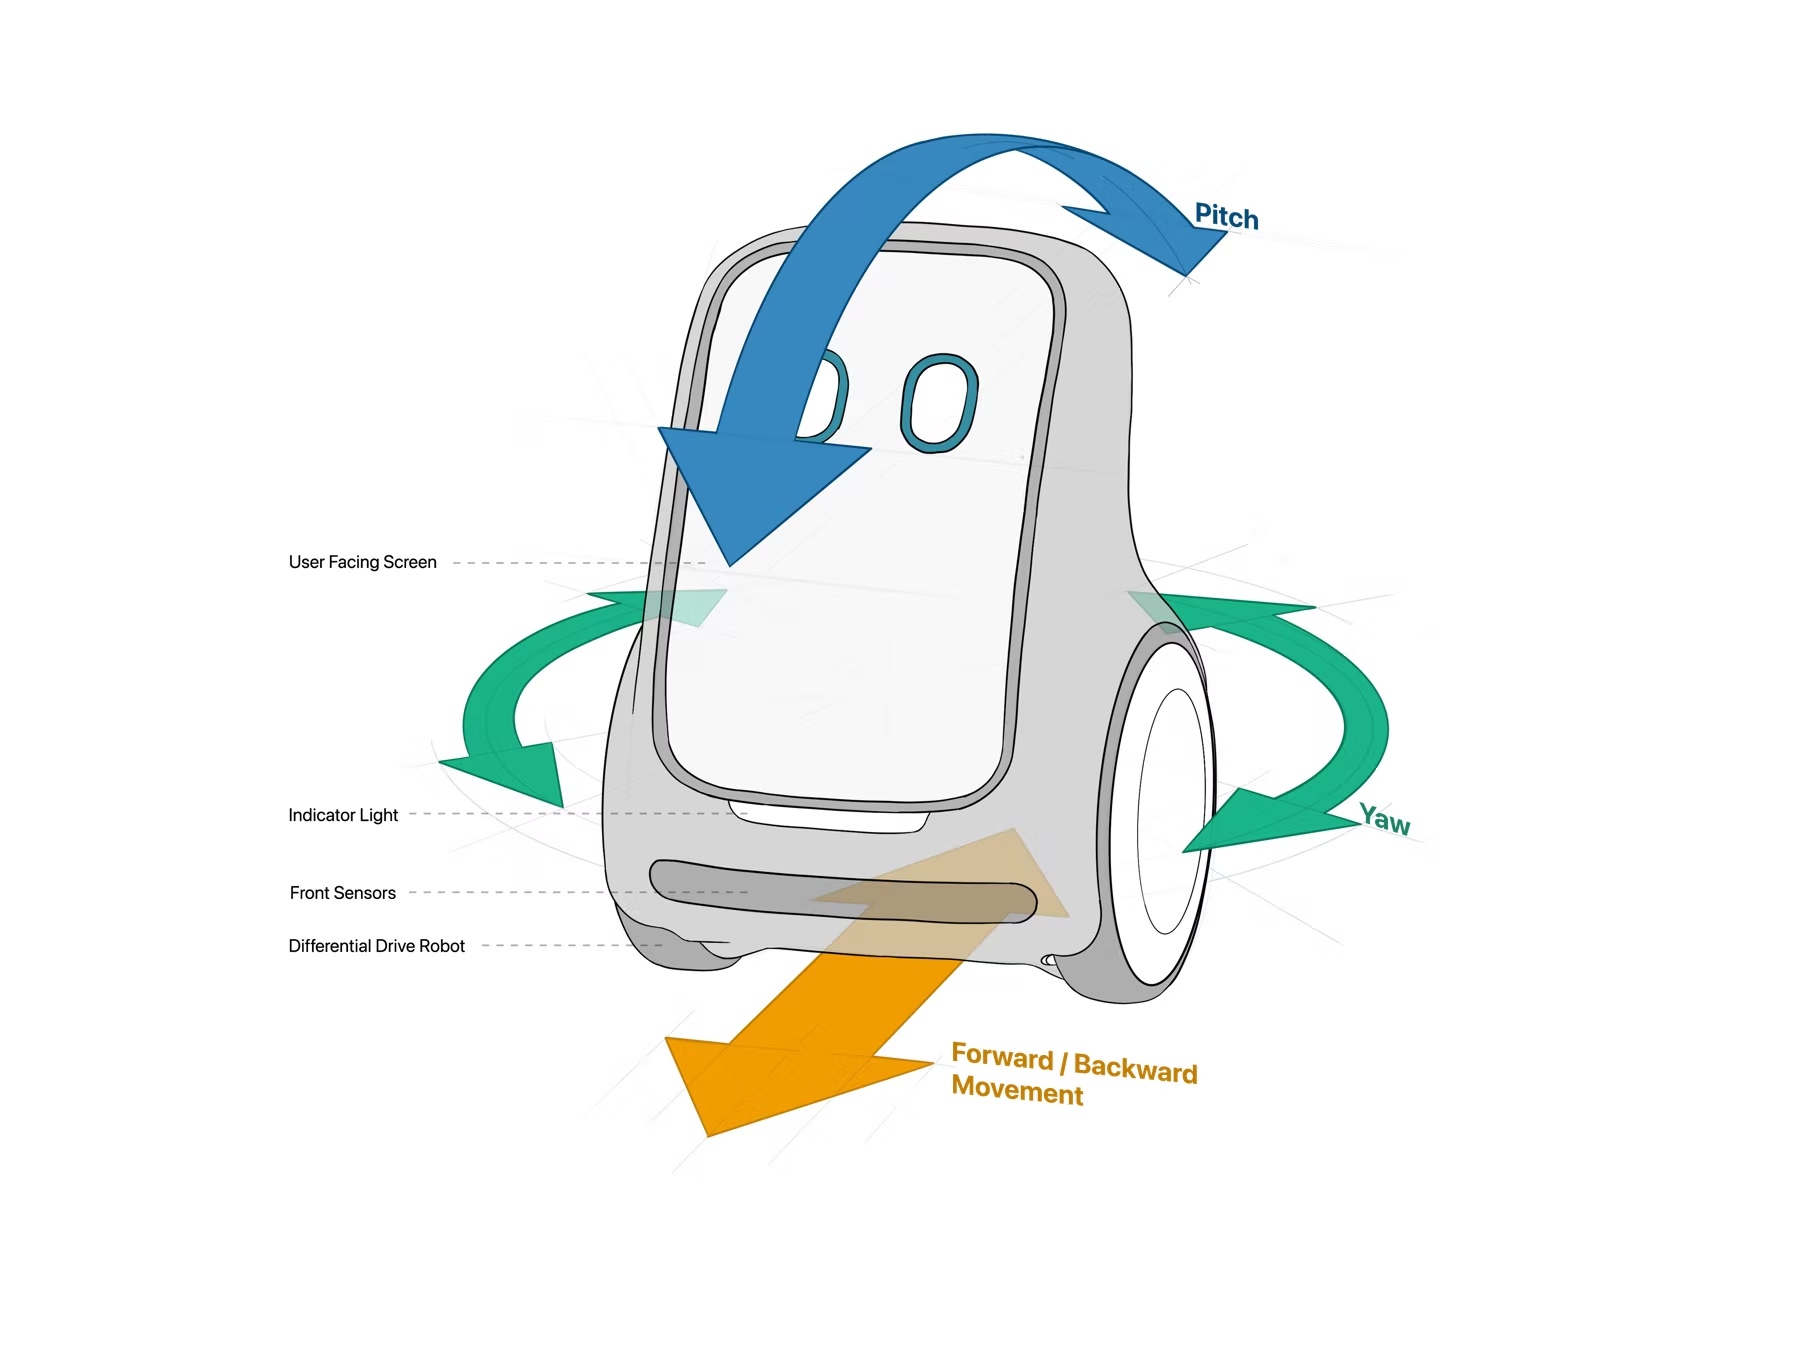
كشفت المقابلات مع مصممين محترفين طريقة تفكيرهم في الحركة: المتغيرات التي يضبطونها، وكيف يفكّكون الحركة الواحدة إلى أجزاء. وتبيّن أن أربعة مكوّنات تجمع بين سهولة توظيفها في التصميم وسهولة إدراك كبار السن لها.
- السرعة
- المسار
- الوضعية
- نوع الالتفاف
وكشف التحليل الموضوعاتي أيضًا عن الإيقاع والتكرار والتسارع، لكنها نُحّيت جانبًا لإبقاء الاختبارات بسيطة.
الخطوة 3 · التفضيلات
تفضيلات 25 من كبار السن بأسلوب المقارنة الزوجية
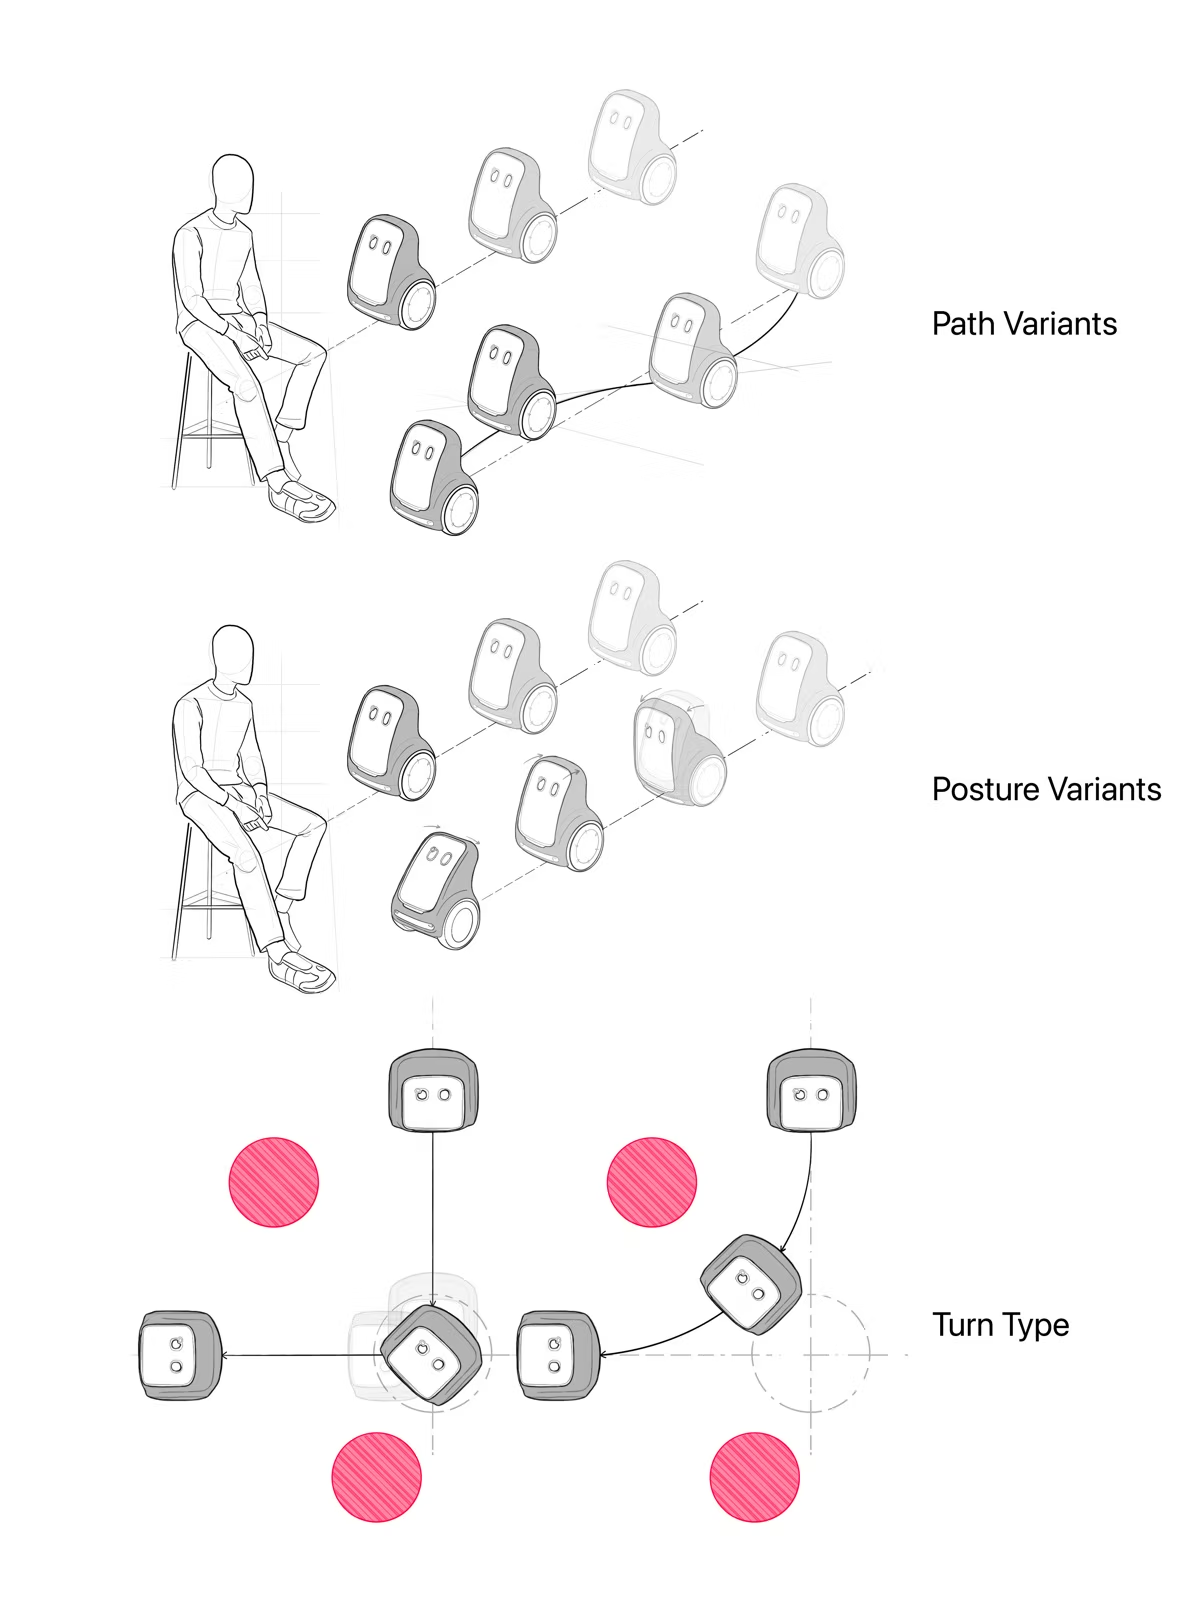
خمسة وعشرون شخصًا تبلغ أعمارهم 65 عامًا فأكثر، جميعهم في باكستان، شاهدوا أزواجًا من الرسوم المتحركة ثلاثية الأبعاد لا يختلف طرفا كل زوج منها إلا في مكوّن واحد، واختاروا ما يفضّلونه منهما. ورُتّبت المحاولات عشوائيًا.
- السرعة: عادية (نحو 0.5–0.7 m/s، أي سرعة مشي حيوان أليف صغير) أو سريعة (أكثر من 0.7 m/s)
- المسار: مستقيم أو منحنٍ قليلًا
- الوضعية: منتصبة وثابتة، أو مائلة مع الحركة
- نوع الالتفاف: استدارة حادة في المكان أو قوس سلس
الخطوة 4 · التحقق
التحقق من الحركات المبنية على التفضيلات مع عيّنة جديدة
بُنيت ثلاث حركات (الاقتراب من المستخدم، والعودة إلى محطة الشحن، ورقصة)، كلٌّ منها في أربع نسخ:
- V1 من المكوّنات المفضّلة
- V2 من المكوّنات غير المفضّلة
- V3 وV4 من توليفات عشوائية
شاركت في هذه المرحلة مجموعة جديدة تضمّ 15 من كبار السن لم يسبق لأفرادها الاطلاع على اختبارات المكوّنات، فقيّموا كل مقطع من مقاطع الفيديو الـ12 بدرجة من 10، وشرحوا أسباب تقييماتهم.
أنتجت المكوّنات المفضّلة الحركات الأعلى تقييمًا
تفضيلات كبار السن لمكوّنات الحركة
نسبة من اختاروا كل صيغة من بين 25 مشاركًا
لم تبلغ تفضيلات الوضعية والمسار ونوع الالتفاف حدّ الدلالة الإحصائية في هذه العيّنة، لذا ينبغي النظر إليها بوصفها مؤشرات على الاتجاه فحسب. وهي معًا تحدّد ملفًا افتراضيًا لحركة Lemmy: وتيرة معتدلة، ومسارات مستقيمة، والتفافات سلسة، وجسم يميل مع الحركة.
تقييمات الحركات الكاملة
متوسط الدرجات من 10 لدى 15 مشاركًا جديدًا
حقّقت المكوّنات المفضّلة أعلى الدرجات إجمالًا. في مجموع الحركات، نالت النسخة V1 أعلى متوسط تقييم مع أضيق تشتّت (95% CI 7.24–8.10). وسجّلت التركيبات غير المفضّلة أدنى الدرجات في كل حركة.
تزداد أهمية وضوح الحركة حين يكون هدفها جليًّا. نالت حركة «العودة إلى محطة الشحن» المبنية من المكوّنات المفضّلة أعلى درجة (SD 0.88)، بفاصل ثقة لم يتداخل مع أي نسخة أخرى.
تحتمل الحركات التعبيرية تباينًا أكبر. في الرقص، اقتربت درجة إحدى التوليفات العشوائية من درجة النسخة المفضّلة، وجاءت التقييمات أكثر تفاوتًا.
ما تعنيه النتائج لتصميم حركة الروبوتات
التفضيلات المستطلعة مرة واحدة يمكن إعادة استخدامها في حركات مختلفة
تؤدي مكتبة صغيرة من قيم المكوّنات المفضّلة دور المعرفة المسبقة التي ينطلق منها التصميم. ويمكن تركيب حركات جديدة منها، ولا يحتاج إلى اختبار إضافي إلا ما يحيد عنها عمدًا. وهذا يوفّر وقت المشاركين، وهو مورد شحيح في رعاية كبار السن.
حركة متوقَّعة للمهام، ومجال أرحب للتعبير
تكتسب المسارات المستقيمة والالتفافات السلسة أهمية قصوى في حركات المهام، حيث يحتاج الناس إلى قراءة نية الروبوت. أما الحركات التعبيرية كالرقص، فيمكنها التخفيف من هذه القيود دون أن يتراجع تقبّلها.
يمكن تقييم الحركة قبل أن يتوفر العتاد
أتاحت الرسوم المتحركة المقيّدة بالحدود الفيزيائية للروبوت دراسةَ الحركة بينما كان النموذج الأولي لا يزال قيد التطوير، دون ربط قرارات التصميم بالقدرات المؤقتة للعتاد.
حدود الدراسة. لم يكن لكل مكوّن سوى صيغتين لإبقاء الاختبارات قابلة للإدارة، لذا لم تُرصد الفروق الأدق. ولا تستطيع الرسوم المتحركة محاكاة توقيت التفاعل الحي أو المساحة الشخصية أو ردود الفعل الحقيقية. كما كانت العيّنات صغيرة ومأخوذة من بلد واحد، والخطوة التالية هي الاختبار مع روبوت مادي. وقد وجّه اثنان من هذه الحدود العمل اللاحق: أداة تُبقي الرسوم المتحركة قابلة للتنفيذ فيزيائيًا، ودراسات بالواقع المعزز تضع الروبوت بحجمه الطبيعي في غرف حقيقية.