研究
空間システムと知的システムのための、人間中心の研究
人々が空間システムや知的システムをどのように体験するのかを研究しています。複合現実やARのプロトタイプ、統制された知覚実験、参加型ワークショップを組み合わせて取り組んでいます。研究の大半は、UNISTのIntegration and Innovation Design Lab(IID Lab)で、KwanMyung Kim教授の指導のもとで行いました。
ハイライトをチェック。
-
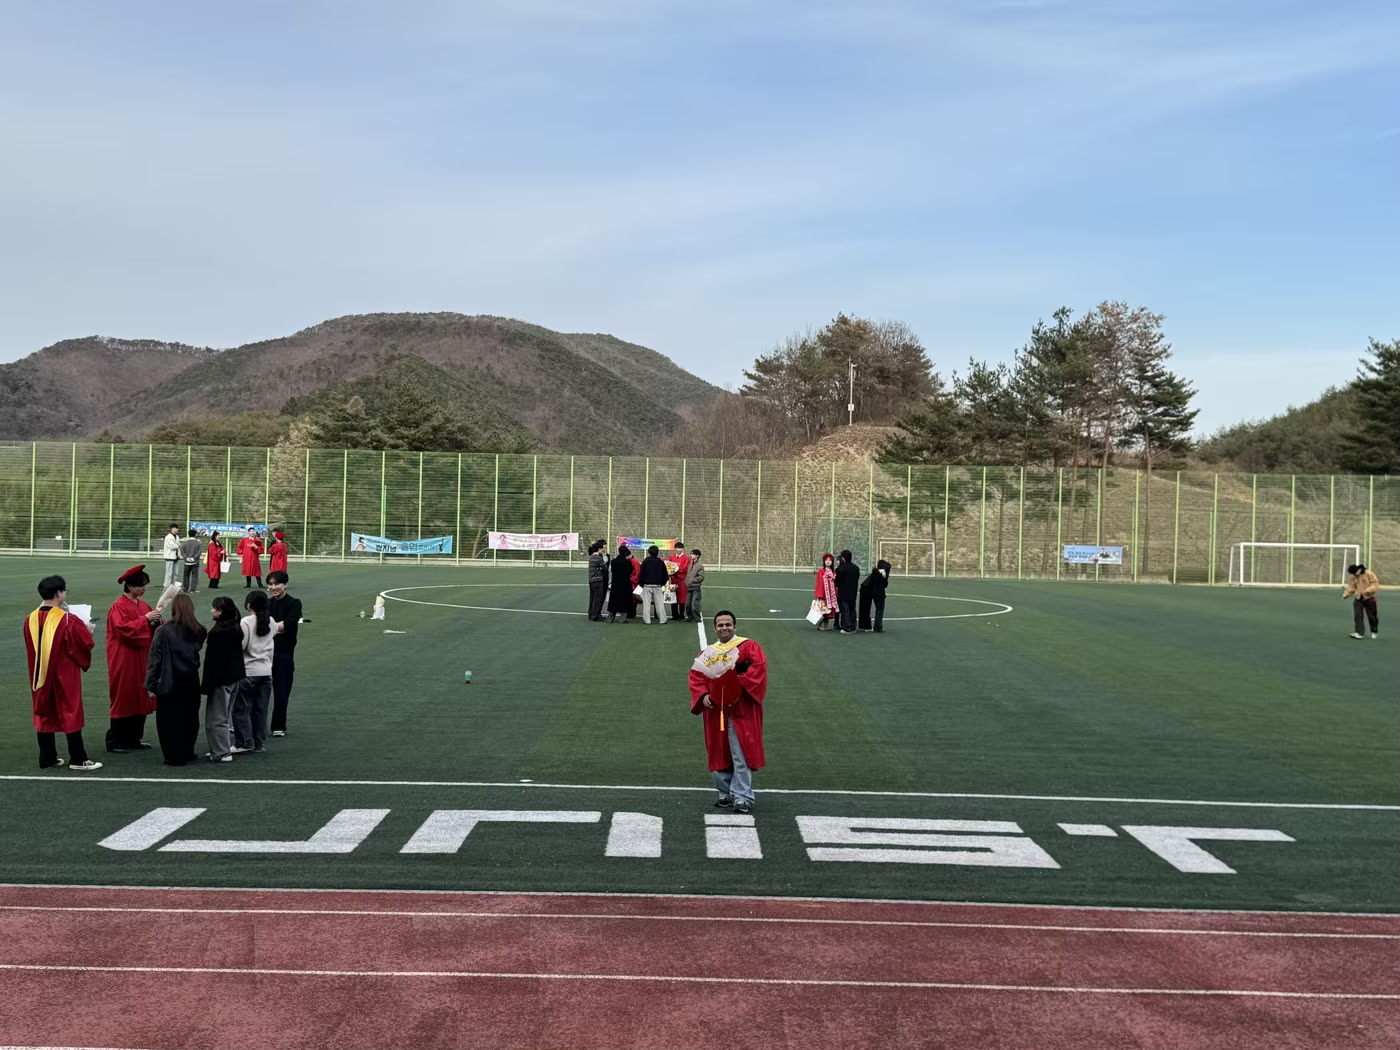
UNIST修士課程修了、2026年2月。IID Labに加わってから2年、エンジニアリングデザインの修士号を取得しました。
-
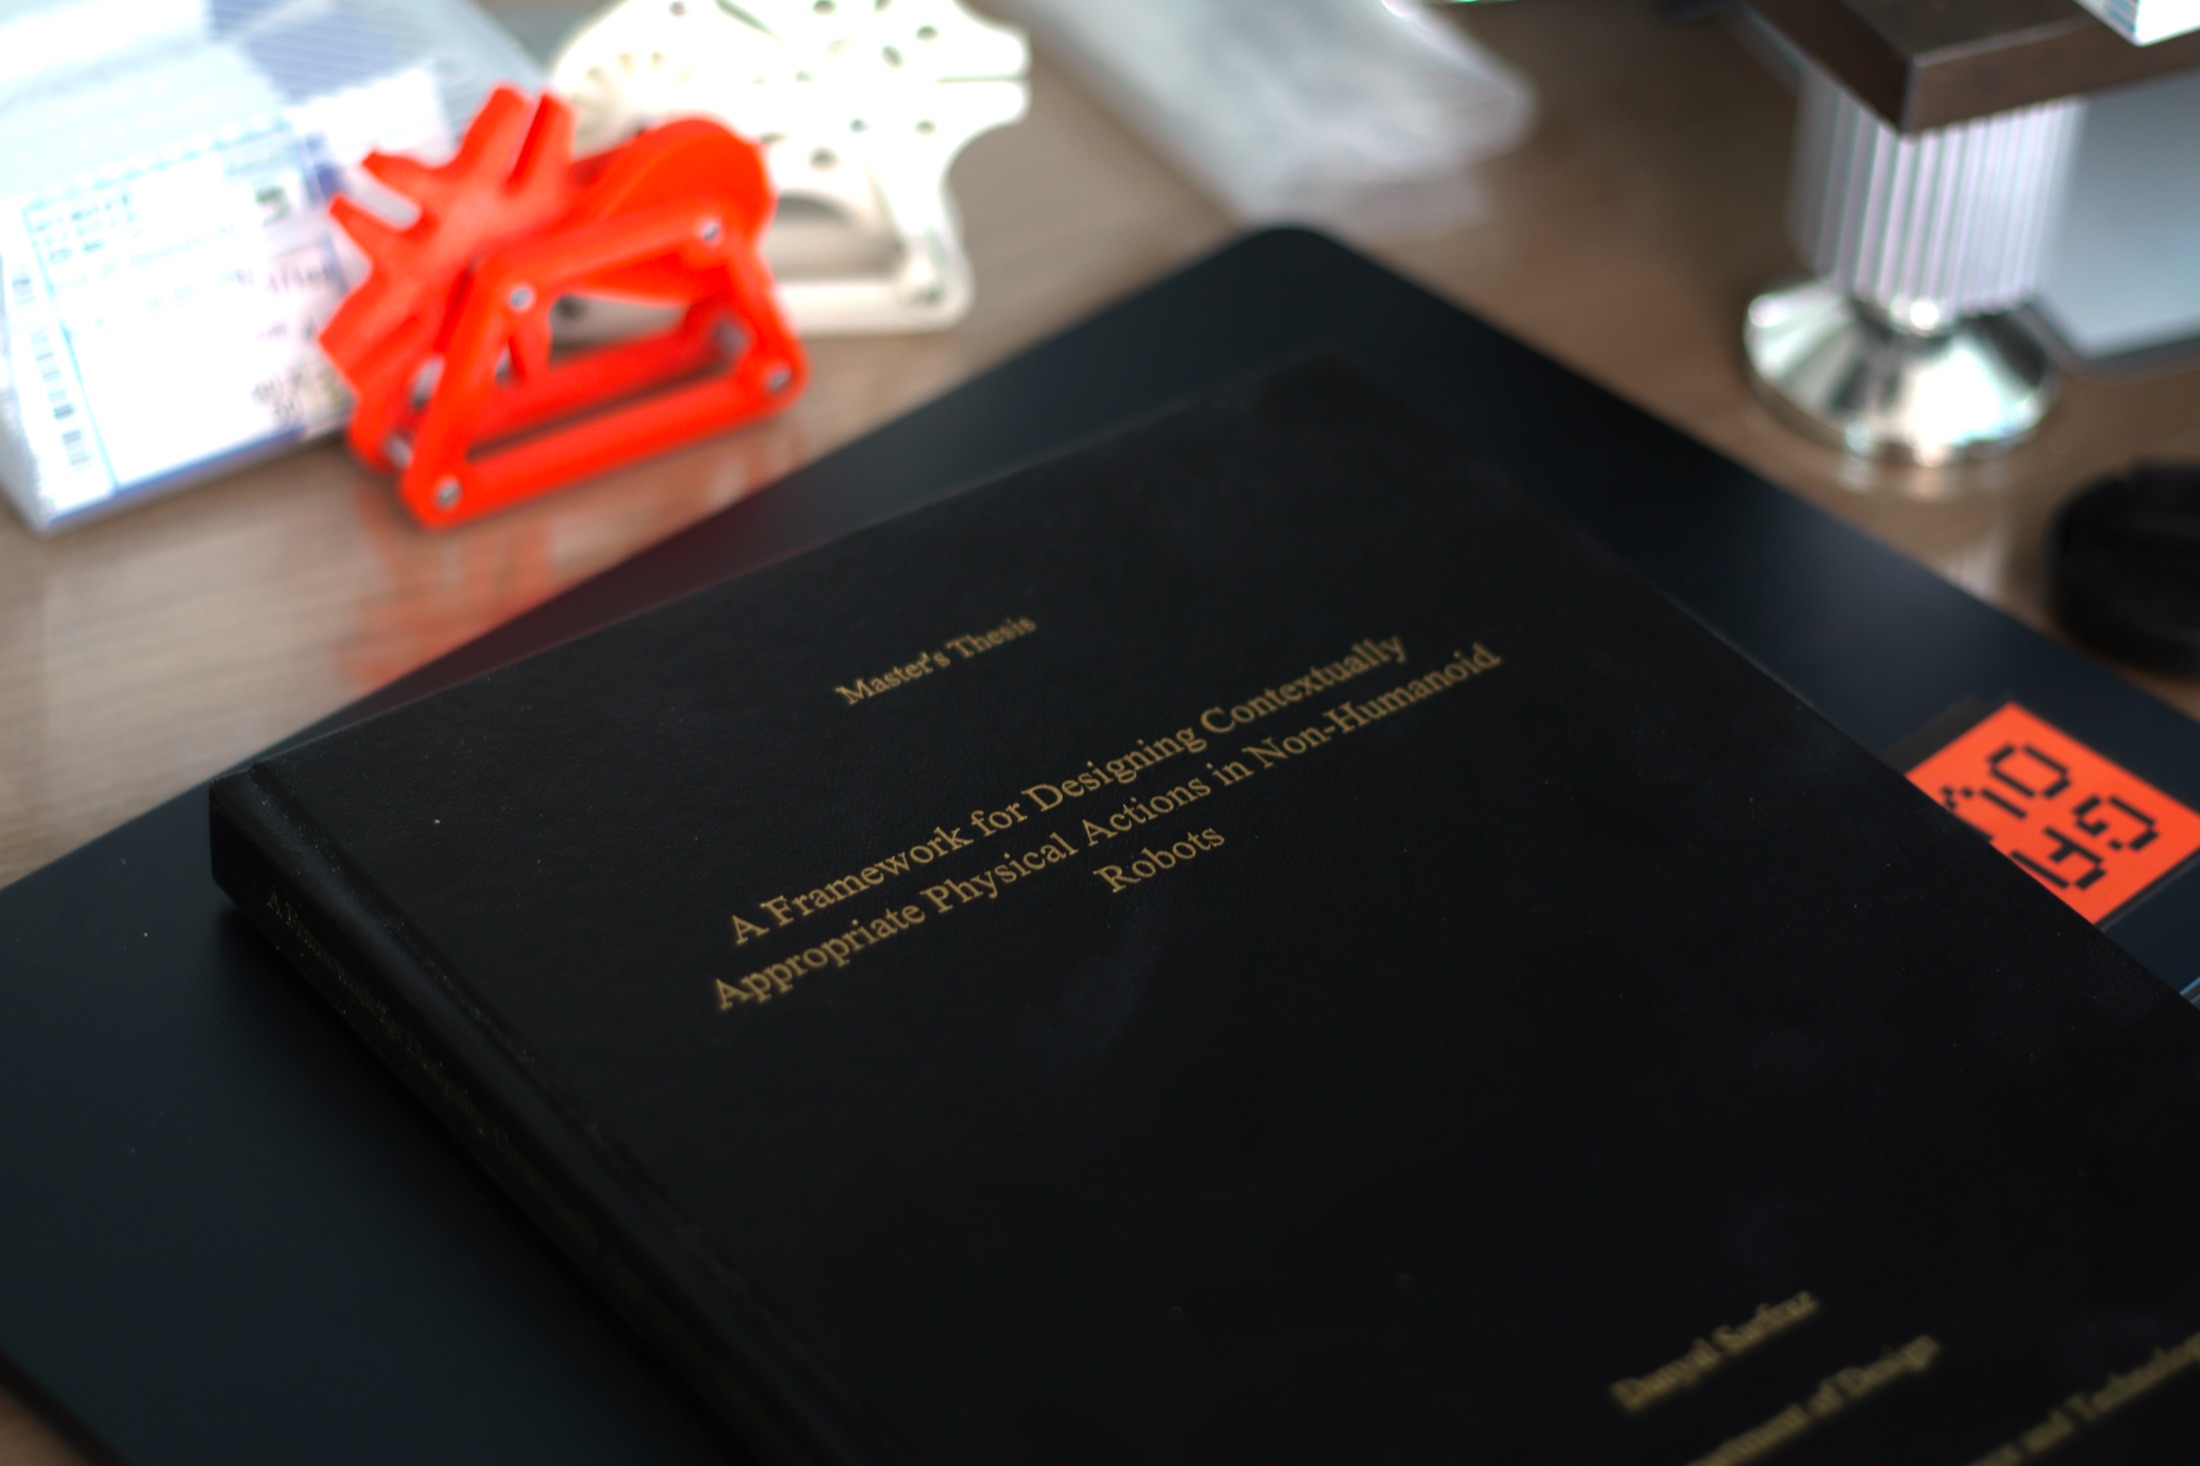
修士論文審査、2025年12月。ロボットの身体動作をデザインするためのフレームワークです。これに基づく論文が、ACM CHI 2027で査読中です。
-
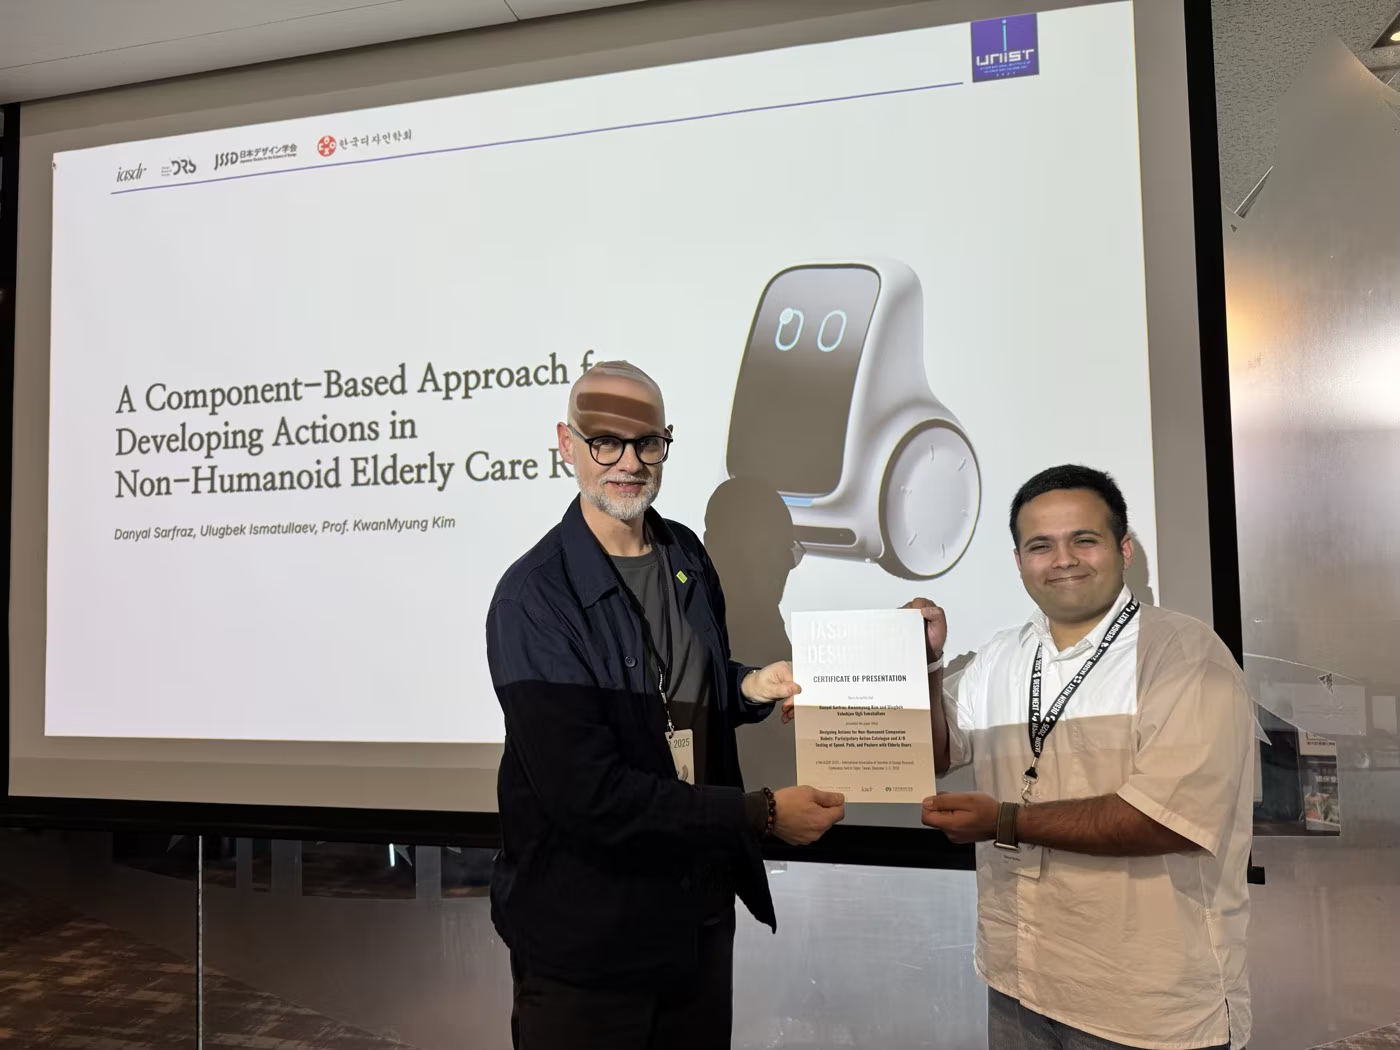
IASDR 2025、台北。ロボットの動作に関するフルペーパー、AI生成動画に関するピクトリアル、そしてポスターセッションではDon Normanとの出会いも。
-
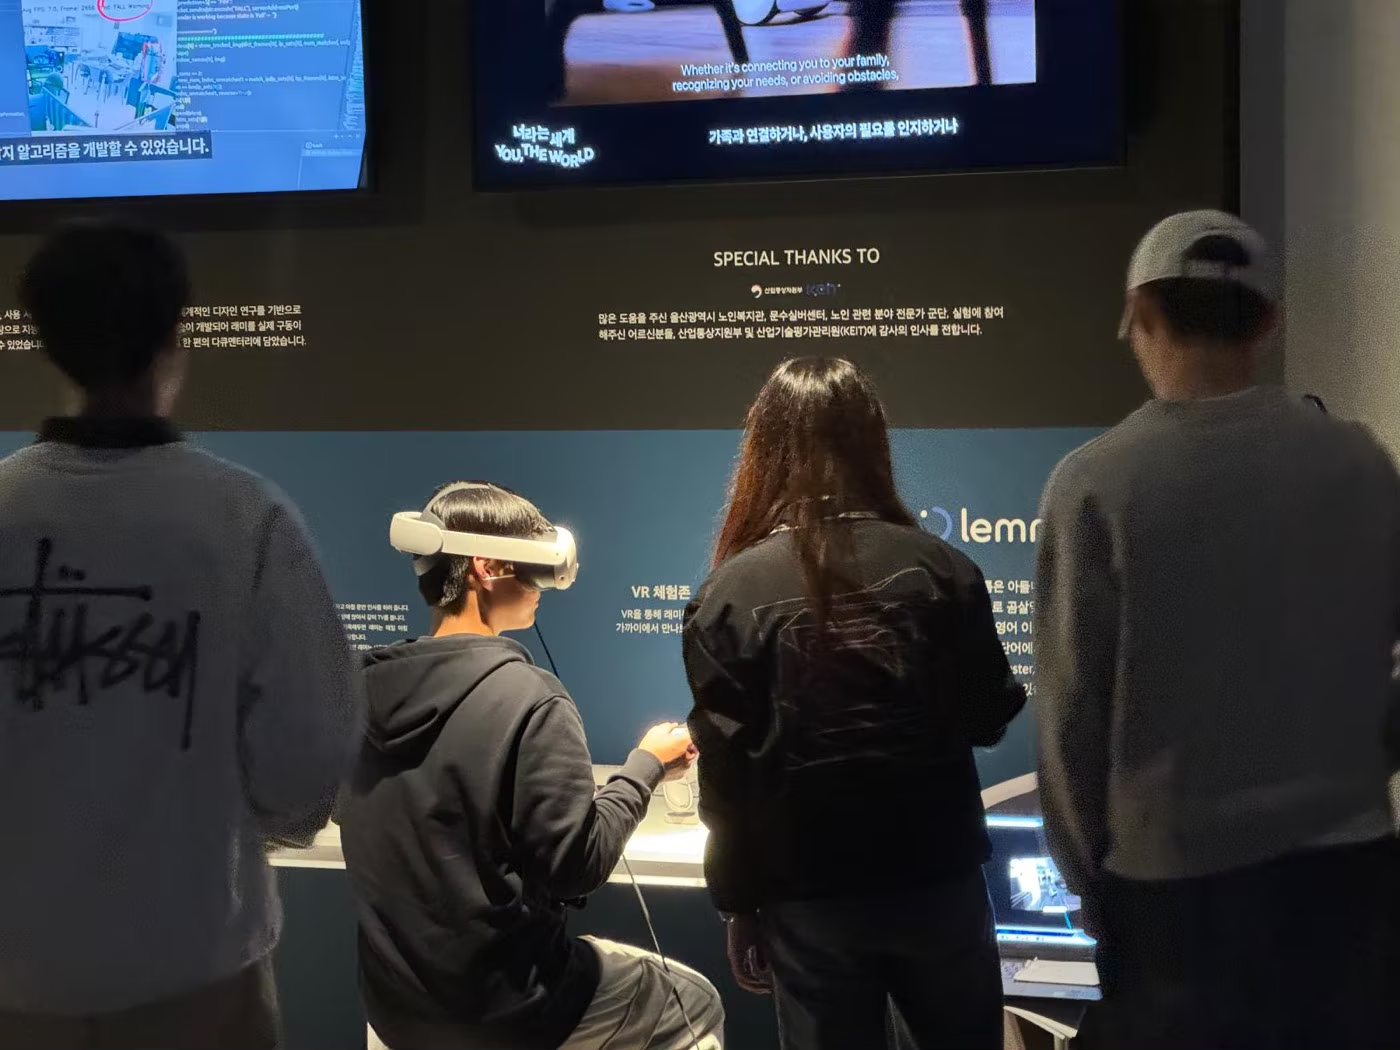
Lemmy、2025年に展示。CES 2025ではInnovation Awardを受賞し、光州デザインビエンナーレでもデモを行いました。
-
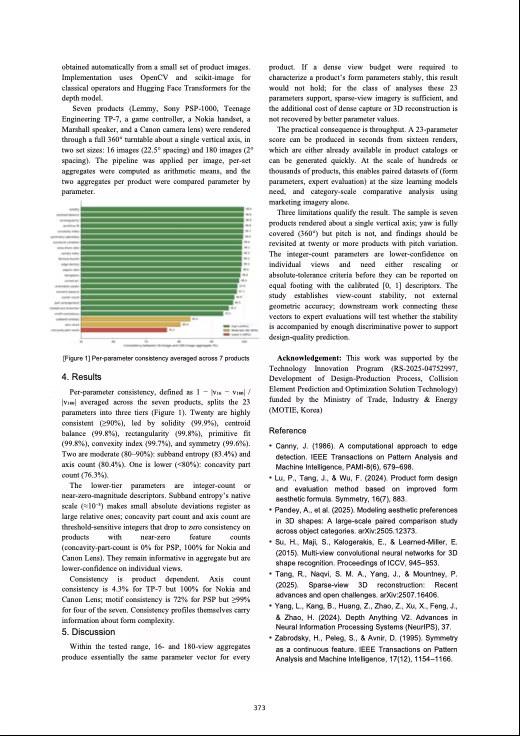
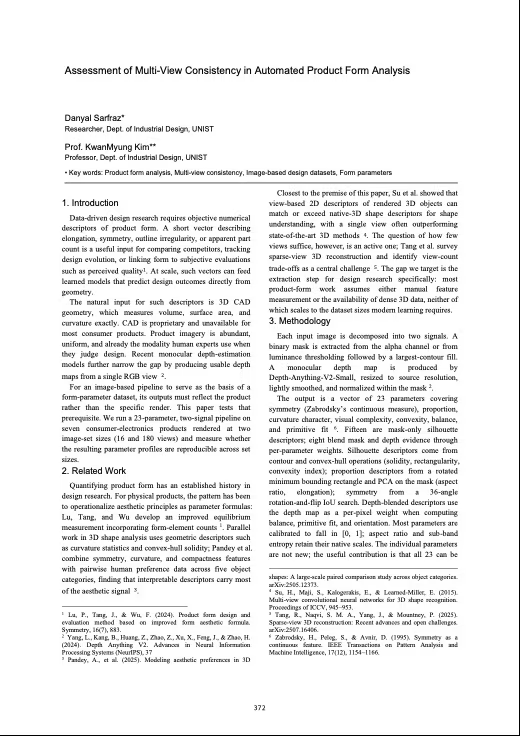
Assessment of Multi-View Consistency in Automated Product Form Analysis
詳細を見る: Product form analysis論文を読む@inproceedings{sarfraz2026multiview, author = {Sarfraz, Danyal and Kim, KwanMyung}, title = {Assessment of Multi-View Consistency in Automated Product Form Analysis}, booktitle = {Proceedings of the KSDS 2026 International Conference}, organization = {Korean Society of Design Science}, year = {2026} } -
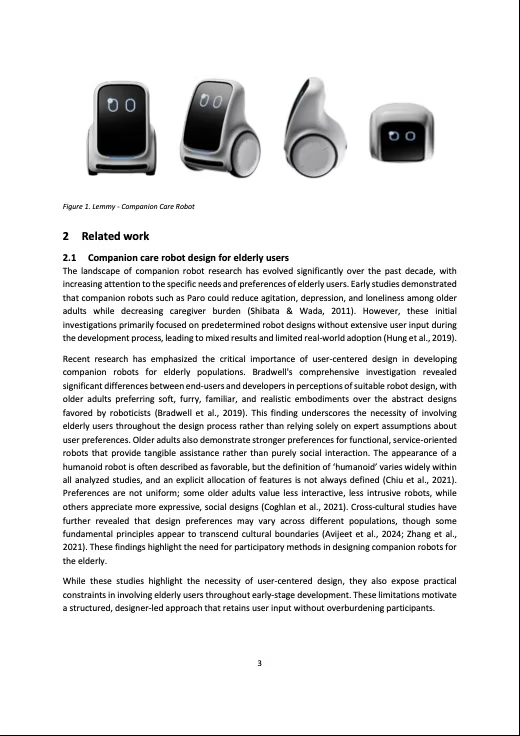
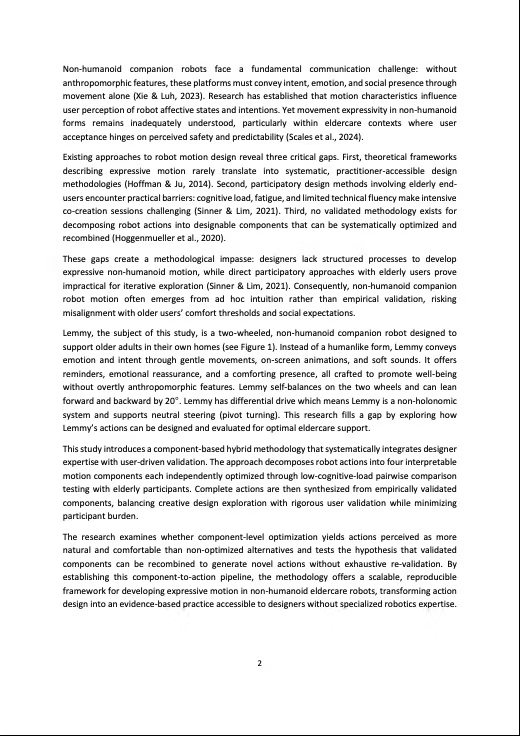
A Component-Based Approach for Developing Actions in Non-Humanoid Elderly Care Robots
詳細を見る: Lemmy論文を読む@inproceedings{sarfraz2025component, author = {Sarfraz, Danyal and Ismatullaev, Ulugbek Vahobjon Ugli and Kim, KwanMyung}, title = {A Component-Based Approach for Developing Actions in Non-Humanoid Elderly Care Robots}, booktitle = {IASDR 2025: Design Next}, address = {Taipei, Taiwan}, publisher = {Design Research Society}, year = {2025}, doi = {10.21606/iasdr.2025.1139} } -
Synthetic Realities: Evaluating Human Ability to Distinguish AI-Generated Videos from Real Footage
詳細を見る: Synthetic Realities論文を読む@inproceedings{sarfraz2025synthetic, author = {Sarfraz, Danyal and Karim, Raja Mubashar and Kim, KwanMyung}, title = {Synthetic Realities: Evaluating Human Ability to Distinguish AI-Generated Videos from Real Footage}, booktitle = {IASDR 2025: Design Next}, address = {Taipei, Taiwan}, publisher = {Design Research Society}, year = {2025}, doi = {10.21606/iasdr.2025.1050} } -
Developing a Hierarchically Structured Action Catalogue for an Elderly Care Robot through Participatory Design
詳細を見る: Lemmy論文を読む@inproceedings{sarfraz2025catalogue, author = {Sarfraz, Danyal and Ismatullaev, Ulugbek and Kim, KwanMyung}, title = {Developing a Hierarchically Structured Action Catalogue for an Elderly Care Robot through Participatory Design}, booktitle = {Proceedings of the KSDS 2025 International Conference}, organization = {Korean Society of Design Science}, pages = {166--167}, year = {2025} }
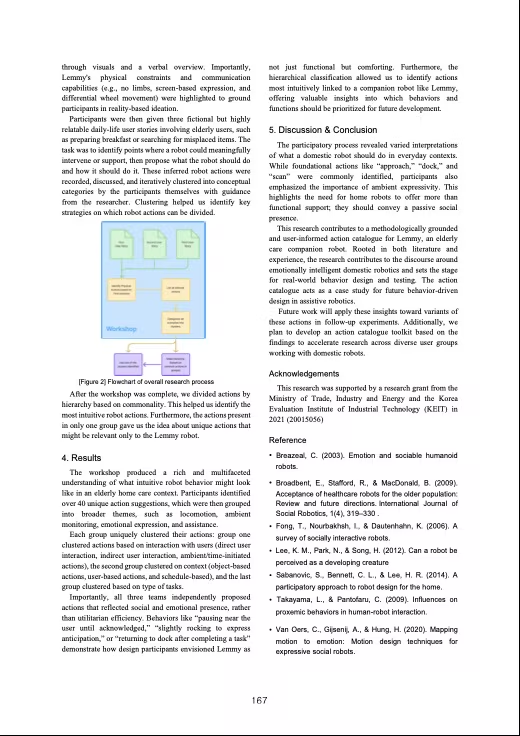
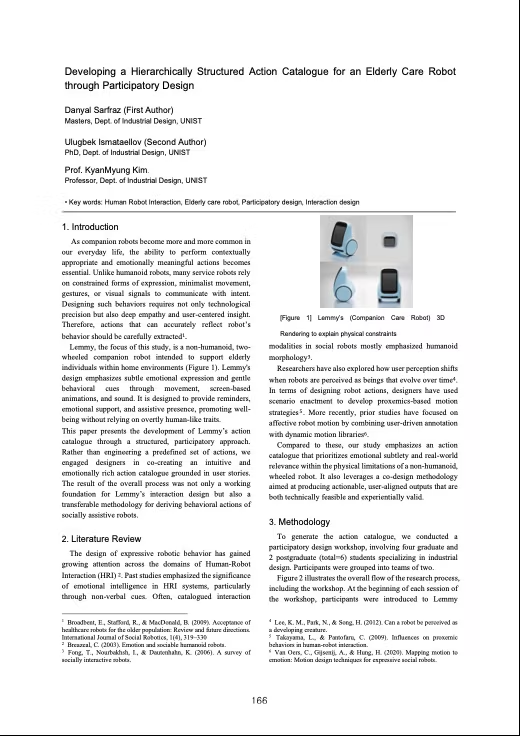
@mastersthesis{sarfraz2026framework,
  author = {Sarfraz, Danyal},
  title  = {A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots},
  school = {Ulsan National Institute of Science and Technology},
  type   = {{MSc} thesis},
  year   = {2026}
}
産学連携の研究プロジェクト
2024年2月から、UNISTのIID Labで産業界や政府のパートナーとともに進めている助成プロジェクトです。
-
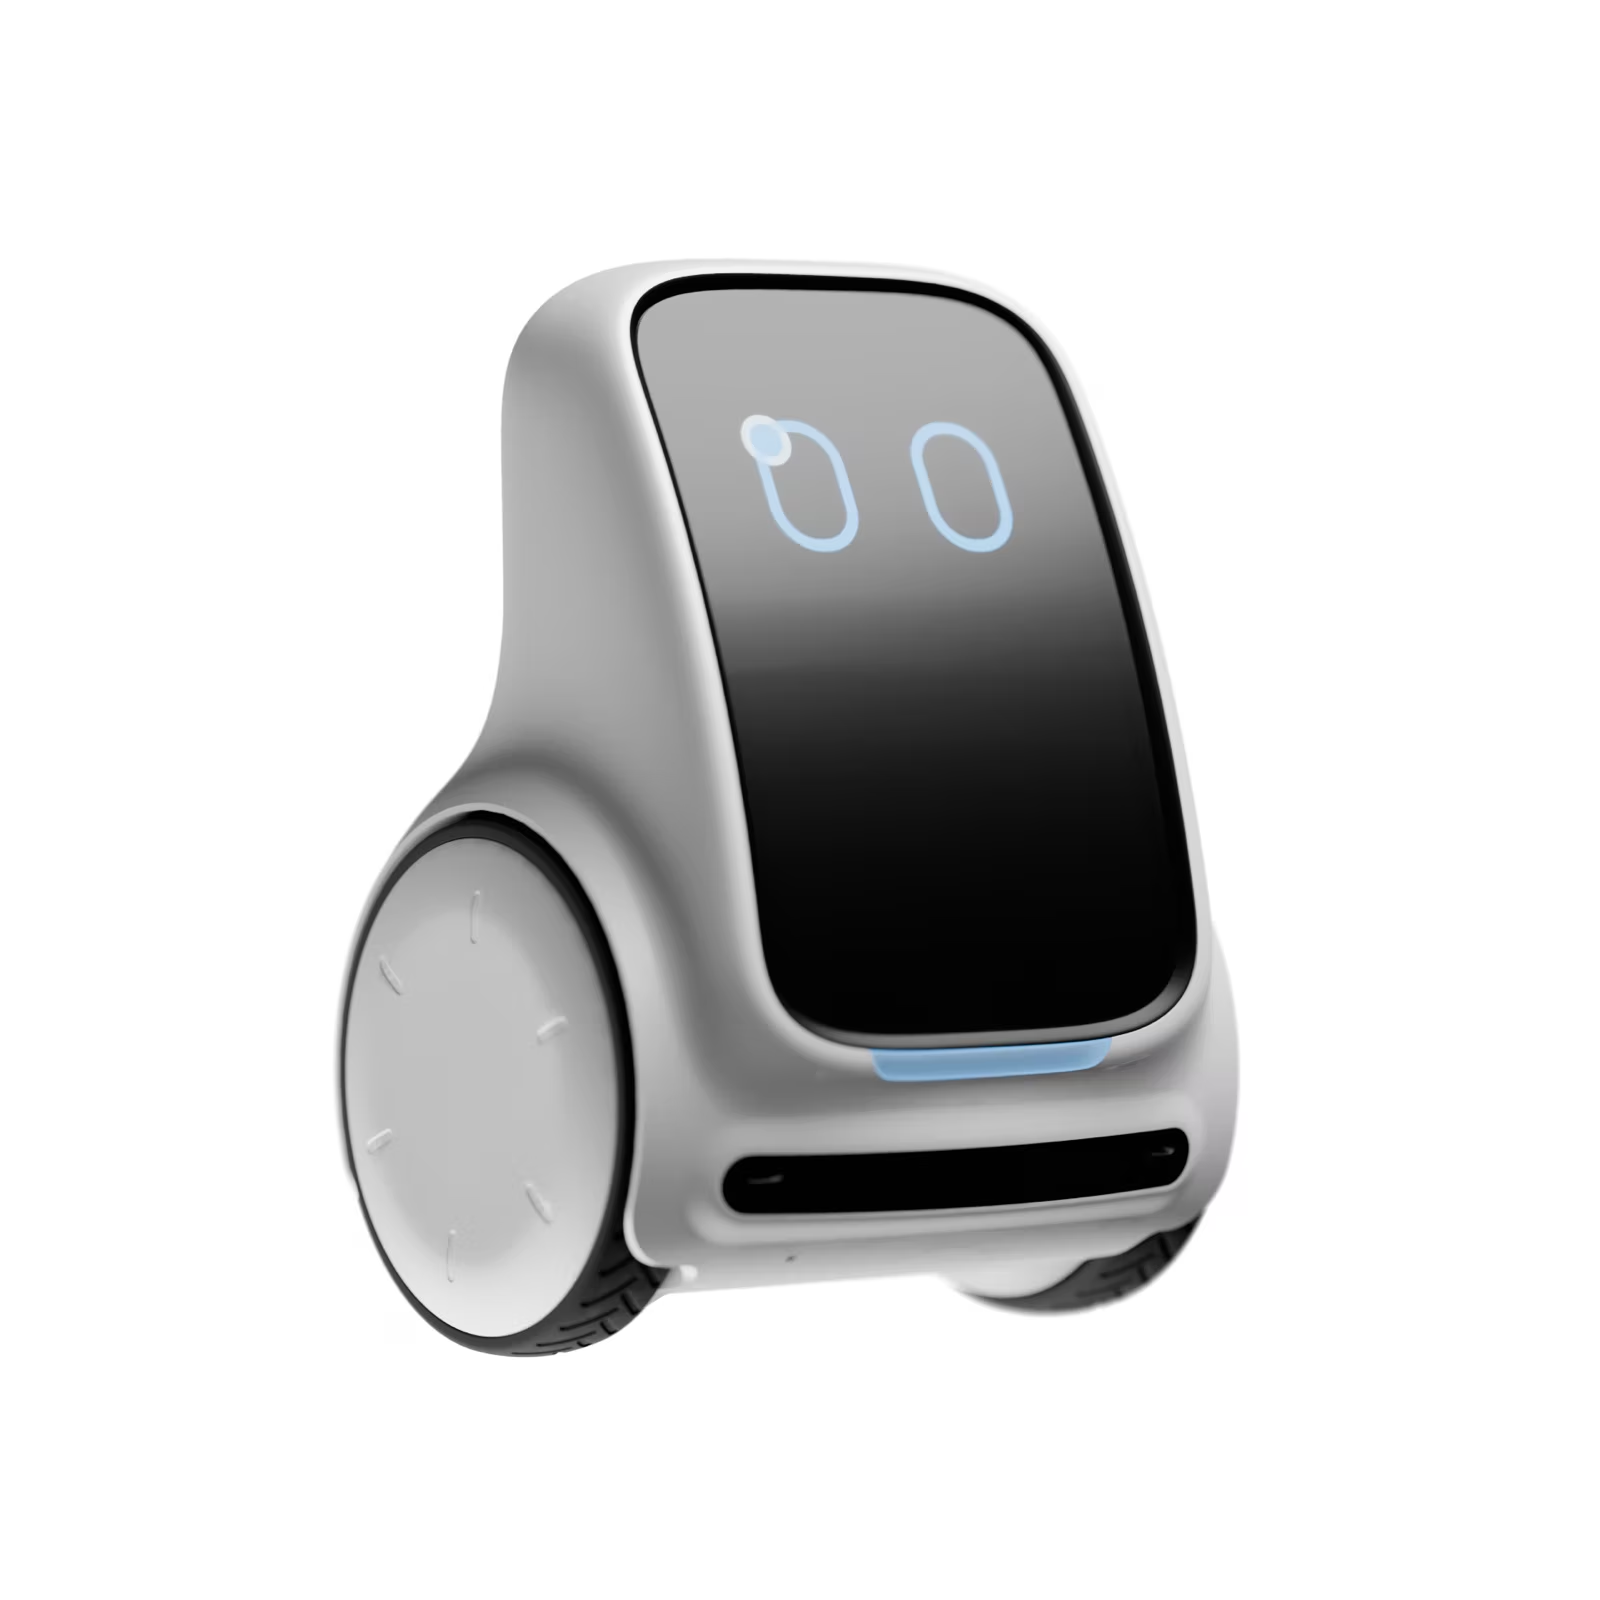
2024〜2026 · Shinsung Delta Techと共同
高齢者のための、インテリジェントでカスタマイズ可能なケア製品サービスシステム
-

2025〜現在 · IntensiveおよびKorea Universityと共同
デザインと生産の衝突要因の予測と最適化
-
2024〜2026 · 大韓民国陸軍と共同
民軍技術協力:戦力支援システムの開発
担当:バックパックのデザイン、重量配分、人間工学。
-
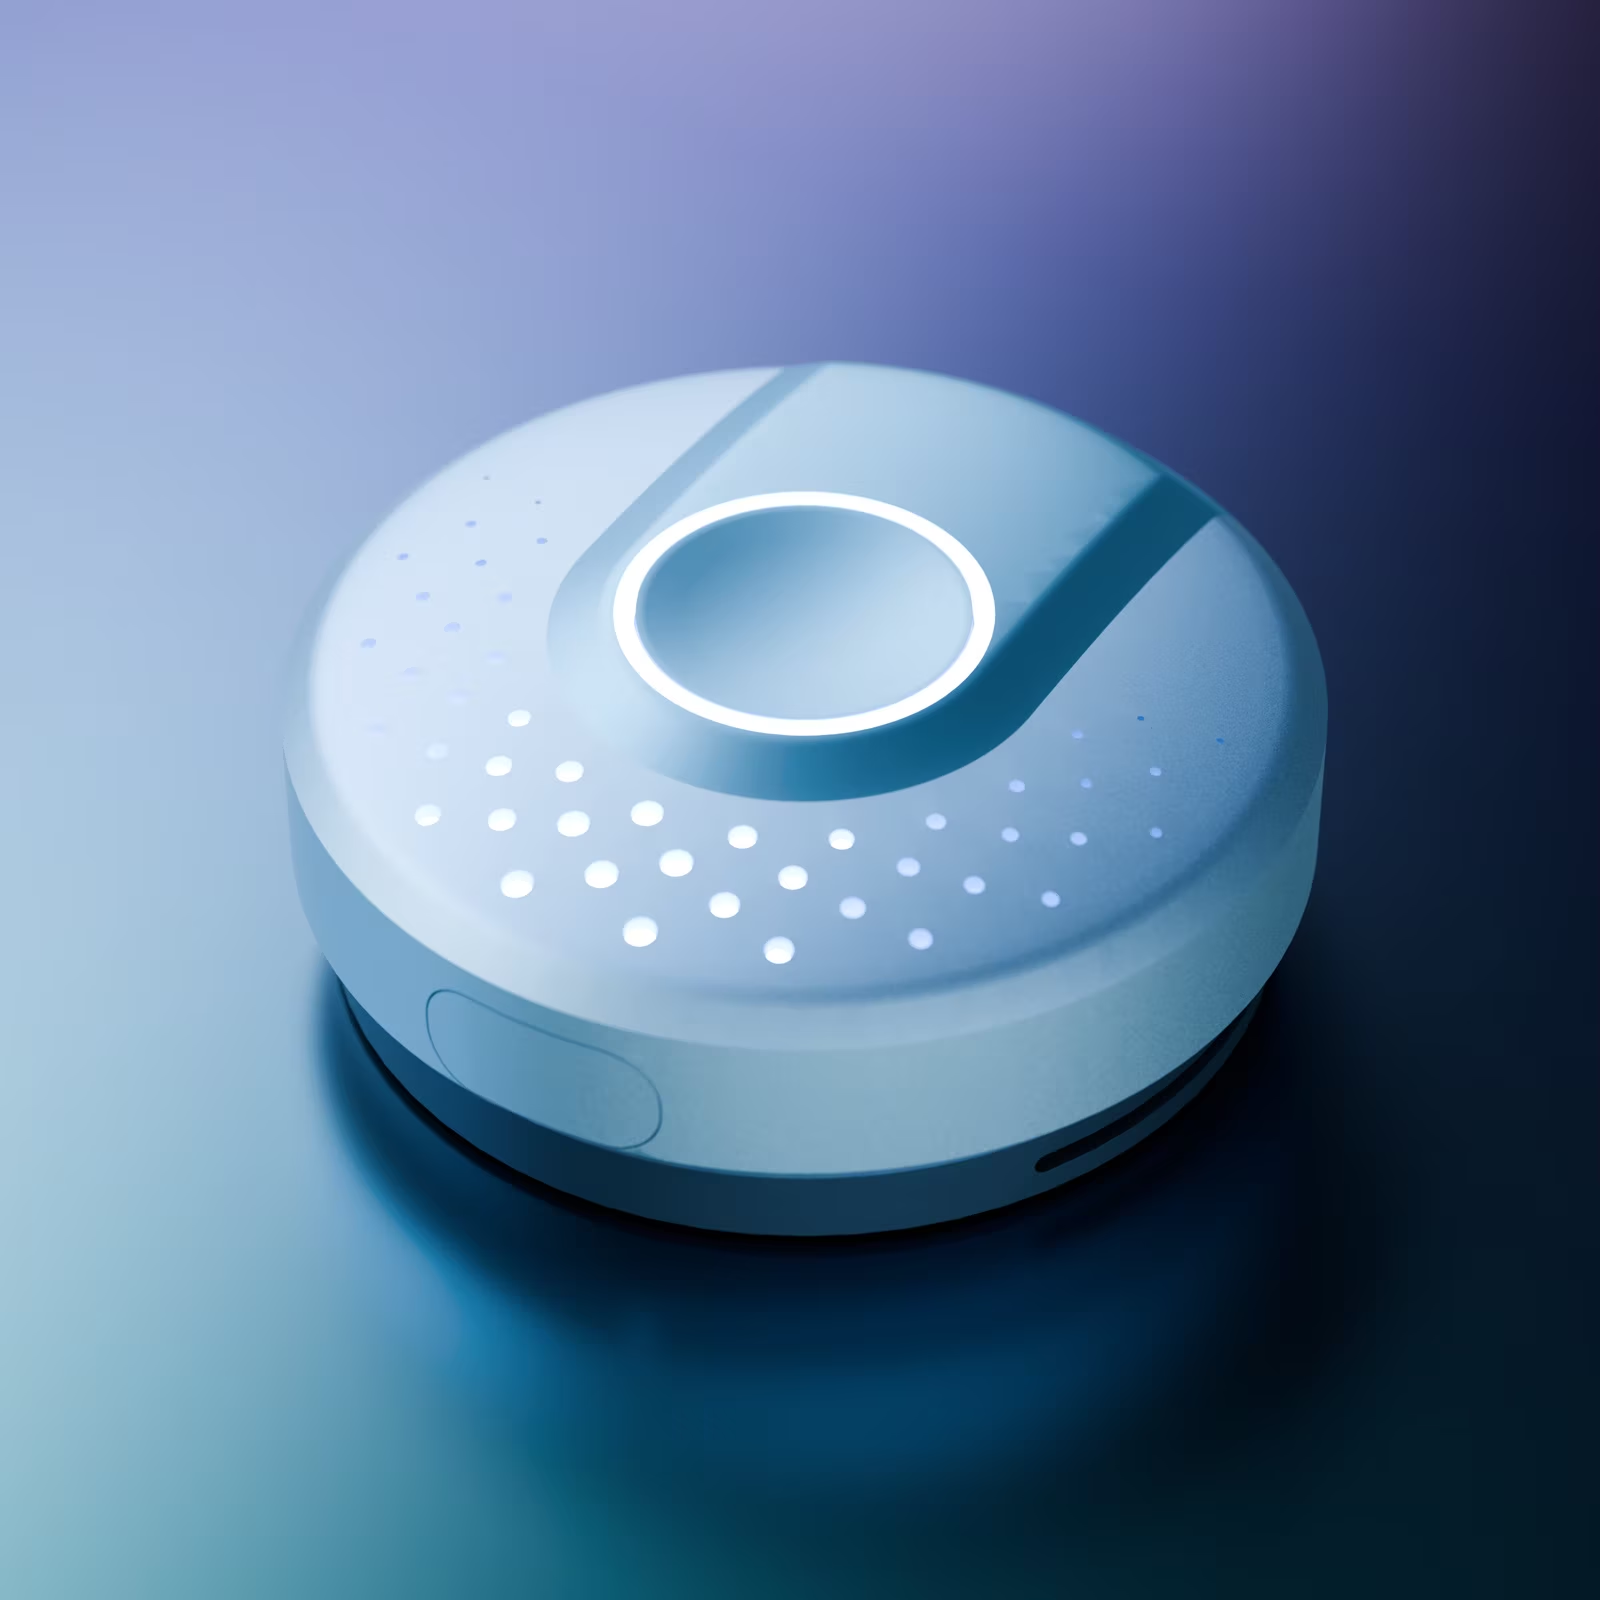
2024 · LG Electronicsと共同
上半身の角度と速度をモニタリングするセンサーモジュール
受賞した個人プロジェクト
第3回韓国文化遺産デジタルコンテンツ公募展、XR部門で第1位。
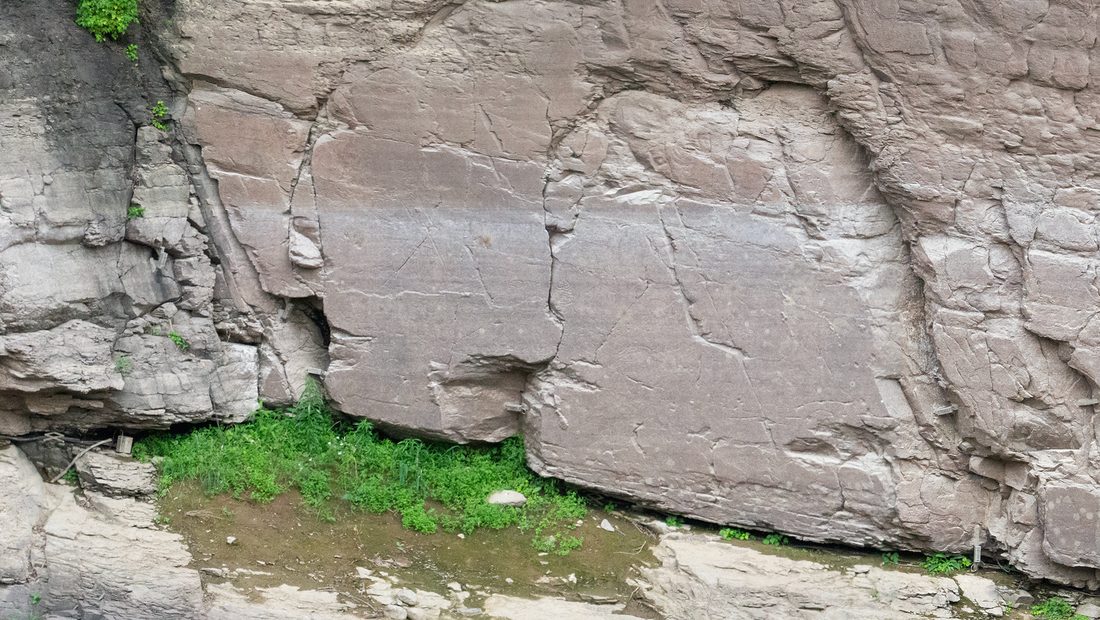
個人プロジェクト
HCIの古典的な課題に取り組んだ3つの研究。
-
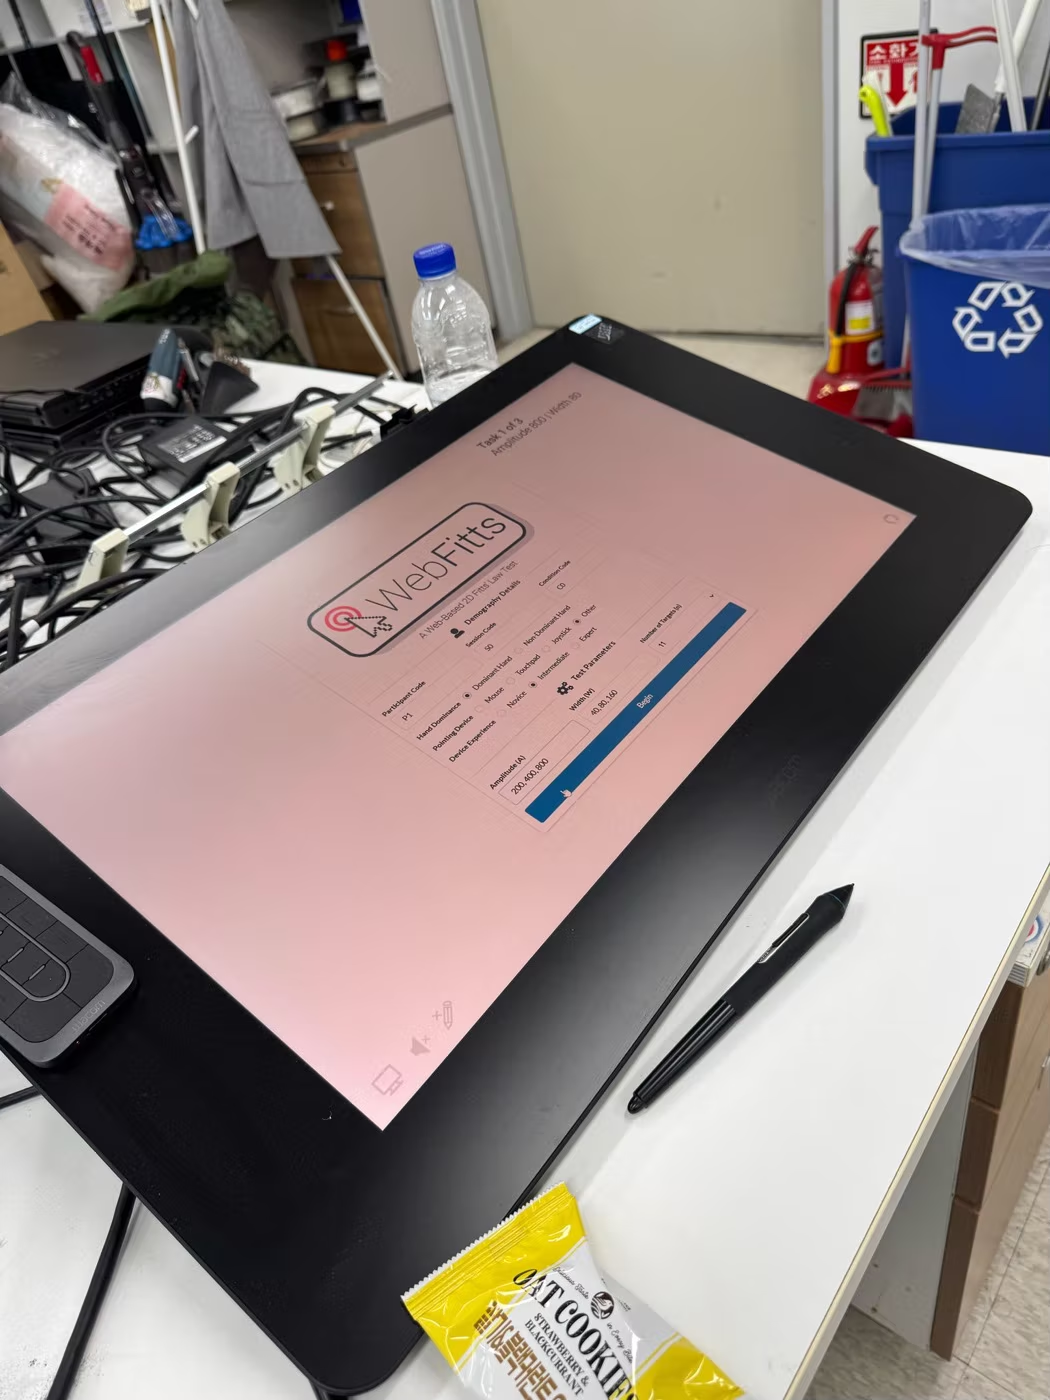
2025 · ポインティング
フィッツの法則を、3つの方法で
-
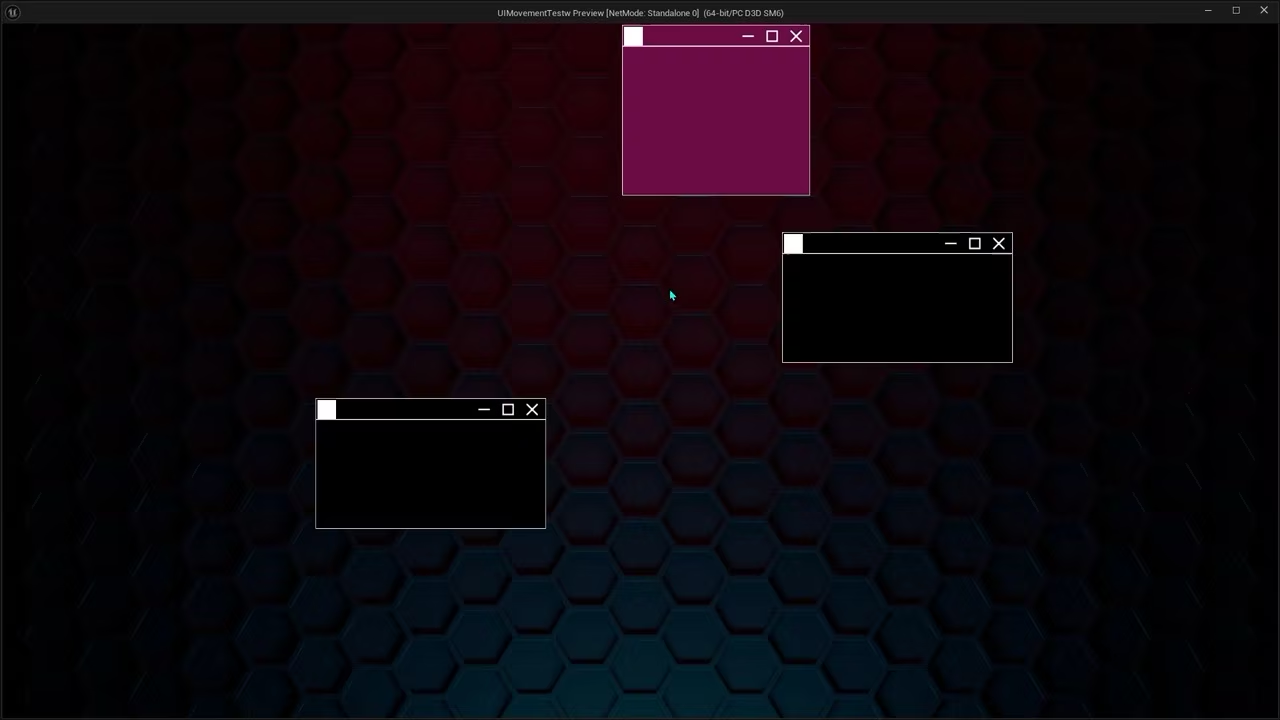
2025 · インタラクション技法
物理ベースのウィンドウスナップ
-
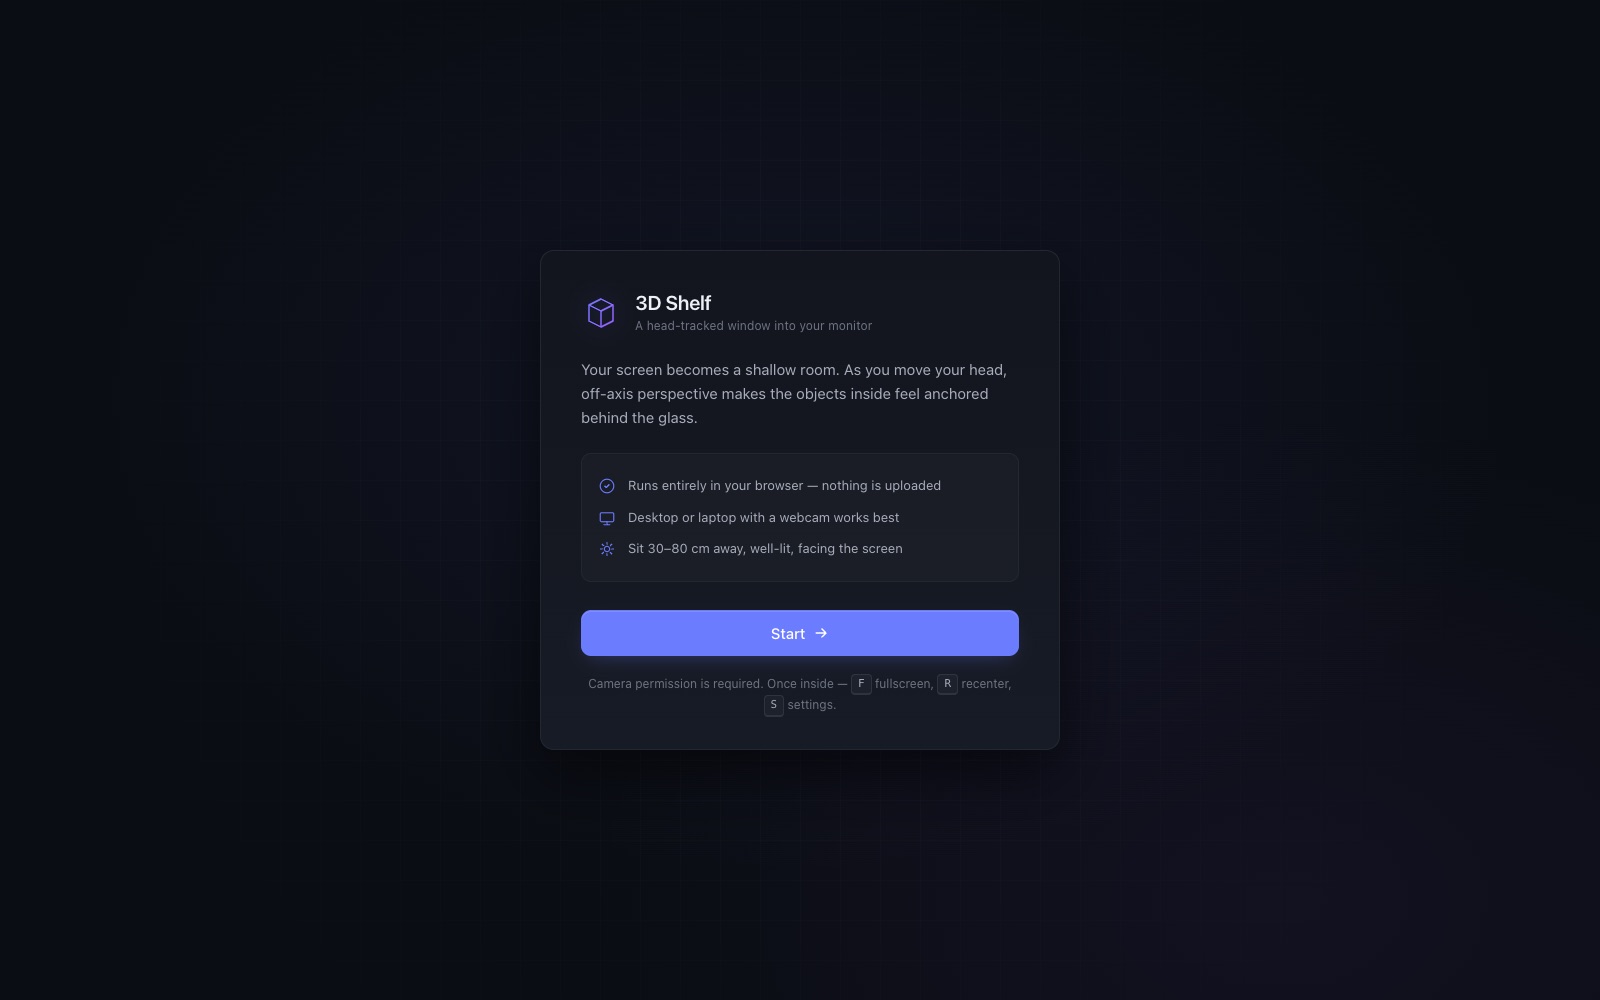
2025 · パースペクティブ
WebカメラのヘッドトラッキングによるフィッシュタンクVR
これらのプロジェクトには、まだ存在しないツールが必要でした。だから、自分で作りました。 ツールを見る