ケーススタディ · ヒューマンロボットインタラクション
介護ロボットのための、コンポーネントベースのモーションデザイン
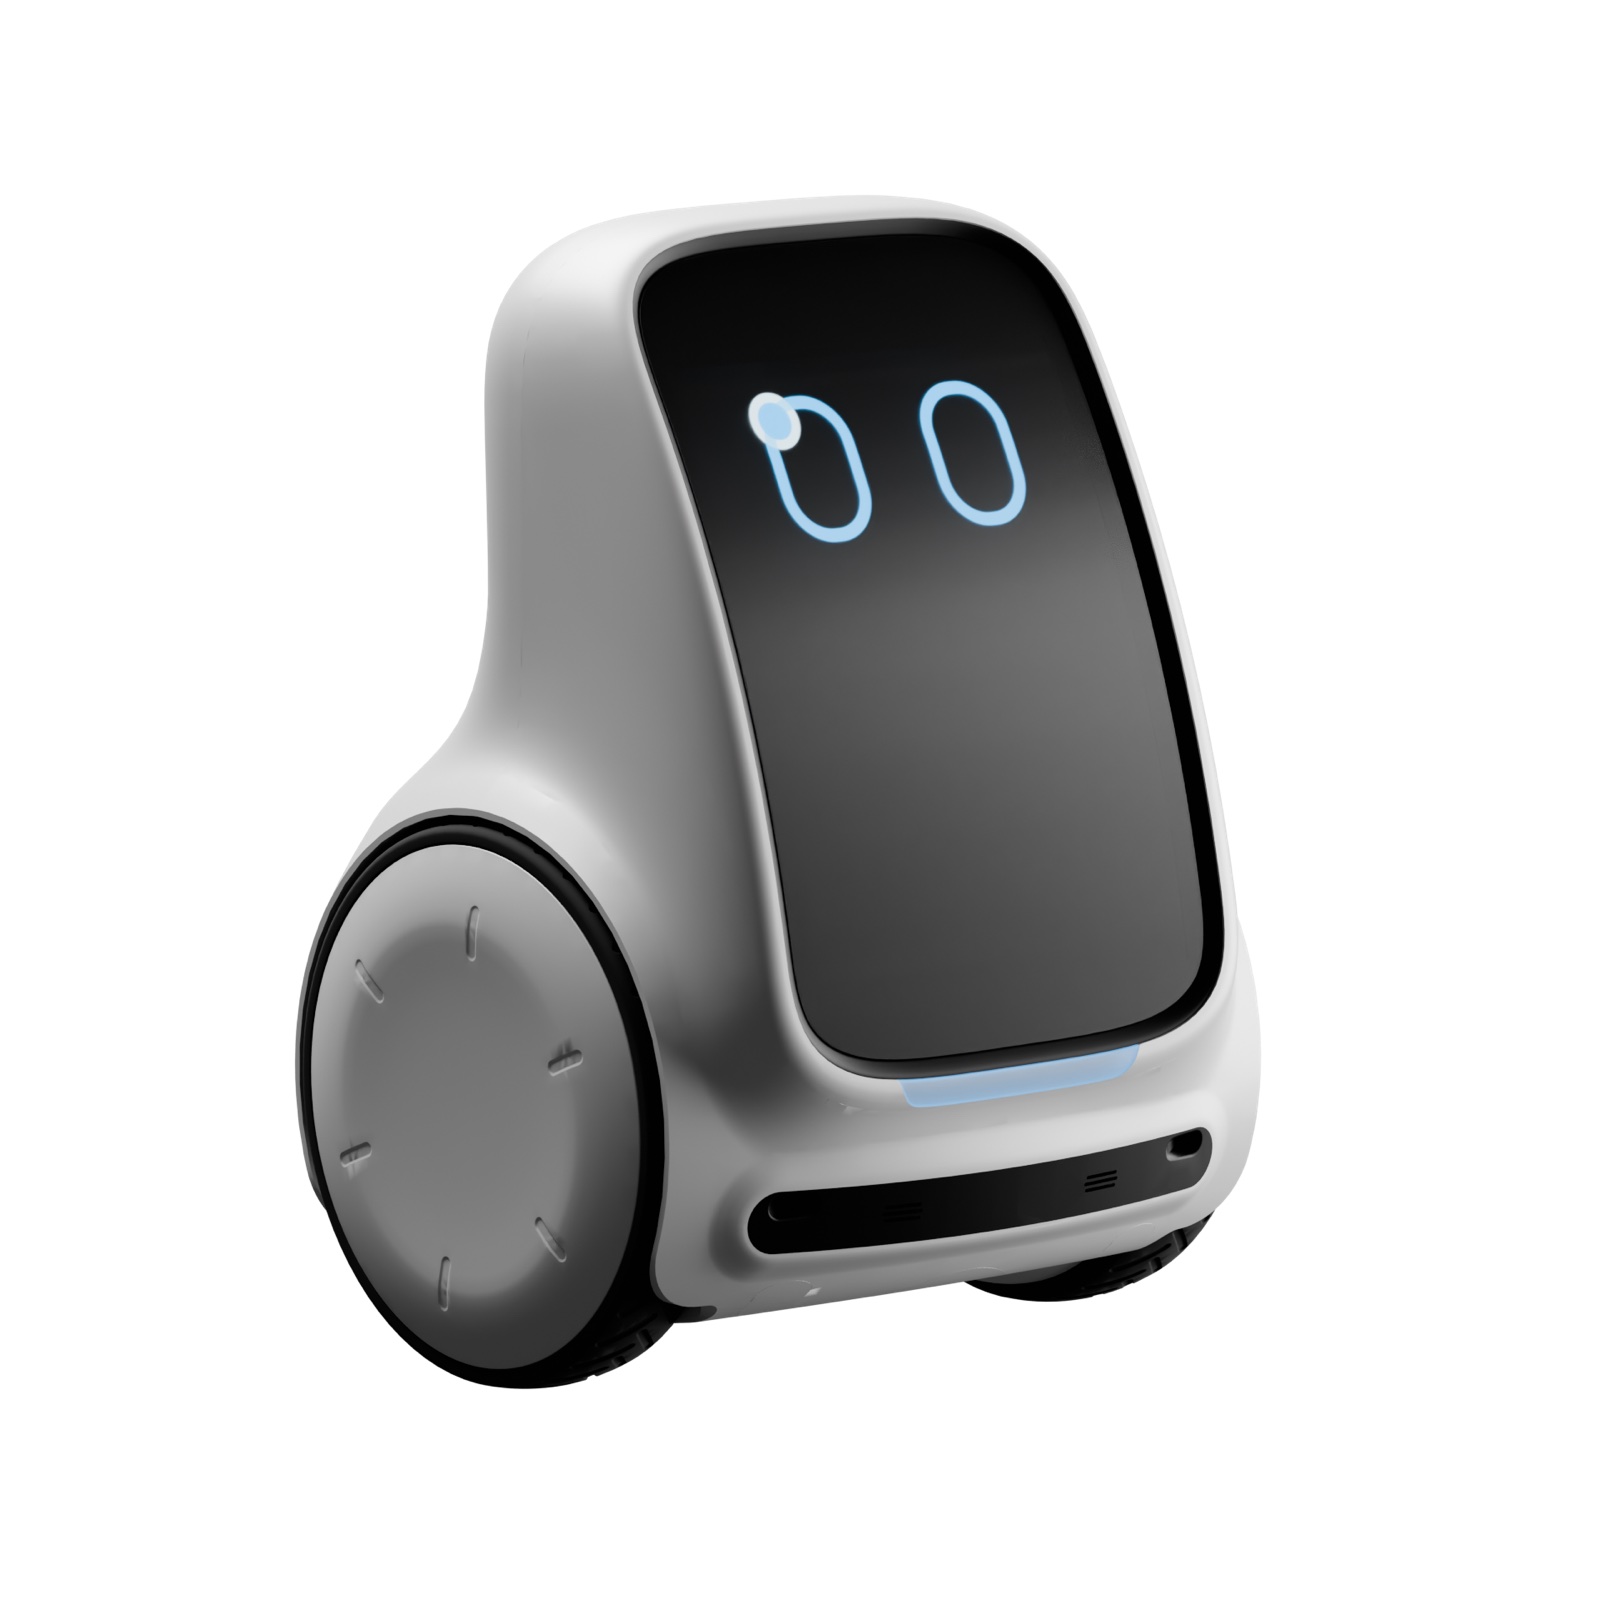
Lemmyは、高齢者のための二輪のコンパニオンロボットです。人のような身振りを持たないため、伝えたいことの多くをその動きが担います。この研究は、その動きをどうデザインすべきか、そして誰の声をもとに形づくるべきかを問いかけます。
概要
デザイナー兼研究者、筆頭著者
UNIST IID Lab(U. V. U. Ismatullaev、KwanMyung Kim教授と共同)
2024 – 2025
デザイナーワークショップ、専門家インタビュー、一対比較調査、検証調査、テーマ分析
ワークショップに6人のデザイナー、選好調査に65歳以上の25人、検証調査にさらに15人
KSDS 2025、IASDR 2025、そしてLemmyチームとして受賞したCES 2025 Innovation Award
高齢者との共創には大きな価値がありますが、長時間のセッションは負担が大きく、繰り返し行うのも困難です。ロボットのモーションは通常、ハードウェアが完成した後の終盤に、直感で決められます。本研究ではその代わりに、少数のモーションコンポーネントについて一度だけ選好を引き出し、それらを組み合わせて新しい動作をつくります。
ロボットのモーションデザインにおける3つのギャップ
-
1
理論が手法になることは少ない
表現的なモーションを説明する確立されたフレームワークはありますが、デザイナーが順を追って実践できるプロセスを示すものはほとんどありません。
-
2
負荷の高い共創は、高齢の参加者の負担になる
認知的負荷、疲労、なじみのないテクノロジーにより、高齢者との集中的な共創セッションを続けることは困難です。
-
3
検証済みの再利用可能なコンポーネントがない
一つの動作を、一度調整すれば新しい動作へと組み替えられる要素に分解するための、検証された手法はこれまで存在しませんでした。
動作の発想から検証までの4段階の手法
すべての調査で、高精度のデジタルツインを使用しました。LemmyのCADモデルをBlenderに読み込み、ロボットの物理的な限界の範囲内に厳密に収めてアニメーションを作成しています。これにより、素早い反復、変数の完全なコントロール、そしてハードウェアの開発中でも調査を進めることが可能になりました。

ステップ1 · 動作カタログ
参加型ワークショップから生まれた22の動作カタログ
3チーム・6人のデザイナーによる参加型ワークショップを実施しました。高齢者が朝食を準備する、置き忘れた物を探すといった日常のシナリオをもとに、各チームはLemmyが手助けできる場面をすべて挙げ、そのアイデアをグループ分けしました。
各チームは40を超える動作のアイデアを生み出し、それらを22の動作からなるカタログにまとめました。内訳は機能的な動作が14、表現的な動作が8です。ユーザーに近づく、ついて行く、ドックに戻る、位置を変える、うなずくという5つの動作は、すべてのチームに共通して現れました。
ステップ2 · コンポーネント
専門家インタビューで特定した4つのモーションコンポーネント
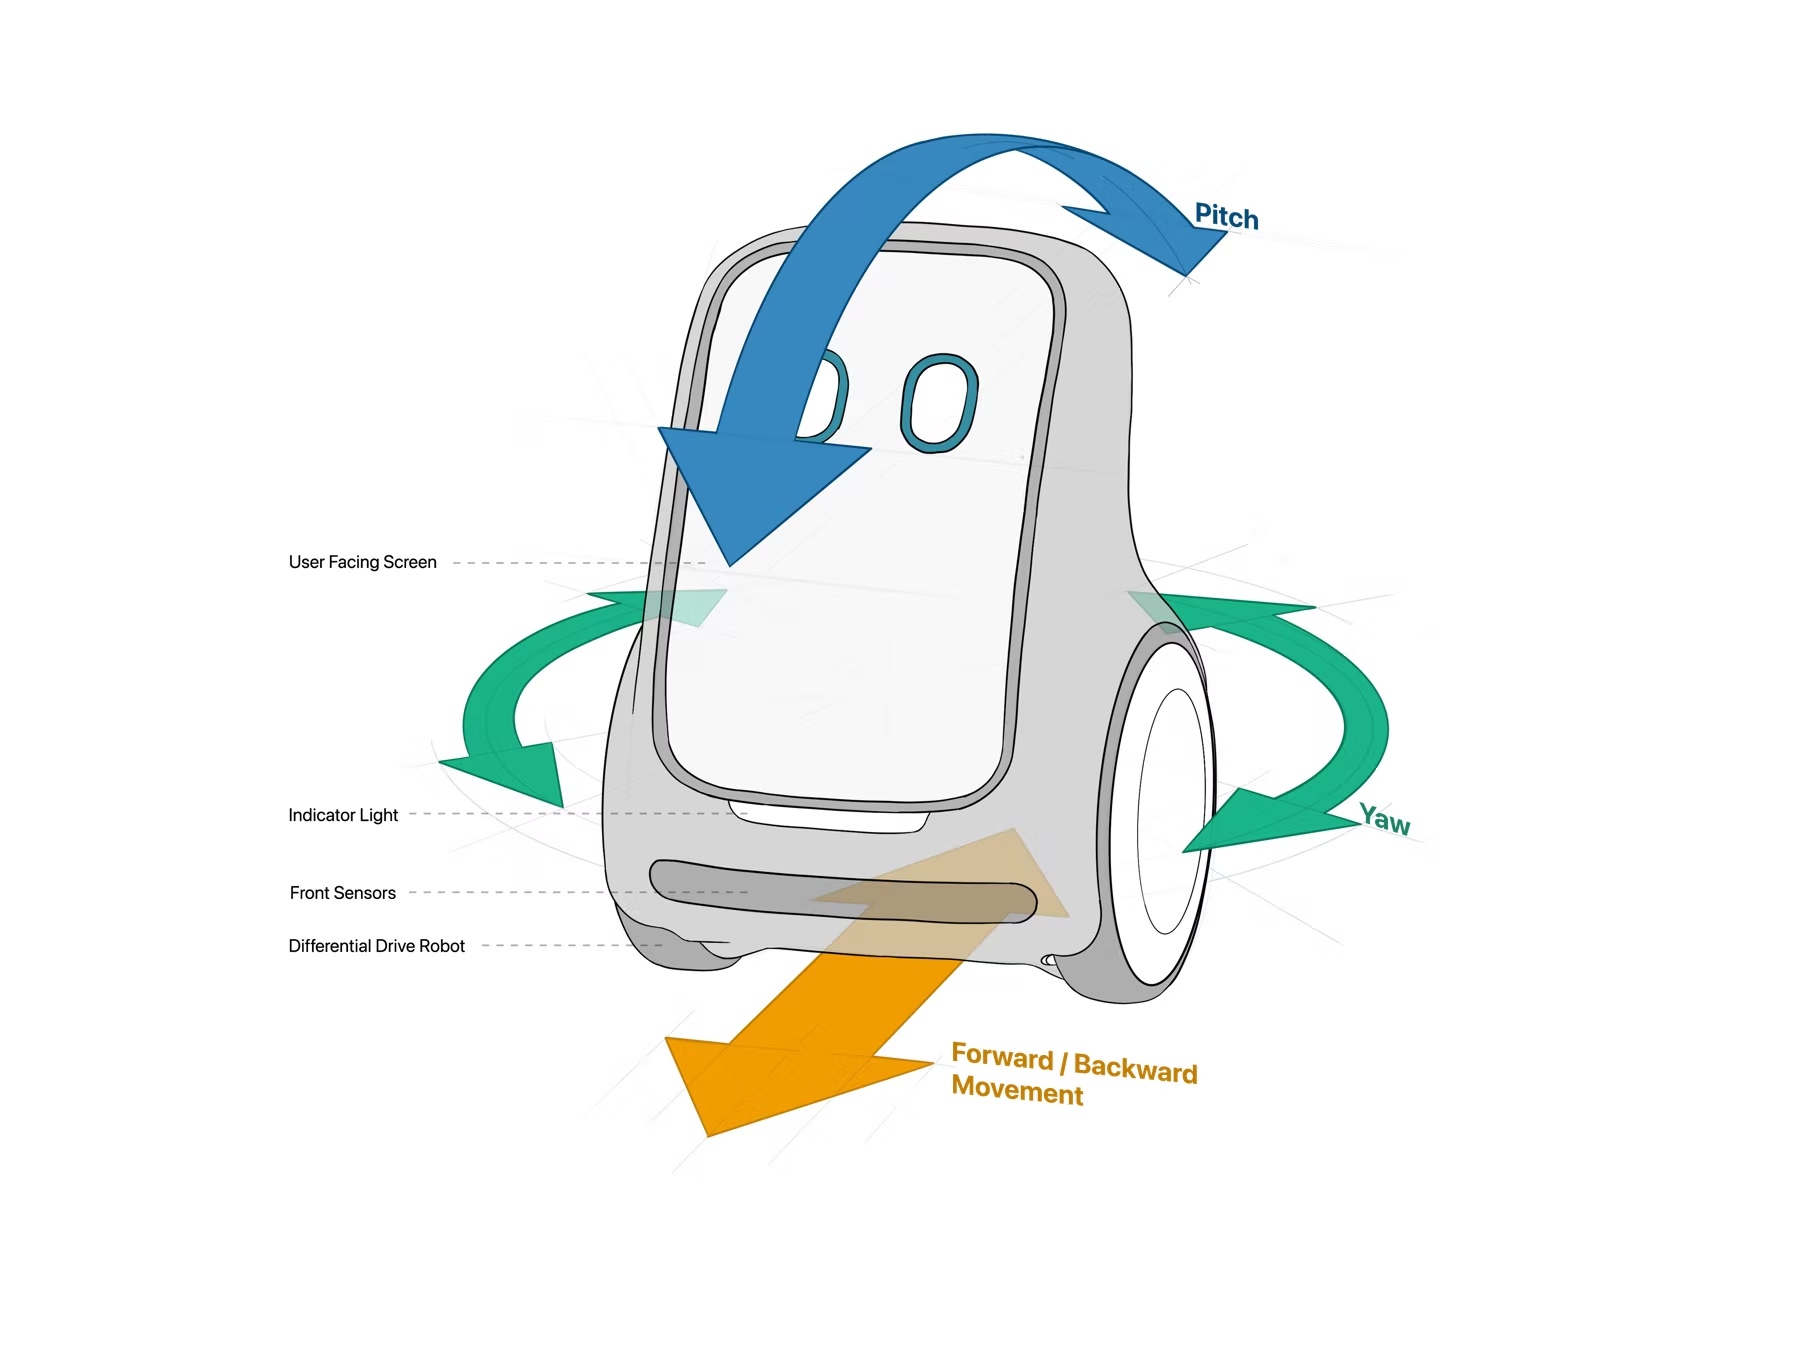
プロのデザイナーへのインタビューから、彼らがモーションをどのように考えているかが明らかになりました。どの変数を調整し、動作をどう分解するのかです。そのうち4つのコンポーネントは、デザインに使いやすく、高齢者にも容易に知覚されるものでした。
- 速度
- 経路
- 姿勢
- 旋回の種類
テーマ分析ではリズム、繰り返し、加速度も特定されましたが、テストをシンプルに保つため今回は対象外としました。
ステップ3 · 選好
25人の高齢者による一対比較の選好
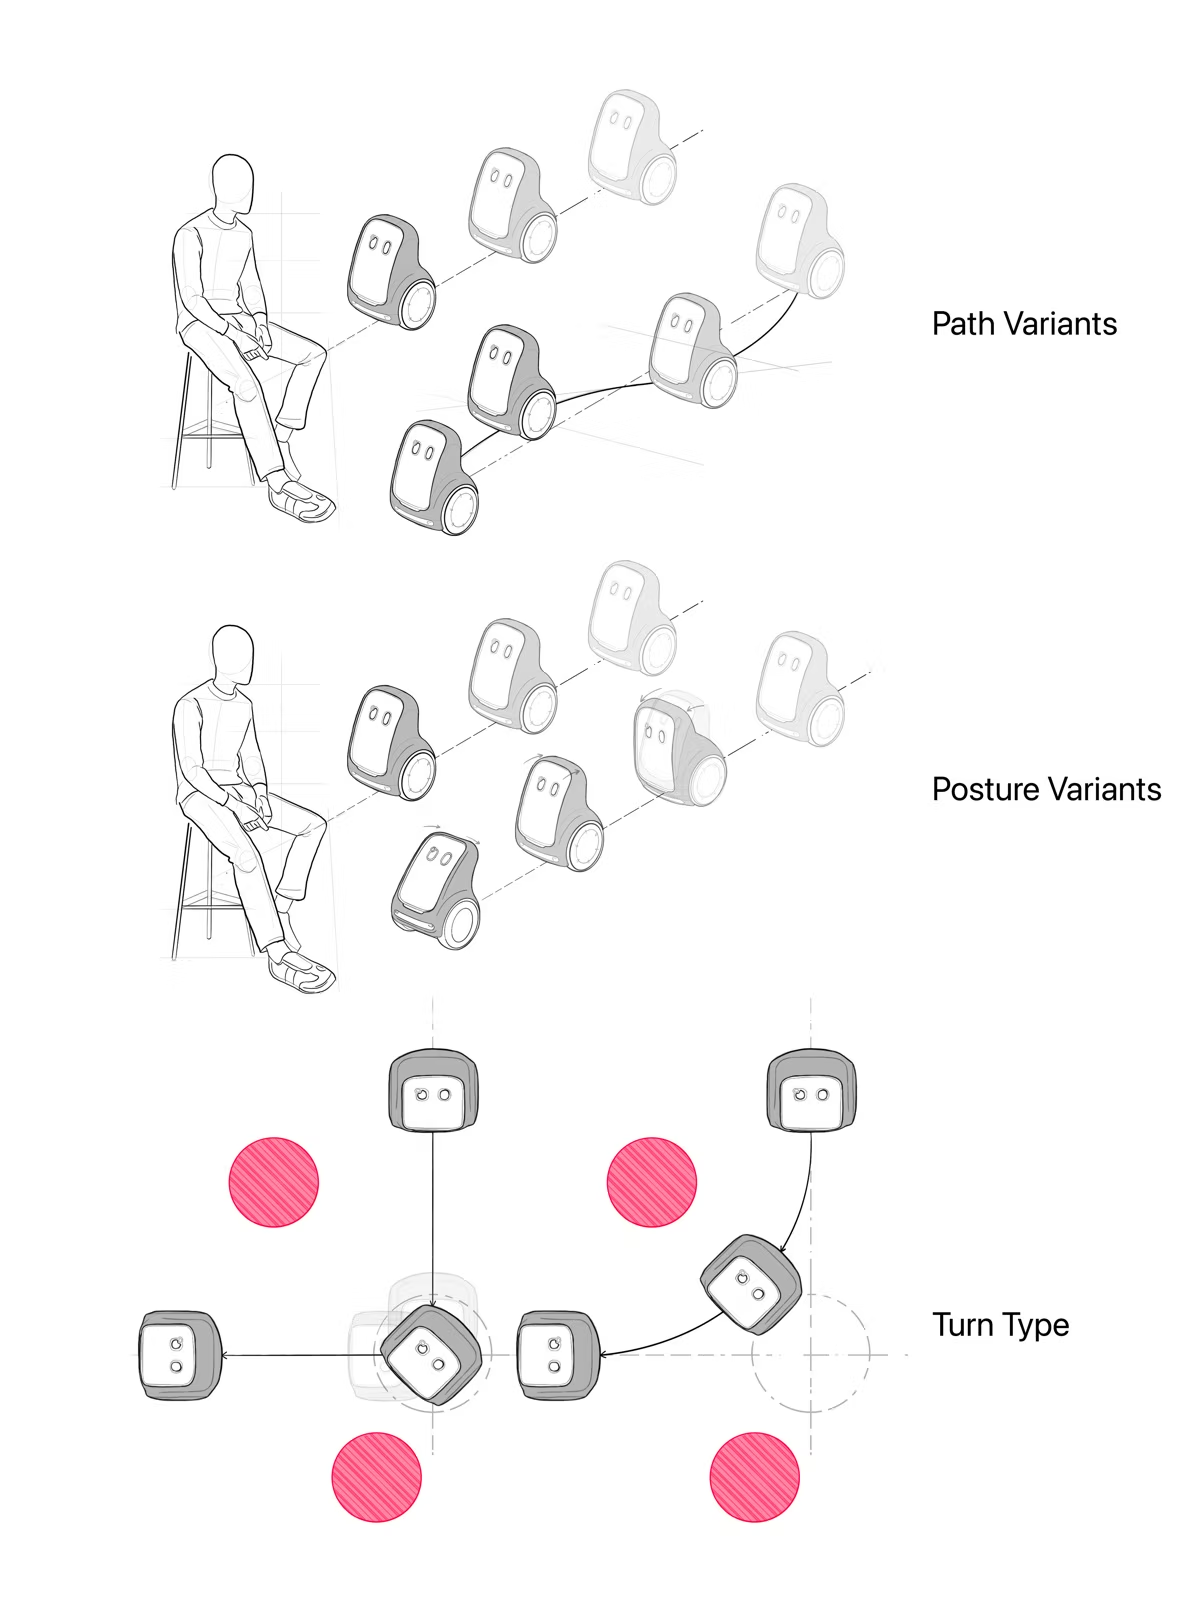
パキスタン在住の65歳以上の25人が、1つのコンポーネントだけが異なる3Dアニメーションのペアを視聴し、好ましい方を選びました。試行の順序はランダムにしました。
- 速度:通常(約0.5〜0.7m/s、小型のペットが歩く速さ)または高速(0.7m/s超)
- 経路:直線、またはゆるやかな曲線
- 姿勢:直立したまま静止、または動作に合わせて傾く
- 旋回の種類:鋭いピボット、または滑らかな弧
ステップ4 · 検証
新たなサンプルで、選好にもとづく動作を検証
3つの動作(ユーザーに近づく、ドックに戻る、ダンス)について、それぞれ4つのバージョンを作成しました。
- V1:好まれたコンポーネントで構成
- V2:好まれなかったコンポーネントで構成
- V3とV4:ランダムな組み合わせで構成
コンポーネントのテストに参加していない新たな15人の高齢者が、12本の動画それぞれを10点満点で評価し、その理由を説明しました。
好まれたコンポーネントが、最も高く評価された動作を生んだ
高齢者によるコンポーネントの選好
25人の参加者のうち、各バリエーションを選んだ割合
姿勢、経路、旋回の種類に関する選好は、このサンプルでは統計的に有意な差に至っておらず、傾向として扱う必要があります。これらを合わせると、Lemmyのデフォルトのモーションプロファイルが定まります。ほどよい速さ、まっすぐな経路、滑らかな旋回、そして動作に合わせて傾くボディです。
動作全体の評価
新たな15人の参加者による平均スコア(10点満点)
好まれたコンポーネントが、全体で最高のスコアを獲得。すべての動作を通じて、V1は最も高い平均評価を得て、ばらつきも最も小さくなりました(95%信頼区間:7.24〜8.10)。好まれなかったコンポーネントの組み合わせは、すべての動作で最低のスコアでした。
目的が明確なときほど、わかりやすさが重要に。好まれたコンポーネントで構成した「ドックに戻る」は最高のスコアを獲得し(SD 0.88)、その信頼区間は他のどのバリエーションとも重なりませんでした。
表現的な動作は、より多くのばらつきを許容する。ダンスでは、ランダムな組み合わせの一つが好まれた構成に近いスコアとなり、評価もより分かれました。
ロボットのモーションデザインへの示唆
一度引き出した選好は、さまざまな動作で再利用できる
好まれたコンポーネントの値を集めた小さなライブラリは、デザインの事前知識として機能します。新しい動作はそこから組み立てることができ、意図的に外れる場合にだけ追加のテストが必要です。これにより、高齢者ケアにおいて貴重な資源である参加者の時間を節約できます。
タスクには予測しやすい動きを、表現にはより自由を
直線の経路と滑らかな旋回が最も重要になるのは、人がロボットの意図を読み取る必要があるタスクの動作です。ダンスのような表現的な動作では、受け入れられやすさを損なうことなく、これらの制約をゆるめることができます。
ハードウェアが完成する前に、モーションを評価できる
ロボットの物理的な限界の範囲内で作成したアニメーションにより、プロトタイプの開発中にモーションを調査できました。デザインの判断が、開発途中のハードウェアの性能に縛られることもありません。
限界。テストを扱いやすくするため、各コンポーネントのバリエーションは2つだけとし、より細かな違いは捉えられていません。アニメーションでは、実際のタイミング、パーソナルスペース、本物の反応を再現できません。サンプルは小規模で、単一の国から集めたものです。次のステップは実機によるテストです。これらの限界のうち2つが、その後の研究を方向づけました。アニメーションを物理的に実現可能な範囲に保つツールと、実際の部屋に等身大のロボットを配置するARの調査です。