True RoboAnimator
実機のロボットを動かせるアニメーション。
キーフレームで付けたシャーシの動きを、車輪型ロボットのための工学的に正確なアニメーションに変えるBlenderアドオン。横滑りは起こらず、車輪の角度はフレームごとに算出され、そのデータでハードウェアを動かすこともできます。
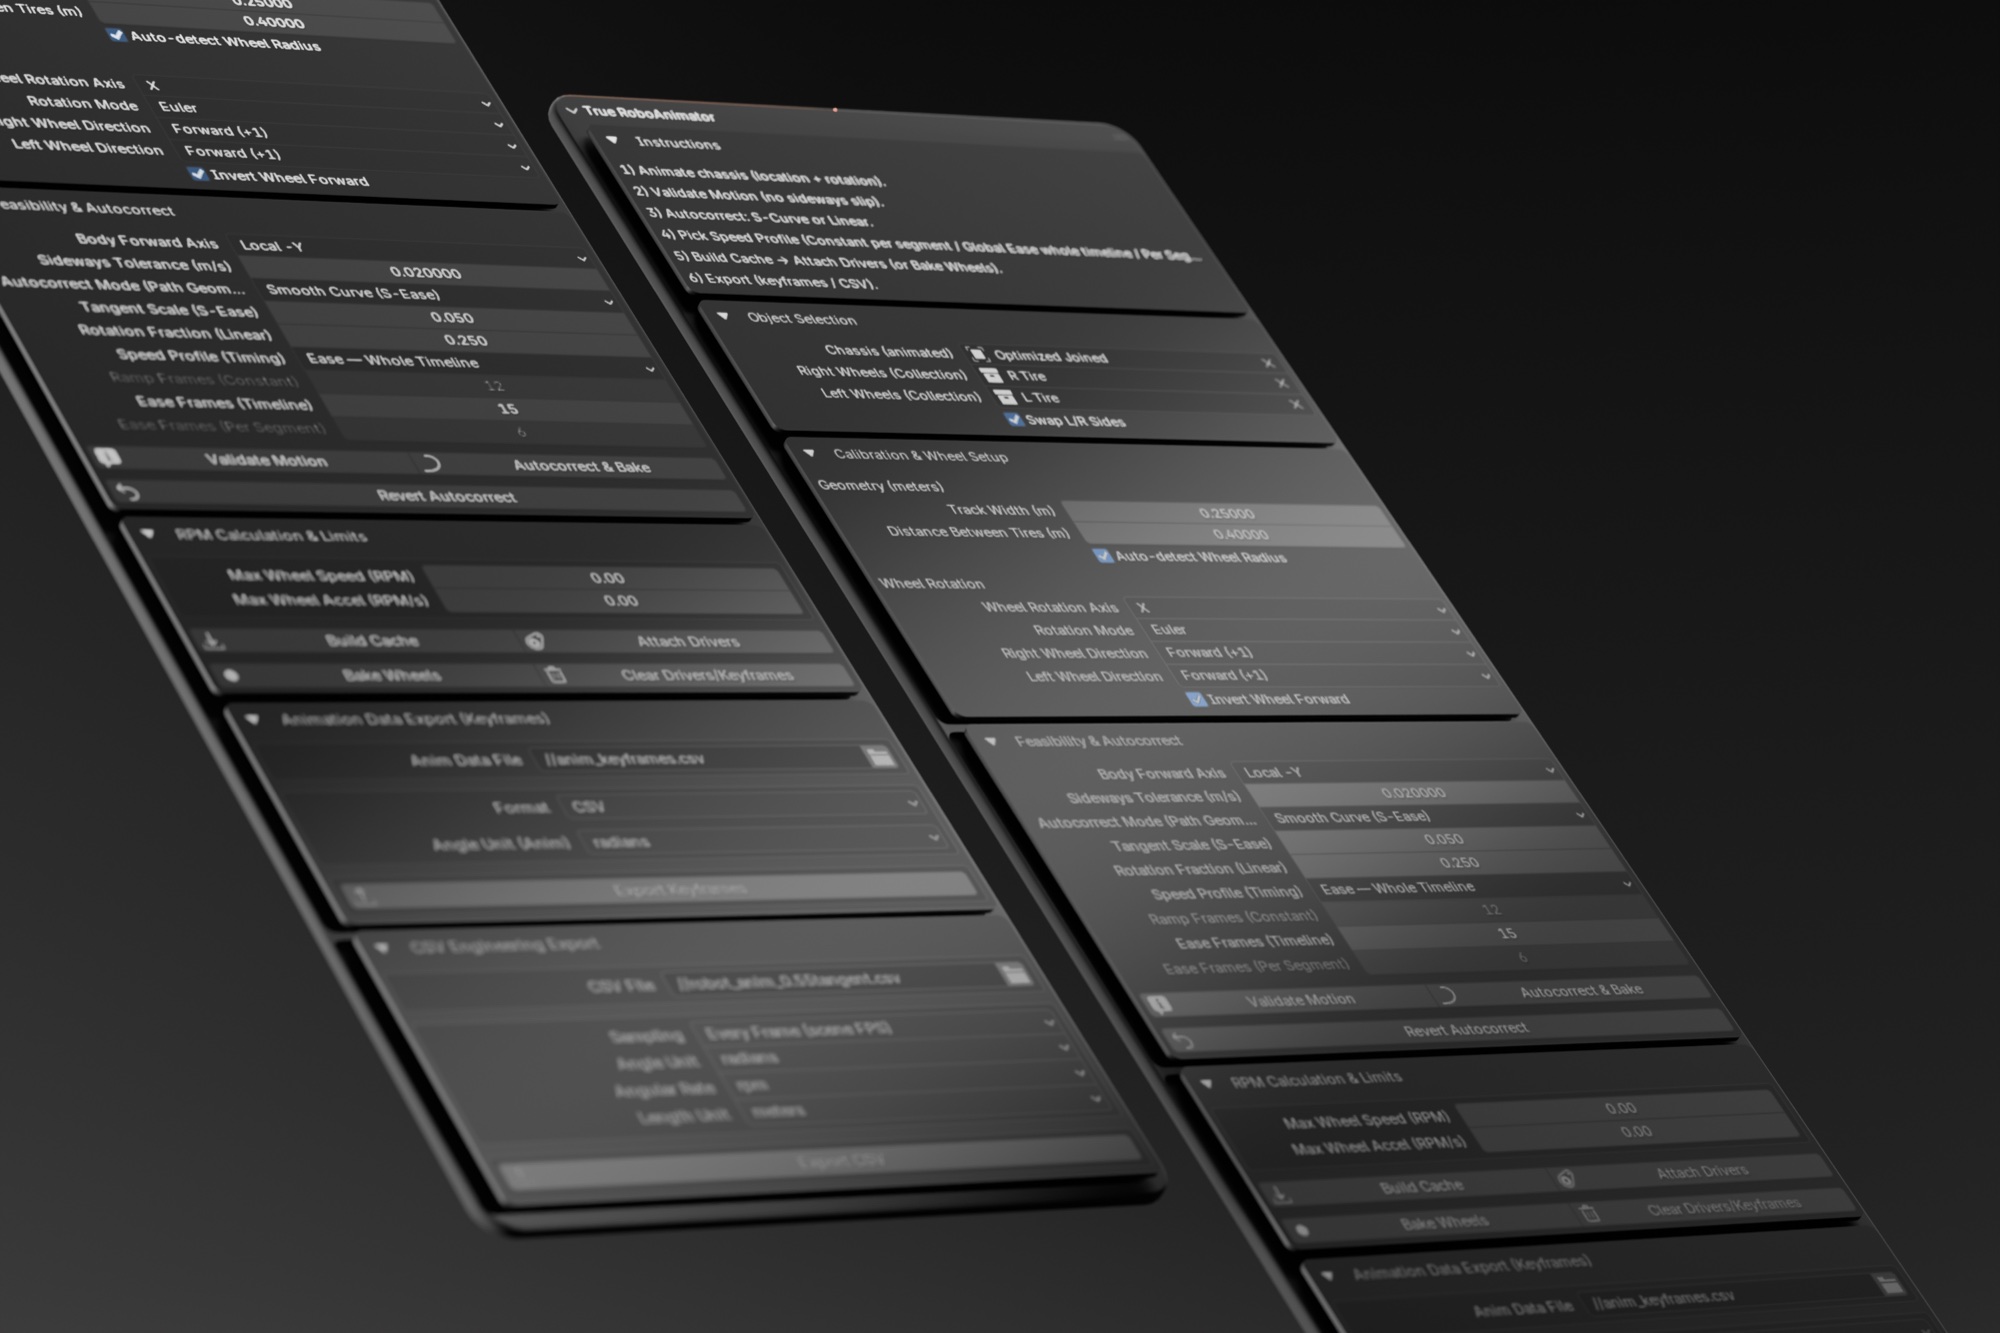
キーフレームで動かすロボットは、横に滑ることも、車輪を好きな速さで回すこともできます。でも、本物のロボットにはできません。True RoboAnimatorは、すべてのフレームをロボットの運動学と照らし合わせ、実機をつくる前に経路を補正します。
ハイライトをチェック。
-
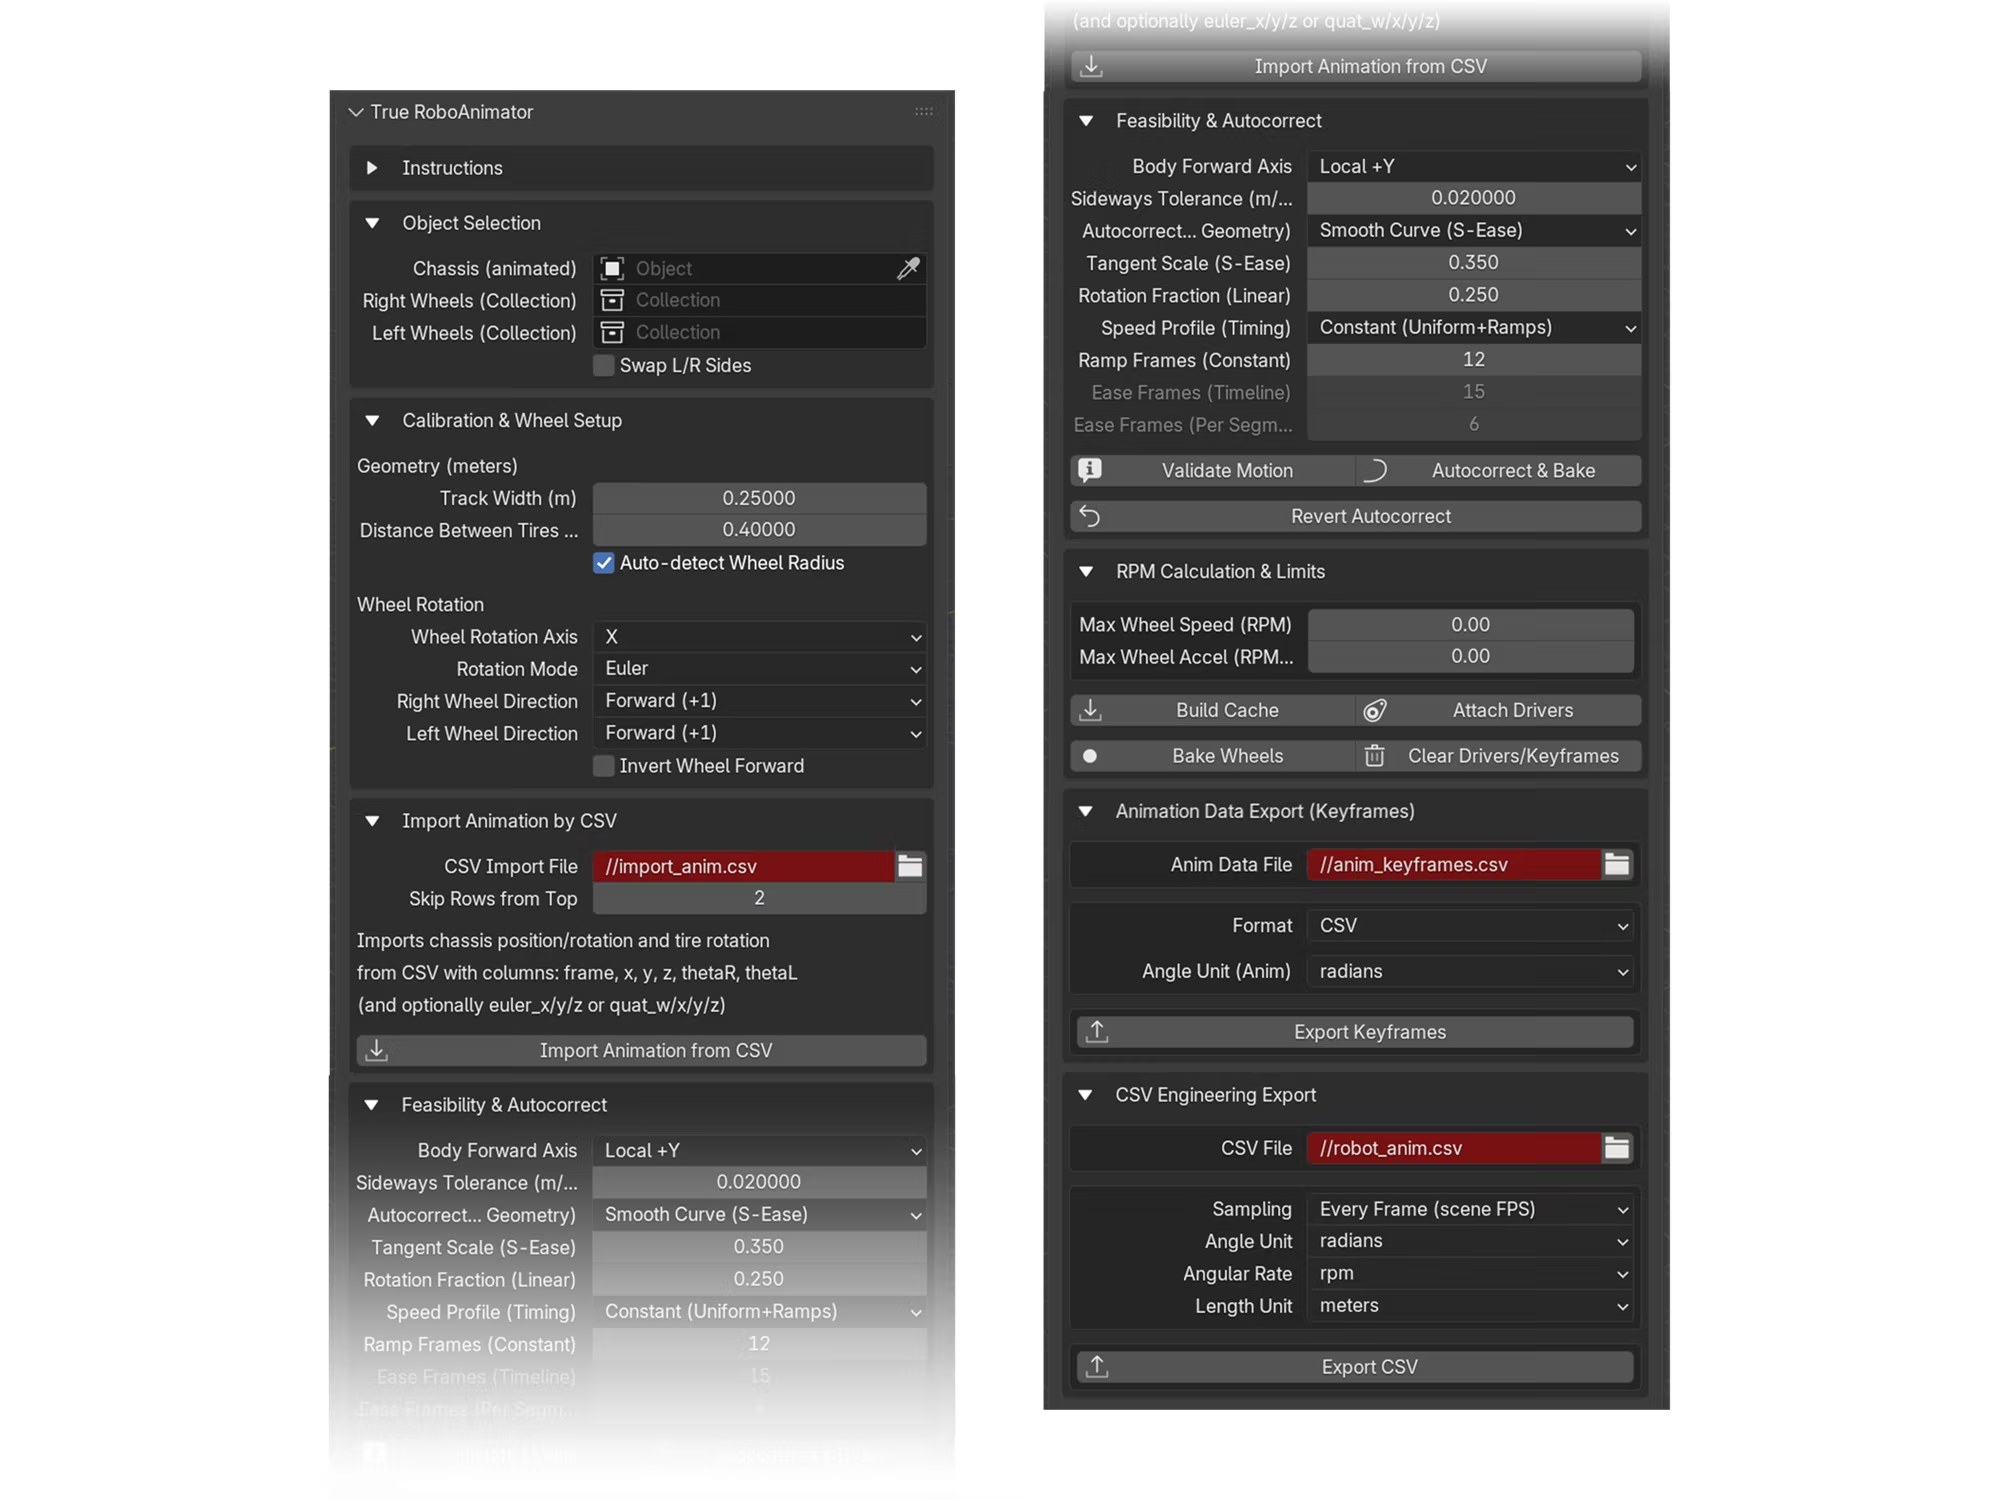
ひとつのパネルに、上から順に。リグの設定、キャリブレーション、モーションパス、車輪のドライバー、そしてインポートとエクスポート。
土台は、運動学。
実機のロボットがたどれる動きを必要とする、ロボットエンジニアやテクニカルアニメーターのために。
横滑りの検出。シャーシの動きをすべてのフレームで、自分で設定した許容値と照らし合わせ、横滑りがないか確認します。
経路を補正する、2つの方法。S-Easeは、ロボットの旋回限界の範囲内で経路をBézier曲線になめらかに整えます。Linearはその場で回転し、まっすぐ進んでから、最終的な向きへ旋回します。
速度プロファイル。加速ランプ付きの台形、タイムライン全体にかける1つのイージング、セグメントごとのイージングから選べます。
すべてのフレームに、角度を。左右の車輪とキャスターの角度を、RPMや角加速度とともにフレームごとにキャッシュします。
自動ドライバー。すべての車輪に回転ドライバーを設定します。オイラー角とクォータニオンに対応し、それぞれが固有のレスト姿勢を基準にします。
CSVの読み書き。時間、姿勢、車輪の角度と回転速度をエンジニアリング用に書き出したり、軌道を読み込み直したりできます。
安全リミット。車輪の速度(RPM)と角加速度(RPM毎秒)に上限を設けます。
ビューポートの補助表示。前方向の矢印、色分けされた車輪の軸、2本の経路を、ジオメトリでリアルタイムに描画します。
Blender 4.2〜5.0。スロット付きアクションに対応する互換レイヤーにより、どのバージョンでもアニメーションを安全に読み書きできます。
走り方は、4通り。
ロボットに合ったレイアウトを選ぶと、パネルには必要な車輪スロットだけが表示されます。
2つの駆動輪。左右の速度差で旋回します。
受動キャスターは自由に向きを変え、その回転はシャーシ中心の前進量に従います。
同じ側の2輪が、1つの角度を共有します。
ロッカー式のスキッドステア。4輪と同じく、左右それぞれで角度を共有します。
数式は、すべてオープンに。
左右それぞれの車輪の角度は、古典的な差動駆動の積分に従います。キャスターはヨーを考慮しません。自由に向きを変えるため、その回転はシャーシ中心の前進量に追従します。
モデルがどの向きであっても、角度と回転速度が正なら、車輪は常に前へ転がります。
キーフレームから、ハードウェアへ。
8つのステップを、パネルに並ぶ順番で。
リグを組む
シャーシと車輪の数を設定し、各車輪スロットを割り当てます。
キャリブレーション
トレッド幅、車輪の半径(または自動検出)、回転軸。
シャーシを動かす
経路が変わるところで、位置と回転にキーフレームを打ちます。
検証
横滑りがないことを確認します。
自動補正
モードと速度プロファイルを選んでベイクし、もう一度検証します。
キャッシュを構築
すべての車輪について、フレームごとの角度を積分します。
ドライバーか、ベイクか
リアルタイム再生にはドライバーを、ほかのツール向けにはベイクしたキーを。
書き出し
ハードウェア向けに、エンジニアリング用CSVまたはキーフレームのスナップショットを。
検証され、公開され、使われている。
Blenderユーザーによる評価
思考発話法によるセッションで、安定性は10点中8.6、ワークフローへの適合度は8.4と評価されました。その後、Blenderの公式エクステンション審査にも合格しています。
研究を見るRoboAnimator CSV Plotter
アドオンのCSVを、速度で色分けした経路、速度に対する3D経路、アニメーション付きのタイムラインとしてプロットします。すべてブラウザ上で完結します。
プロッターを開く学術研究で
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
技術仕様
- バージョン
- 1.4.1
- Blender
- 4.2 LTS〜5.0
- 動作環境
- Python 3.11(Blenderに同梱)、外部依存なし
- 対応ロボット
- 差動駆動(2輪)、キャスター付き差動駆動(3輪)、スキッドステア(4輪)、ローバー型スキッドステア(6輪)
- 補正
- トレッド幅から求めた曲率制限付きのS-Ease曲線、またはLinear(回転、移動、回転)
- 速度
- ランプフレーム付きの台形、グローバルイージング、またはキーごとのイージング
- 出力
- シーンのレートまたは固定レートで、任意の単位で出力するエンジニアリング用CSV。キーフレームのCSVまたはJSON。ベイク済みの車輪キー
- ライセンス
- GPL-3.0
- 入手する
- Blender Extensions · GitHub