修士論文 · UNIST · 2026
デザインとエンジニアリングをつなぐ、非ヒューマノイドロボット動作のフレームワーク
本論文は、非ヒューマノイドロボットのために文脈に適した身体動作をデザインする3段階のフレームワークと、それを実践するためのツールを提案します。
概要
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
KwanMyung Kim教授
James Self教授、Jaeyeon Lee教授
2025年12月16日。2026年2月にエンジニアリングデザインの修士号を取得
Blenderアドオン、WebベースのCSVプロッター、iOS向けARアプリ、visionOSアプリ
高齢者と若年層の参加者、Blenderユーザー、デザインとエンジニアリングの専門家7名
デザイナーはアニメーションで考え、エンジニアはパラメータを必要とします。デザインの意図は引き継ぎの過程で失われ、ロボットは人が求めるようにではなく、モーターが許す範囲でしか動けなくなります。本論文は、このギャップに取り組みます。
「ユーザー体験とエンジニアリング上の実現可能性を両立させながら、非ヒューマノイドロボットの文脈に適した動作をデザインし、評価するための体系的なフレームワークを、どのように構築できるか?」
テスト結果をデザインに還元する、3つのステージ
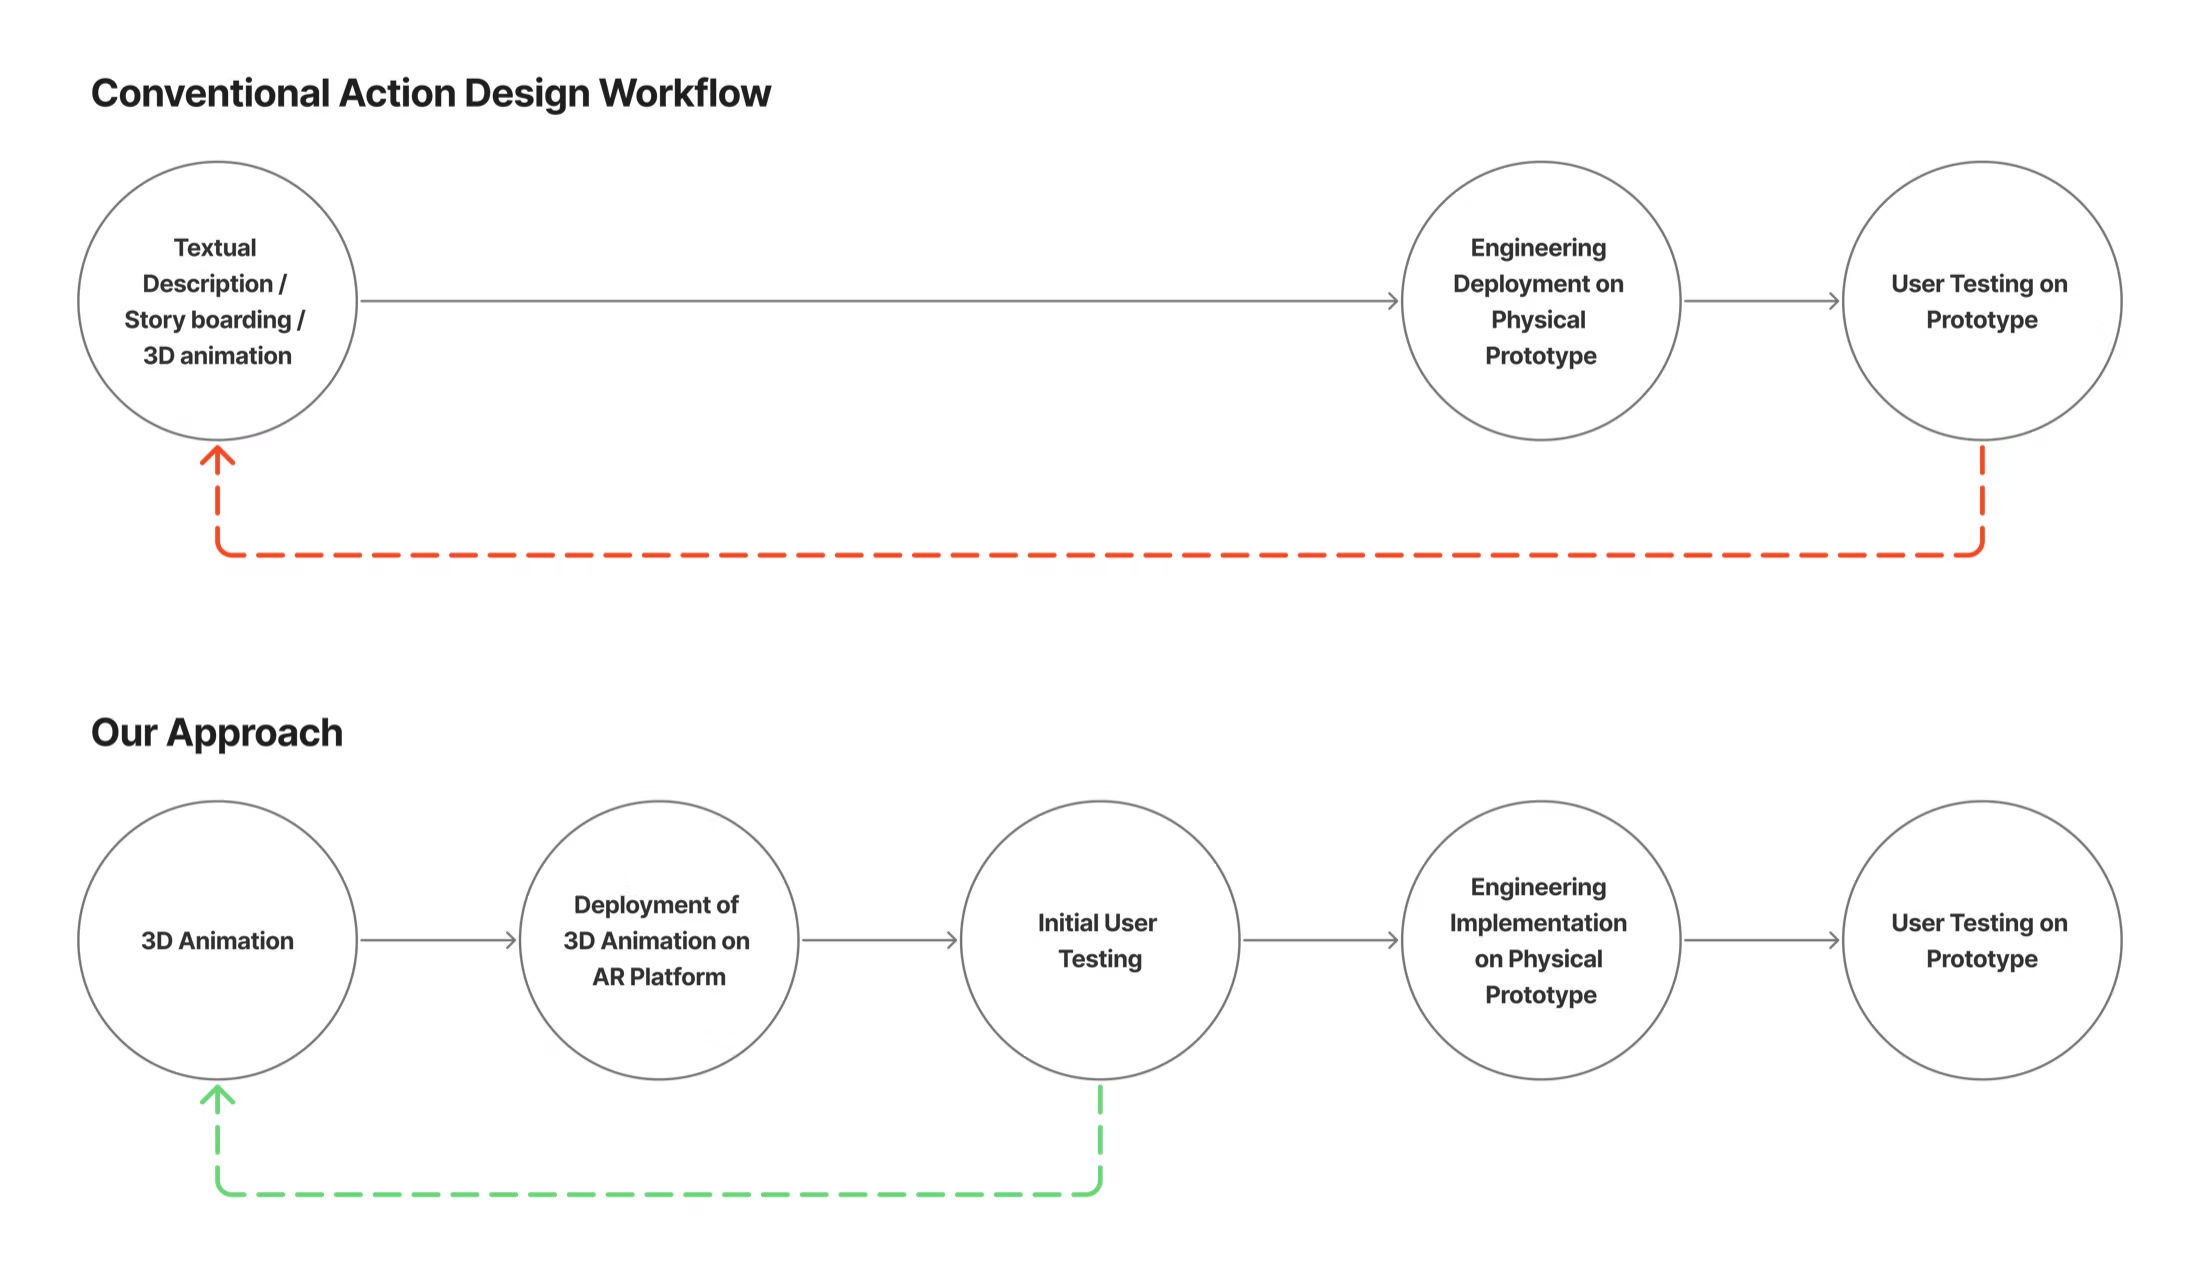
各ステージが次のステージへとつながり、テスト結果はデザインへフィードバックされます。
-
1
ロボットの動作をデザインする
動作カタログを作成し、動きをコンポーネントに分解して、ユーザーの好みを測定します。
ステージ1 -
2
統合とエクスポート
ロボットの物理的制約に照らしてアニメーションを検証し、実現不可能な動きを修正して、エンジニアが使えるデータをエクスポートします。
ステージ2 -
3
拡張現実でテストする
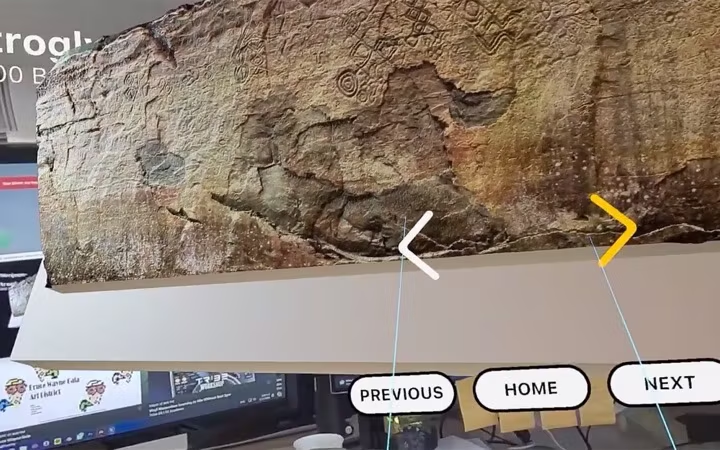
ハードウェアの完成を待たずに、iPhoneのARで等身大のロボットを人々の自宅に配置し、Apple Vision Proでも確認します。
ステージ3
ステージ1 · ロボットの動作をデザインする
ユーザーの好みに基づく、コンポーネントベースの動作デザイン
このステージでは、Lemmyの研究の手法を応用しています。デザイナーによるワークショップで22種類の動作カタログを作成し、インタビューで4つの動作コンポーネントを特定して、一対比較で好みを測定しました。
初期のラウンドでは、多国籍の若年層の参加者36名が曲線的な経路を好んだのに対し、高齢者は直線的な経路を好みました。動きの好みがユーザー層によって異なることを示す結果です。検証実験では、高齢者が好むコンポーネントで構成した動作が10点満点中7.7点となり、好まれないコンポーネントの5.3点を上回りました。
詳しく見る: Lemmy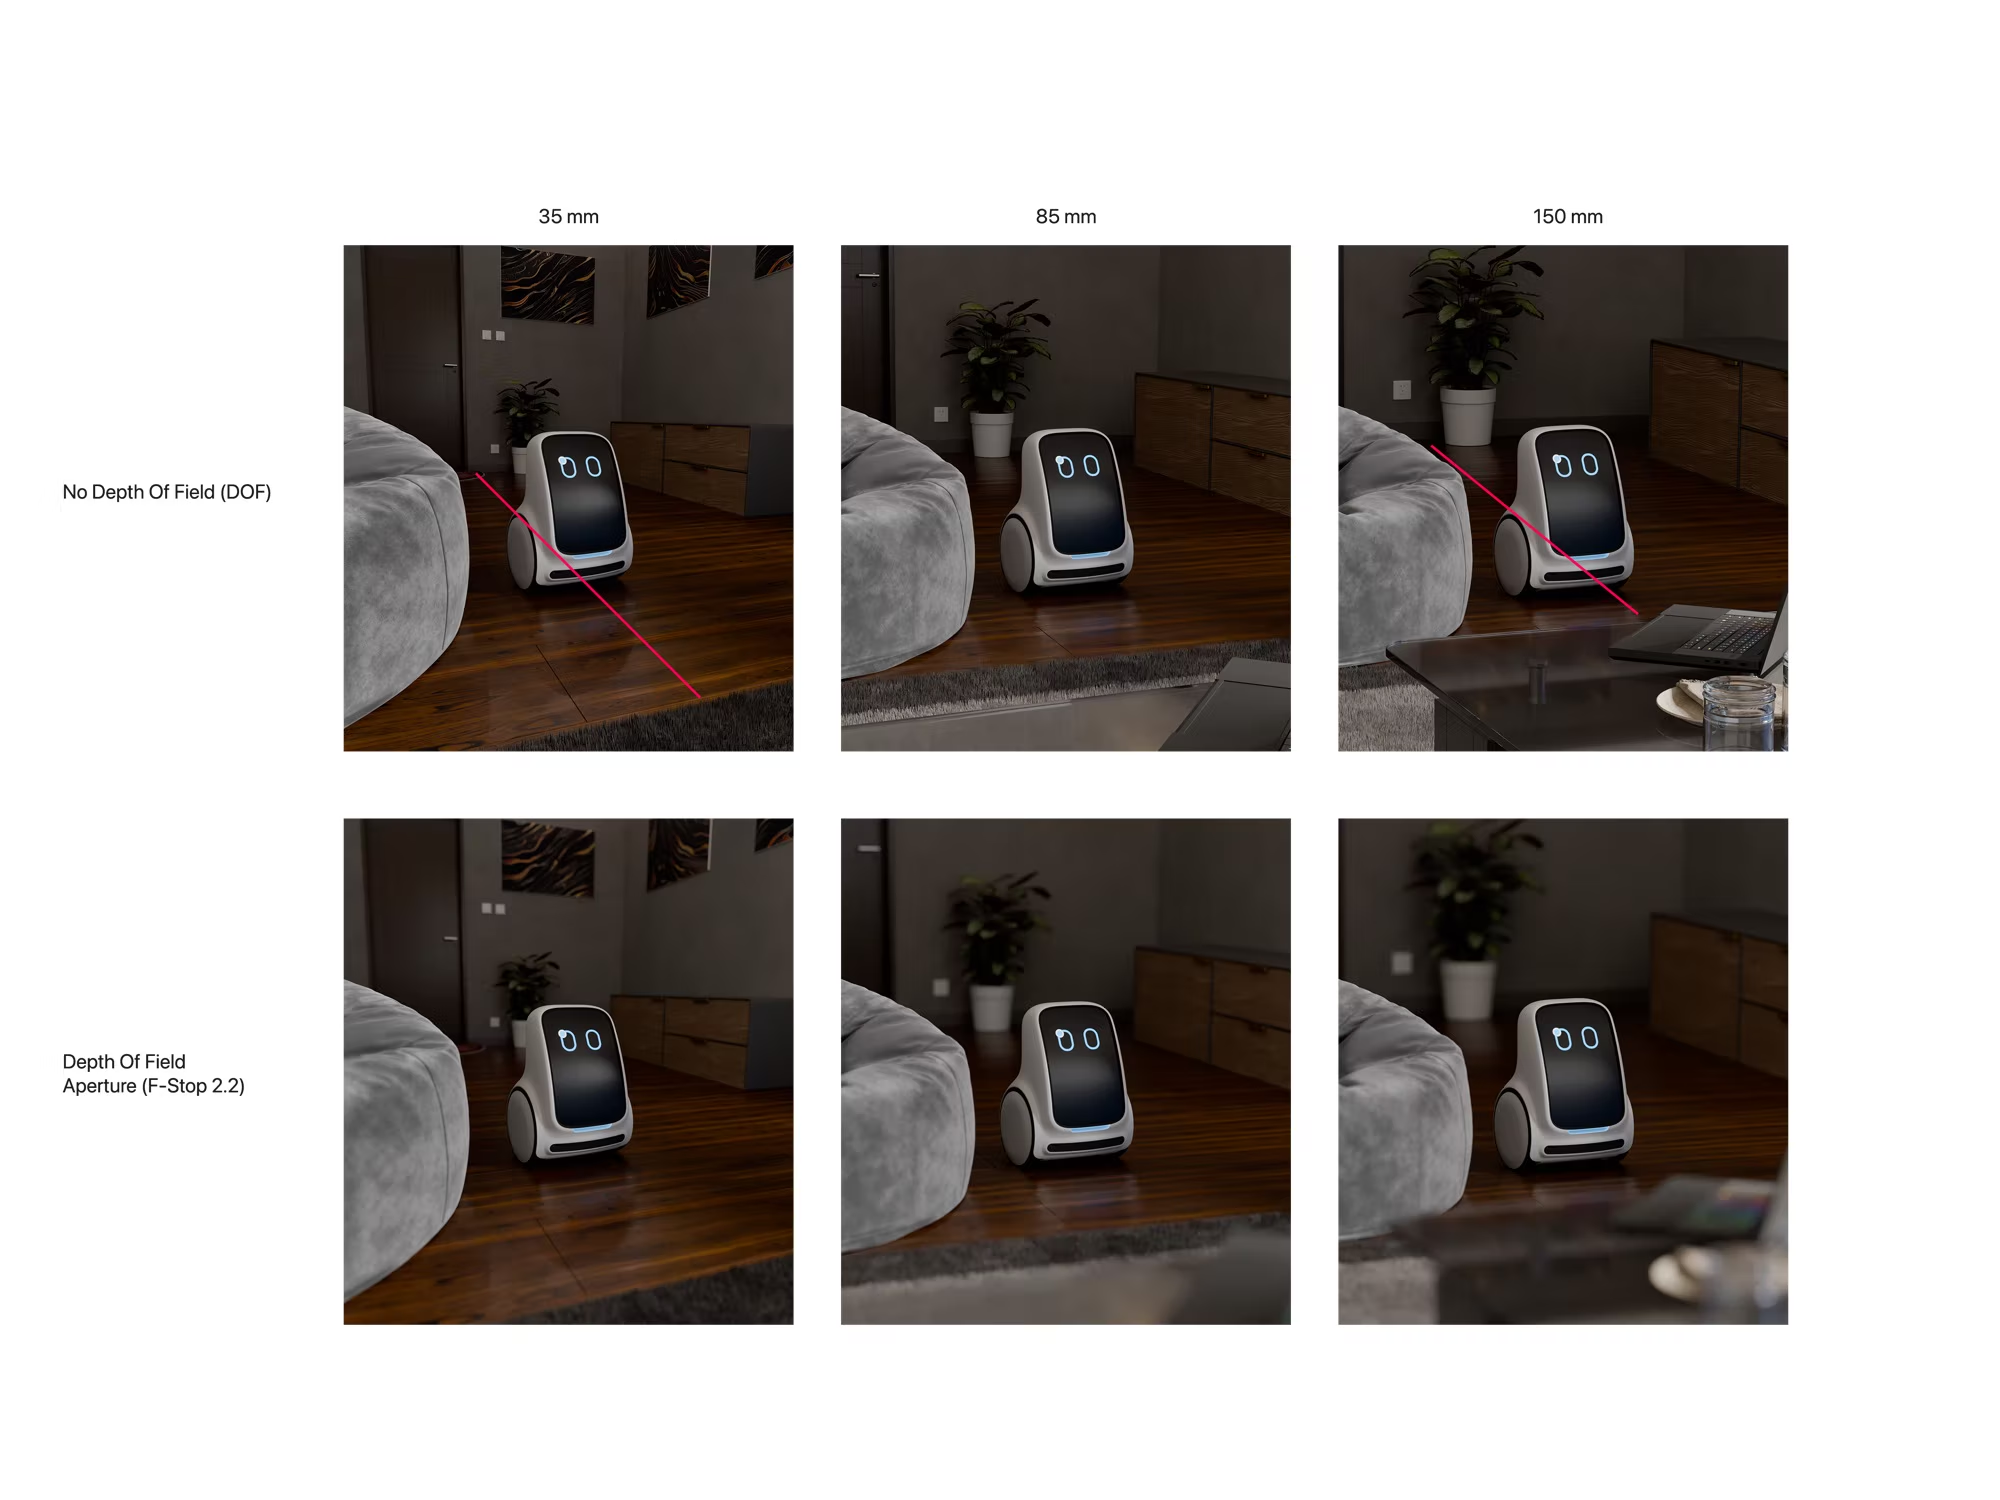
ステージ2 · 統合とエクスポート
自然に見えるアニメーションが、物理的に実現できるとは限らない
二輪ロボットは横に滑ることができず、穏やかに見える動きでも、どのモーターにも出せない車輪速度が必要になることがあります。そこで、アニメーション制作中にこうした制約を適用するBlenderアドオン、True RoboAnimatorを開発しました。
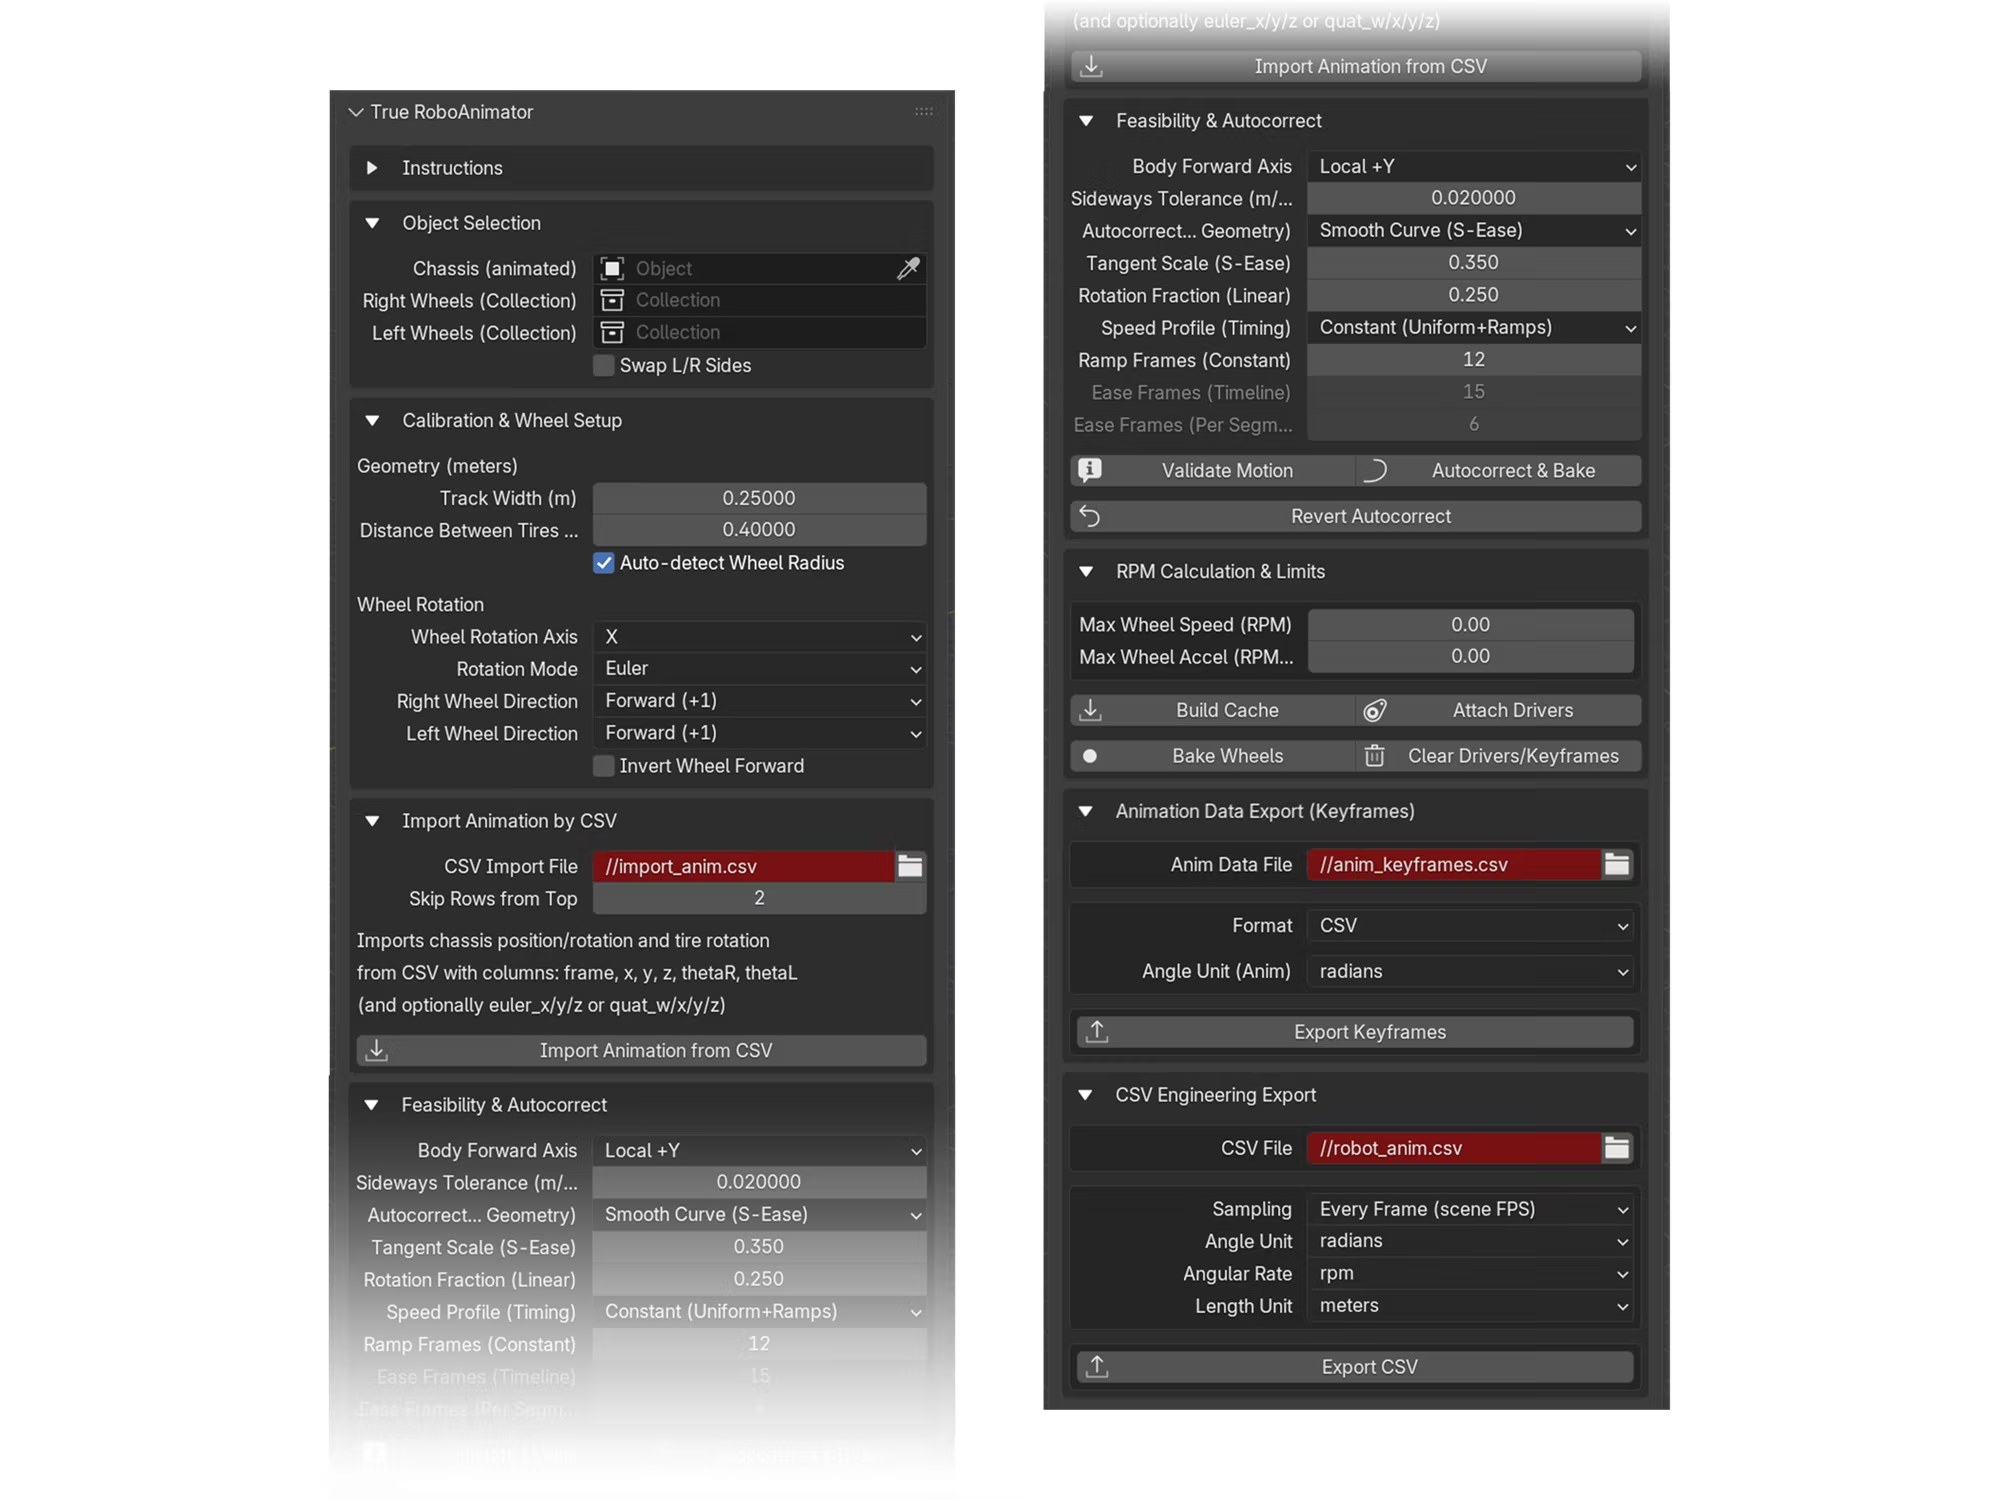
検証、修正、エクスポート
動きを検証。ロボットが横滑りせざるを得ないフレームを、すべて検出します。
自動修正。実現不可能な経路を、滑らかなS字カーブか「回転・移動・回転」のシーケンスに置き換えます。修正は元に戻せます。
車輪の運動学。左右の車輪の角度と回転数(RPM)を、速度と加速度の上限を考慮して計算します。
エンジニアリング向けエクスポート。フレームごとまたは固定レートのCSV、AR用のキーフレームCSVまたはJSONを書き出せるほか、データを確認するためのWebプロッターも用意しています。

True RoboAnimatorに対するBlenderユーザーの評価
外部のBlenderユーザーによる、思考発話セッション後の平均評価(10点満点)
クラッシュの報告はありませんでした。最も評価が低かったのは理解のしやすさで、次のバージョンではワンクリックのブラックボックスとして動作するのではなく、中間ステップを見せる必要があります。アドオンはその後Blenderの公式審査を通過してBlender Extensionsで公開され、これまでに7,000回以上ダウンロードされています。
ステージ3 · 拡張現実でテストする
参加者の自宅で行う、等身大のARテスト
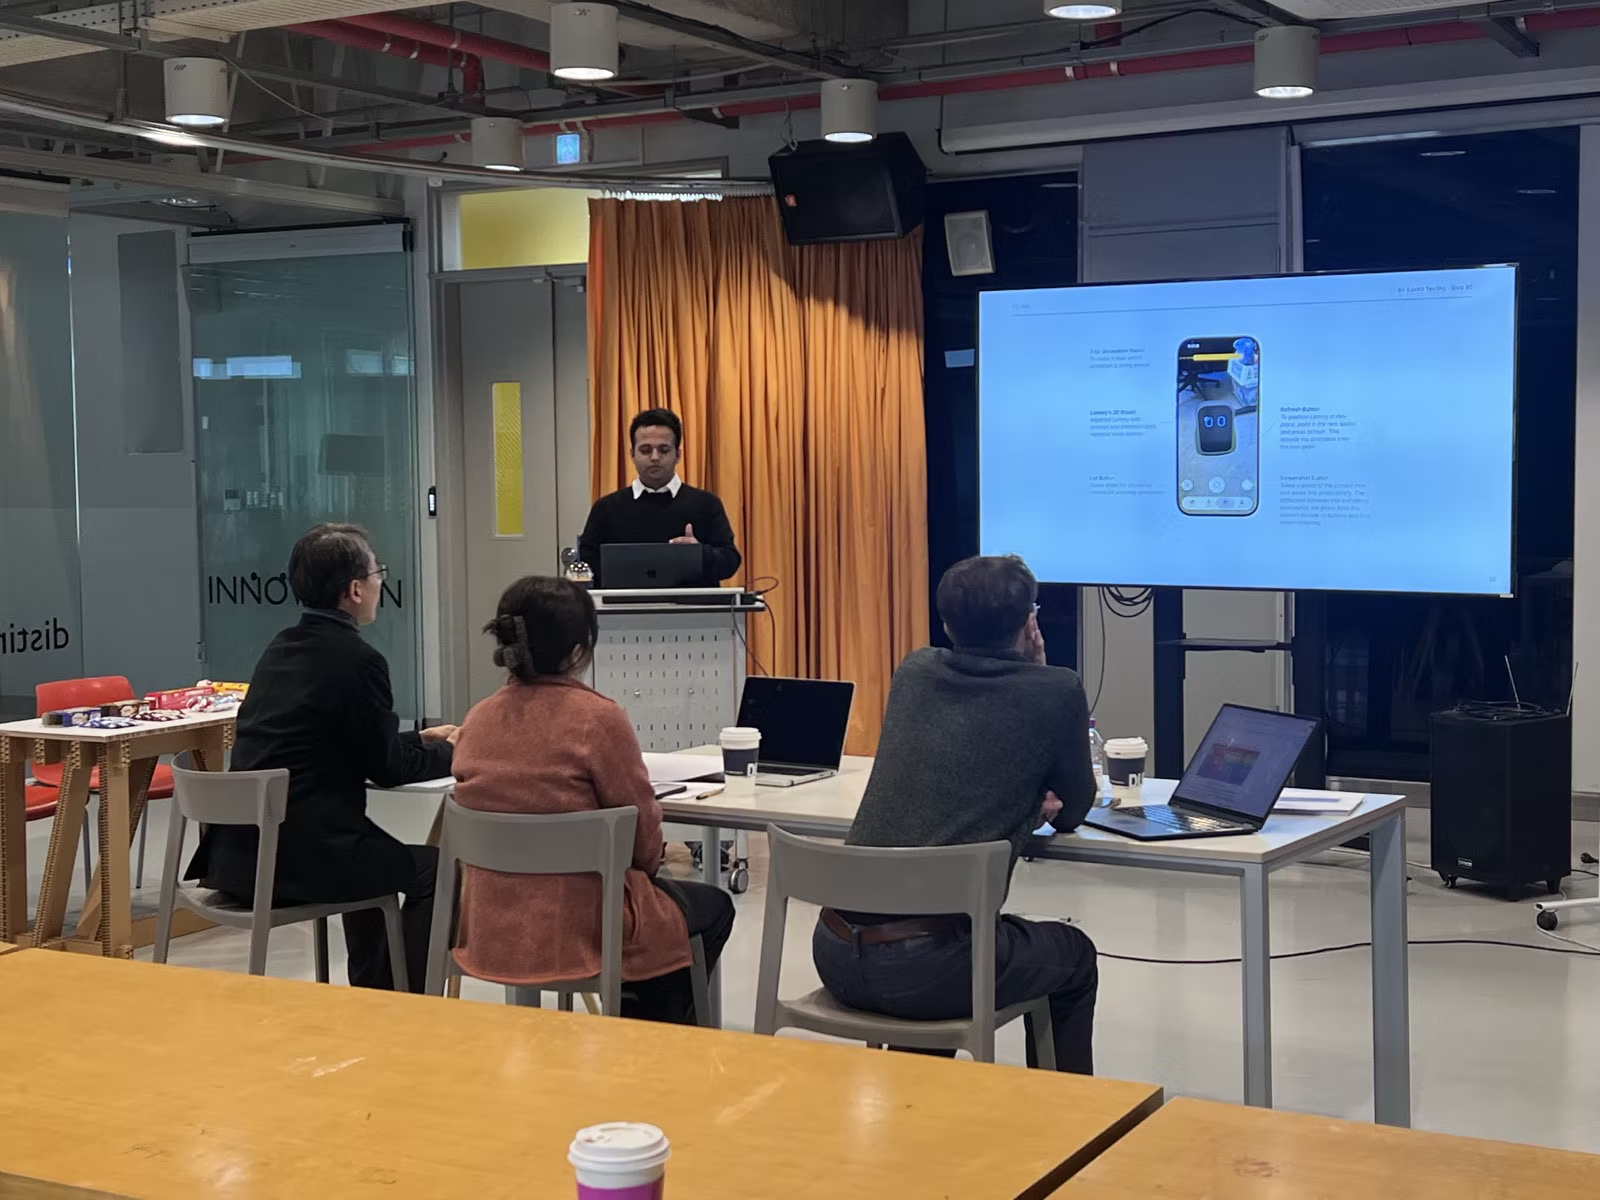
画面の中では、ロボットは小さくなり、動きは平板になります。ネイティブのiPhoneアプリがLemmyを実寸で床に固定するので、参加者は自分の家具と比べながらその動きを観察できます。
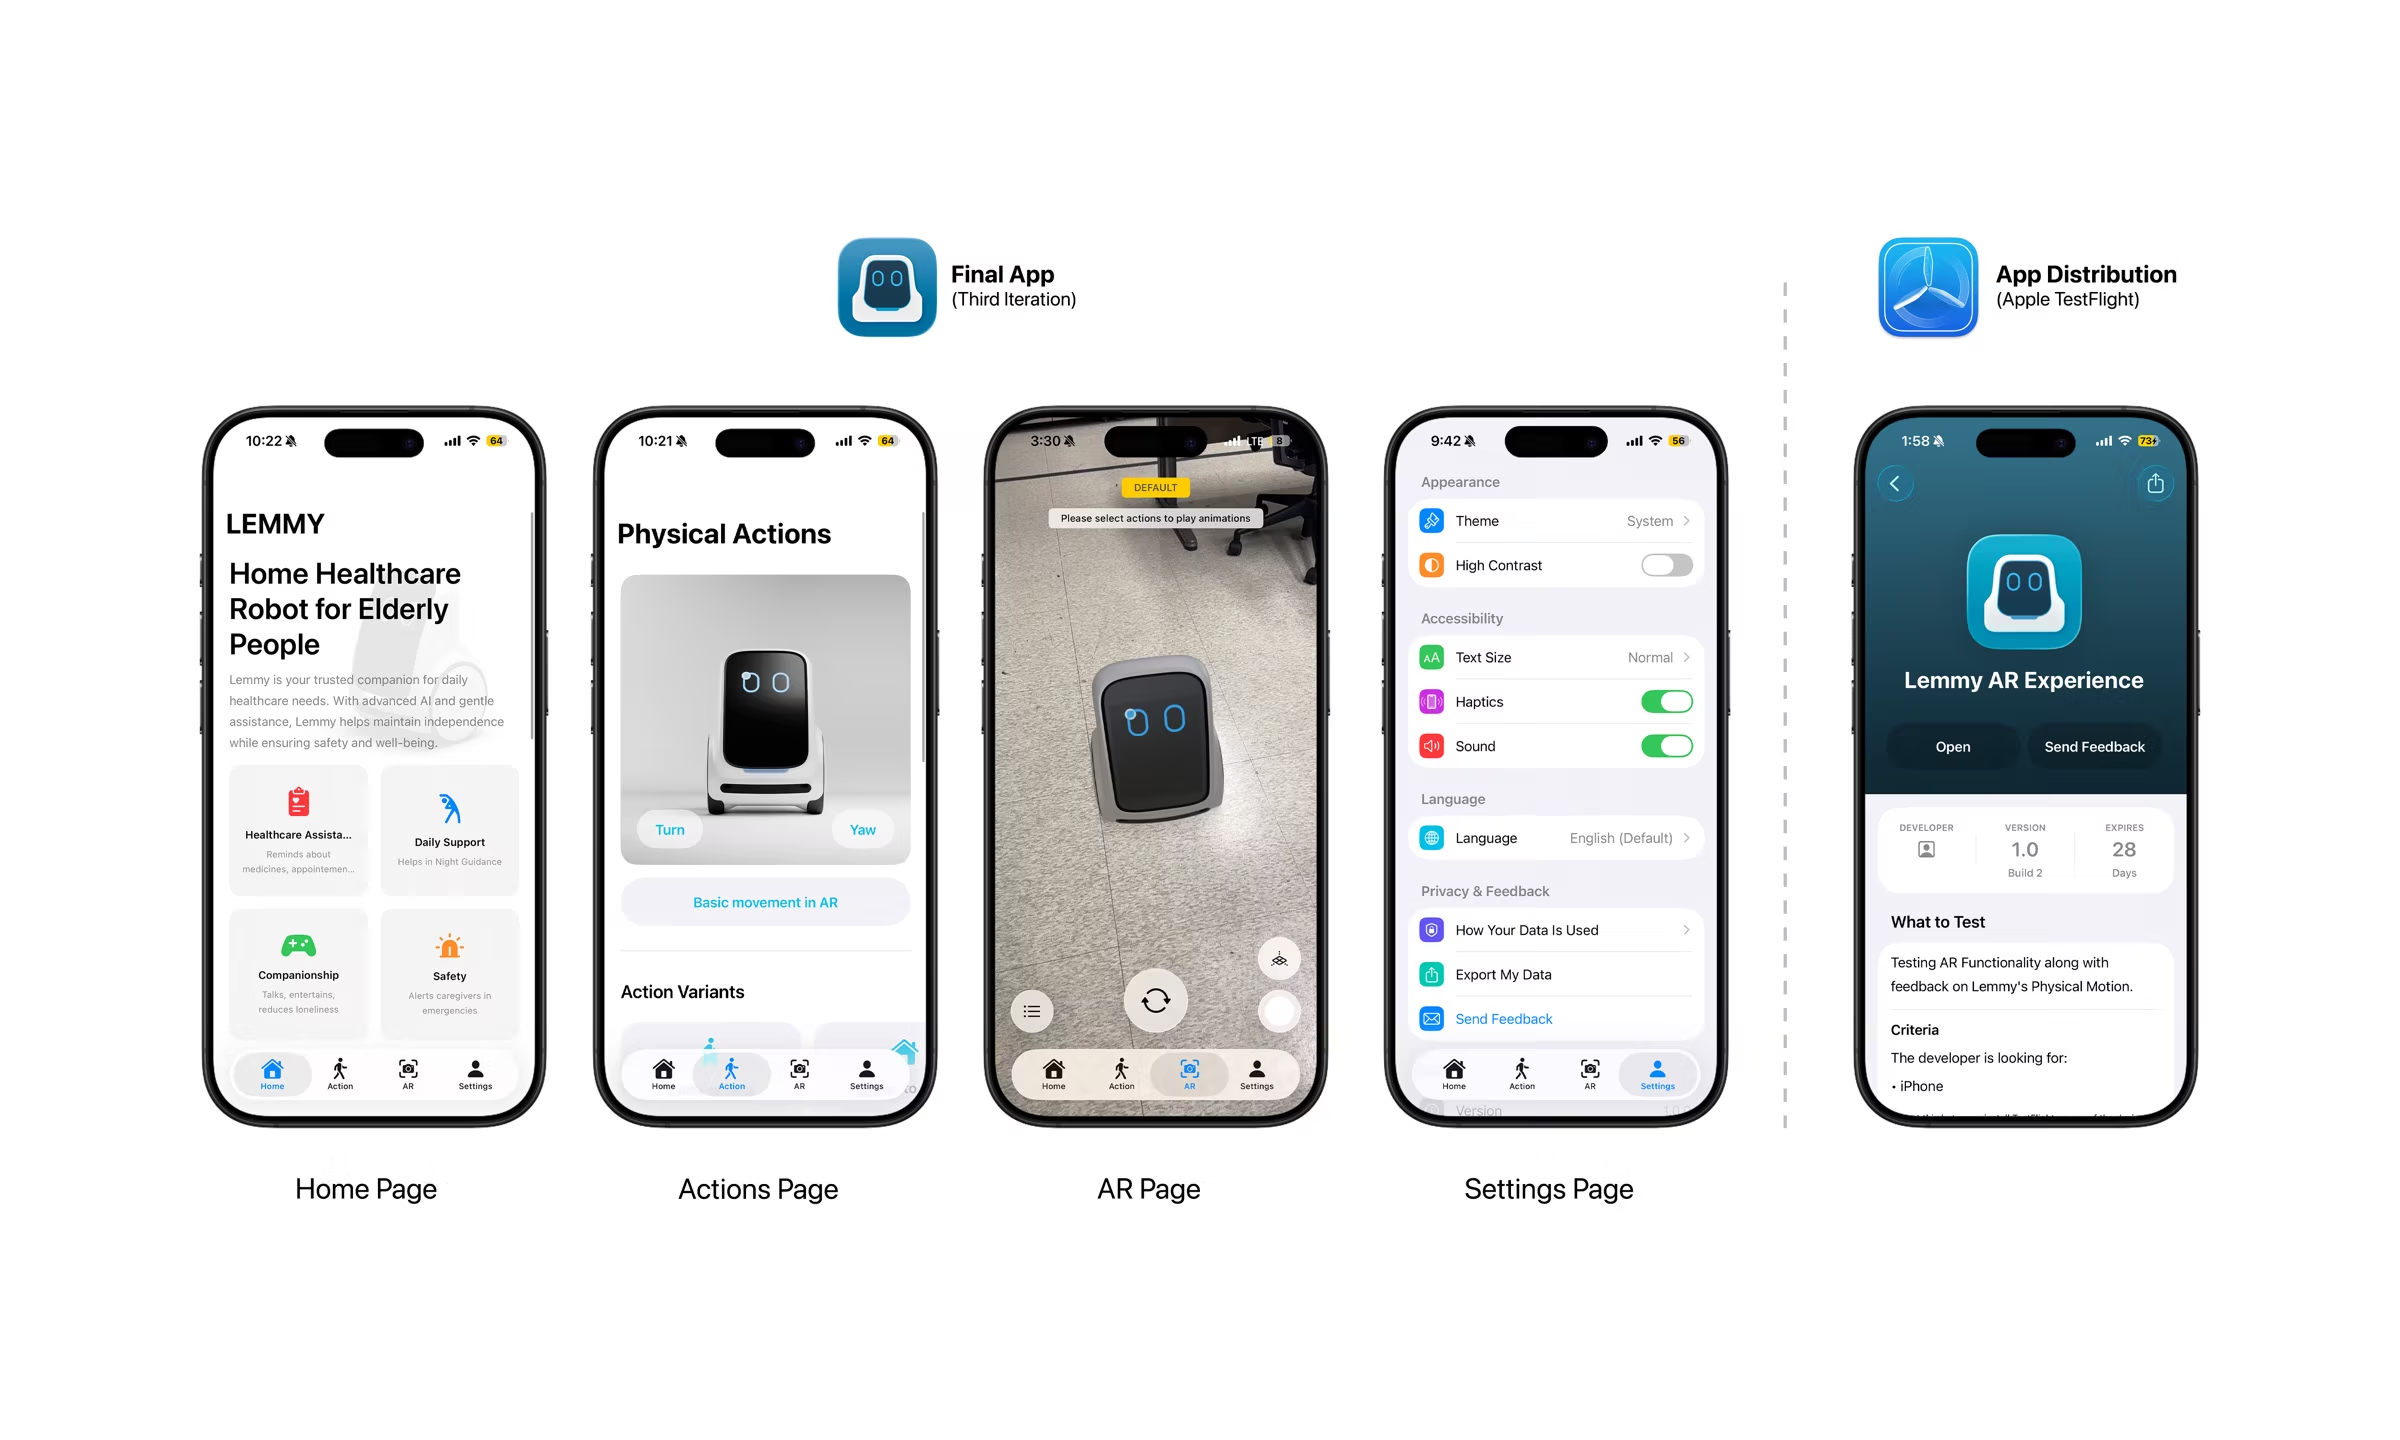
CADからデバイスまで、ネイティブで実装
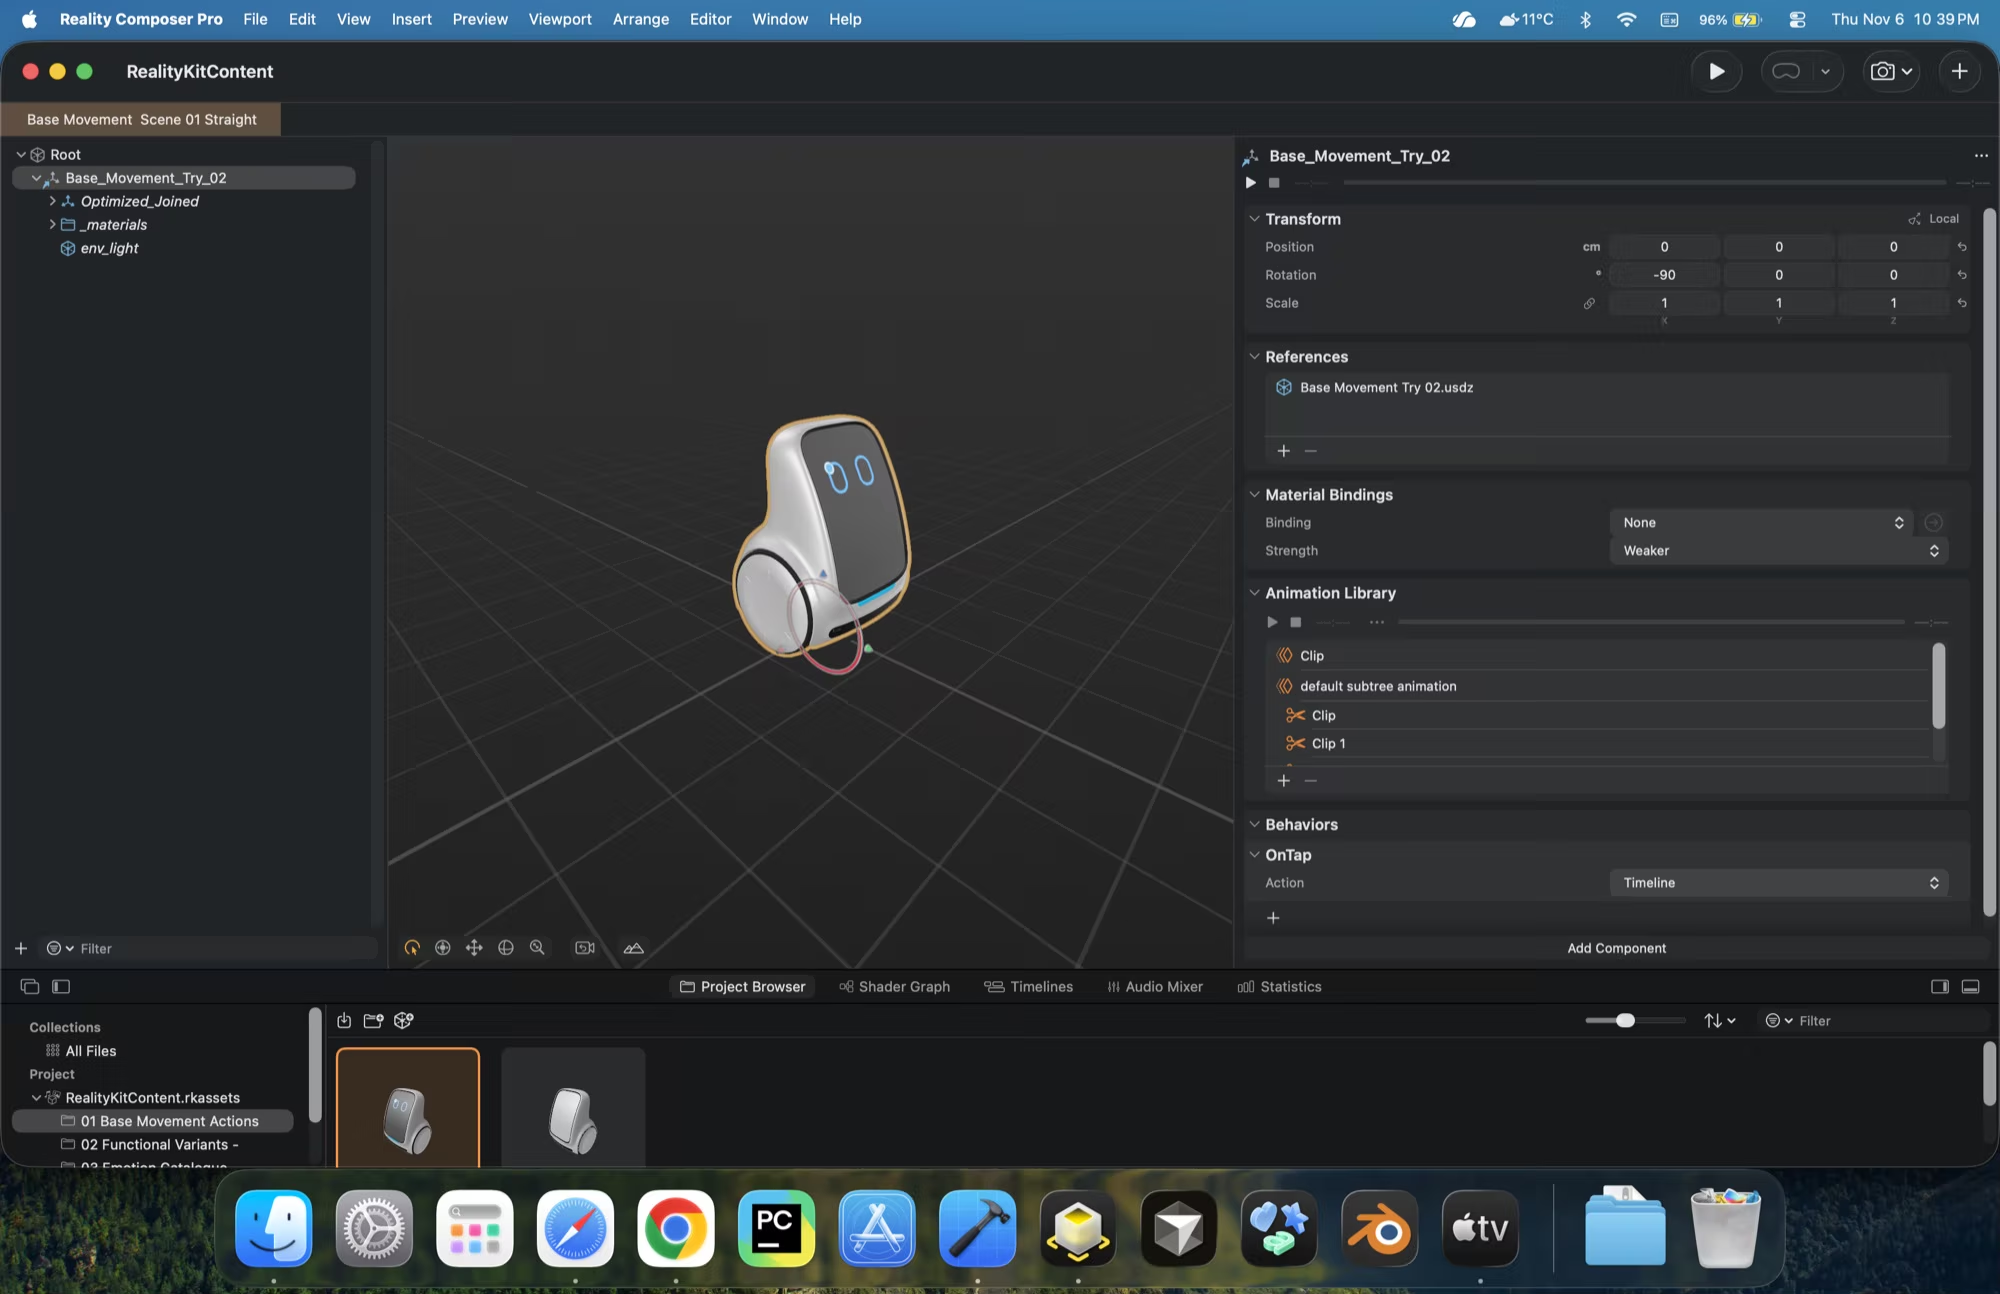
アプリはSwift、SwiftUI、ARKit、RealityKitで開発しています。ロボットを床に固定し、検出した平面への配置と再配置、ピンチでの一時停止、インターフェースを含まないスクリーンショットの撮影に対応しています。基本、機能、表現の3つに分類された20種類のアニメーションを収録しています。
各アニメーションはLemmyのエンジニアリング用CADから始まり、Blenderとアドオンを経てUSDZとして書き出されます。そのため、人々がARで目にする動きは、エンジニアが受け取るデータと一致します。


AR体験に対する参加者の評価
平均評価(10点満点)。17〜29歳の参加者が、自宅で自分のiPhoneを使って体験しました。
ARで大きさと経路がわかりやすくなりました。参加者は自分の空間を基準に、ロボットの大きさ、向いている方向、進んでいく先を判断できました。
動きだけでは感情は伝わりませんでした。ラベルなしで見せると、表現的な動きはしばしば誤って解釈されました。速い動きは警戒と受け取られ、多くの参加者がLemmyを「ペットのよう」と表現しました。
表現にはマルチモーダルな手がかりが必要です。今後は動きだけに頼るのではなく、ロボットの画面やサウンドによる手がかりと動きを組み合わせていきます。
フレームワーク全体の専門家評価
学士取得後2〜6年の経験を持つ20代の専門家7名が、フレームワーク全体をレビューしました。4名はデザイン分野(UI/UX、インダストリアル・プロダクトデザイン、XR)、3名はエンジニアリング分野(ロボティクスソフトウェア、VR/AR、メカトロニクス)の専門家です。
ウォークスルー後の専門家の評価
平均同意度(10点満点)
専門家の懸念が、次のステップを示す
専門家は、調整可能な動作コンポーネント(「ノブ」)、フレームワークが3Dアーティストに与えるサポート、CSVエクスポートを高く評価しました。一方で、次のような懸念も挙げられました:
- 画面、サウンド、距離のチャネルは、まだ扱われていません。
- ARでは、モーターの騒音や重さを伝えられません。
- より複雑なロボットへの一般化は、まだ明らかではありません。
- バリデータがワンクリックで処理する仕組みは、信頼しにくいと感じられます。
これらの限界が、次のステップを決めます。年齢、文化、ロボットを変えて好みの研究を再現すること、より多くの駆動方式に対応すること、マルチモーダルな手がかりを加えること、そして同じエクスポートデータを実際のハードウェアでテストすることです。