Forschung
Menschzentrierte Forschung zu räumlichen und intelligenten Systemen
Meine Forschung untersucht, wie Menschen räumliche und intelligente Systeme erleben, und verbindet dafür Mixed-Reality- und AR-Prototypen, kontrollierte Wahrnehmungsstudien und partizipative Workshops. Sie entstand überwiegend im Integration and Innovation Design Lab (IID Lab) der UNIST bei Prof. KwanMyung Kim.
Die Highlights.
-
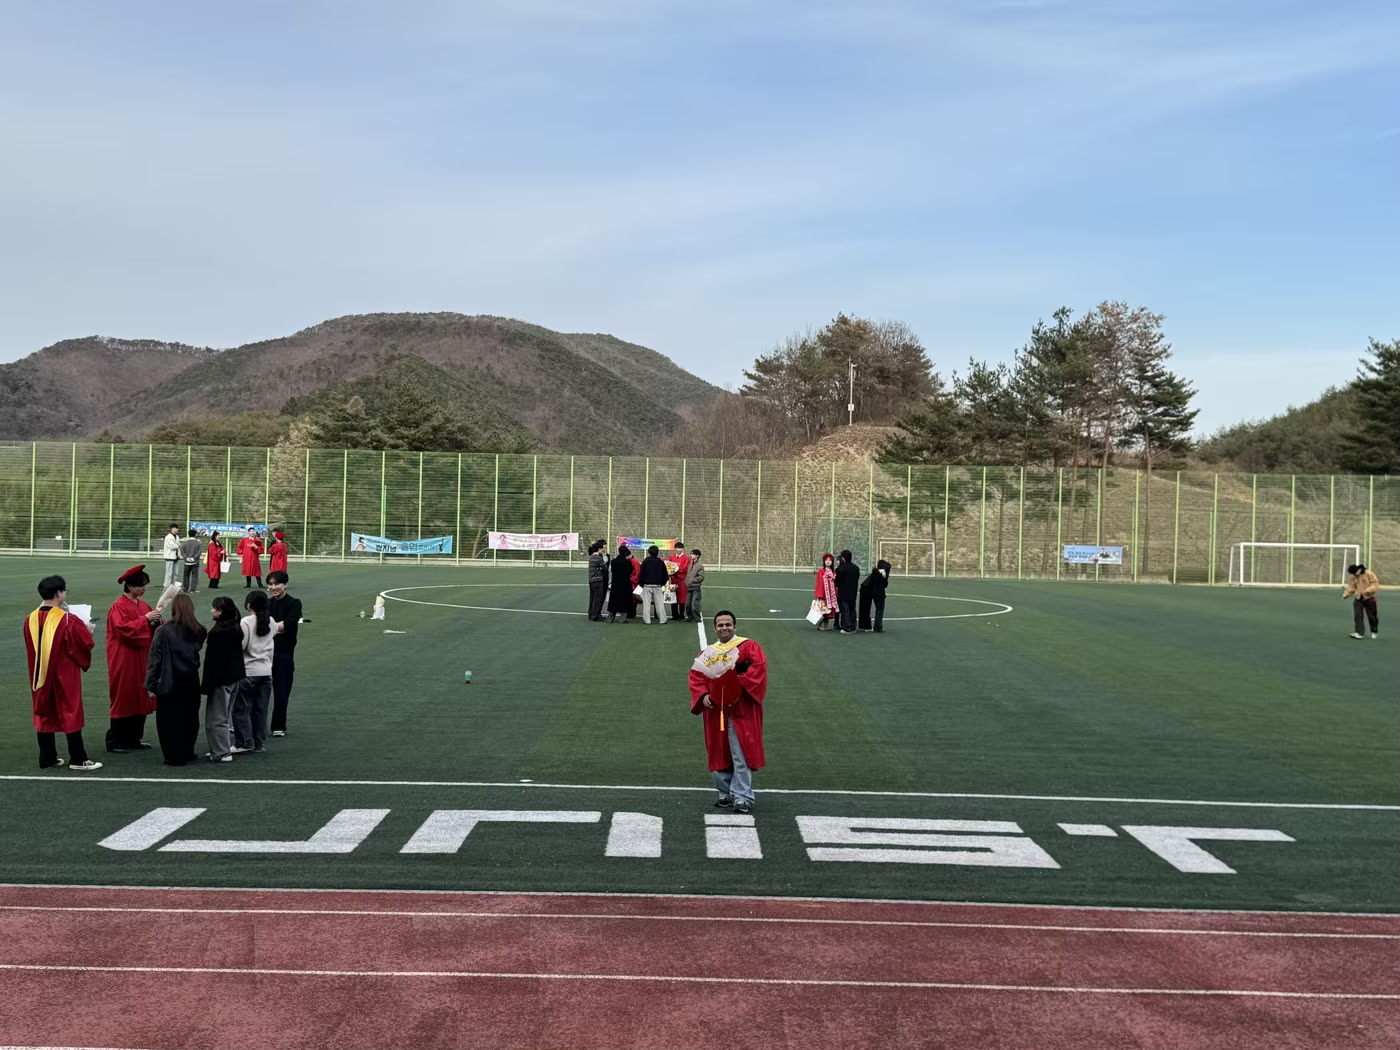
MSc, UNIST, Februar 2026. Abschluss in Engineering Design, zwei Jahre nach dem Einstieg ins IID Lab.
-
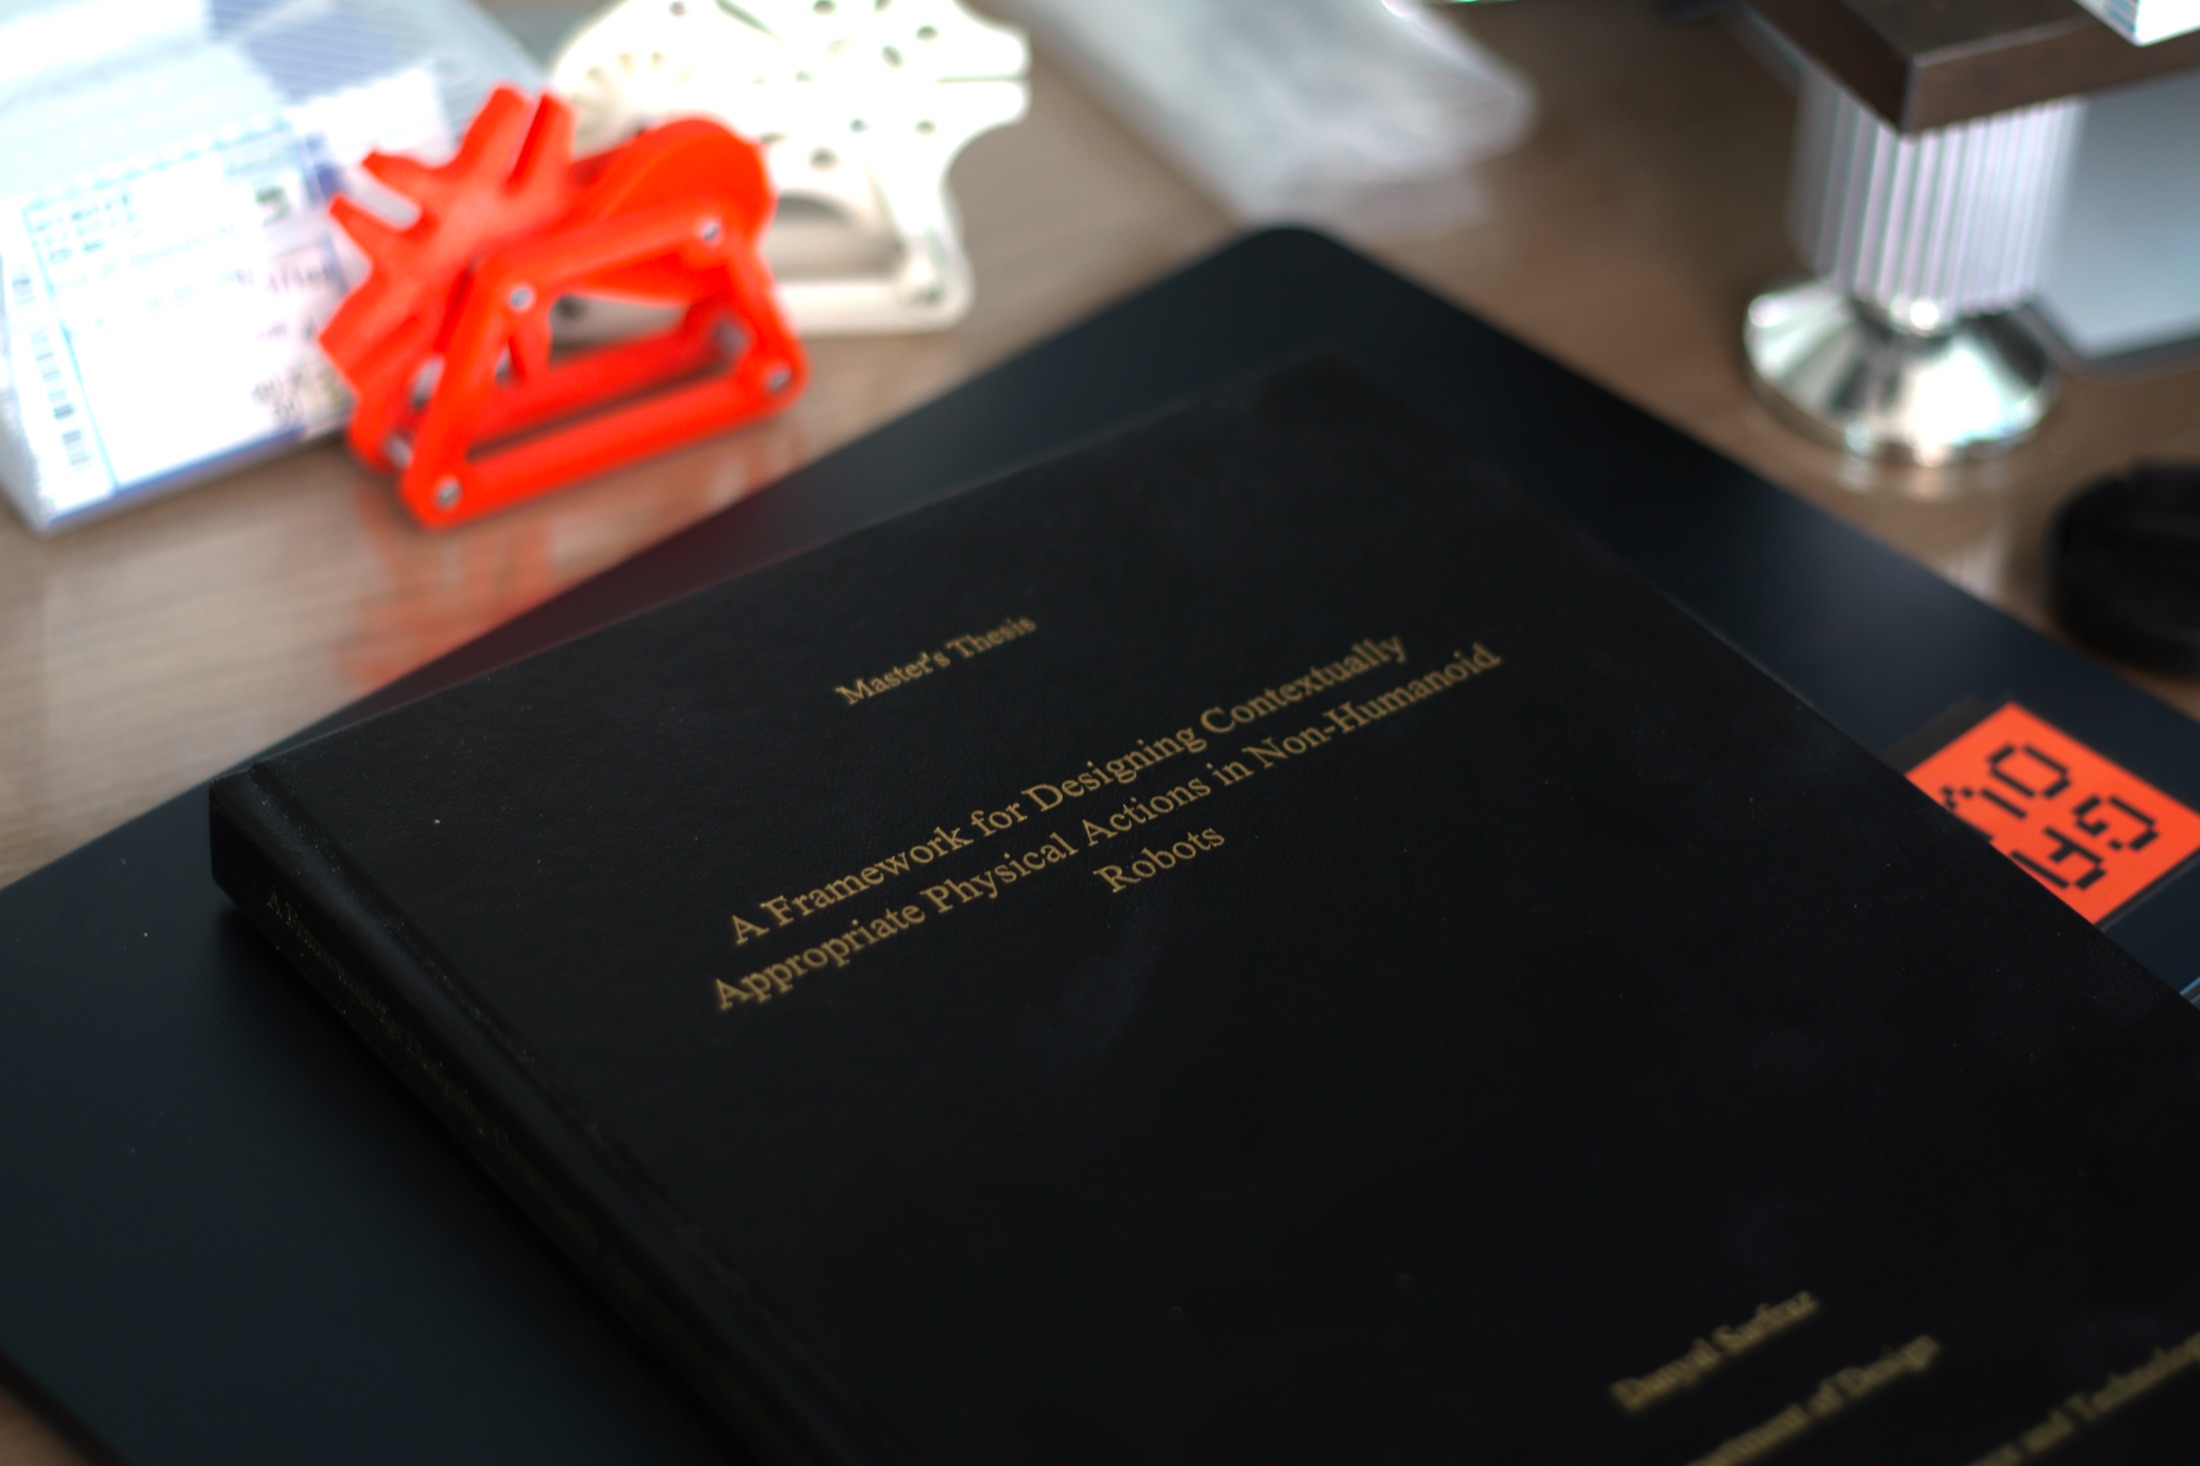
Masterarbeit verteidigt, Dezember 2025. Ein Framework für die Gestaltung physischer Aktionen von Robotern. Ein darauf basierendes Paper ist bei ACM CHI 2027 in Begutachtung.
-
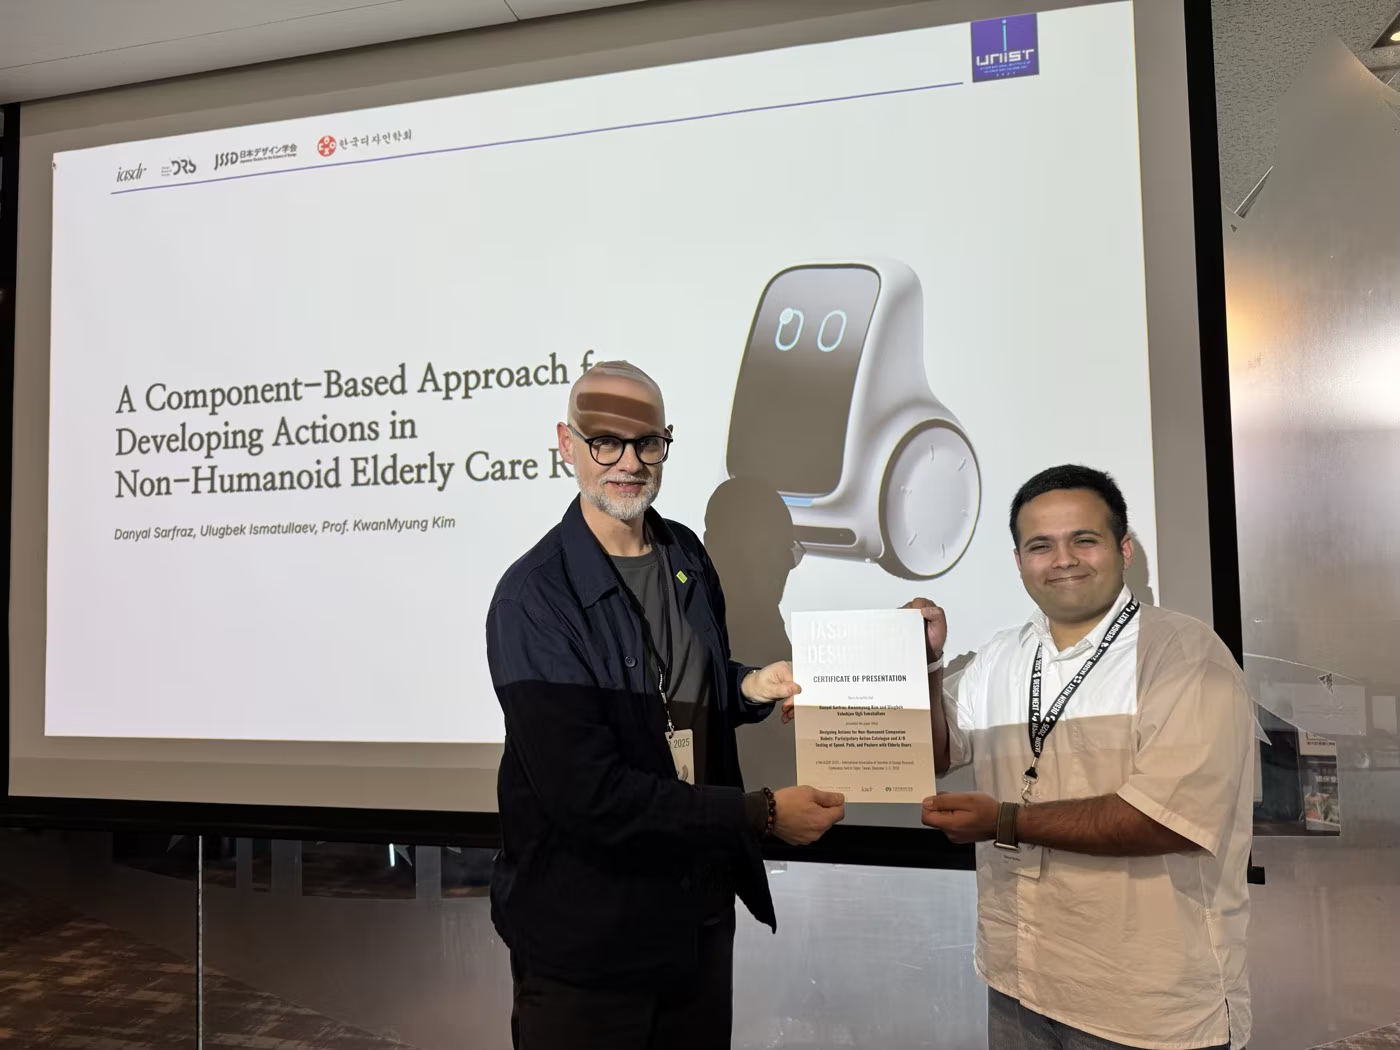
IASDR 2025, Taipeh. Ein Full Paper über Roboteraktionen, ein Pictorial über KI-generierte Videos und Don Norman bei der Postersession.
-
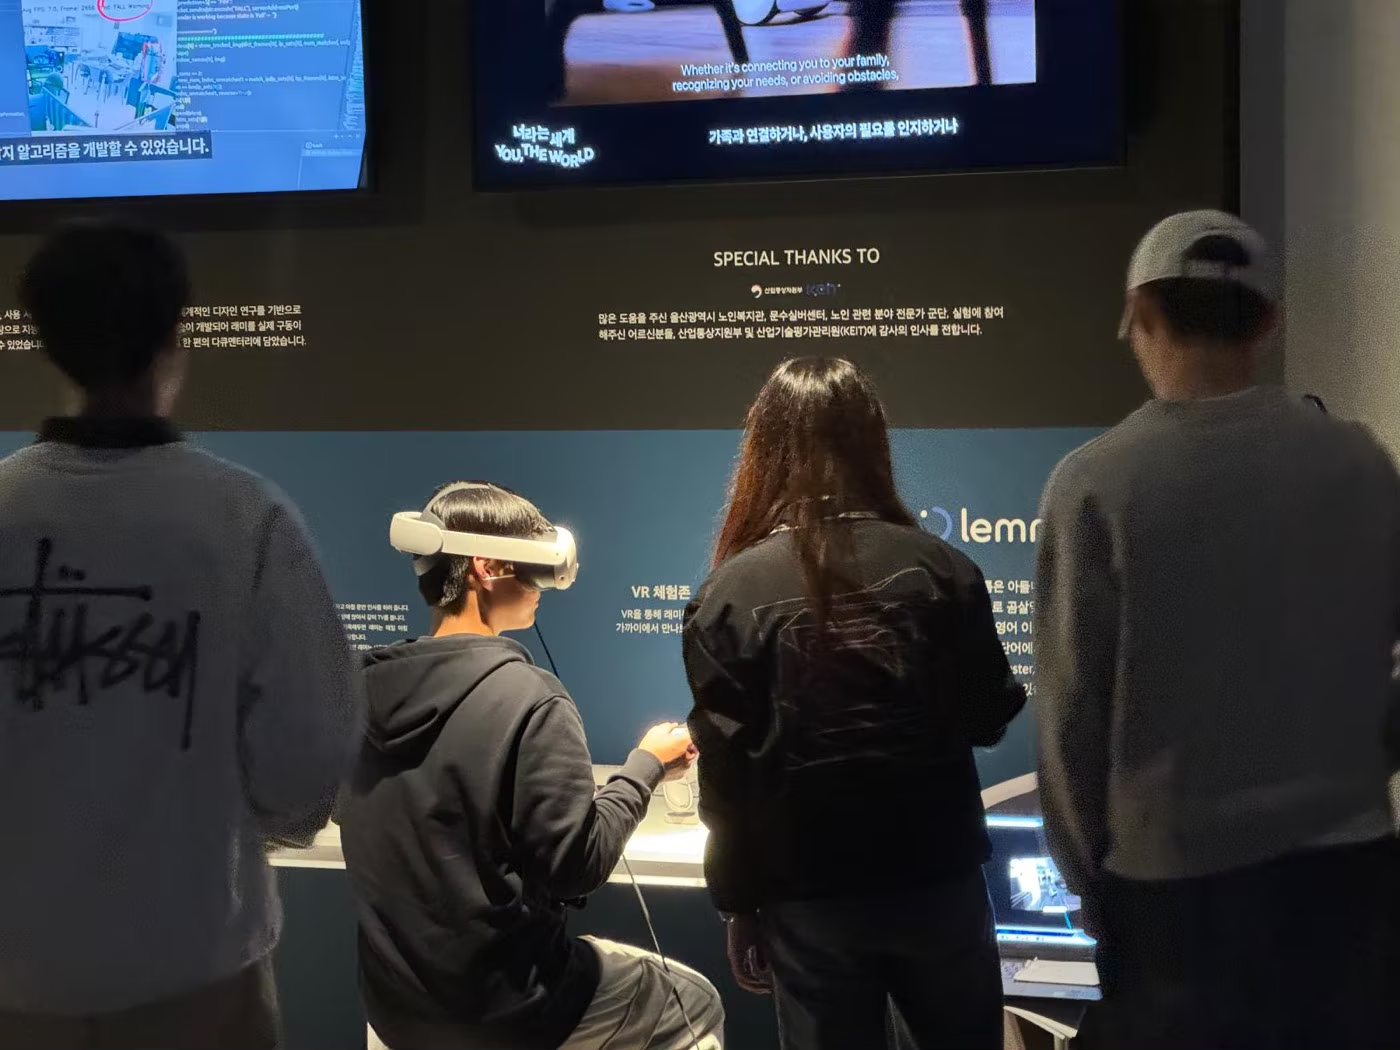
Lemmy auf Tour, 2025. Demos auf der CES 2025, wo Lemmy einen Innovation Award gewann, und auf der Gwangju Design Biennale.
-
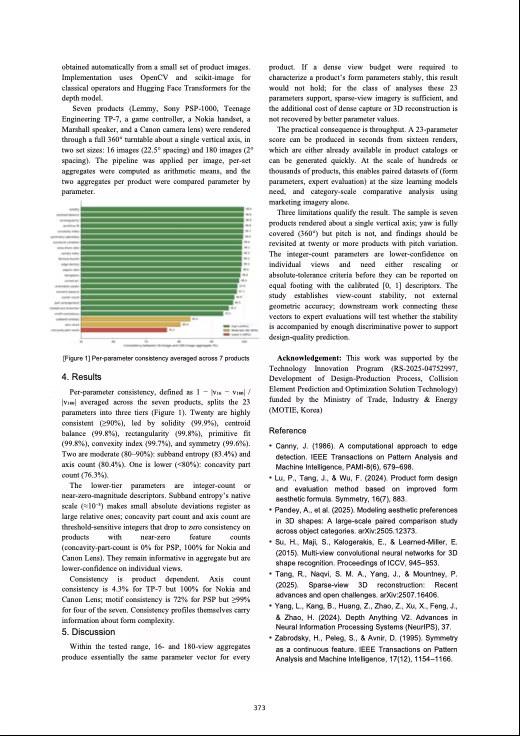
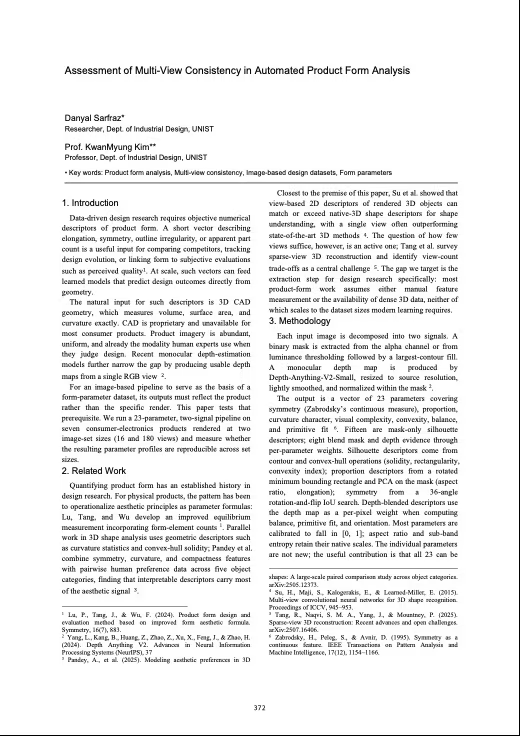
Assessment of Multi-View Consistency in Automated Product Form Analysis
Details ansehen: Product form analysisPaper lesen@inproceedings{sarfraz2026multiview, author = {Sarfraz, Danyal and Kim, KwanMyung}, title = {Assessment of Multi-View Consistency in Automated Product Form Analysis}, booktitle = {Proceedings of the KSDS 2026 International Conference}, organization = {Korean Society of Design Science}, year = {2026} } -
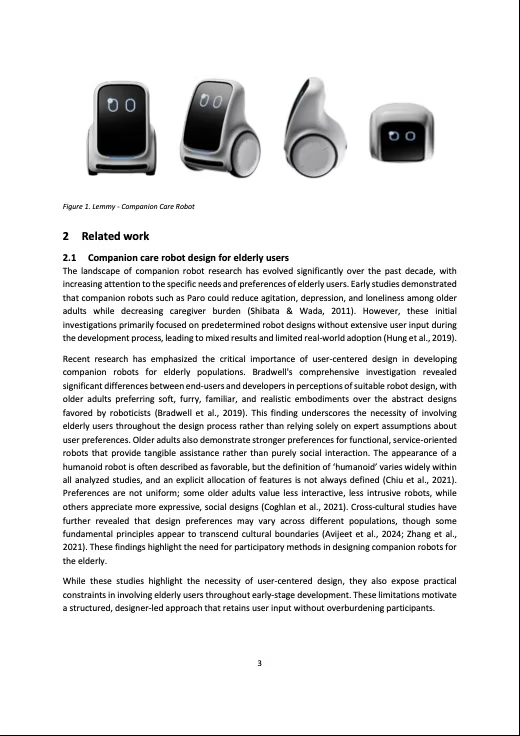
A Component-Based Approach for Developing Actions in Non-Humanoid Elderly Care Robots
Details ansehen: LemmyPaper lesen@inproceedings{sarfraz2025component, author = {Sarfraz, Danyal and Ismatullaev, Ulugbek Vahobjon Ugli and Kim, KwanMyung}, title = {A Component-Based Approach for Developing Actions in Non-Humanoid Elderly Care Robots}, booktitle = {IASDR 2025: Design Next}, address = {Taipei, Taiwan}, publisher = {Design Research Society}, year = {2025}, doi = {10.21606/iasdr.2025.1139} } -
Synthetic Realities: Evaluating Human Ability to Distinguish AI-Generated Videos from Real Footage
Details ansehen: Synthetic RealitiesPaper lesen@inproceedings{sarfraz2025synthetic, author = {Sarfraz, Danyal and Karim, Raja Mubashar and Kim, KwanMyung}, title = {Synthetic Realities: Evaluating Human Ability to Distinguish AI-Generated Videos from Real Footage}, booktitle = {IASDR 2025: Design Next}, address = {Taipei, Taiwan}, publisher = {Design Research Society}, year = {2025}, doi = {10.21606/iasdr.2025.1050} } -
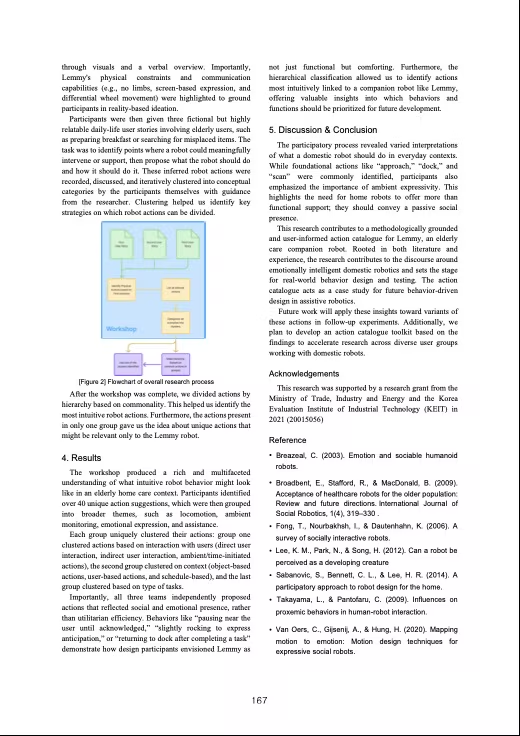
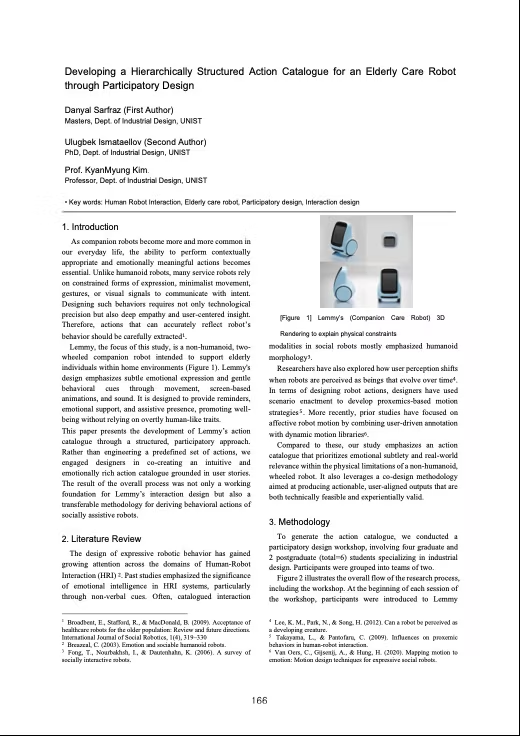
Developing a Hierarchically Structured Action Catalogue for an Elderly Care Robot through Participatory Design
Details ansehen: LemmyPaper lesen@inproceedings{sarfraz2025catalogue, author = {Sarfraz, Danyal and Ismatullaev, Ulugbek and Kim, KwanMyung}, title = {Developing a Hierarchically Structured Action Catalogue for an Elderly Care Robot through Participatory Design}, booktitle = {Proceedings of the KSDS 2025 International Conference}, organization = {Korean Society of Design Science}, pages = {166--167}, year = {2025} }
@mastersthesis{sarfraz2026framework,
  author = {Sarfraz, Danyal},
  title  = {A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots},
  school = {Ulsan National Institute of Science and Technology},
  type   = {{MSc} thesis},
  year   = {2026}
}
Forschungsprojekte mit der Industrie
Geförderte Projekte im IID Lab der UNIST mit Partnern aus Industrie und öffentlicher Hand, seit Februar 2024.
-
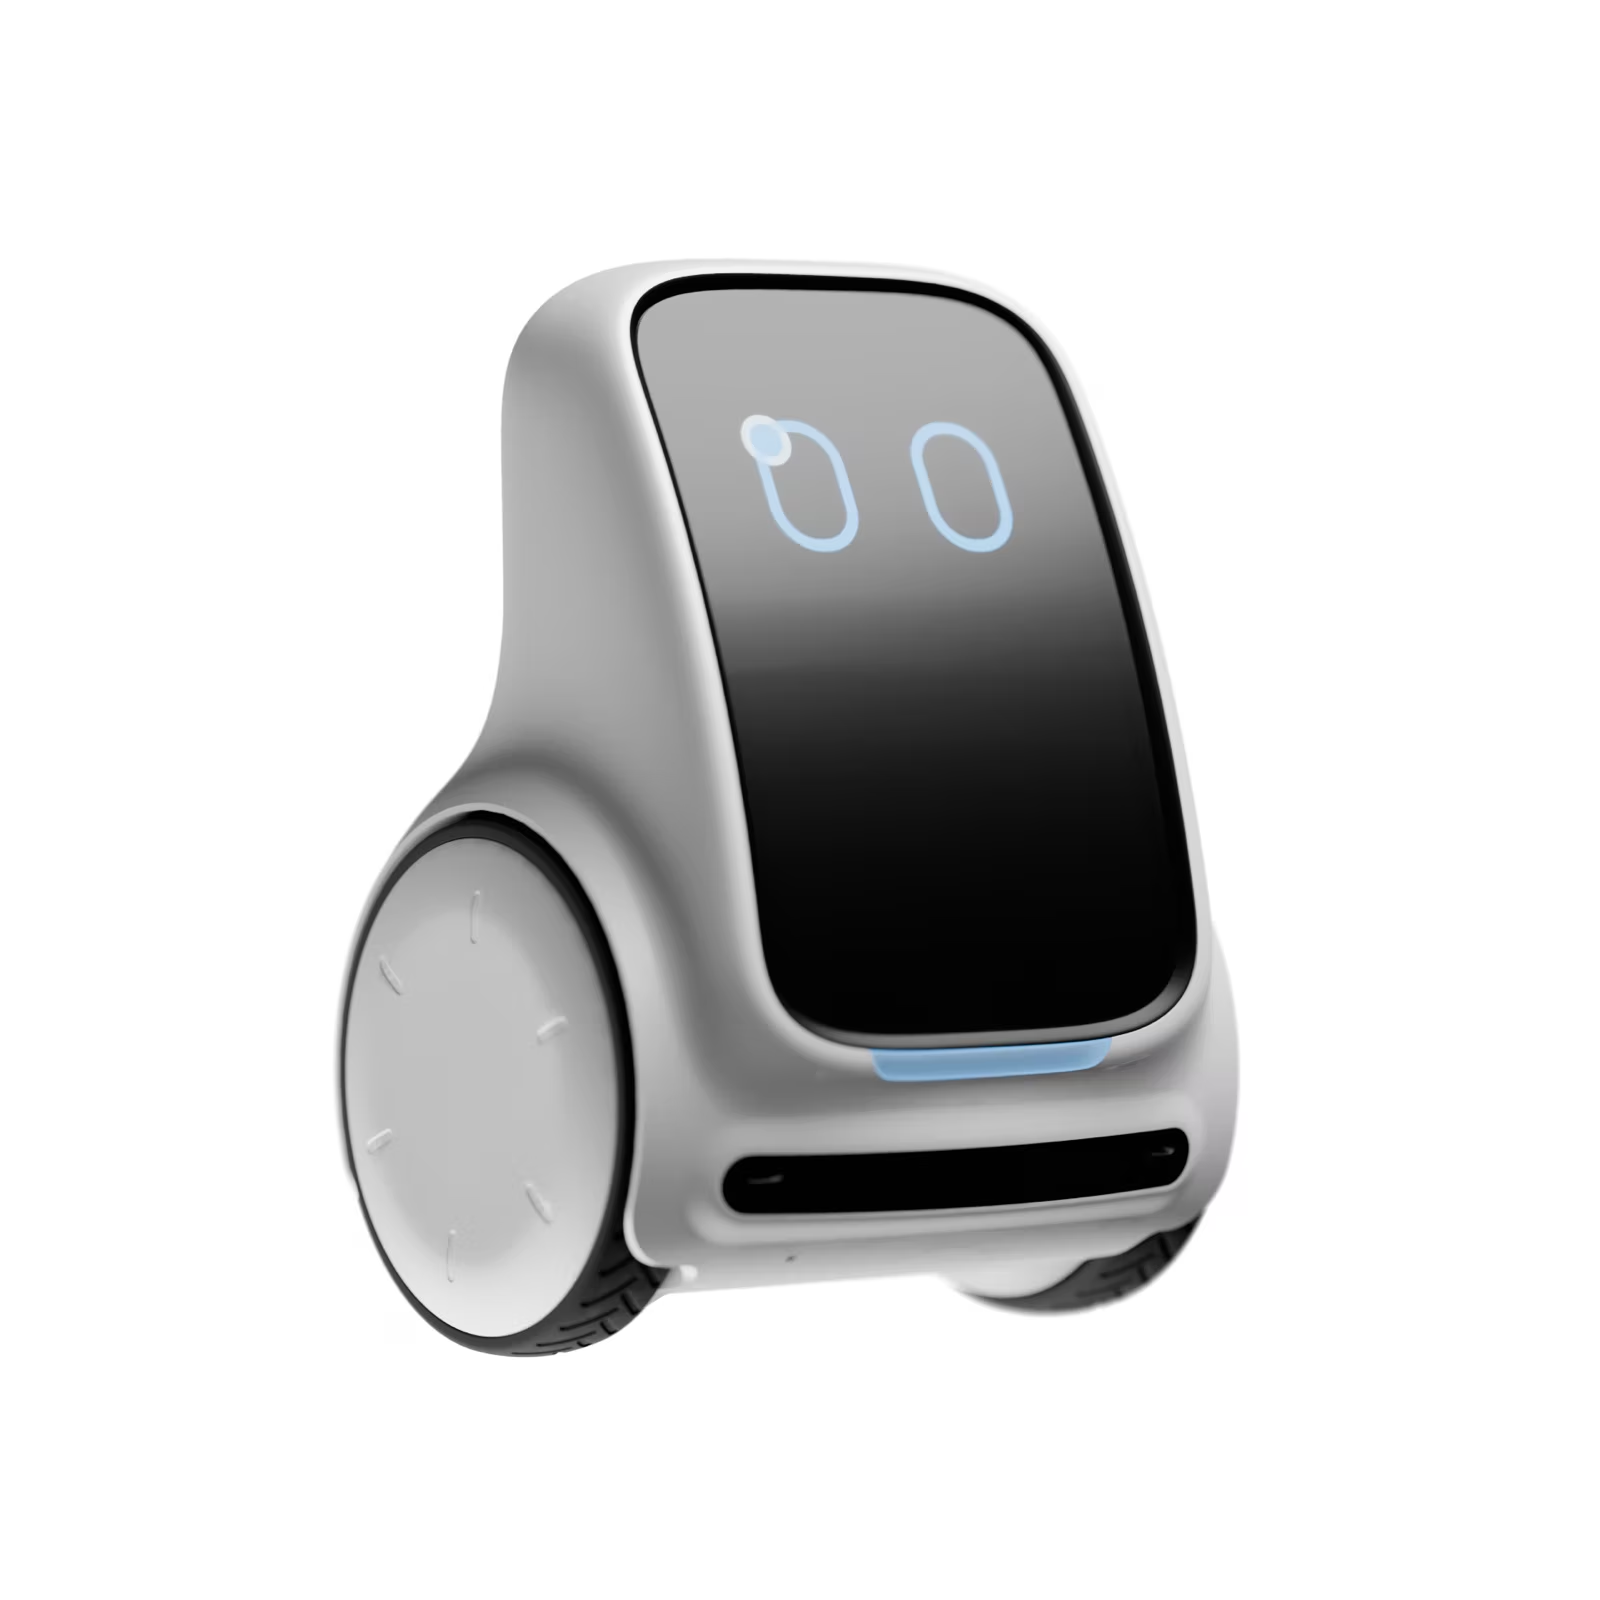
2024–2026 · Mit Shinsung Delta Tech
Ein intelligentes, individuell angepasstes Produkt-Service-System für die Pflege älterer Menschen
-

Seit 2025 · Mit Intensive und der Korea University
Konfliktfaktoren zwischen Design und Produktion vorhersagen und optimieren
-
2024–2026 · Mit der Armee der Republik Korea
Zivil-militärische Technologiekooperation: Entwicklung eines Systems zur Unterstützung der Truppe
Mein Beitrag: Rucksackdesign, Gewichtsverteilung und Ergonomie.
-
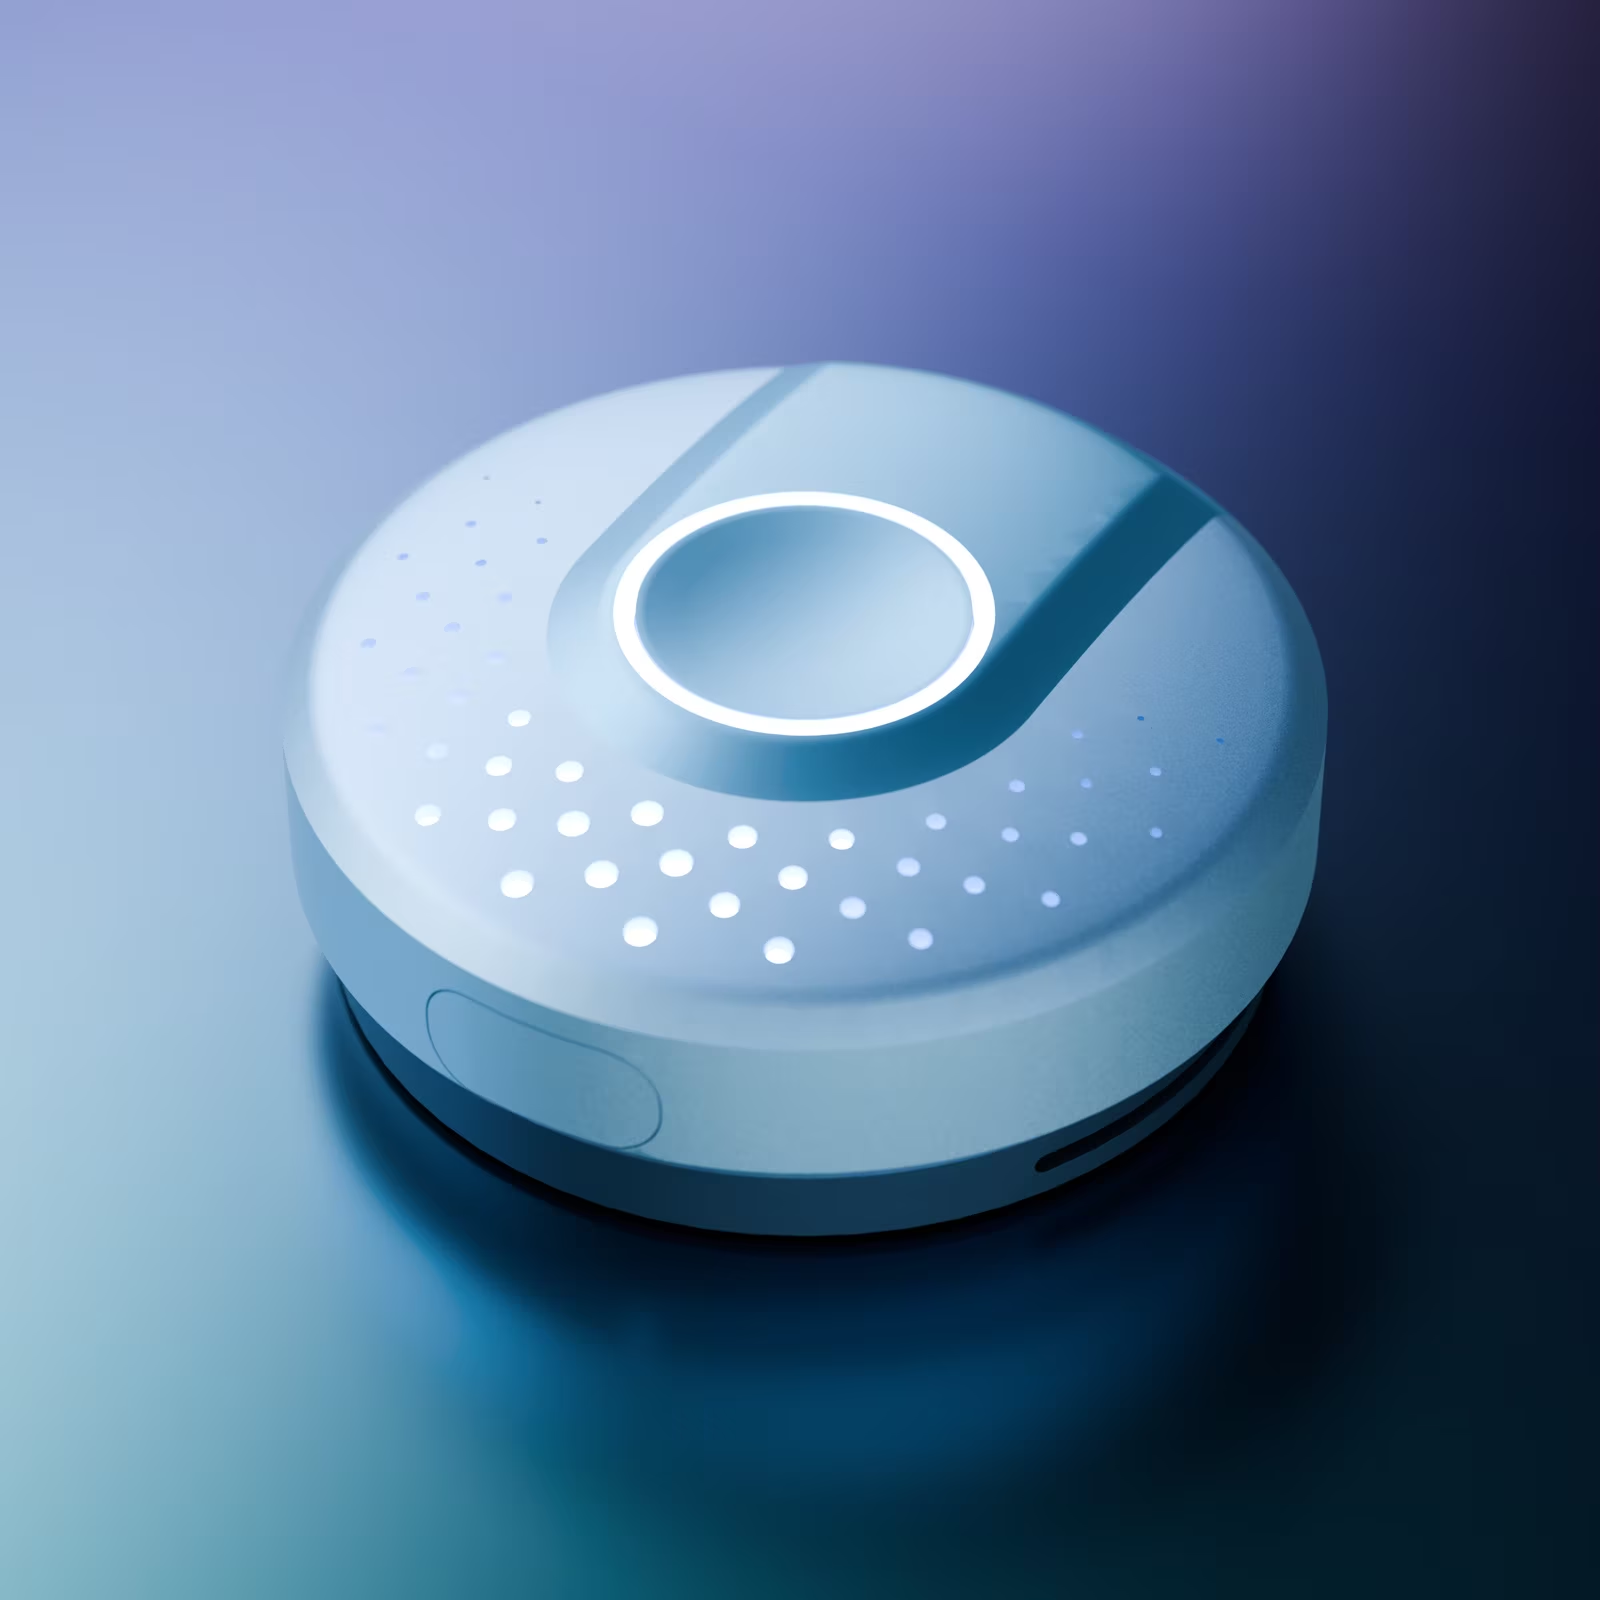
2024 · Mit LG Electronics
Sensormodule, die Winkel und Geschwindigkeit des Oberkörpers erfassen
Ausgezeichnetes Einzelprojekt
Erster Platz, 3. Korea Heritage Digital Contents Contest, Kategorie XR.
Eigene Projekte
Drei fokussierte Studien zu etablierten HCI-Problemen.
-
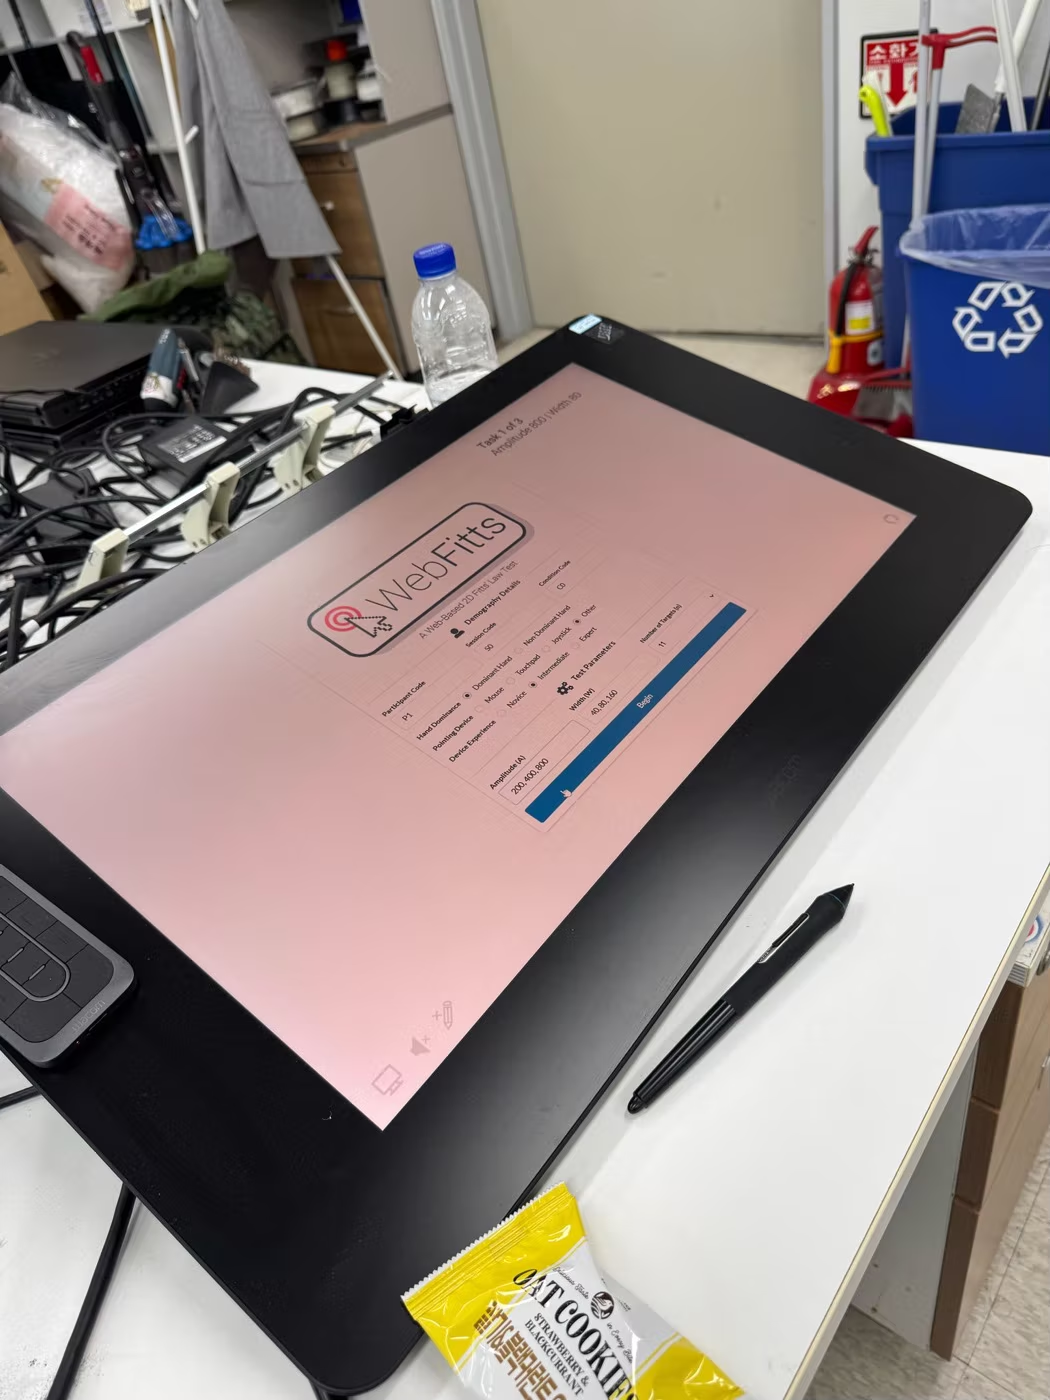
2025 · Pointing
Fitts’ Law, dreifach getestet
-
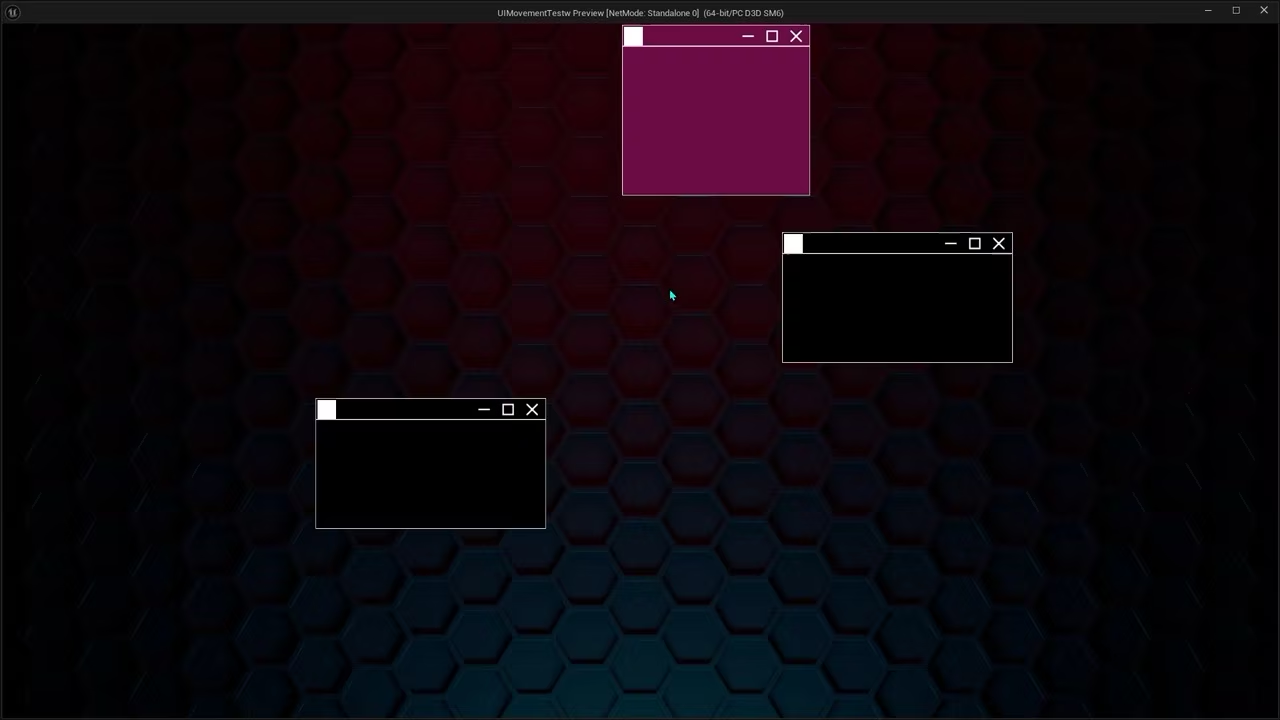
2025 · Interaktionstechnik
Physikbasiertes Einrasten von Fenstern
-
2025 · Perspektive
Fish-Tank-VR mit Head-Tracking per Webcam
Für diese Projekte brauchte es Tools, die es noch nicht gab. Also habe ich sie gebaut. Zu den Tools