Fallstudie · Mensch-Roboter-Interaktion
Komponentenbasiertes Bewegungsdesign für einen Pflegeroboter
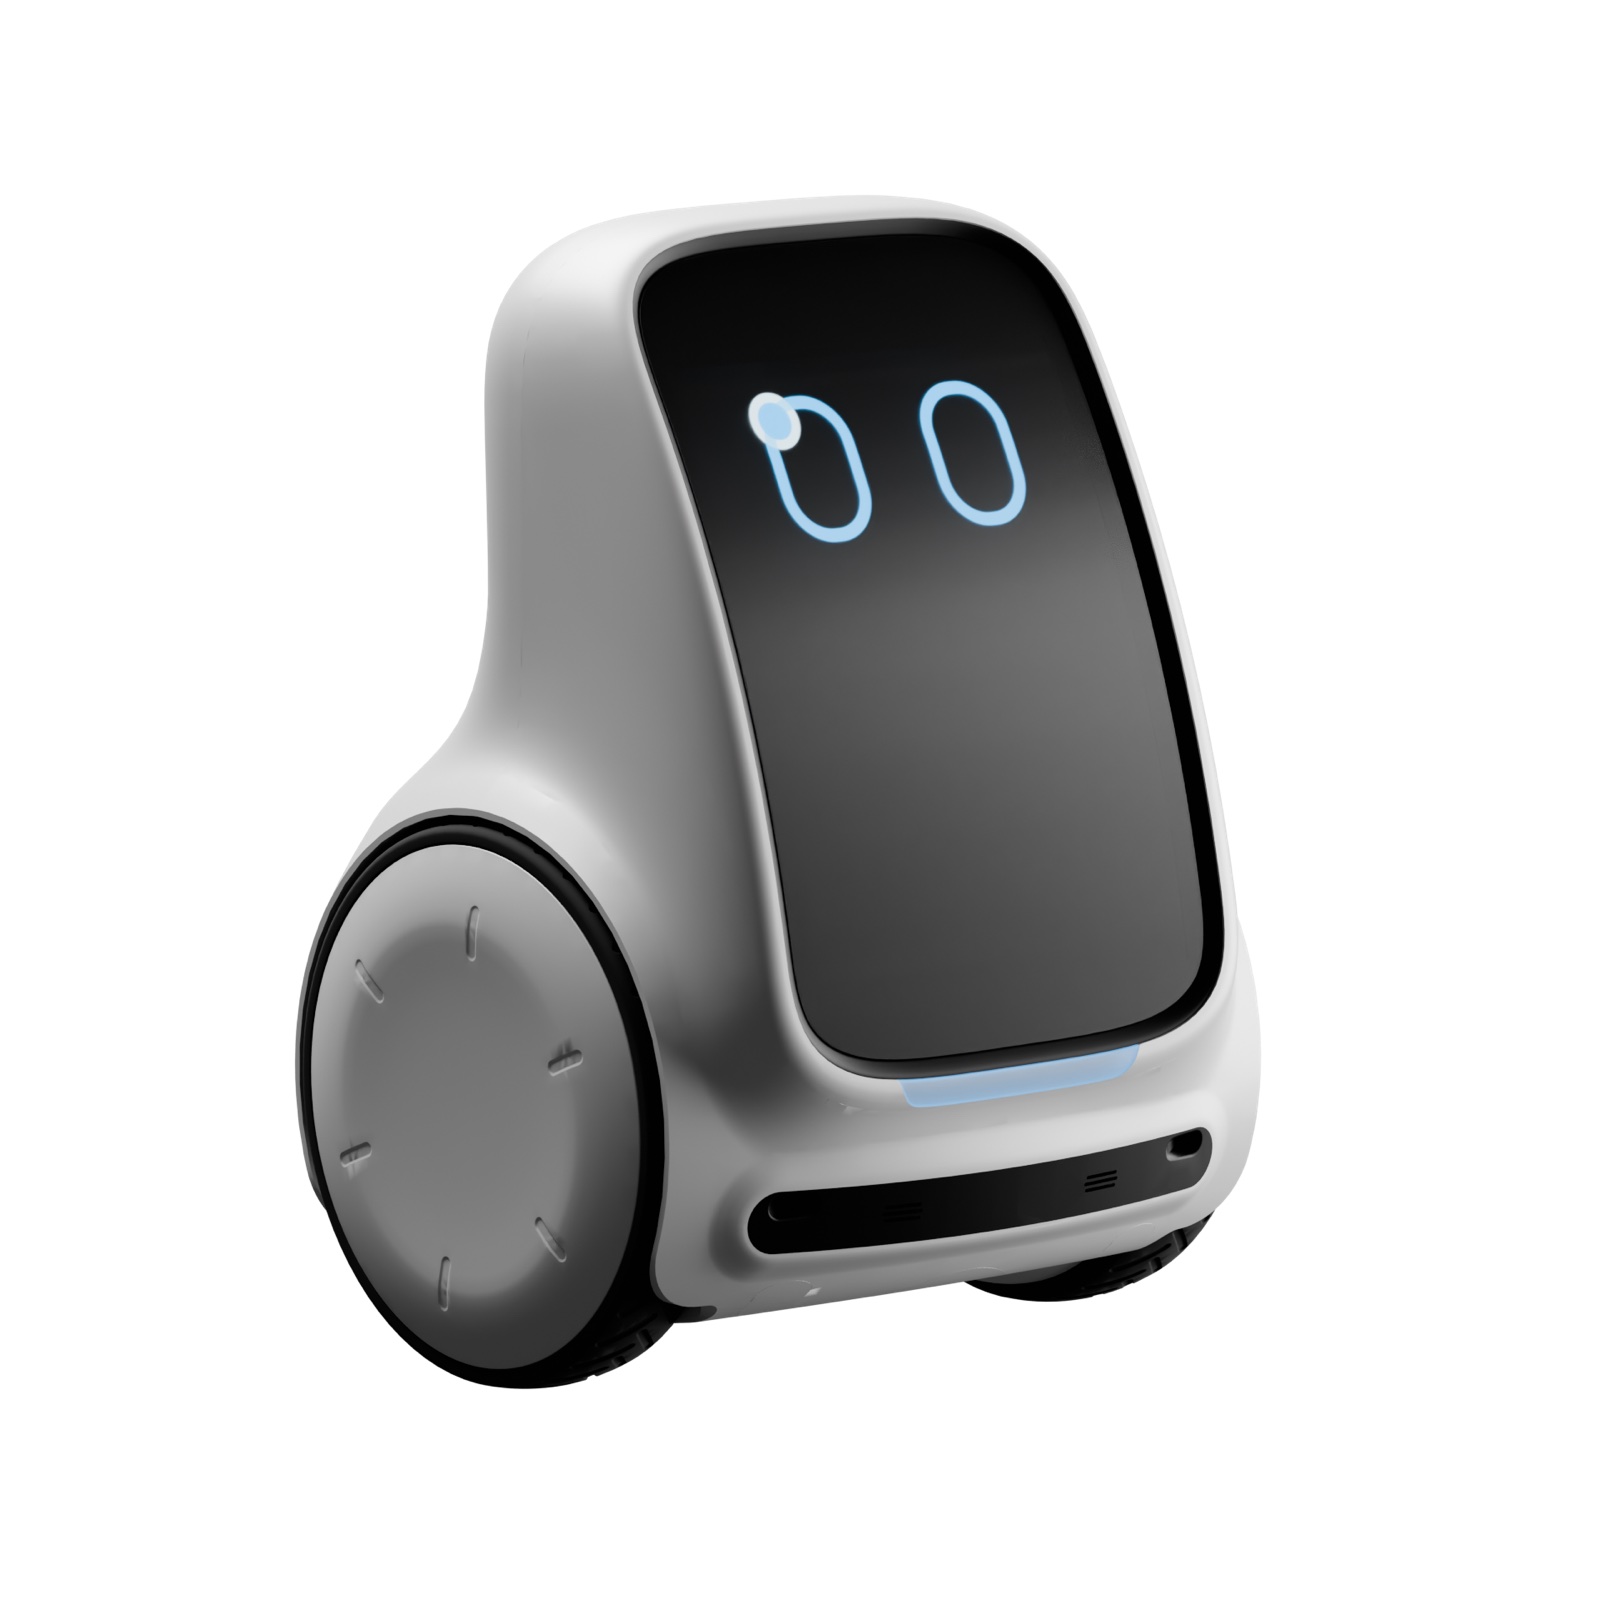
Lemmy ist ein zweirädriger Begleitroboter für ältere Menschen. Ohne menschenähnliche Gesten trägt seine Bewegung einen Großteil dessen, was er mitteilt. Diese Forschung fragt, wie diese Bewegung gestaltet werden sollte und wer dabei mitreden sollte.
Überblick
Design und Forschung, Erstautor
IID Lab, UNIST, mit U. V. U. Ismatullaev und Prof. KwanMyung Kim
2024 – 2025
Design-Workshop, Interviews mit Fachleuten, Paarvergleichsstudie, Validierungsstudie, thematische Analyse
6 Designerinnen und Designer im Workshop, 25 Personen ab 65 Jahren für die Präferenzen, 15 weitere für die Validierung
KSDS 2025, IASDR 2025 und ein CES 2025 Innovation Award mit dem Lemmy-Team
Co-Design mit älteren Menschen ist wertvoll, doch lange Sitzungen ermüden und lassen sich kaum wiederholen. Die Bewegung eines Roboters wird meist spät und nach Gefühl festgelegt, wenn die Hardware schon existiert. Diese Arbeit erhebt Präferenzen stattdessen einmal für eine kleine Gruppe von Bewegungskomponenten und setzt daraus neue Aktionen zusammen.
Drei Lücken in der Praxis des Roboter-Bewegungsdesigns
-
1
Theorie wird selten zur Methode
Etablierte Frameworks beschreiben ausdrucksstarke Bewegung, doch nur wenige bieten Abläufe, denen Designteams Schritt für Schritt folgen können.
-
2
Intensives Co-Design belastet ältere Teilnehmende
Kognitive Belastung, Ermüdung und ungewohnte Technik machen intensive Co-Creation-Sitzungen mit älteren Menschen schwer durchzuhalten.
-
3
Keine validierten, wiederverwendbaren Komponenten
Es gab keine validierte Methode, eine Aktion in Teile zu zerlegen, die sich einmal abstimmen und zu neuen Aktionen kombinieren lassen.
Eine vierstufige Methode von der Ideenfindung bis zur Validierung
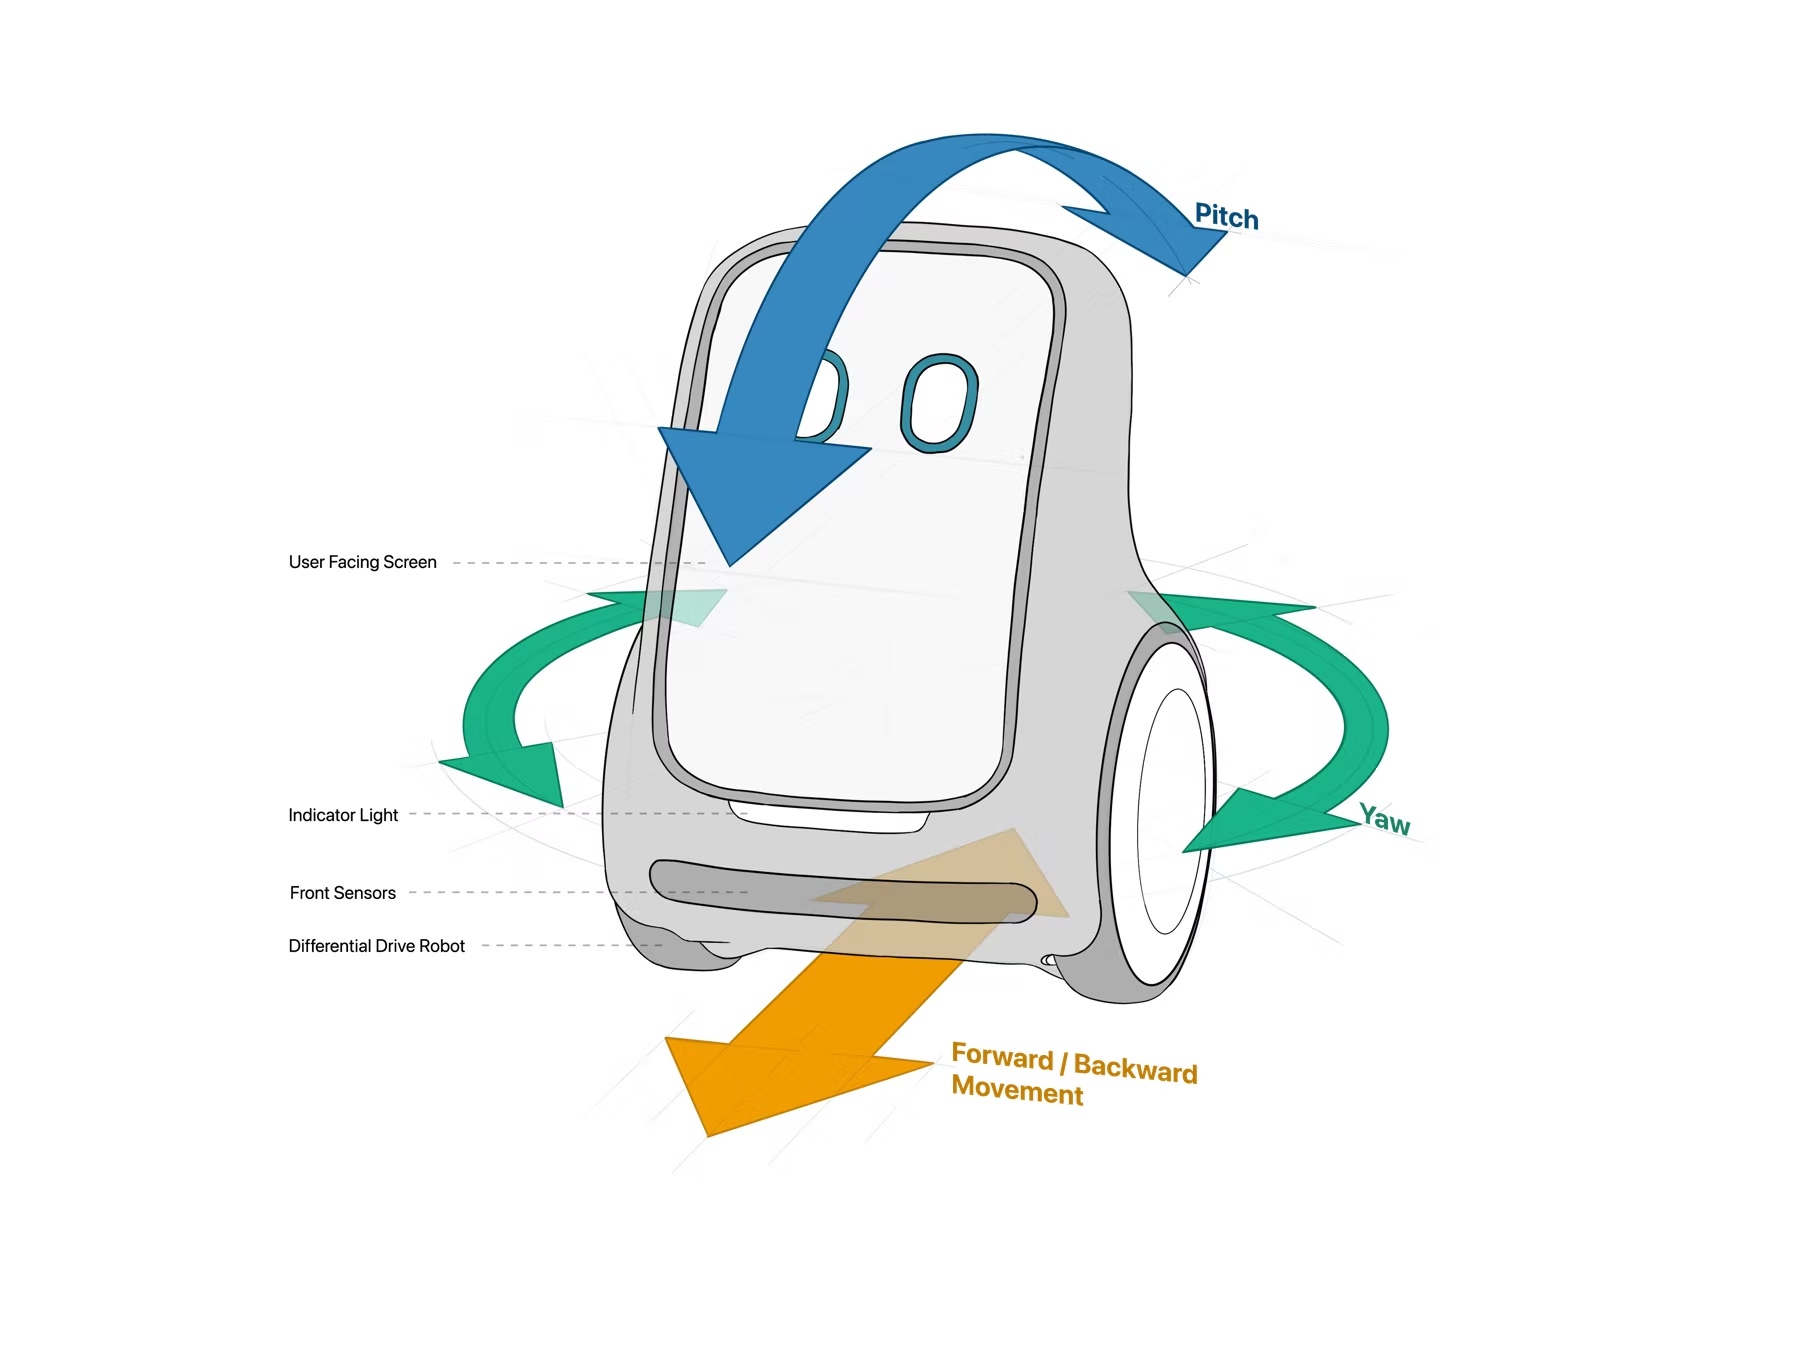
Alle Studien nutzten einen detailgetreuen digitalen Zwilling: Lemmys CAD-Modell, in Blender importiert und streng innerhalb der physischen Grenzen des Roboters animiert. So waren schnelle Iterationen, volle Kontrolle über die Variablen und Studien möglich, während die Hardware noch in Entwicklung war.

Schritt 1 · Aktionskatalog
Ein Katalog mit 22 Aktionen aus einem partizipativen Workshop
Ich leitete einen partizipativen Workshop mit sechs Designerinnen und Designern in drei Teams. Ausgehend von Alltagsszenarien, etwa einer älteren Person, die Frühstück zubereitet oder einen verlegten Gegenstand sucht, notierten die Teams jeden Moment, in dem Lemmy helfen könnte, und gruppierten dann die Ideen.
Die Teams entwickelten mehr als 40 Aktionsideen, verdichtet zu einem Katalog mit 22 Aktionen: 14 funktionale und 8 expressive. Fünf tauchten in jedem Team auf: auf die Person zufahren, folgen, zur Ladestation zurückkehren, neu positionieren und nicken.
Schritt 2 · Komponenten
Vier Bewegungskomponenten aus Interviews mit Fachleuten
Interviews mit professionellen Designerinnen und Designern zeigten, wie sie über Bewegung nachdenken: welche Variablen sie anpassen und wie sie eine Aktion zerlegen. Vier Komponenten ließen sich sowohl gut gestalten als auch von älteren Menschen leicht wahrnehmen.
- Geschwindigkeit
- Pfad
- Haltung
- Drehart
Die thematische Analyse ergab außerdem Rhythmus, Wiederholung und Beschleunigung. Sie wurden zurückgestellt, um die Tests einfach zu halten.
Schritt 3 · Präferenzen
Paarvergleiche mit 25 älteren Menschen
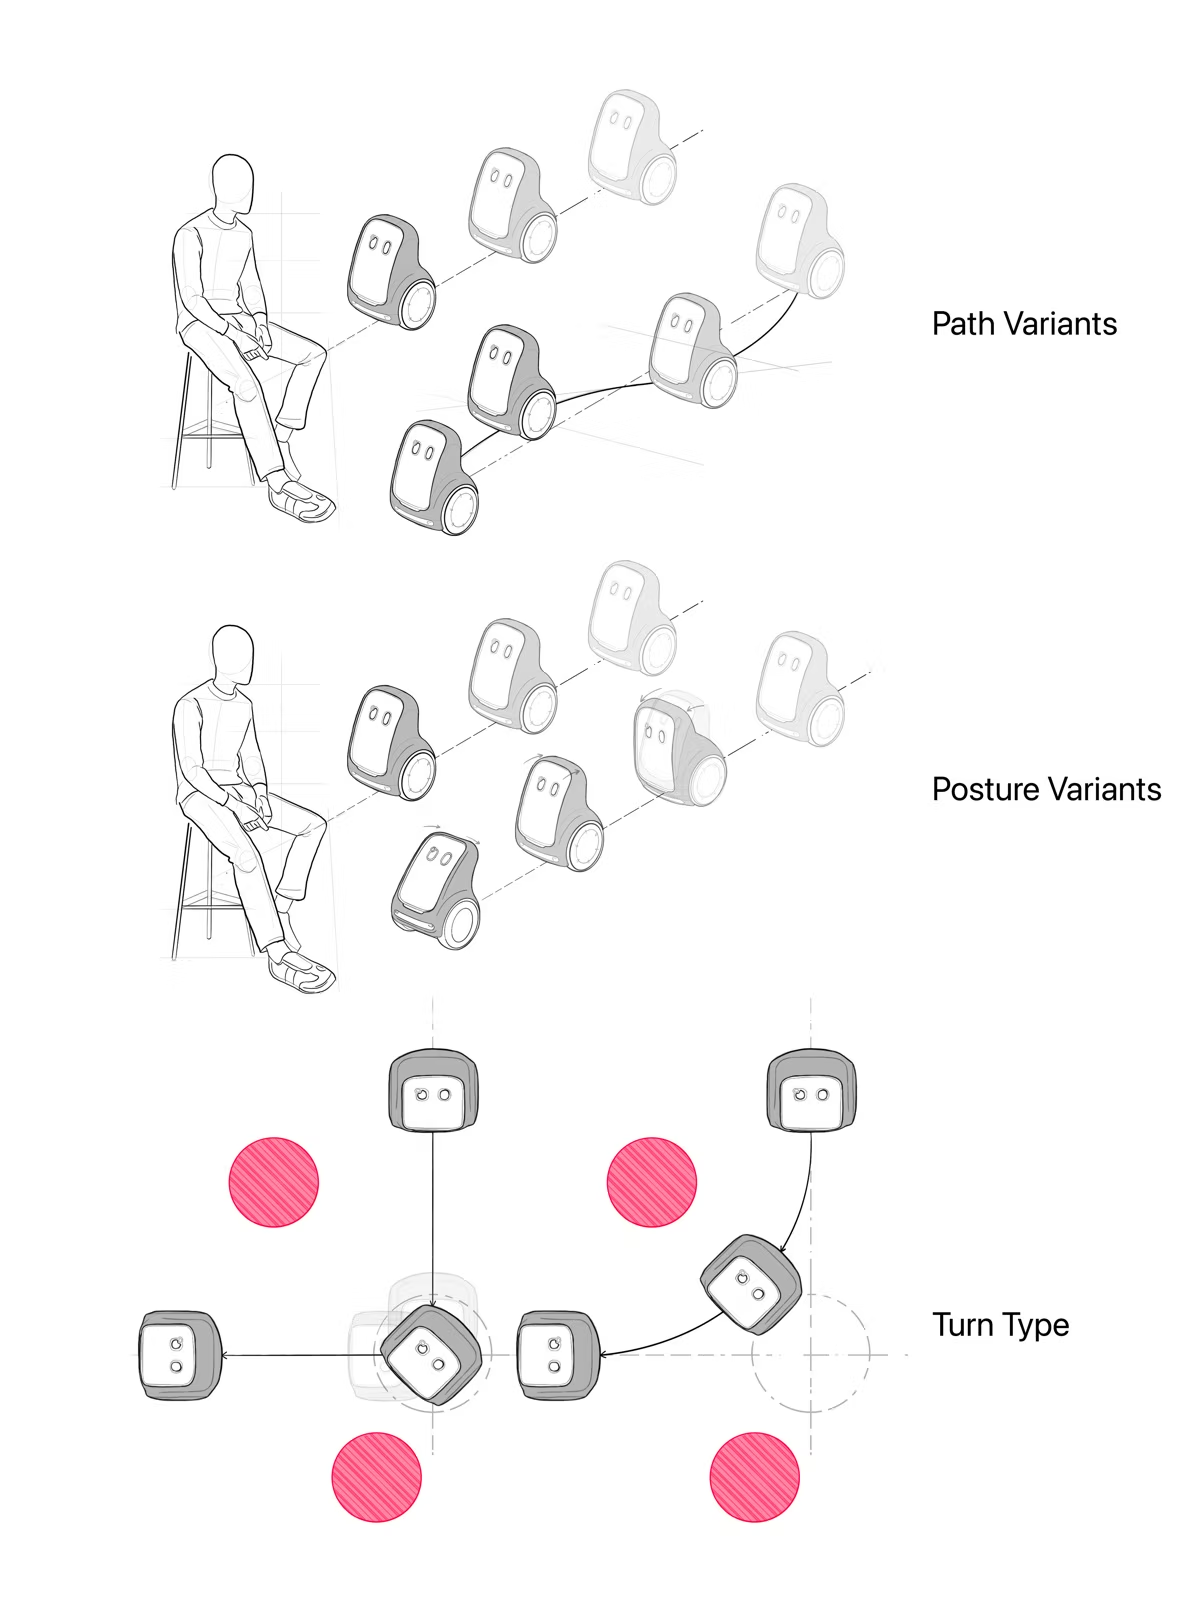
Fünfundzwanzig Personen ab 65 Jahren, alle in Pakistan, sahen Paare von 3D-Animationen, die sich in nur einer Komponente unterschieden, und wählten jeweils die bevorzugte aus. Die Reihenfolge der Durchgänge war randomisiert.
- Geschwindigkeit: normal (etwa 0,5–0,7 m/s, das Schritttempo eines kleinen Haustiers) oder schnell (über 0,7 m/s)
- Pfad: gerade oder sanft gebogen
- Haltung: aufrecht und statisch oder mit der Aktion geneigt
- Drehart: abrupte Drehung auf der Stelle oder sanfter Bogen
Schritt 4 · Validierung
Präferenzbasierte Aktionen an einer neuen Stichprobe validieren
Drei Aktionen (auf die Person zufahren, zur Ladestation zurückkehren und ein Tanz) entstanden in jeweils vier Varianten:
- V1 aus den bevorzugten Komponenten
- V2 aus den nicht bevorzugten
- V3 und V4 aus zufälligen Kombinationen
Eine neue Gruppe von 15 älteren Menschen, die die Komponententests nicht kannte, bewertete jedes der 12 Videos auf einer Skala bis 10 und begründete ihre Bewertungen.
Bevorzugte Komponenten ergaben die am besten bewerteten Aktionen
Komponentenpräferenzen älterer Menschen
Anteil der 25 Teilnehmenden, die jede Variante wählten
Die Präferenzen für Haltung, Pfad und Drehart erreichten in dieser Stichprobe keine statistische Signifikanz und sind als Tendenz zu verstehen. Zusammen ergeben sie ein Standard-Bewegungsprofil für Lemmy: gemäßigtes Tempo, gerade Pfade, sanfte Drehungen und ein Körper, der sich in die Aktion neigt.
Bewertungen vollständiger Aktionen
Mittlere Bewertung von 10 durch 15 neue Teilnehmende
Bevorzugte Komponenten schnitten insgesamt am besten ab. Über alle Aktionen hinweg erhielt V1 die höchste mittlere Bewertung bei der geringsten Streuung (95 %-KI 7,24–8,10). Varianten aus nicht bevorzugten Komponenten schnitten bei jeder Aktion am schlechtesten ab.
Lesbarkeit zählt am meisten, wenn das Ziel klar ist. „Zur Ladestation zurückkehren“ aus bevorzugten Komponenten erhielt die höchste Bewertung (SD 0,88), mit einem Konfidenzintervall, das sich mit keiner anderen Variante überschnitt.
Expressive Aktionen vertragen mehr Variation. Beim Tanz erreichte eine zufällige Kombination fast die bevorzugte Version, und die Bewertungen fielen uneinheitlicher aus.
Was das für das Bewegungsdesign von Robotern bedeutet
Einmal erhobene Präferenzen lassen sich für viele Aktionen nutzen
Eine kleine Bibliothek bevorzugter Komponentenwerte dient als Ausgangsbasis für das Design. Neue Aktionen lassen sich daraus zusammensetzen, und nur bewusste Abweichungen müssen erneut getestet werden. Das schont die Zeit der Teilnehmenden, eine knappe Ressource in der Altenpflege.
Vorhersehbare Bewegung für Aufgaben, mehr Spielraum für Ausdruck
Gerade Pfade und sanfte Drehungen sind vor allem bei Aufgaben wichtig, bei denen Menschen die Absicht des Roboters erkennen müssen. Expressive Aktionen wie Tanzen können diese Vorgaben lockern, ohne die Akzeptanz zu senken.
Bewegung lässt sich bewerten, bevor die Hardware existiert
Animationen innerhalb der physischen Grenzen des Roboters ermöglichten es, Bewegung zu untersuchen, während der Prototyp noch in Entwicklung war, ohne Designentscheidungen an die vorläufigen Fähigkeiten der Hardware zu binden.
Einschränkungen. Jede Komponente hatte nur zwei Varianten, damit die Tests überschaubar blieben, feinere Unterschiede wurden also nicht erfasst. Eine Animation kann weder das Timing im echten Kontakt noch persönlichen Raum oder echte Reaktionen nachbilden. Die Stichproben waren klein und stammten aus nur einem Land, der nächste Schritt sind Tests mit dem physischen Roboter. Zwei dieser Einschränkungen prägten die folgende Arbeit: ein Tool, das Animationen physisch umsetzbar hält, und AR-Studien, die den Roboter in Lebensgröße in echte Räume stellen.