True RoboAnimator
Animation, die echte Roboter fahren können.
Ein Blender-Add-on, das per Keyframes animierte Fahrwerksbewegung in technisch exakte Animation für Roboter mit Rädern verwandelt: kein seitliches Rutschen, Radwinkel Frame für Frame berechnet und Daten, mit denen sich Hardware ansteuern lässt.
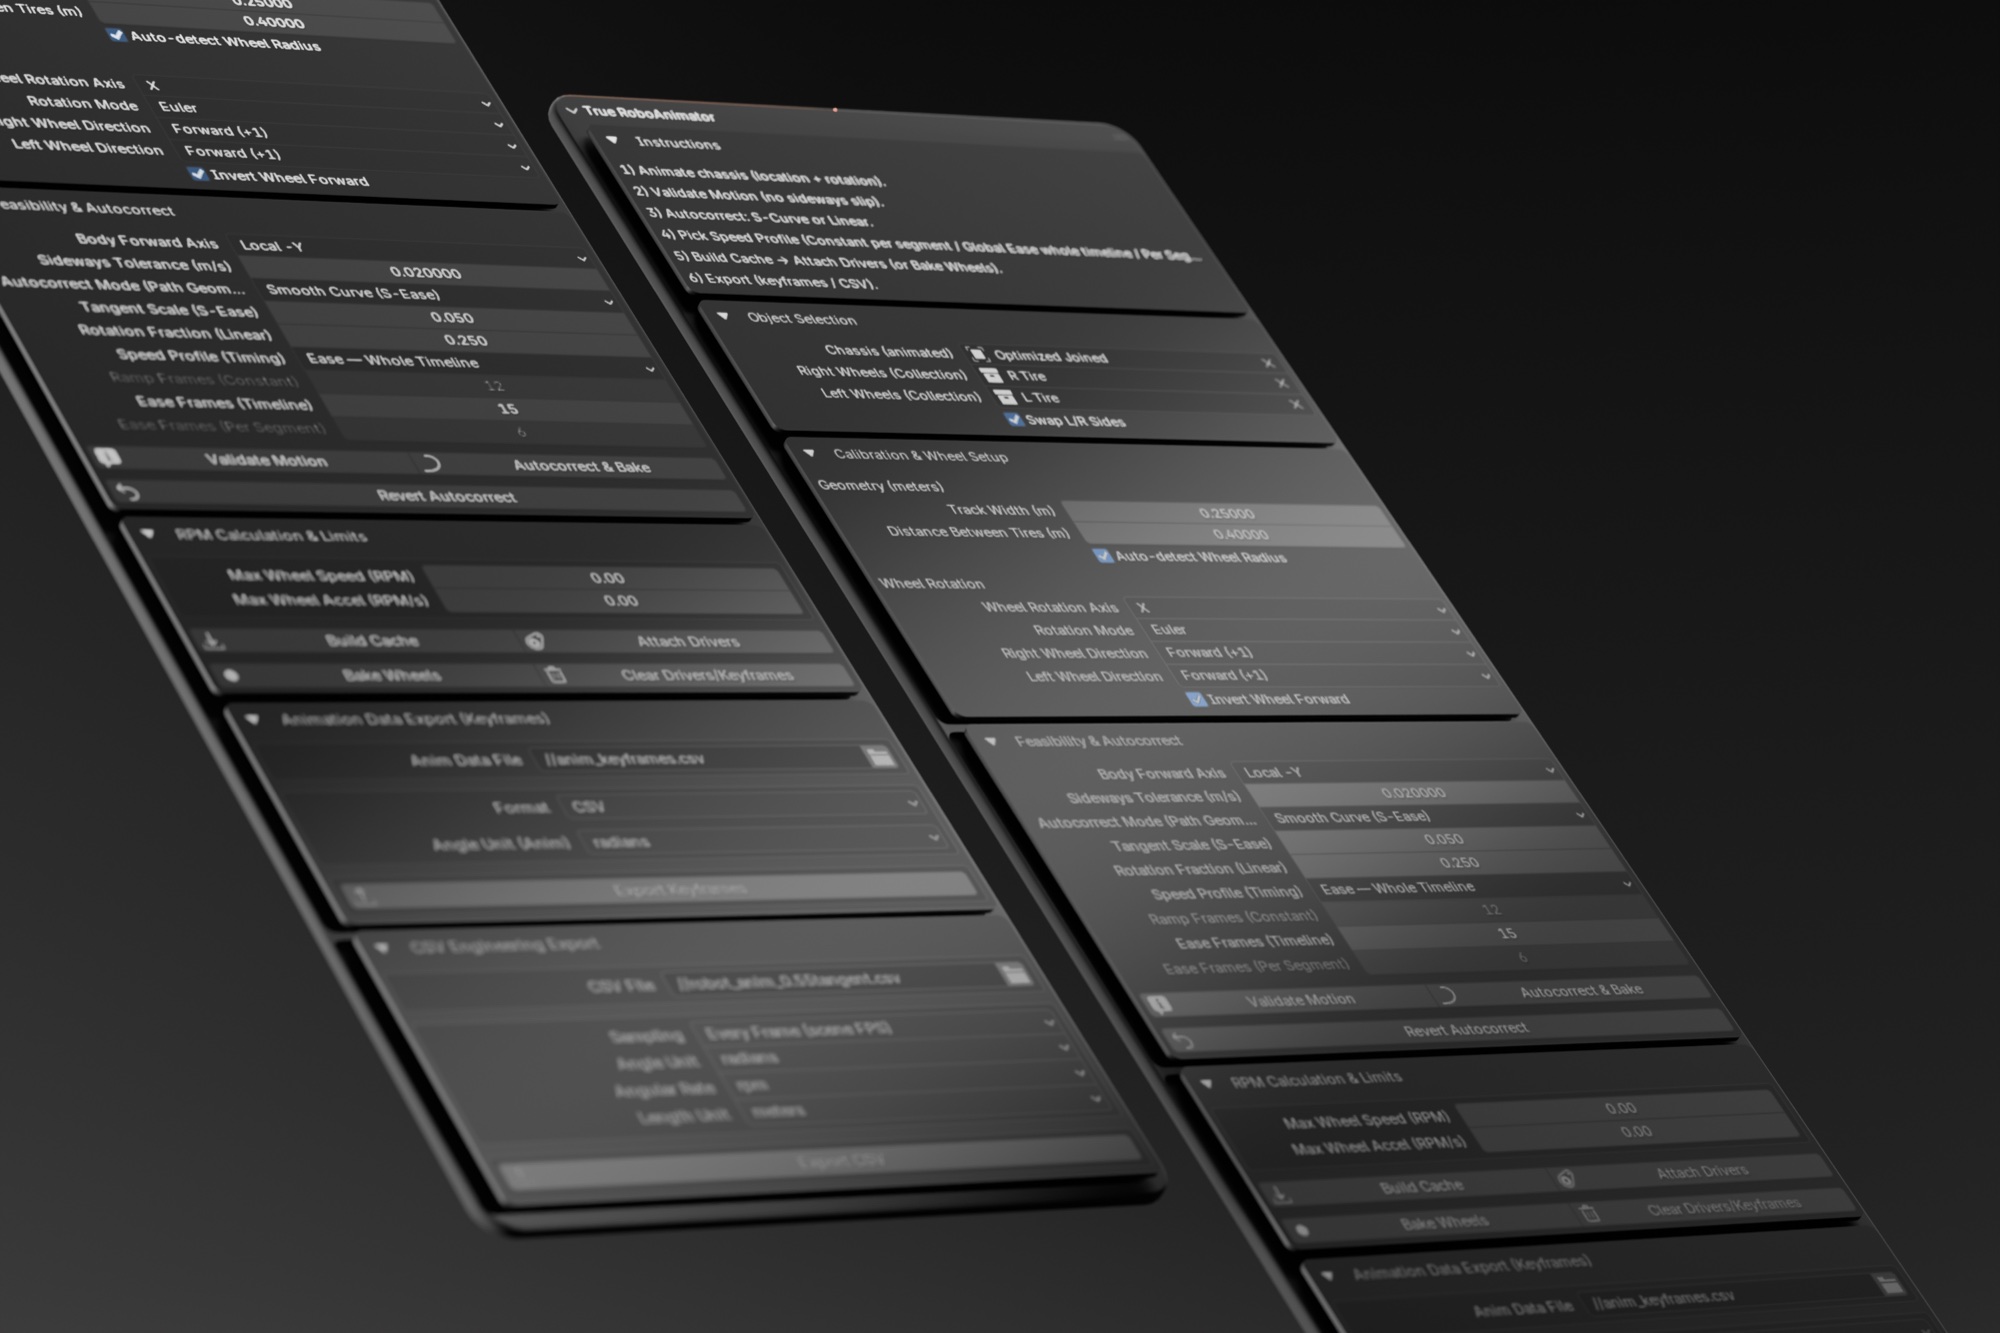
Ein per Keyframes animierter Roboter kann seitwärts gleiten oder seine Räder beliebig schnell drehen. Ein echter kann das nicht. True RoboAnimator prüft jeden Frame anhand der Kinematik des Roboters und korrigiert den Pfad, bevor ihn jemand baut.
Die Highlights.
-
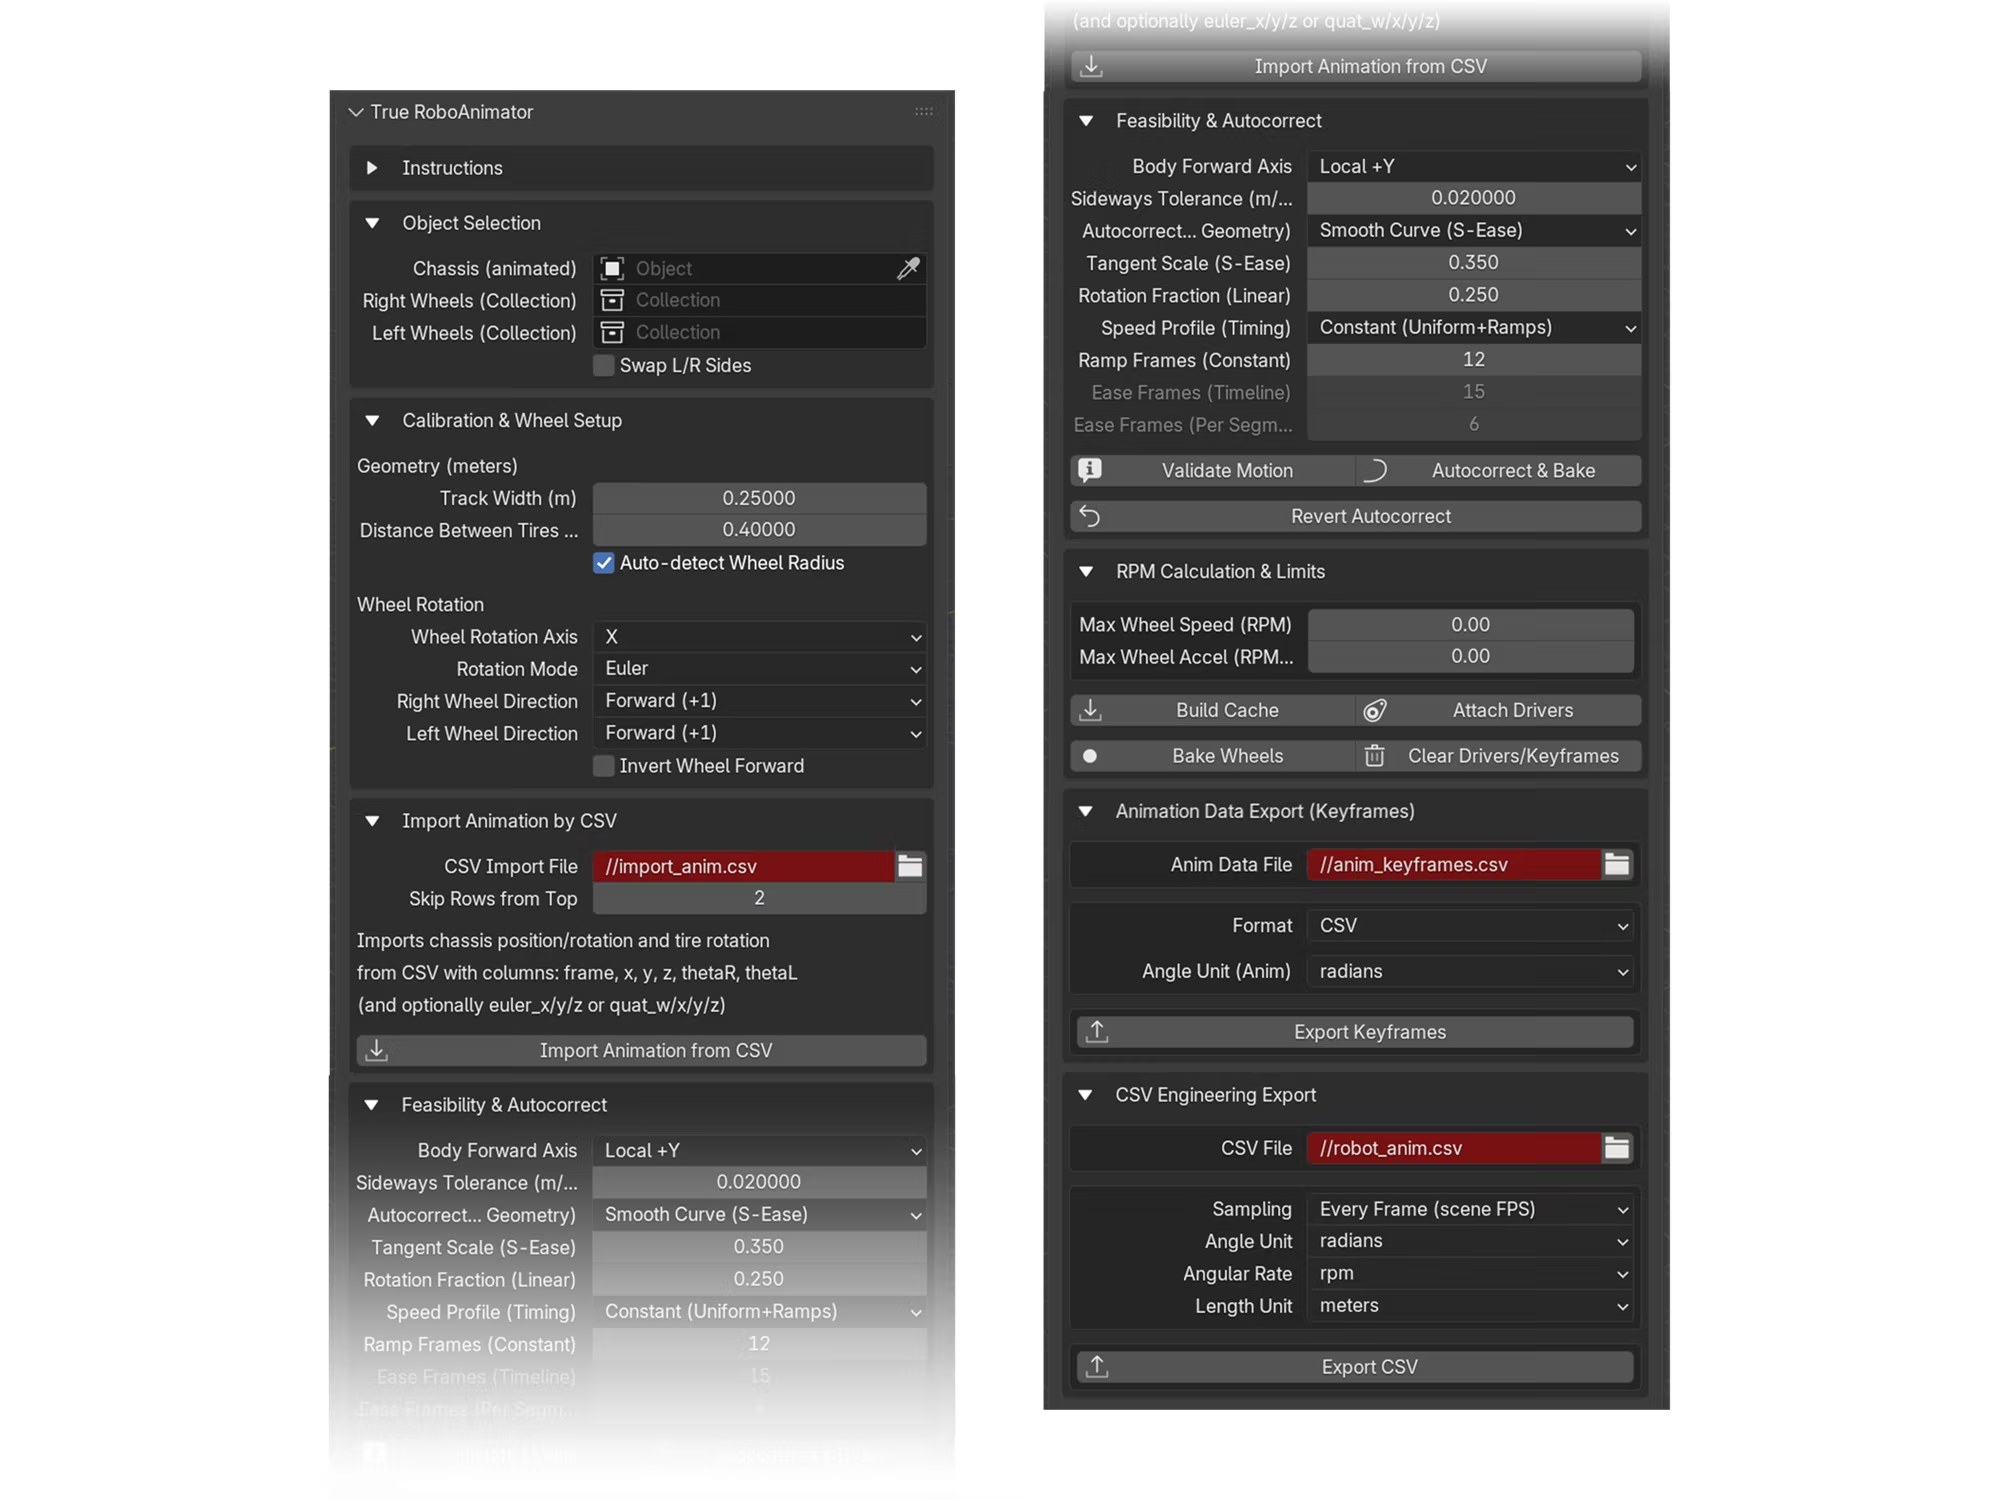
Ein Panel, von oben nach unten. Rig-Setup, Kalibrierung, Bewegungspfad und Rad-Driver, danach Import und Export.
Auf Kinematik gebaut.
Für Robotik-Ingenieurinnen und -Ingenieure sowie technische Animatorinnen und Animatoren, die Bewegung brauchen, der ein echter Roboter folgen kann.
Schlupferkennung. Jeder Frame der Fahrwerksbewegung wird anhand einer selbst gesetzten Toleranz auf seitliches Rutschen geprüft.
Zwei Wege, einen Pfad zu korrigieren. S-Ease glättet ihn zu Bézier-Kurven innerhalb des Wendekreises des Roboters; Linear dreht auf der Stelle, fährt geradeaus und dreht dann in die Endausrichtung.
Geschwindigkeitsprofile. Ein Trapez mit Beschleunigungsrampen, ein Easing über die gesamte Timeline oder ein Easing innerhalb jedes Segments.
Winkel für jeden Frame. Winkel für linkes und rechtes Rad sowie Lenkrolle, mit RPM und Winkelbeschleunigung, pro Frame zwischengespeichert.
Automatische Driver. Rotations-Driver an jedem Rad, in Euler oder Quaternion, jeweils ausgehend von der eigenen Ruheausrichtung.
CSV rein und raus. Zeit, Pose, Radwinkel und Raten für die Technik exportieren oder Trajektorien wieder importieren.
Sicherheitsgrenzen. Obergrenzen für die Radgeschwindigkeit in RPM und die Winkelbeschleunigung in RPM pro Sekunde.
Viewport-Helfer. Ein Vorwärtspfeil, farbcodierte Radachsen und beide Pfade, live über Geometrie gezeichnet.
Blender 4.2 bis 5.0. Eine Kompatibilitätsschicht für Slotted Actions hält das Lesen und Schreiben von Animation über alle Versionen hinweg sicher.
Vier Arten zu rollen.
Wählen Sie die Konfiguration, die zum Roboter passt; das Panel zeigt genau die Radplätze, die er braucht.
Zwei angetriebene Räder; der Roboter lenkt über den Unterschied ihrer Geschwindigkeiten.
Eine passive Lenkrolle schwenkt frei; ihre Drehung folgt der Vorwärtsbewegung der Fahrwerksmitte.
Beide Räder einer Seite teilen sich einen Winkel.
Skid-Steer im Rocker-Stil, mit derselben Aufteilung pro Seite wie bei vier Rädern.
Die Mathematik, offengelegt.
Die Radwinkel pro Seite folgen der klassischen Integration für Differentialantrieb. Eine Lenkrolle ignoriert die Gierbewegung: Sie schwenkt frei, daher folgt ihre Drehung der Vorwärtsbewegung der Fahrwerksmitte.
Positive Winkel und Raten bedeuten immer, dass das Rad vorwärts rollt, ganz gleich, wie sein Modell ausgerichtet ist.
Von Keyframes zur Hardware.
Acht Schritte, in der Reihenfolge, in der das Panel sie anordnet.
Riggen
Fahrwerk und Radanzahl festlegen, dann jeden Radplatz zuweisen.
Kalibrieren
Spurweite, Radradius oder automatische Erkennung sowie die Drehachse.
Fahrwerk animieren
Position und Rotation dort keyframen, wo sich der Pfad ändert.
Validieren
Sicherstellen, dass es kein seitliches Rutschen gibt.
Autokorrektur
Modus und Geschwindigkeitsprofil wählen, baken, dann erneut validieren.
Cache aufbauen
Winkel pro Frame für jedes Rad integrieren.
Driver oder Bake
Driver für die Live-Wiedergabe oder gebakte Keys für andere Tools.
Exportieren
Eine technische CSV oder ein Keyframe-Snapshot für die Hardware.
Getestet, veröffentlicht, genutzt.
Evaluiert mit Blender-Nutzenden
In Think-Aloud-Sitzungen erhielt es 8,6 von 10 Punkten für Stabilität und 8,4 für die Passung in den Workflow. Anschließend bestand es das offizielle Extension-Review von Blender.
Studie ansehenRoboAnimator CSV Plotter
Stellt die CSV des Add-ons als geschwindigkeitscodierten Pfad, als 3D-Pfad über der Geschwindigkeit und als animierte Timeline dar, alles im Browser.
Plotter öffnenIn wissenschaftlichen Arbeiten
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
Technische Daten
- Version
- 1.4.1
- Blender
- 4.2 LTS bis 5.0
- Voraussetzungen
- Python 3.11, in Blender enthalten; keine externen Abhängigkeiten
- Roboter
- Differentialantrieb (2 Räder), Differentialantrieb mit Lenkrolle (3), Skid-Steer (4) und Rover-Skid-Steer (6)
- Korrektur
- S-Ease-Kurven mit einer aus der Spurweite abgeleiteten Krümmungsgrenze oder Linear: drehen, fahren, drehen
- Geschwindigkeit
- Trapez mit Rampen-Frames, globales Easing oder Easing pro Key
- Ausgabe
- Technische CSV mit Szenen-Framerate oder fester Rate in Ihren Einheiten; Keyframe-CSV oder JSON; gebakte Rad-Keys
- Lizenz
- GPL-3.0
- Laden
- Blender Extensions · GitHub