Masterarbeit · UNIST · 2026
Ein Framework von Design bis Engineering für die Aktionen nicht humanoider Roboter
Die Arbeit schlägt ein dreistufiges Framework vor, mit dem sich kontextgerechte physische Aktionen für nicht humanoide Roboter gestalten lassen, samt den Tools, um es anzuwenden.
Überblick
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
Prof. KwanMyung Kim
Prof. James Self und Prof. Jaeyeon Lee
16. Dezember 2025. MSc in Engineering Design, Februar 2026
Ein Blender-Add-on, ein webbasierter CSV-Plotter, eine iOS-AR-App und eine visionOS-App
Älteren und jüngeren Teilnehmenden, Blender-Nutzenden und sieben Fachleuten aus Design und Engineering
Design arbeitet mit Animationen, Engineering braucht Parameter. Bei der Übergabe geht die Designabsicht verloren, und Roboter bewegen sich am Ende so, wie ihre Motoren es zulassen, statt so, wie Menschen es brauchen. Genau hier setzt die Arbeit an.
„Wie lässt sich ein strukturiertes Framework schaffen, um kontextgerechte Aktionen nicht humanoider Roboter zu gestalten und zu bewerten, die Nutzererlebnis und technische Umsetzbarkeit in Einklang bringen?“
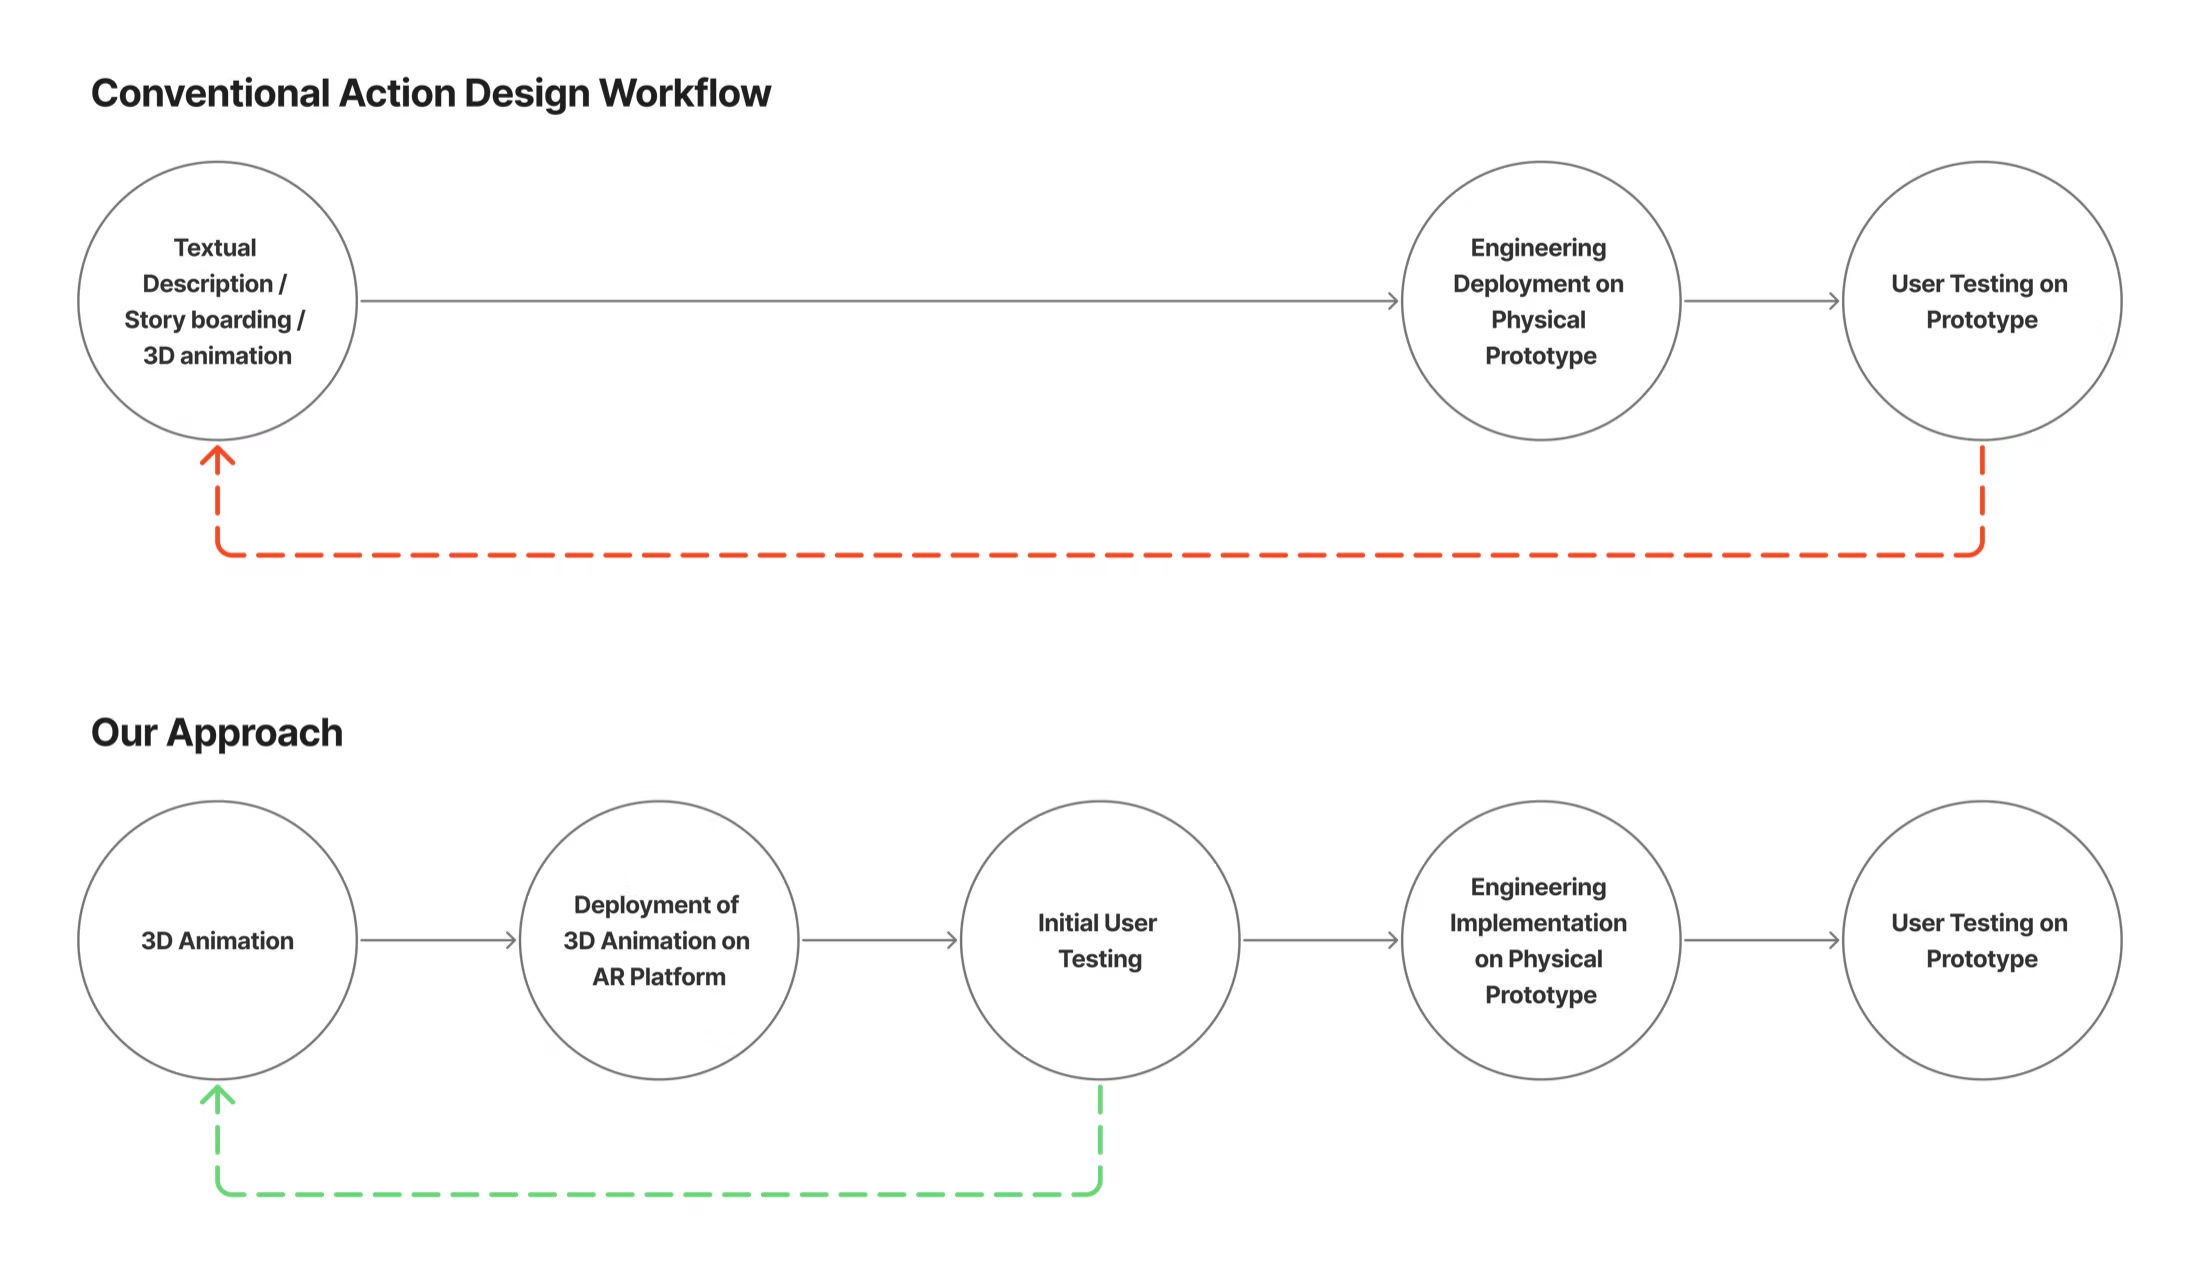
Drei Stufen, deren Testergebnisse ins Design zurückfließen
Jede Stufe speist die nächste, und die Testergebnisse fließen zurück ins Design.
-
1
Roboteraktionen gestalten
Einen Aktionskatalog erstellen, Bewegung in Komponenten zerlegen und Nutzerpräferenzen messen.
Stufe 1 -
2
Integrieren und exportieren
Animationen gegen die physischen Grenzen des Roboters prüfen, nicht umsetzbare Bewegungen korrigieren und Daten exportieren, mit denen das Engineering arbeiten kann.
Stufe 2 -
3
In Augmented Reality testen
Den Roboter mit AR auf dem iPhone in Lebensgröße in die eigenen vier Wände der Menschen stellen und auf Apple Vision Pro prüfen, bevor die Hardware ausgeliefert wird.
Stufe 3
Stufe 1 · Roboteraktionen gestalten
Komponentenbasiertes Aktionsdesign auf Grundlage von Nutzerpräferenzen
Diese Stufe wendet die Methode aus der Lemmy-Studie an. Ein Design-Workshop ergab einen Katalog mit 22 Aktionen, Interviews identifizierten vier Bewegungskomponenten, und Paarvergleiche maßen die Präferenzen.
In einer frühen Runde mit 36 jüngeren Teilnehmenden aus vielen Ländern wurden gebogene Pfade bevorzugt, ältere Menschen dagegen wählten gerade. Bewegungspräferenzen unterscheiden sich also je nach Nutzergruppe. In der Validierungsstudie erreichten Aktionen aus den von älteren Menschen bevorzugten Komponenten 7,7 von 10 Punkten, gegenüber 5,3 für nicht bevorzugte.
Mehr erfahren: Lemmy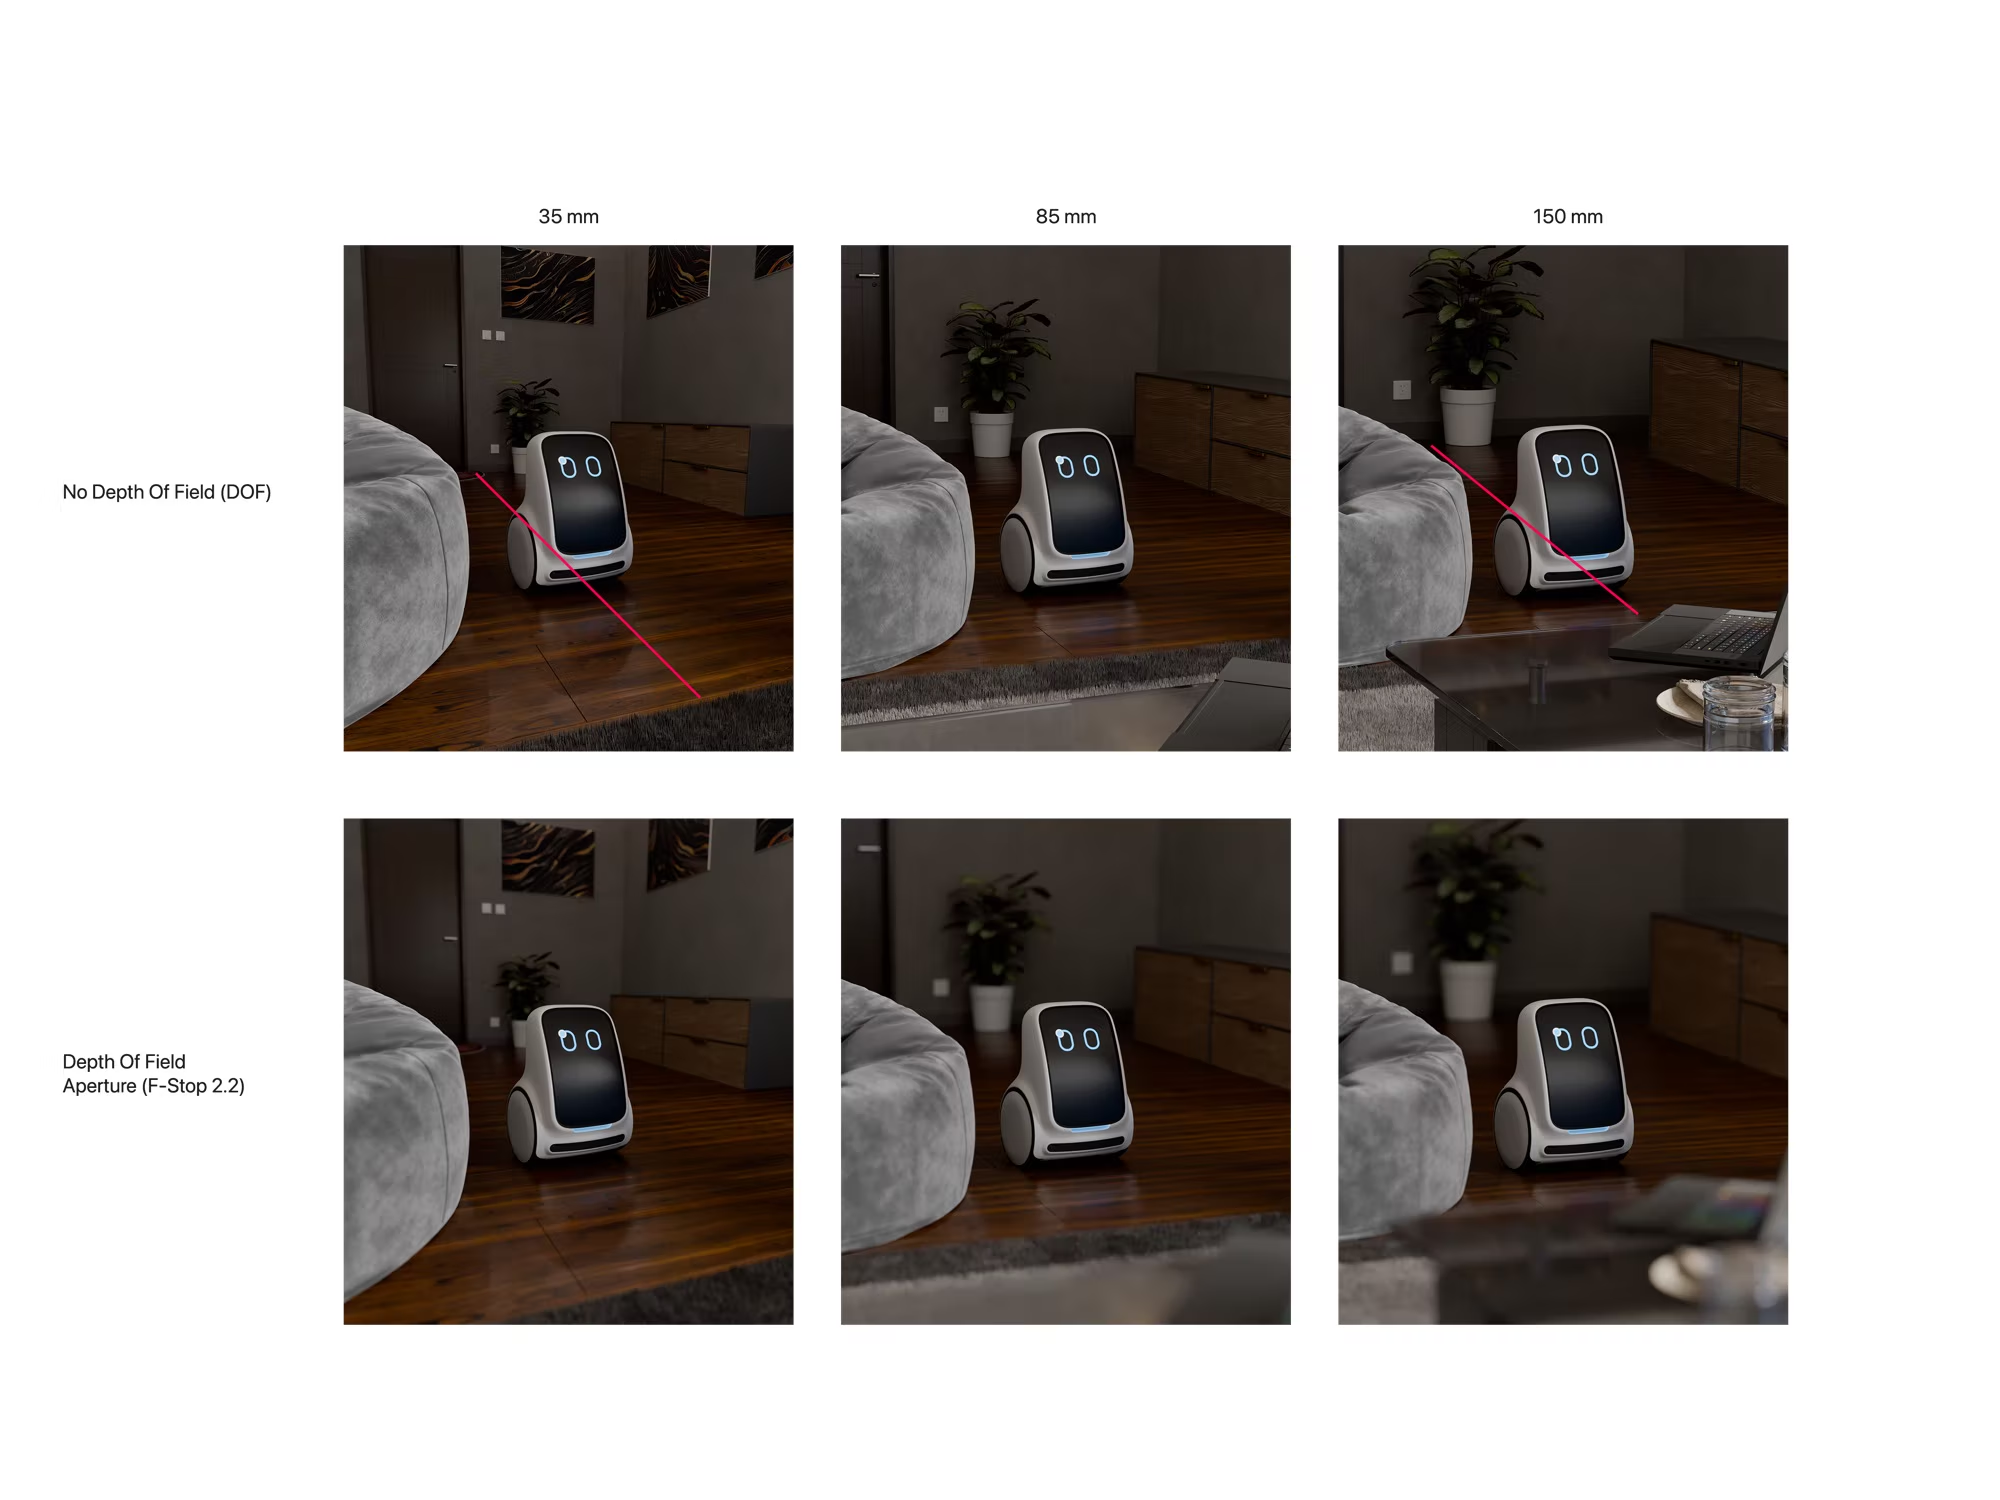
Stufe 2 · Integrieren und exportieren
Plausible Animationen können physisch unmöglich sein
Ein zweirädriger Roboter kann nicht seitwärts gleiten, und eine sanft wirkende Bewegung kann Raddrehzahlen verlangen, die kein Motor liefert. Ich habe True RoboAnimator entwickelt, ein Blender-Add-on, das diese Grenzen schon beim Animieren durchsetzt.
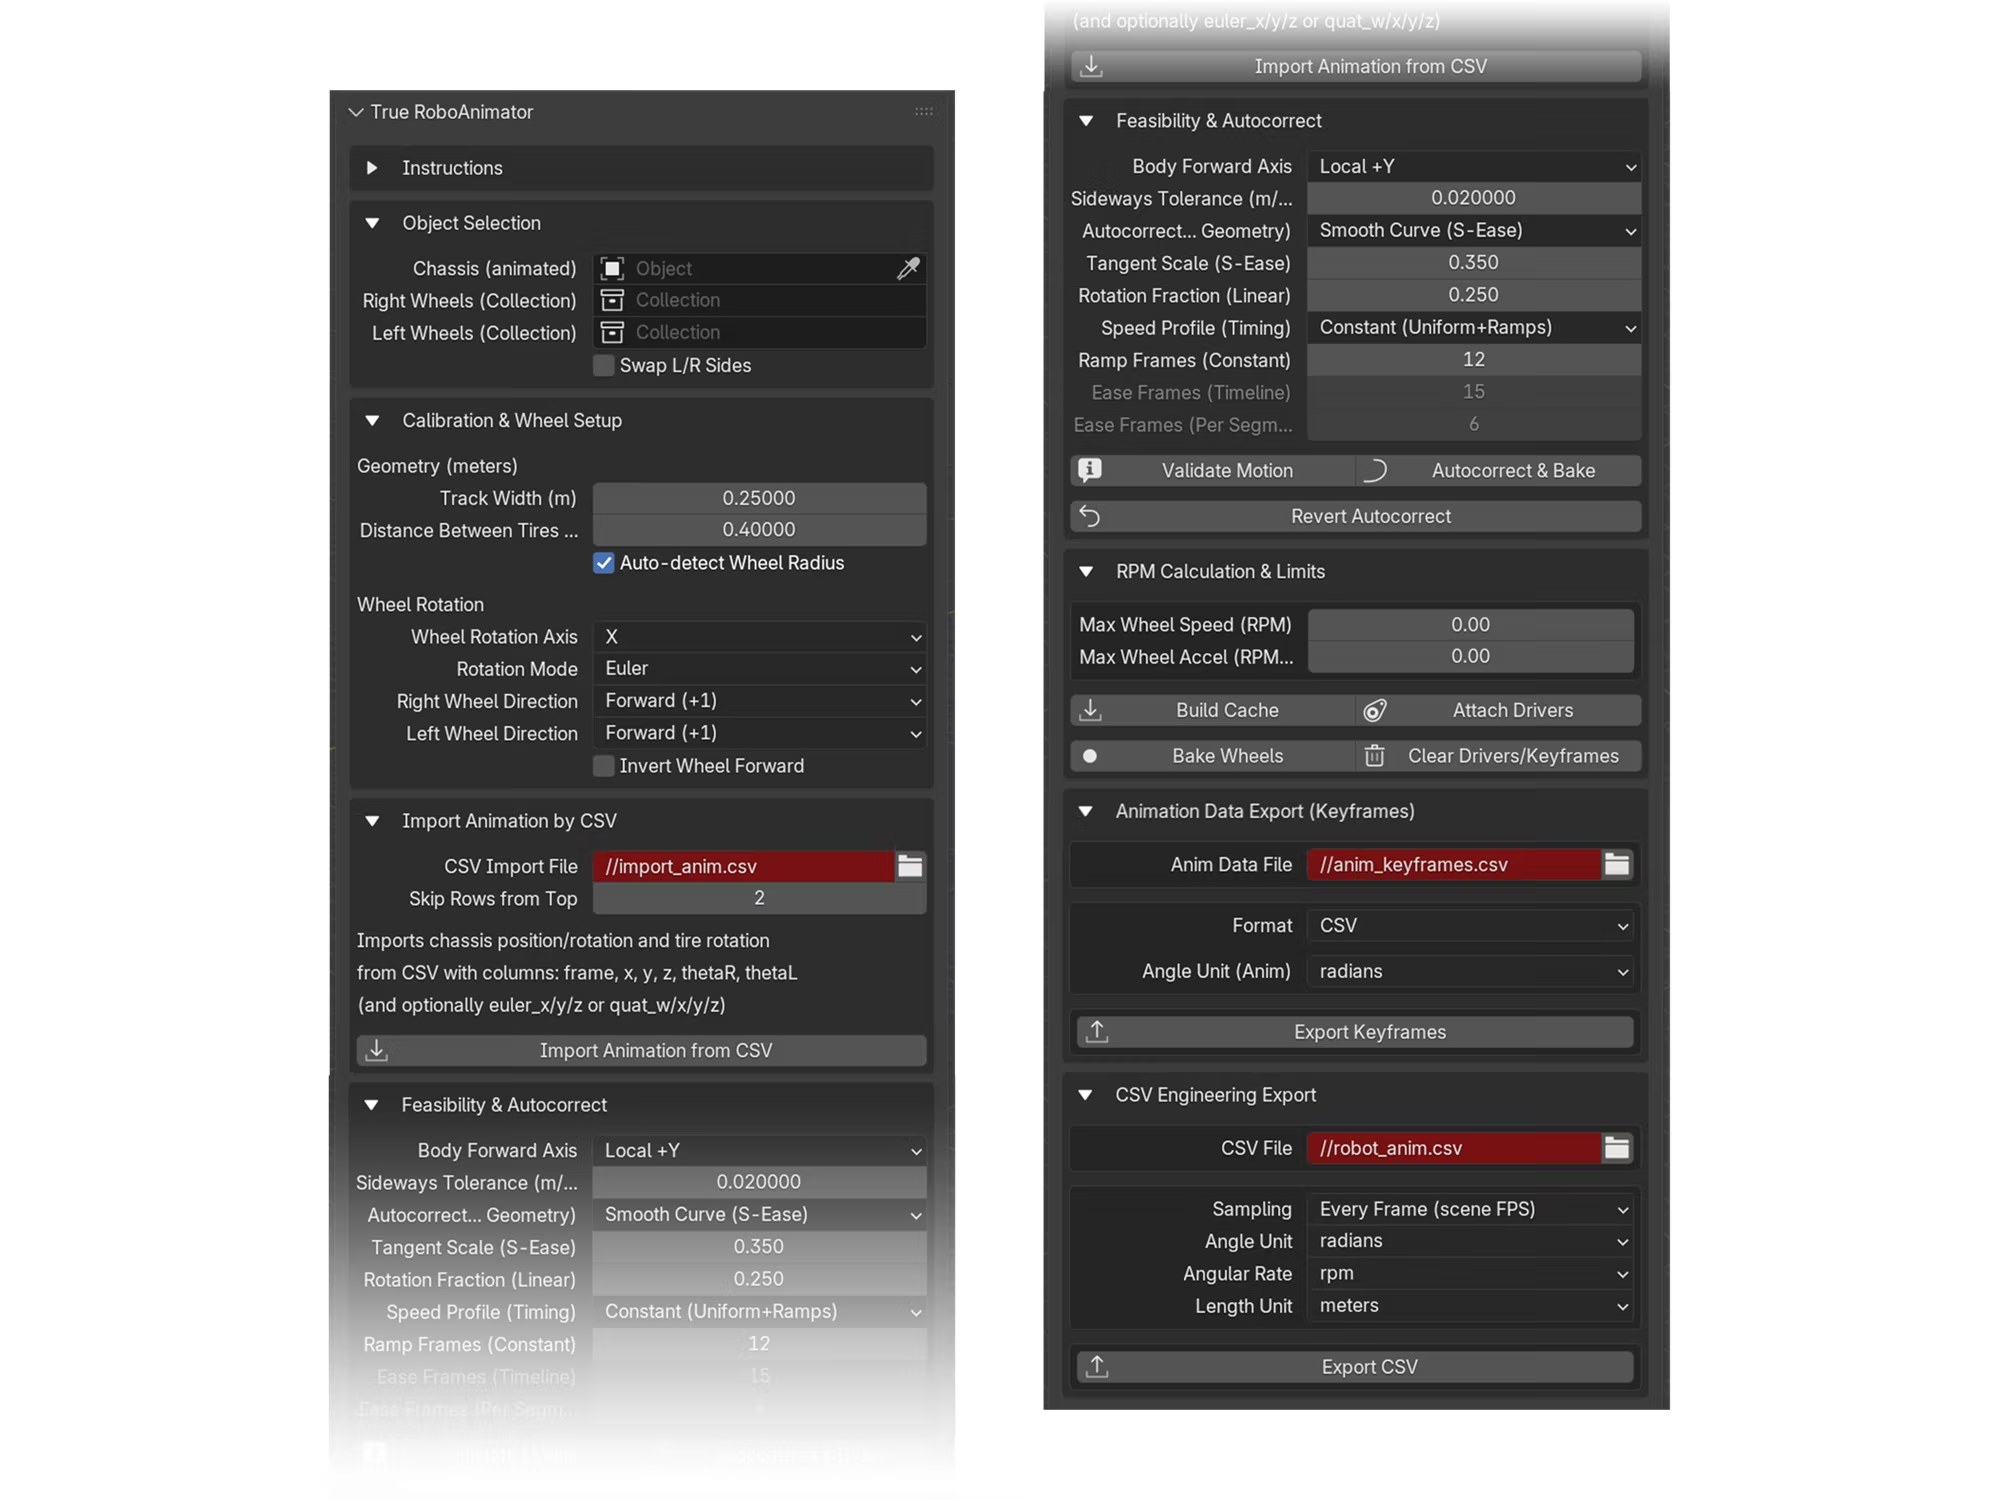
Validierung, Korrektur und Export
Bewegung validieren. Markiert jedes Bild, in dem der Roboter seitwärts gleiten müsste.
Autokorrektur. Ersetzt nicht umsetzbare Pfade durch eine sanfte S-Kurve oder eine Abfolge aus Drehen–Fahren–Drehen. Korrekturen lassen sich rückgängig machen.
Radkinematik. Berechnet Winkel und Drehzahl (RPM) des linken und rechten Rads, mit Grenzwerten für Geschwindigkeit und Beschleunigung.
Engineering-Export. CSV pro Bild oder mit fester Rate, Keyframe-CSV oder JSON für AR sowie ein Web-Plotter zur Prüfung der Daten.

Bewertungen von True RoboAnimator durch Blender-Nutzende
Mittlere Bewertung von 10 durch externe Blender-Nutzende nach einer Think-Aloud-Sitzung
Es wurden keine Abstürze gemeldet. Die Verständlichkeit schnitt am schwächsten ab, daher sollte die nächste Version ihre Zwischenschritte offenlegen, statt als Blackbox mit nur einem Klick zu arbeiten. Das Add-on bestand anschließend die offizielle Prüfung von Blender und erschien auf Blender Extensions, wo es mehr als 7.000 Downloads hat.
Stufe 3 · In Augmented Reality testen
AR-Tests in Lebensgröße bei den Teilnehmenden zu Hause
Bildschirme lassen Roboter schrumpfen und Bewegung flach wirken. Eine native iPhone-App verankert Lemmy in echter Größe auf dem Boden, sodass Teilnehmende seine Bewegung im Verhältnis zu ihren eigenen Möbeln beobachten können.
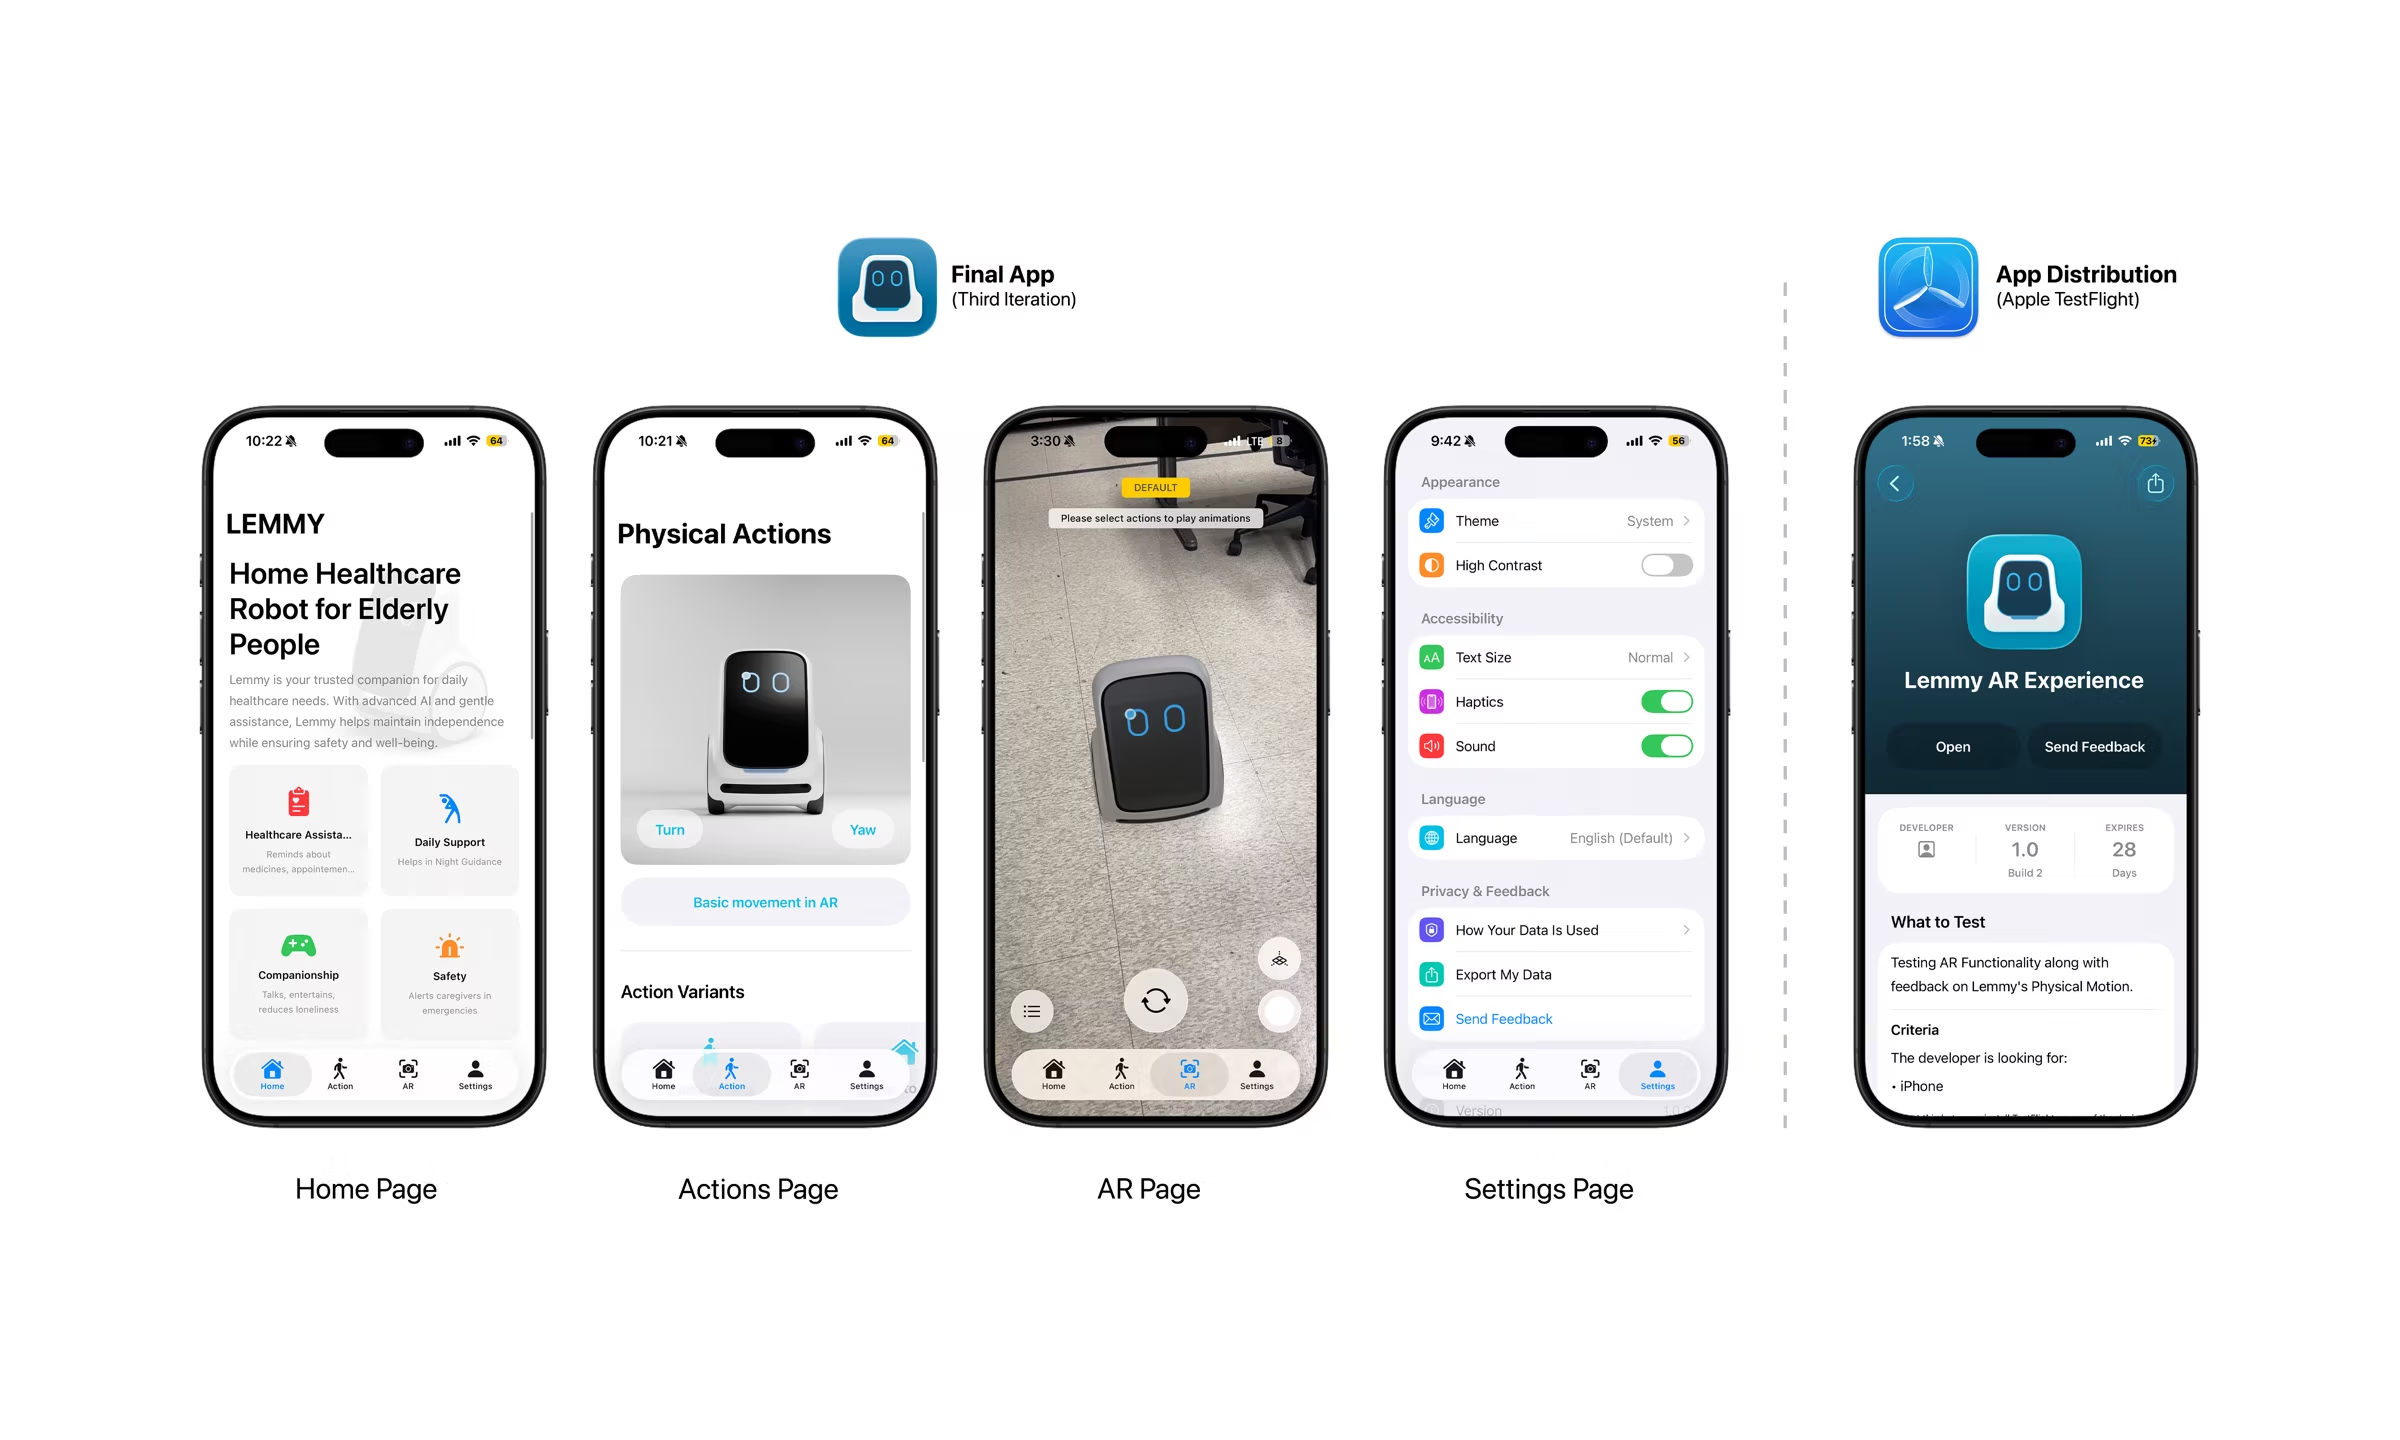
Eine native Umsetzung, vom CAD bis zum Gerät
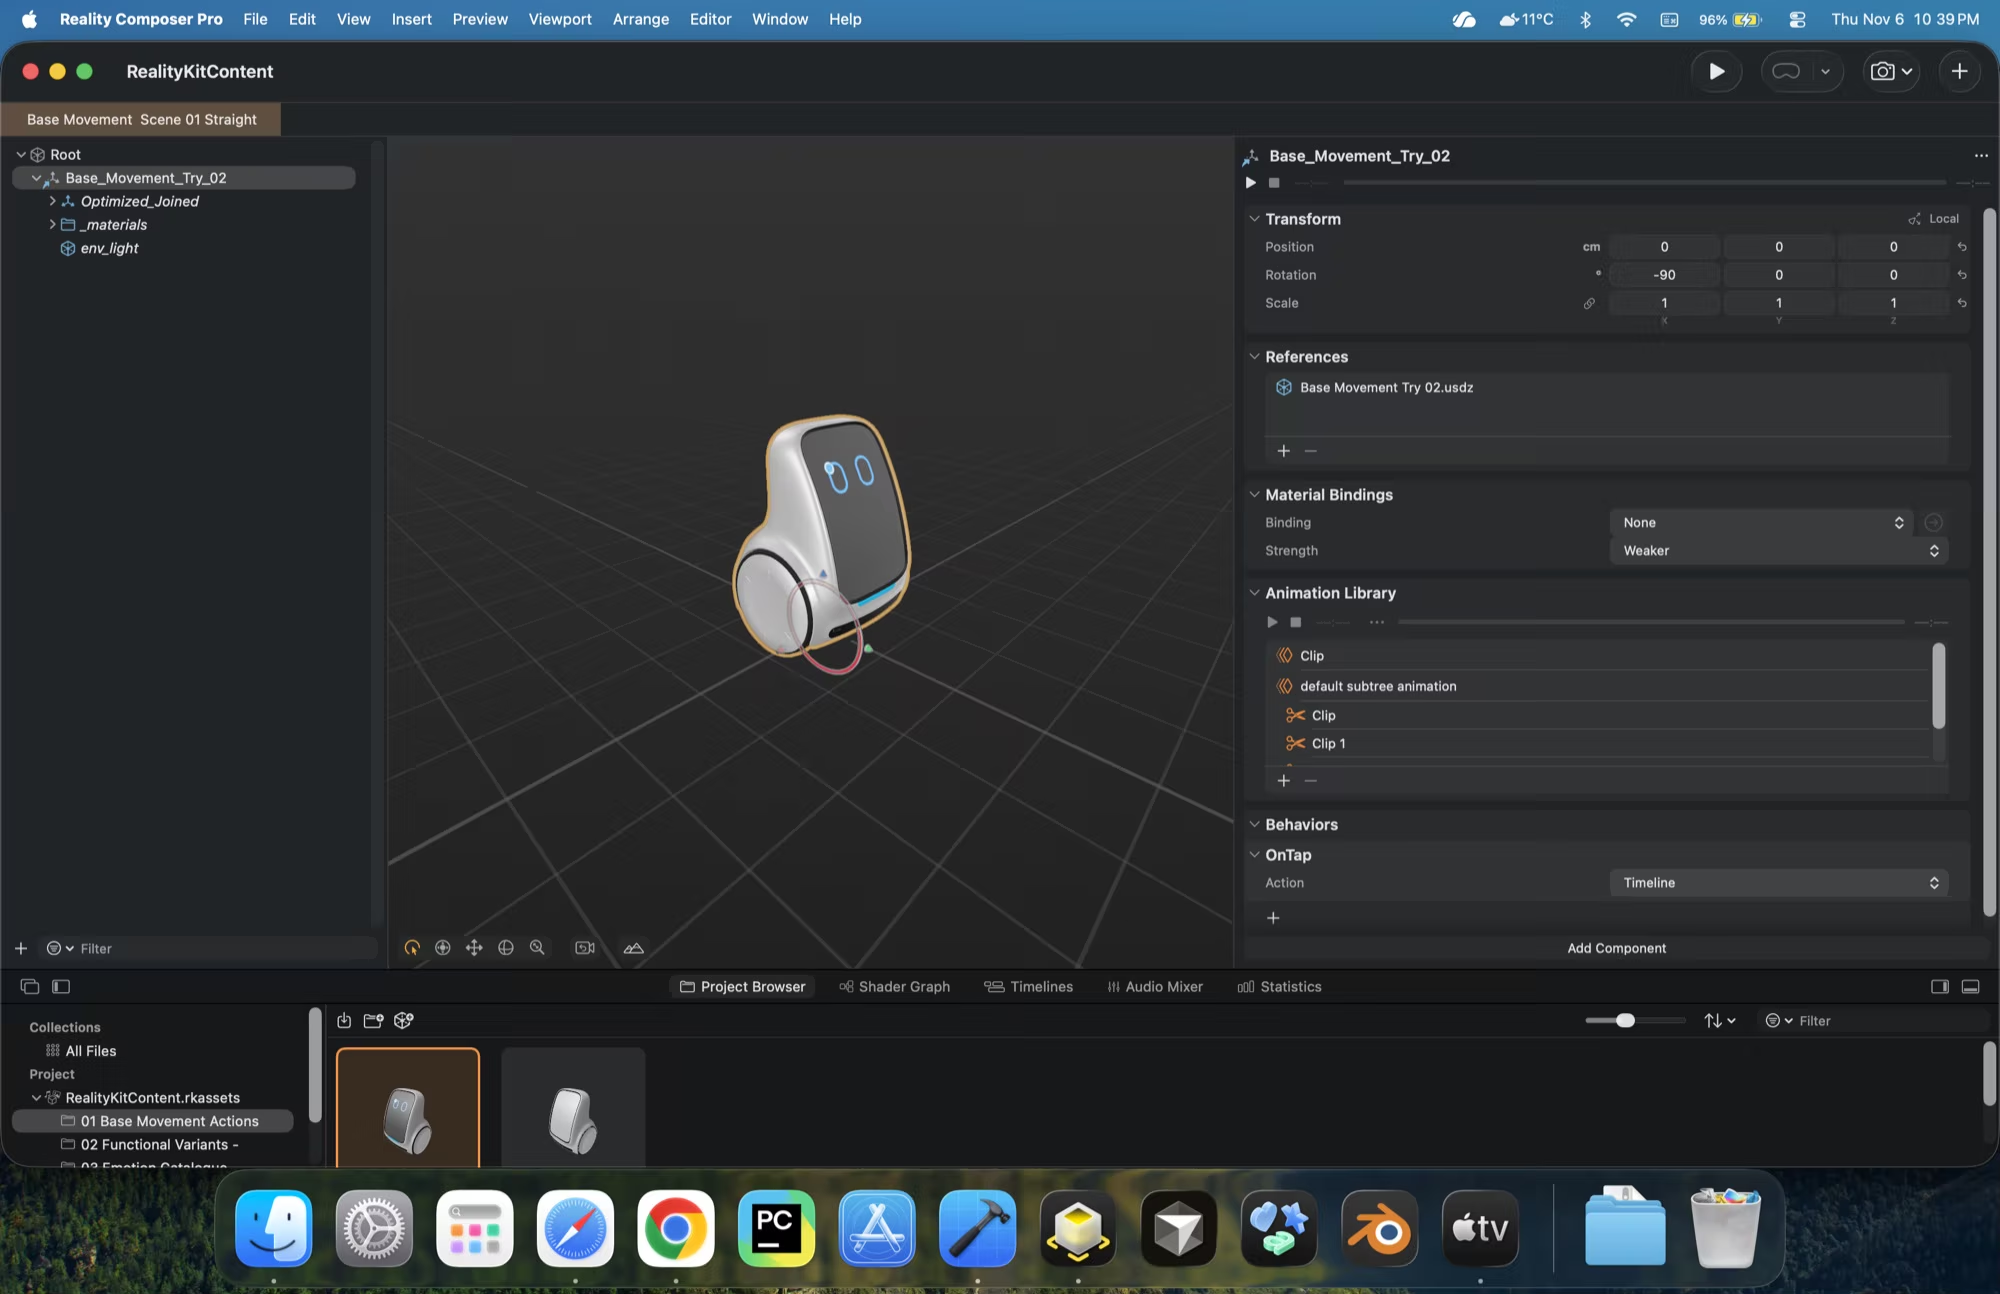
Die App ist in Swift mit SwiftUI, ARKit und RealityKit geschrieben. Sie verankert den Roboter auf dem Boden, lässt ihn auf erkannten Flächen platzieren und neu positionieren, per Pinch-Geste pausieren und Screenshots ohne Bedienoberfläche aufnehmen. Sie enthält 20 Animationen, gruppiert in Basis-, Funktions- und Ausdrucksanimationen.
Jede Animation entsteht aus Lemmys Engineering-CAD, durchläuft Blender und das Add-on und wird als USDZ ausgeliefert. Was Menschen in AR sehen, entspricht also genau dem, was das Engineering erhält.


Bewertungen des AR-Erlebnisses durch Teilnehmende
Mittlere Bewertung von 10. Teilnehmende im Alter von 17 bis 29 Jahren nutzten zu Hause ihr eigenes iPhone.
AR machte Größe und Pfade lesbar. Teilnehmende konnten die Größe des Roboters, seine Blickrichtung und sein Ziel im Verhältnis zu ihrem eigenen Raum einschätzen.
Bewegung allein vermittelte keine Emotion. Ohne Beschriftung wurden expressive Bewegungen oft falsch gedeutet. Schnelle Bewegung wirkte wachsam, und viele Teilnehmende beschrieben Lemmy als haustierähnlich.
Ausdruck braucht multimodale Signale. Künftige Arbeiten kombinieren Bewegung mit dem Bildschirm und den Tonsignalen des Roboters, statt sich allein auf Bewegung zu verlassen.
Bewertung des gesamten Frameworks durch Fachleute
Sieben Fachleute in ihren Zwanzigern mit zwei bis sechs Jahren Berufserfahrung nach dem Bachelor prüften das gesamte Framework. Vier kamen aus dem Design (UI/UX, Industrie- und Produktdesign, XR), drei aus dem Engineering (Robotiksoftware, VR/AR, Mechatronik).
Bewertungen der Fachleute nach dem Walkthrough
Mittlere Zustimmung von 10
Die Bedenken der Fachleute bestimmen die nächsten Schritte
Die Fachleute schätzten die einstellbaren Bewegungskomponenten („Regler“), die Unterstützung des Frameworks für 3D-Artists und die CSV-Exporte. Sie äußerten aber auch Bedenken:
- Die Kanäle Bildschirm, Ton und Abstand sind noch nicht abgedeckt.
- AR kann weder Motorgeräusche noch Gewicht vermitteln.
- Ob sich das Framework auf komplexere Roboter übertragen lässt, ist offen.
- Dem Ein-Klick-Verhalten des Validators lässt sich nur schwer vertrauen.
Diese Grenzen bestimmen die nächsten Schritte: die Präferenzstudien über Altersgruppen, Kulturen und Roboter hinweg wiederholen, weitere Antriebsarten unterstützen, multimodale Signale ergänzen und dieselben Exporte auf echter Hardware testen.