True RoboAnimator
真实机器人也能执行的动画。
一款 Blender 插件,将底盘的关键帧运动转化为工程级精确的轮式机器人动画:没有横向打滑,轮子角度逐帧计算,数据还能直接驱动硬件。
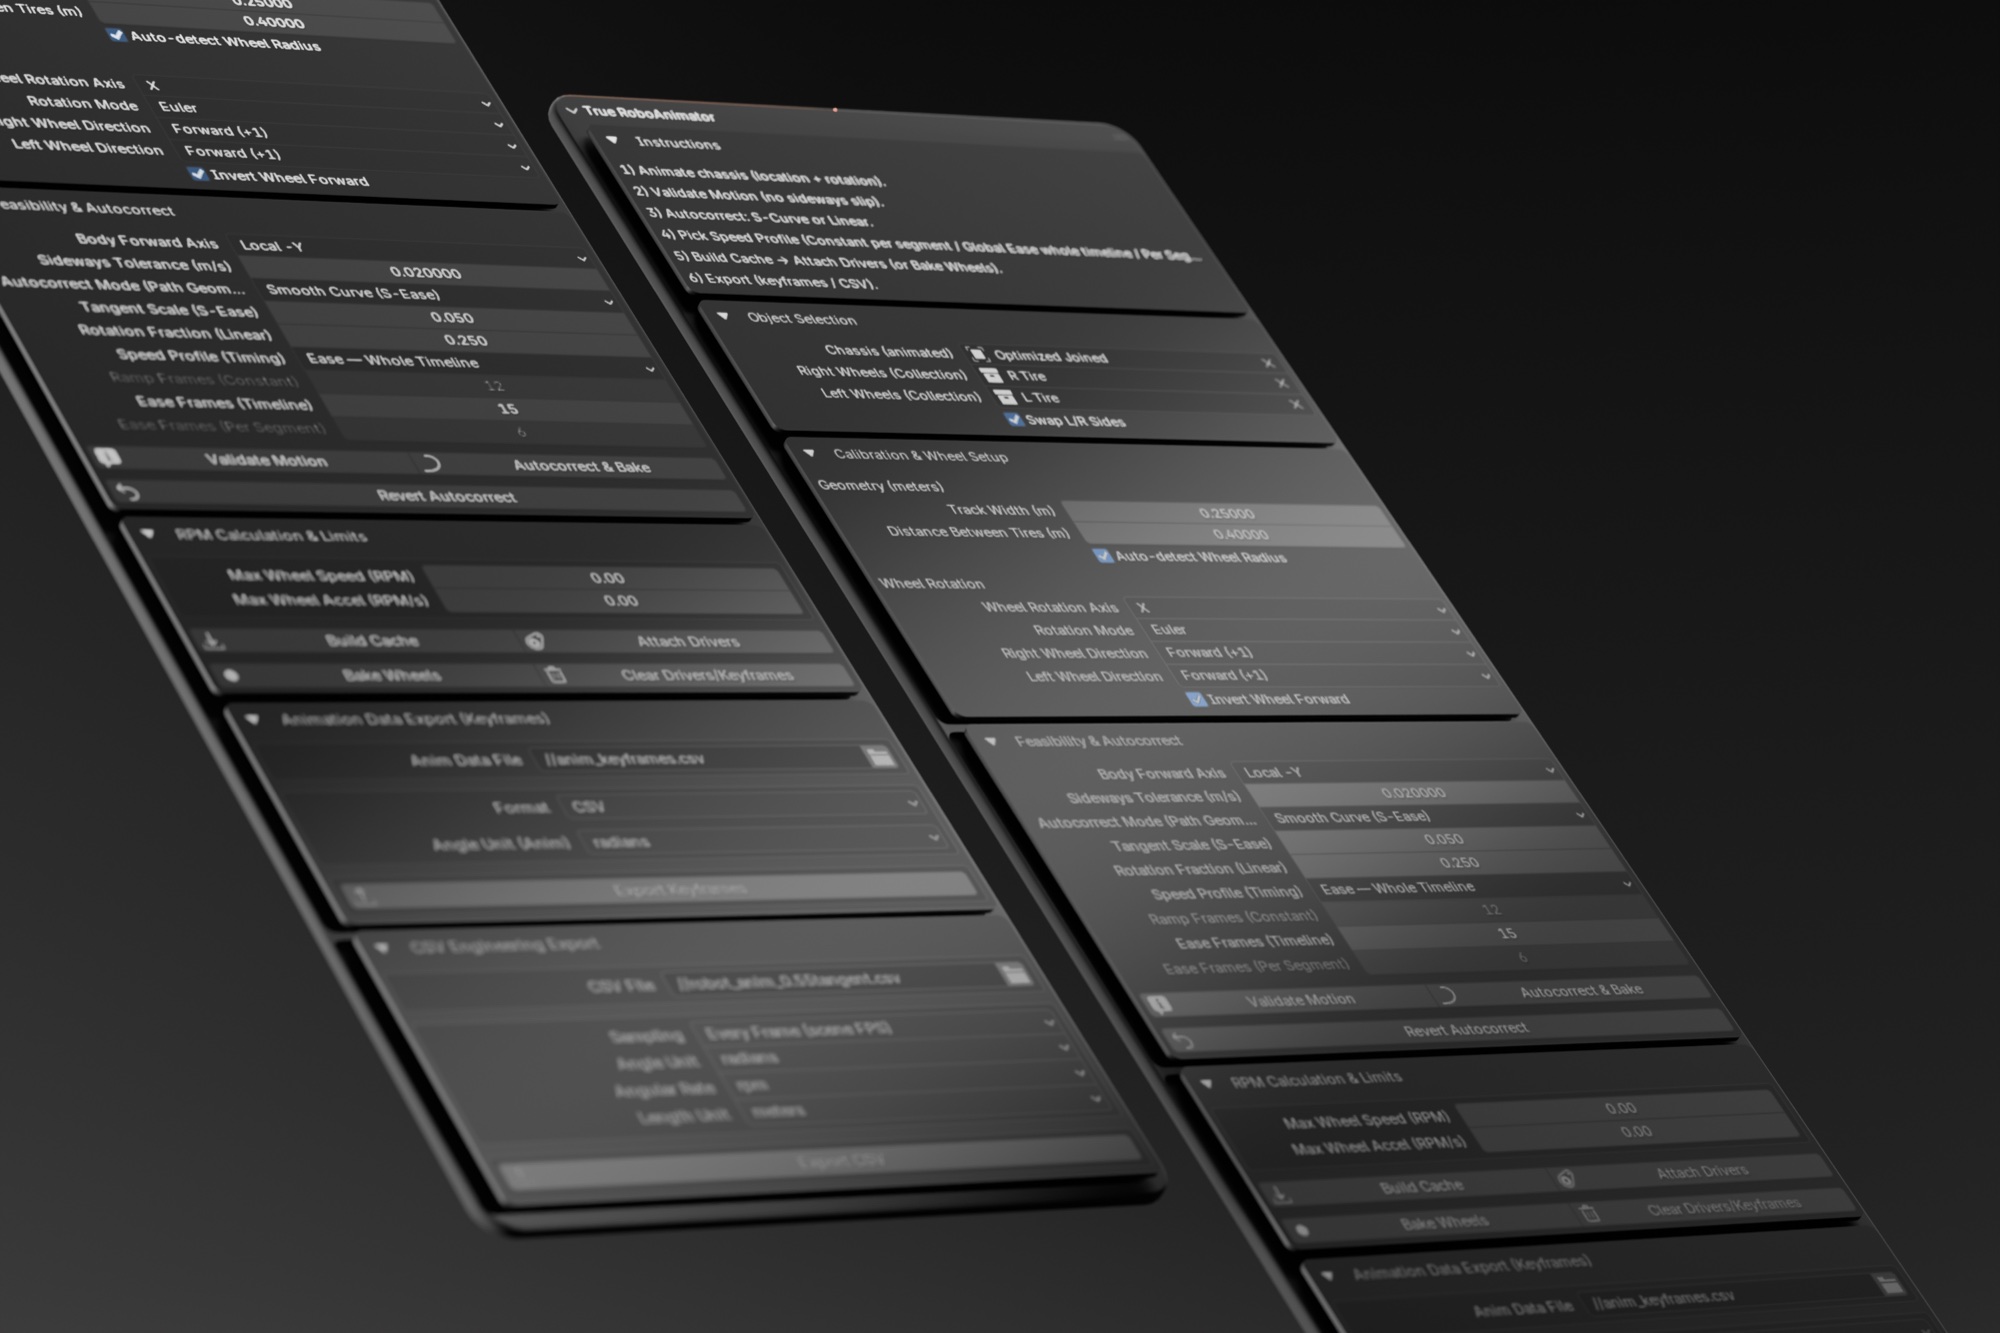
用关键帧制作的机器人可以横着滑行,也能让轮子以任意速度旋转。真实的机器人做不到。True RoboAnimator 依据机器人的运动学逐帧检查,在任何人动手制造之前就把路径修正好。
看看亮点。
-
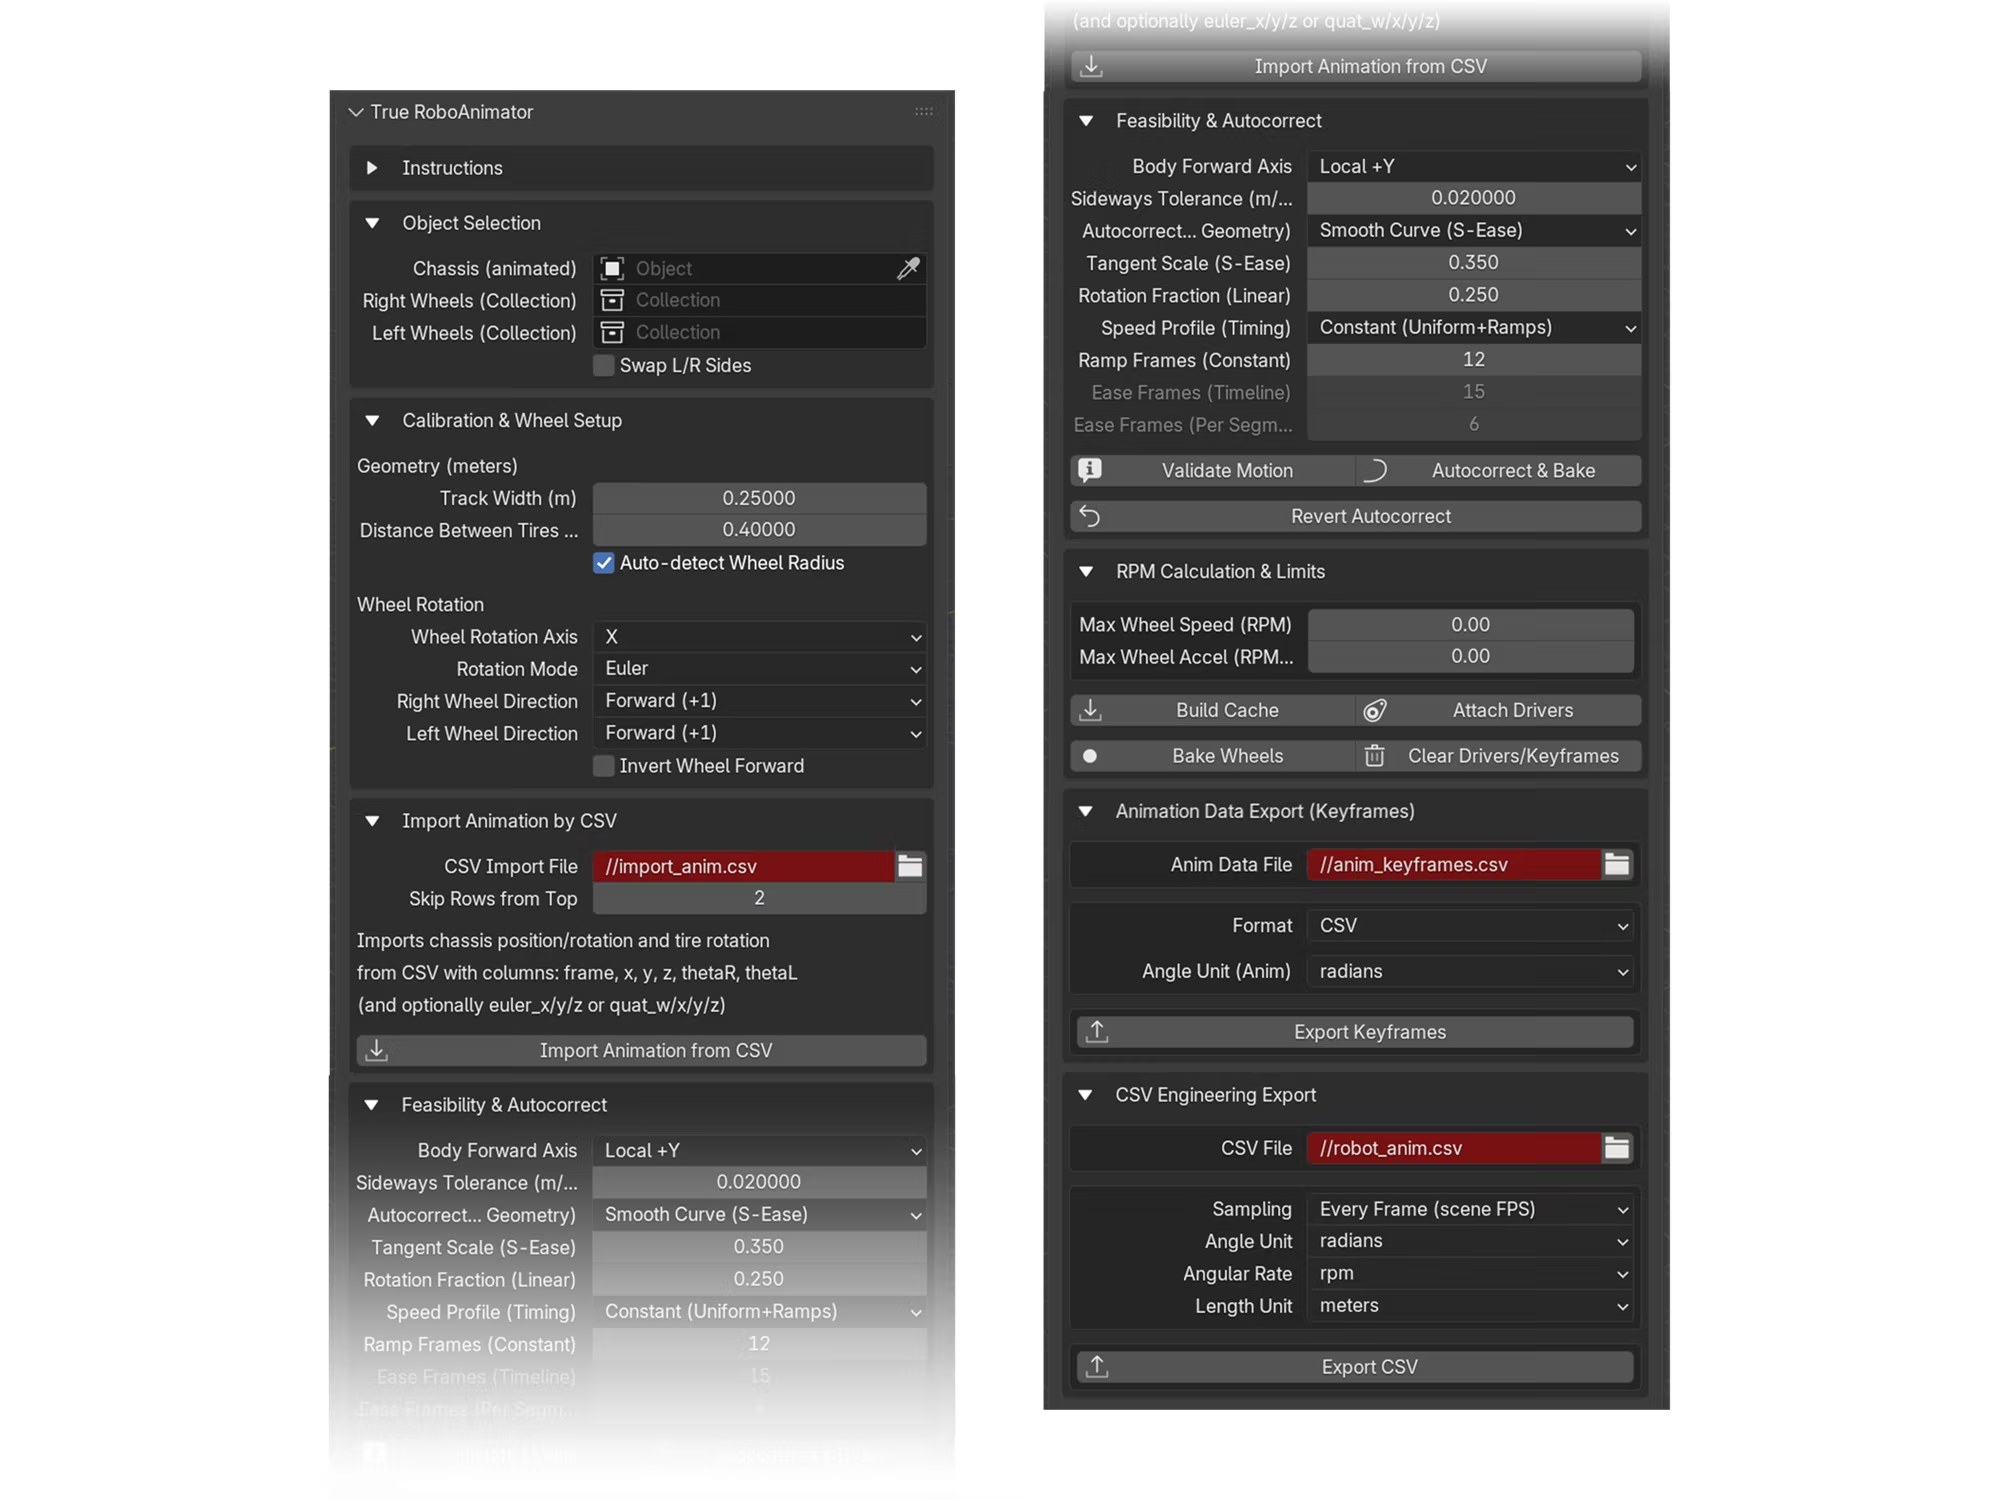
一个面板,从上到下。绑定设置、校准、运动路径和轮子驱动器,然后是导入与导出。
以运动学为基础。
专为机器人工程师和技术动画师打造,满足他们对真实机器人可执行运动的需求。
打滑检测。按你设定的容差,逐帧检查底盘运动是否存在横向打滑。
两种路径修正方式。S-Ease 在机器人的转向极限内将路径平滑为 Bézier 曲线;Linear 则先原地旋转,再直线行驶,最后转向最终朝向。
速度曲线。可选带加速斜坡的梯形曲线、贯穿整条时间轴的单一缓动,或在每个分段内单独缓动。
每一帧的角度。左轮、右轮和万向轮的角度,连同 RPM 与角加速度,逐帧缓存。
自动驱动器。为每个轮子添加旋转驱动器,支持欧拉角或四元数,并各自以自身的静止朝向为基准。
CSV 导入导出。导出时间、位姿、轮子角度和转速供工程使用,或将轨迹重新导入。
安全限制。以 RPM 为轮速设定上限,以每秒 RPM 为角加速度设定上限。
视口辅助。前进方向箭头、按颜色区分的轮轴以及两条路径,均通过几何体实时绘制。
Blender 4.2 至 5.0。针对槽位动作(slotted actions)的兼容层,确保在各版本间安全读写动画。
四种行驶方式。
选择与机器人匹配的布局,面板只显示它需要的轮子槽位。
两个驱动轮,机器人依靠两轮的速度差转向。
被动万向轮可自由转向,其转动跟随底盘中心的前进位移。
同侧的两个轮子共用一个角度。
摇臂式滑移转向,与四轮相同,同侧轮子共用角度。
数学原理,公开透明。
每侧的轮子角度遵循经典的差速驱动积分。万向轮不受偏航影响:它可以自由转向,因此其转动跟随底盘中心的前进位移。
无论模型朝向如何,正的角度和转速始终表示轮子向前滚动。
从关键帧到硬件。
八个步骤,顺序与面板布局一致。
绑定
设置底盘和轮子数量,然后分配每个轮子槽位。
校准
轮距、轮子半径(或自动检测)以及旋转轴。
为底盘制作动画
在路径发生变化的地方为位置和旋转设置关键帧。
校验
确认没有横向打滑。
自动修正
选择模式和速度曲线,烘焙后再次校验。
构建缓存
逐帧积分,算出每个轮子的角度。
驱动或烘焙
用驱动器实时播放,或烘焙为关键帧供其他工具使用。
导出
为硬件导出工程 CSV 或关键帧快照。
经过测试,正式发布,广泛使用。
由 Blender 用户评估
在出声思考测试中,它的稳定性得分为 8.6(满分 10),工作流程契合度为 8.4。随后,它通过了 Blender 官方的扩展审核。
查看研究RoboAnimator CSV Plotter
将插件导出的 CSV 绘制为按速度着色的路径、对照速度的 3D 路径以及动画时间轴,全部在浏览器中完成。
打开绘图工具在学术研究中
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
技术规格
- 版本
- 1.4.1
- Blender
- 4.2 LTS 至 5.0
- 系统要求
- Python 3.11(随 Blender 附带),无外部依赖
- 机器人类型
- 差速驱动(2 轮)、带万向轮的差速驱动(3 轮)、滑移转向(4 轮)和漫游车式滑移转向(6 轮)
- 修正
- S-Ease 曲线,曲率上限由轮距决定;或 Linear 模式:旋转、移动、再旋转
- 速度
- 带斜坡帧的梯形曲线、全局缓动或逐关键帧缓动
- 输出
- 按场景帧率或固定采样率、以你的单位输出的工程 CSV;关键帧 CSV 或 JSON;烘焙后的轮子关键帧
- 许可证
- GPL-3.0