案例研究 · 人与机器人交互
基于组件的照护机器人动作设计
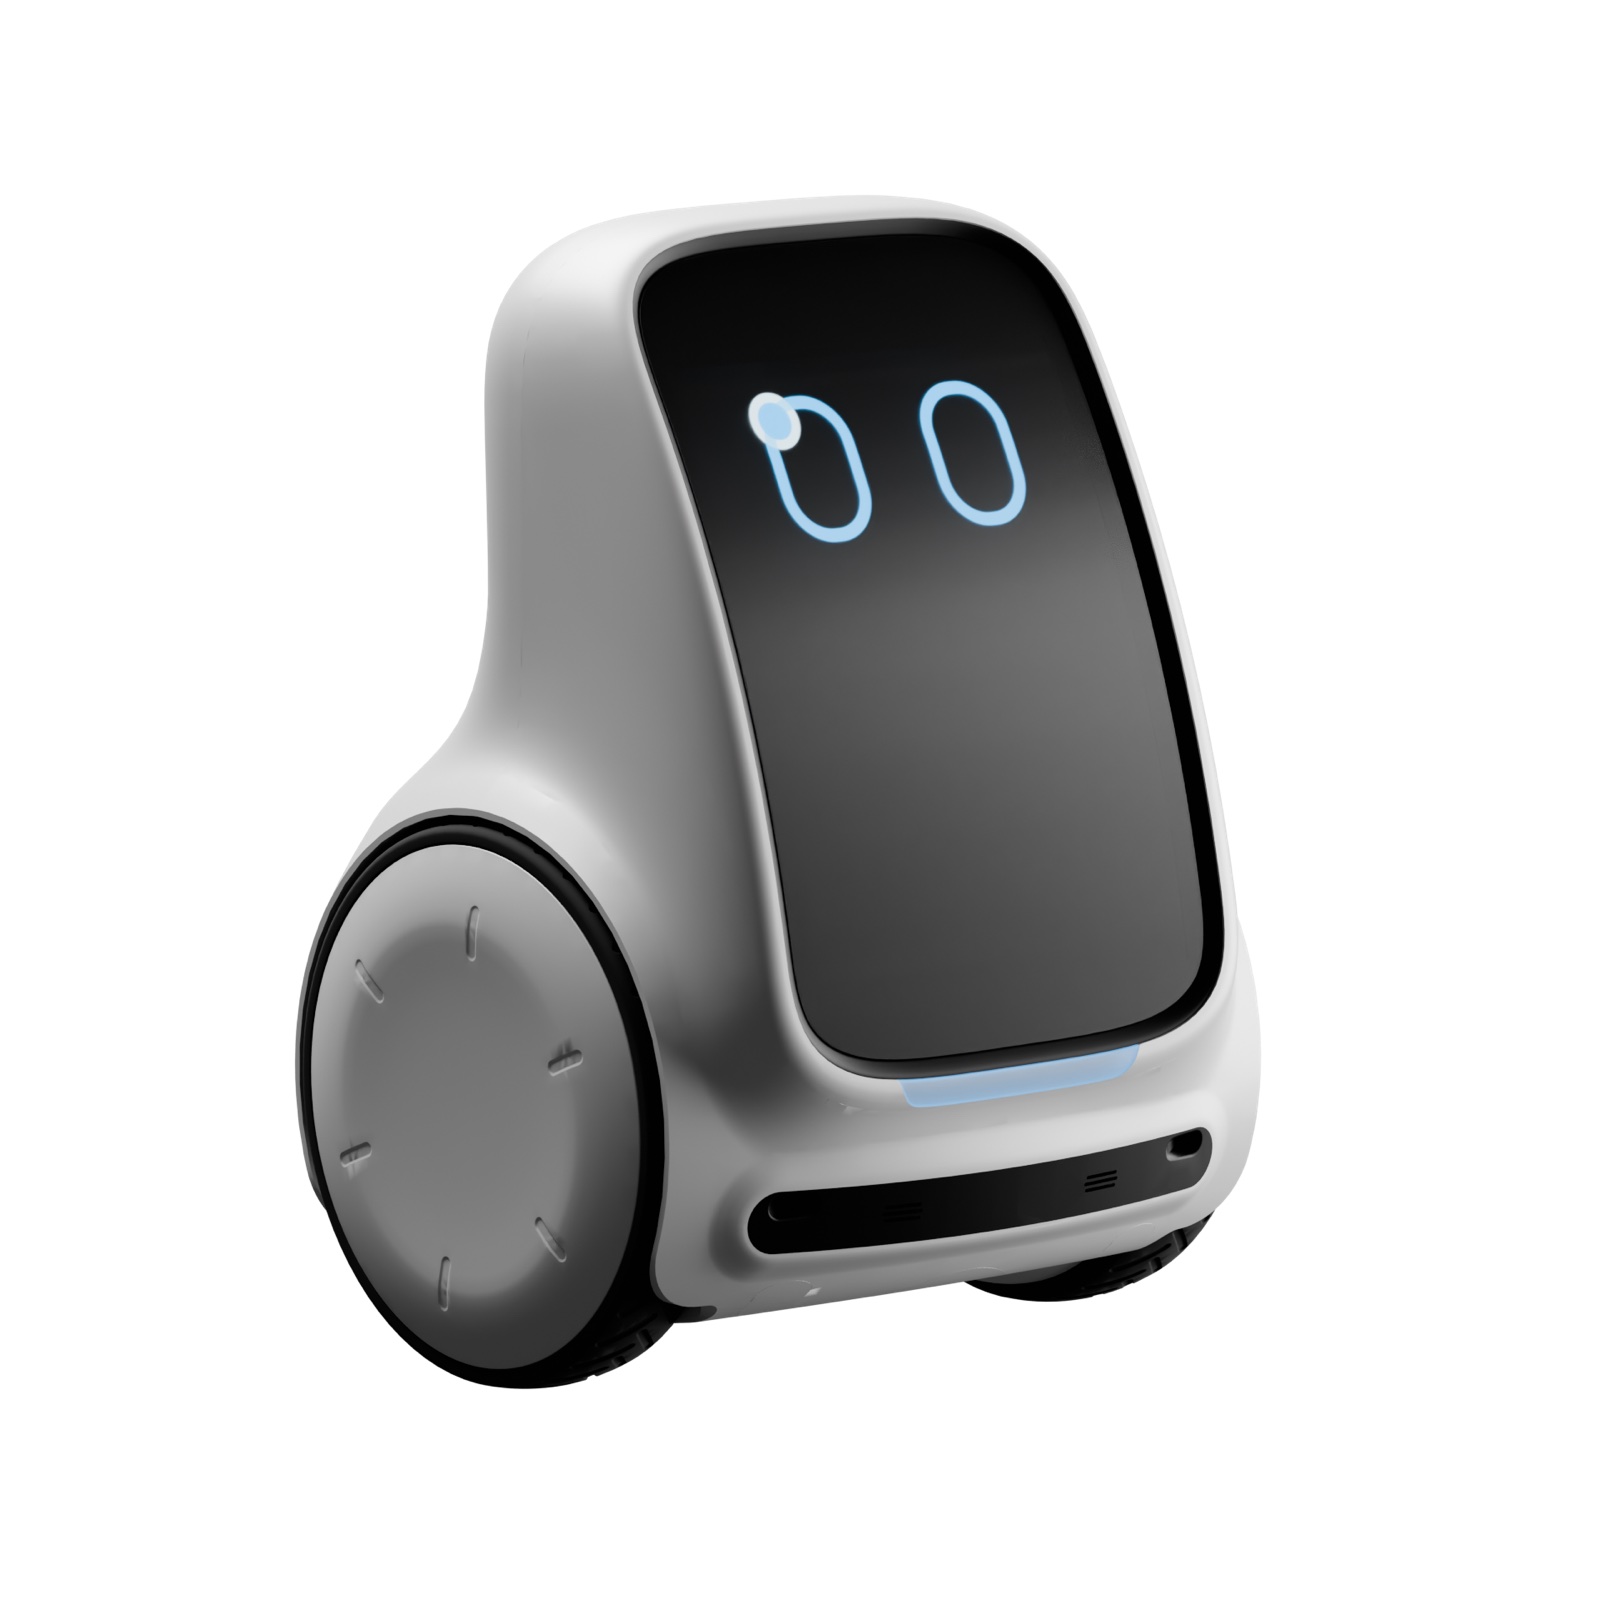
Lemmy 是一款面向老年人的双轮陪伴机器人。它没有类人的手势可以依靠,动作因此承担了它要表达的大部分内容。本研究探讨这些动作应该如何设计,以及设计时应该听取谁的意见。
概览
设计师兼研究者,第一作者
UNIST IID 实验室,与 U. V. U. Ismatullaev 及 KwanMyung Kim 教授合作
2024 – 2025
设计师工作坊、专家访谈、配对比较研究、验证研究、主题分析
工作坊 6 位设计师;偏好研究 25 位 65 岁及以上的老年人;验证研究另有 15 位
KSDS 2025、IASDR 2025,以及与 Lemmy 团队共同获得的 CES 2025 创新奖
与老年人共同设计很有价值,但长时间的共创环节令人疲惫,也难以反复进行。机器人的动作通常要等硬件造好之后,才凭直觉在后期敲定。本研究则只针对一小组动作组件征询一次偏好,再用这些组件组合出新的动作。
机器人动作设计实践中的三个空白
-
1
理论很少转化为方法
现有框架描述了表达性动作,却很少提供设计师可以逐步遵循的流程。
-
2
高强度的共同设计给老年参与者带来负担
认知负荷、疲劳以及对技术的陌生感,使得与老年人进行的高强度共创环节难以持续。
-
3
缺少经过验证的可复用组件
此前还没有经过验证的方法,能把一个动作拆分成只需调整一次、又能重新组合成新动作的部分。
从动作构思到验证的四阶段方法
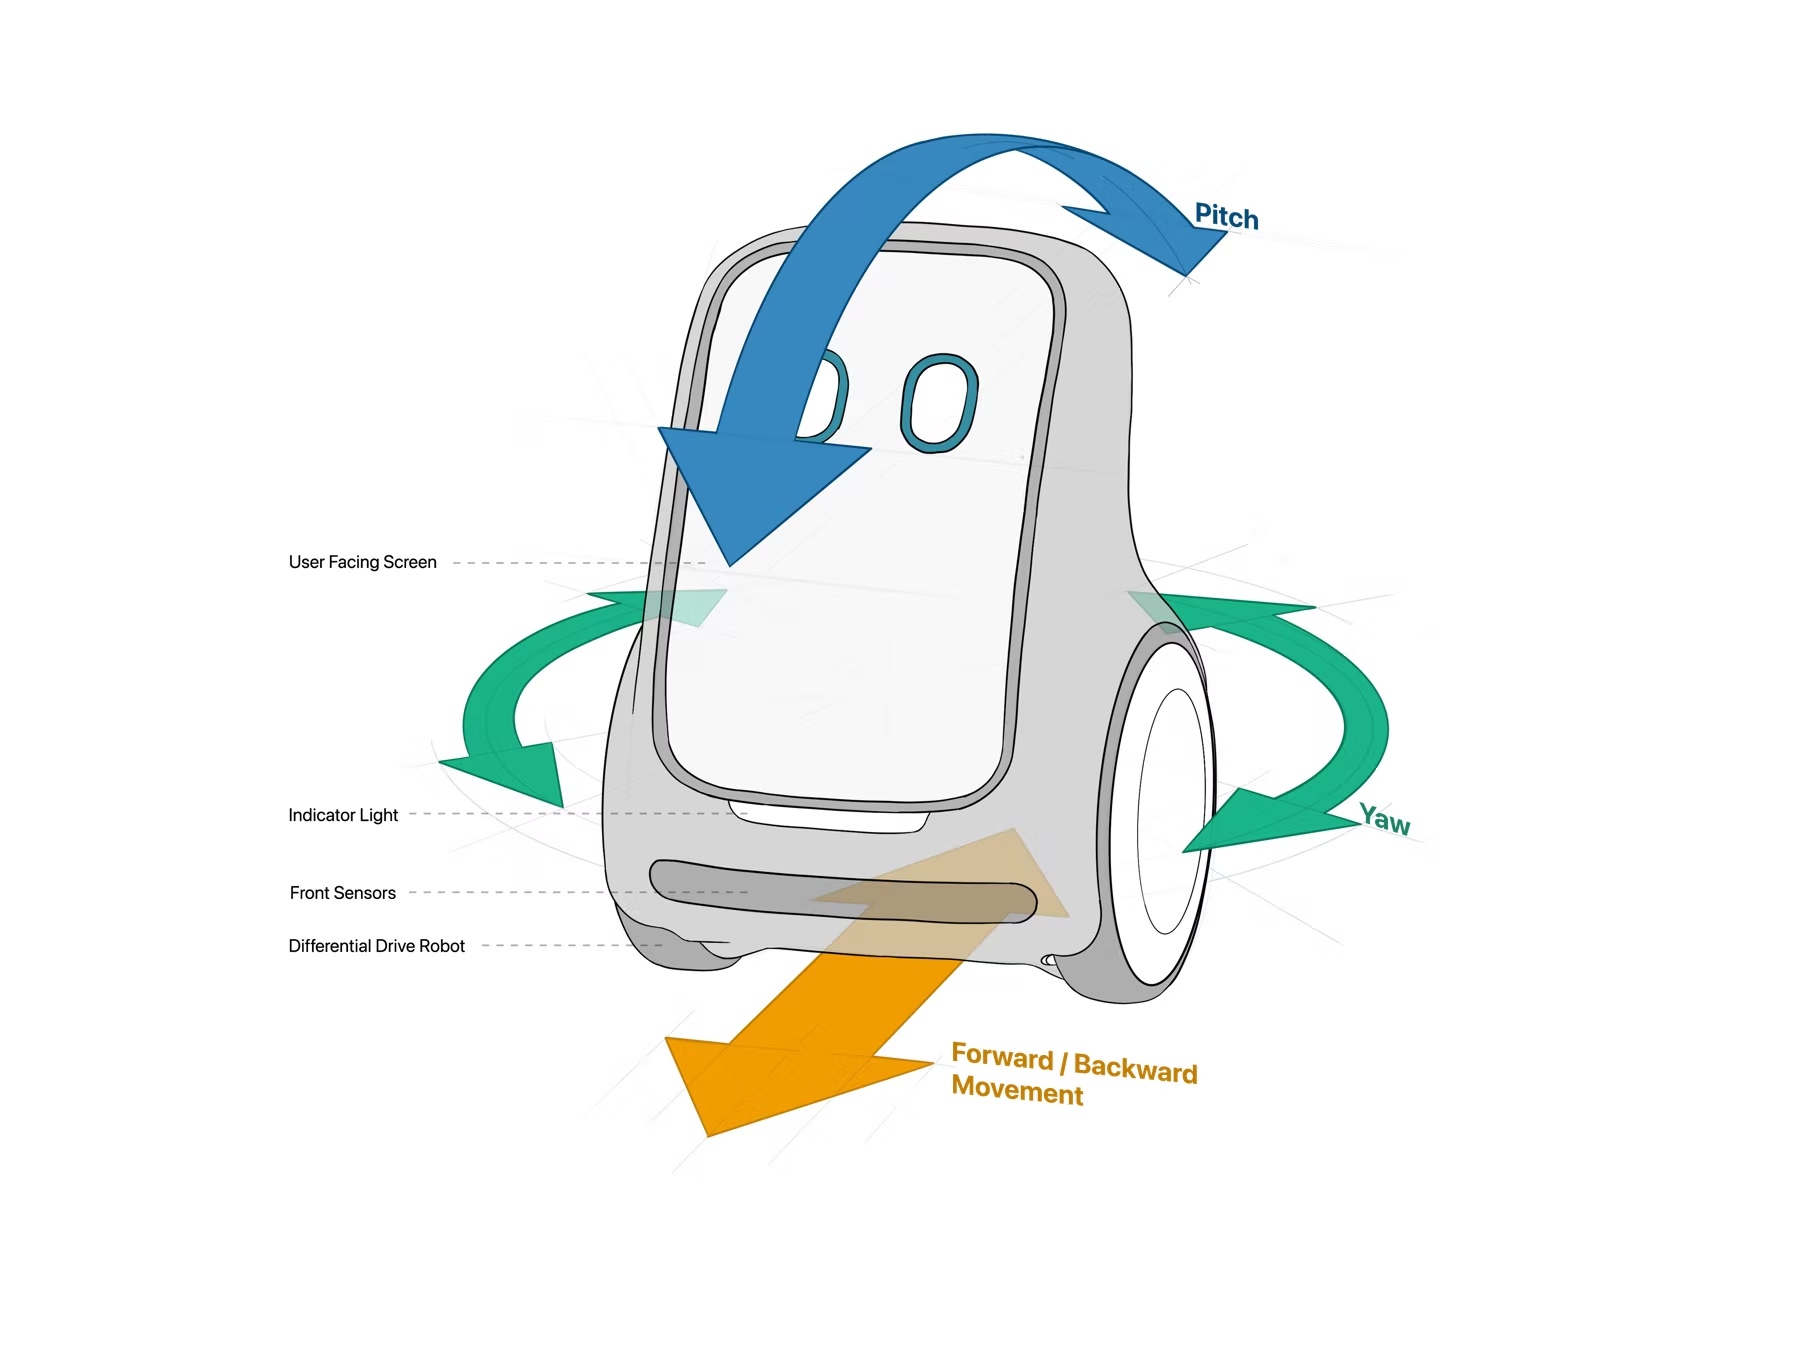
所有研究都使用了高保真的数字孪生:将 Lemmy 的 CAD 模型导入 Blender,并严格在机器人的物理极限之内制作动画。这样既能快速迭代、完全控制变量,也能在硬件仍在开发时开展研究。

第 1 步 · 动作目录
参与式工作坊得出的 22 项动作目录
我主持了一场参与式工作坊,参与者为三个小组共六位设计师。各小组从日常场景出发,例如老人准备早餐或寻找放错地方的物品,列出 Lemmy 可以提供帮助的每个时刻,再对这些想法进行归类。
各小组提出了超过 40 个动作构想,最终整合为一份包含 22 个动作的目录:14 个功能性动作和 8 个表达性动作。其中有五个动作在每个小组中都出现了:靠近用户、跟随、返回充电座、调整位置和点头。
第 2 步 · 组件
通过专家访谈确定四个动作组件
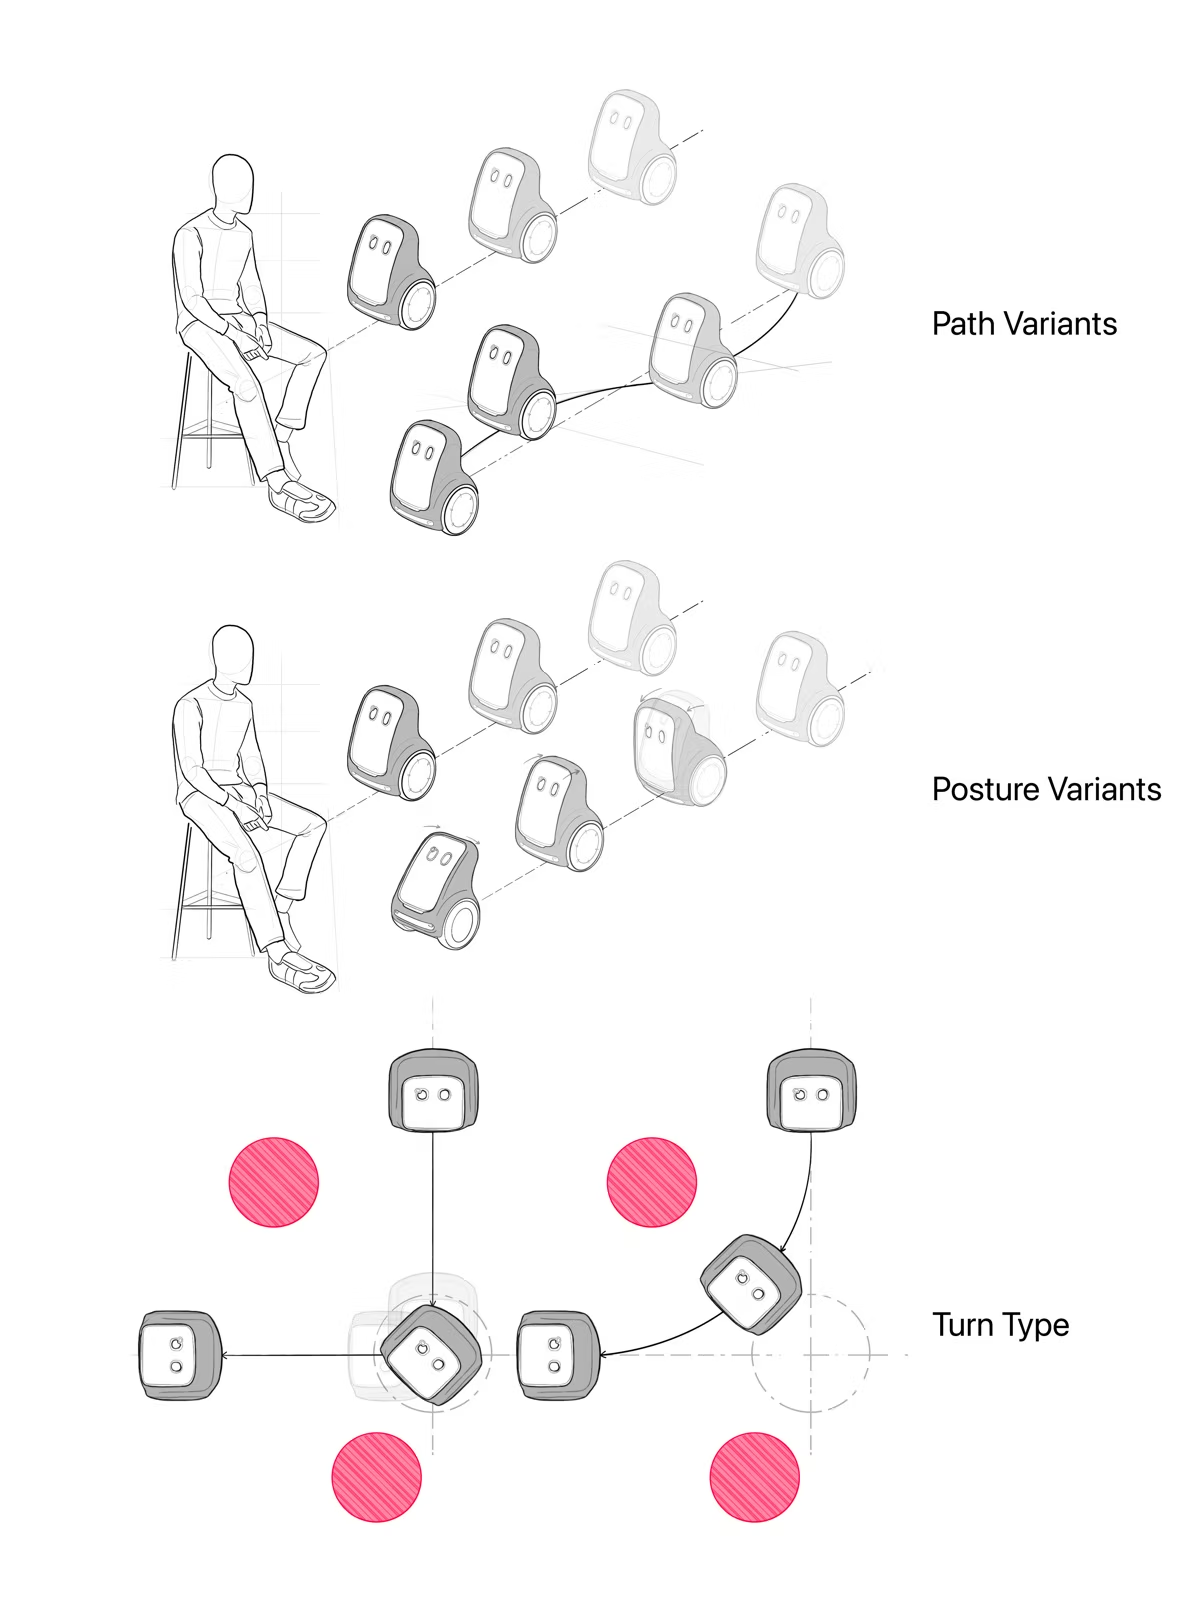
与专业设计师的访谈揭示了他们思考动作的方式:会调整哪些变量,以及如何拆解一个动作。其中四个组件既便于设计时使用,也容易被老年人感知。
- 速度
- 路径
- 姿态
- 转向方式
主题分析还识别出节奏、重复和加速度,但为了让测试保持简单,暂未纳入。
第 3 步 · 偏好
通过配对比较获取 25 位老年人的偏好
二十五位 65 岁及以上的老年人(均在巴基斯坦)观看了成对的 3D 动画,每对动画只在一个组件上有所不同,他们从中选出自己更喜欢的一个。试验顺序经过随机排列。
- 速度:正常(约 0.5–0.7 m/s,相当于小型宠物的步行速度)或快速(超过 0.7 m/s)
- 路径:直线或平缓的曲线
- 姿态:保持直立静止,或随动作倾斜
- 转向方式:原地急转或平滑的弧线转弯
第 4 步 · 验证
用新样本验证基于偏好的动作
三个动作(靠近用户、返回充电座和一段舞蹈)各制作了四个版本:
- V1 由偏好的组件构成
- V2 由非偏好的组件构成
- V3 和 V4 由随机组合构成
新招募的 15 位老年人此前从未接触过组件测试,他们为全部 12 段视频逐一打分(满分 10 分),并说明了打分理由。
偏好组件构成的动作评分最高
老年人的组件偏好
25 位参与者中选择各变体的比例
姿态、路径和转向方式的偏好在本样本中未达到统计显著性,应视为倾向性结果。综合来看,它们为 Lemmy 确定了一套默认动作配置:速度适中、路径笔直、转向平滑,机身随动作倾斜。
完整动作的评分
15 位新参与者给出的平均分(满分 10)
偏好组件的总体得分最高。综合所有动作,V1 的平均评分最高,离散程度也最小(95% CI 7.24–8.10)。由非偏好组件组装的版本在每个动作中得分都最低。
目标越明确,动作的可读性越重要。用偏好组件构建的“返回充电座”得分最高(SD 0.88),其置信区间与其他任何版本都没有重叠。
表达性动作对变化的容忍度更高。在舞蹈动作中,一种随机组合的得分接近偏好版本,评分也更加分散。
对机器人动作设计的启示
一次征询的偏好可在多个动作中复用
一个小型的偏好组件取值库可以作为设计先验。新动作可以直接由它组合而成,只有刻意偏离时才需要进一步测试。这能节省参与者的时间,而时间在养老照护中恰恰是稀缺资源。
任务动作要可预测,表达动作可更灵活
在任务动作中,人们需要读懂机器人的意图,因此直线路径和平滑转向最为重要。跳舞等表达性动作则可以放宽这些约束,而不会降低接受度。
硬件问世之前就能评估动作
在机器人物理极限内制作的动画,使动作研究得以在原型仍在开发时进行,设计决策也不必受制于硬件的阶段性能力。
局限性。为使测试易于操作,每个组件只设置了两种变体,因此未能捕捉更细微的差别。动画无法再现实时互动中的时机、个人空间或真实反应。样本量较小,且均来自同一个国家;下一步是用实体机器人进行测试。其中两项局限直接塑造了后续工作:一款确保动画在物理上可实现的工具,以及在真实房间中以等比例呈现机器人的 AR 研究。