硕士论文 · UNIST · 2026
从设计到工程的非人形机器人动作框架
本论文提出一个三阶段框架,用于为非人形机器人设计契合情境的身体动作,并提供了应用这一框架的配套工具。
概览
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
KwanMyung Kim 教授
James Self 教授和 Jaeyeon Lee 教授
2025 年 12 月 16 日。2026 年 2 月获工程设计硕士学位
一个 Blender 插件、一个网页版 CSV 绘图工具、一款 iOS AR 应用和一款 visionOS 应用
老年与年轻参与者、Blender 用户,以及七位设计与工程专家
设计师用动画表达,工程师需要的是参数。设计意图在交接中流失,机器人最终只能按电机允许的方式运动,而不是按人们需要的方式。本论文要弥合的正是这一断层。
“我们如何构建一个结构化框架,来设计和评估非人形机器人契合情境的动作,使这些动作兼顾用户体验与工程可行性?”
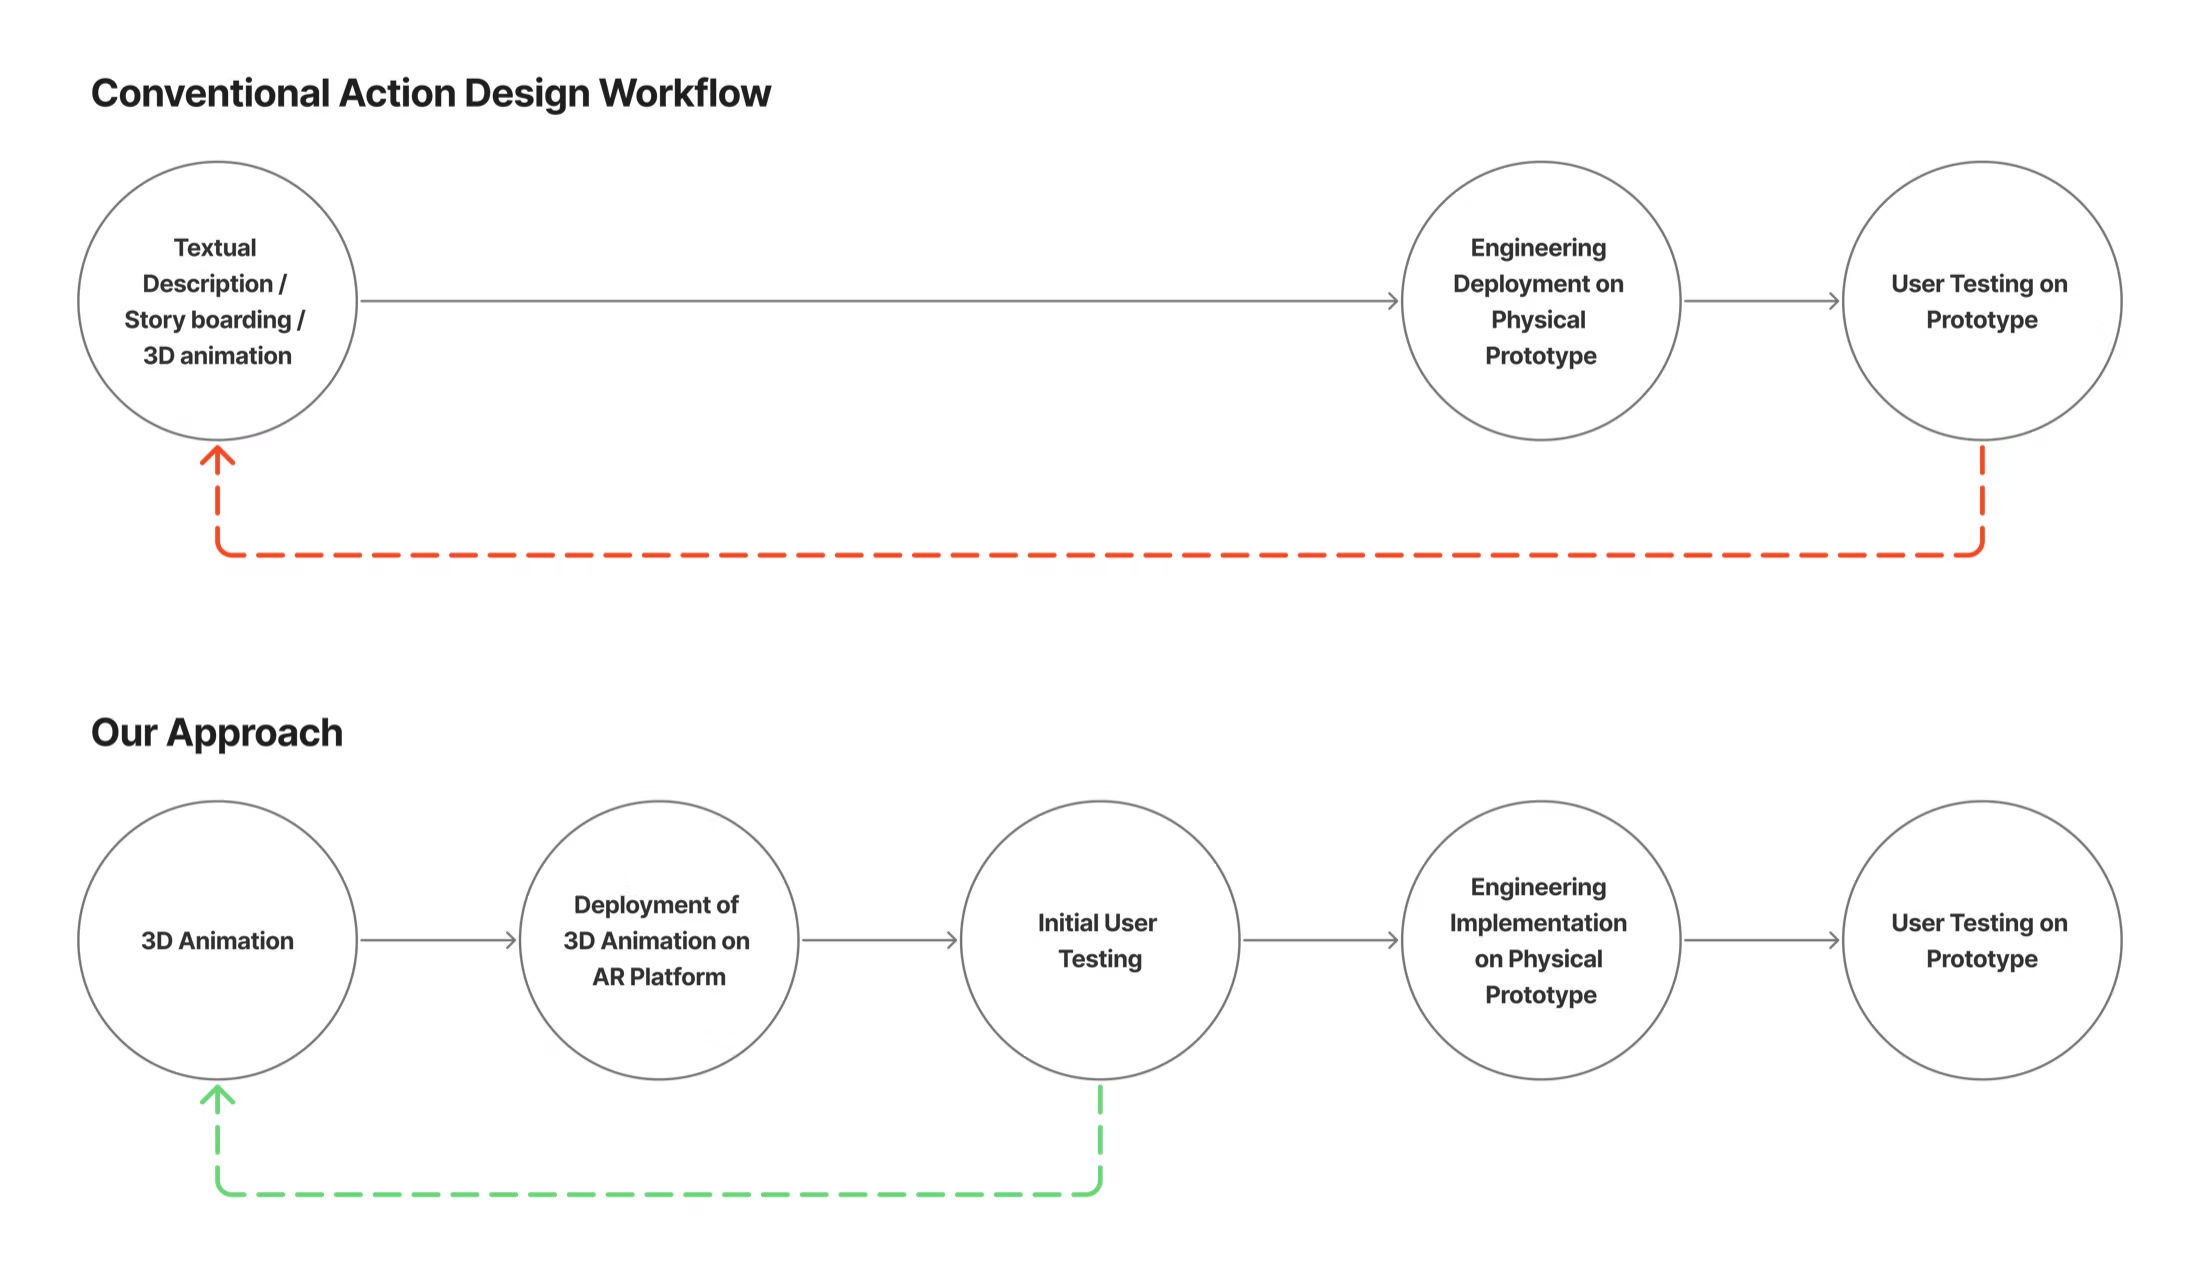
第 1 阶段 · 设计机器人动作
基于组件、以用户偏好为依据的动作设计
这一阶段沿用了 Lemmy 研究中的方法:设计师工作坊产出了包含 22 个动作的目录,访谈确定了四个动作组件,成对比较则测量了用户偏好。
在早期一轮测试中,36 位来自多个国家的年轻参与者偏好曲线路径,而老年人更喜欢直线路径,可见动作偏好因用户群体而异。在验证研究中,用老年人偏好的组件构建的动作得分为 7.7(满分 10),非偏好组件仅为 5.3。
了解更多: Lemmy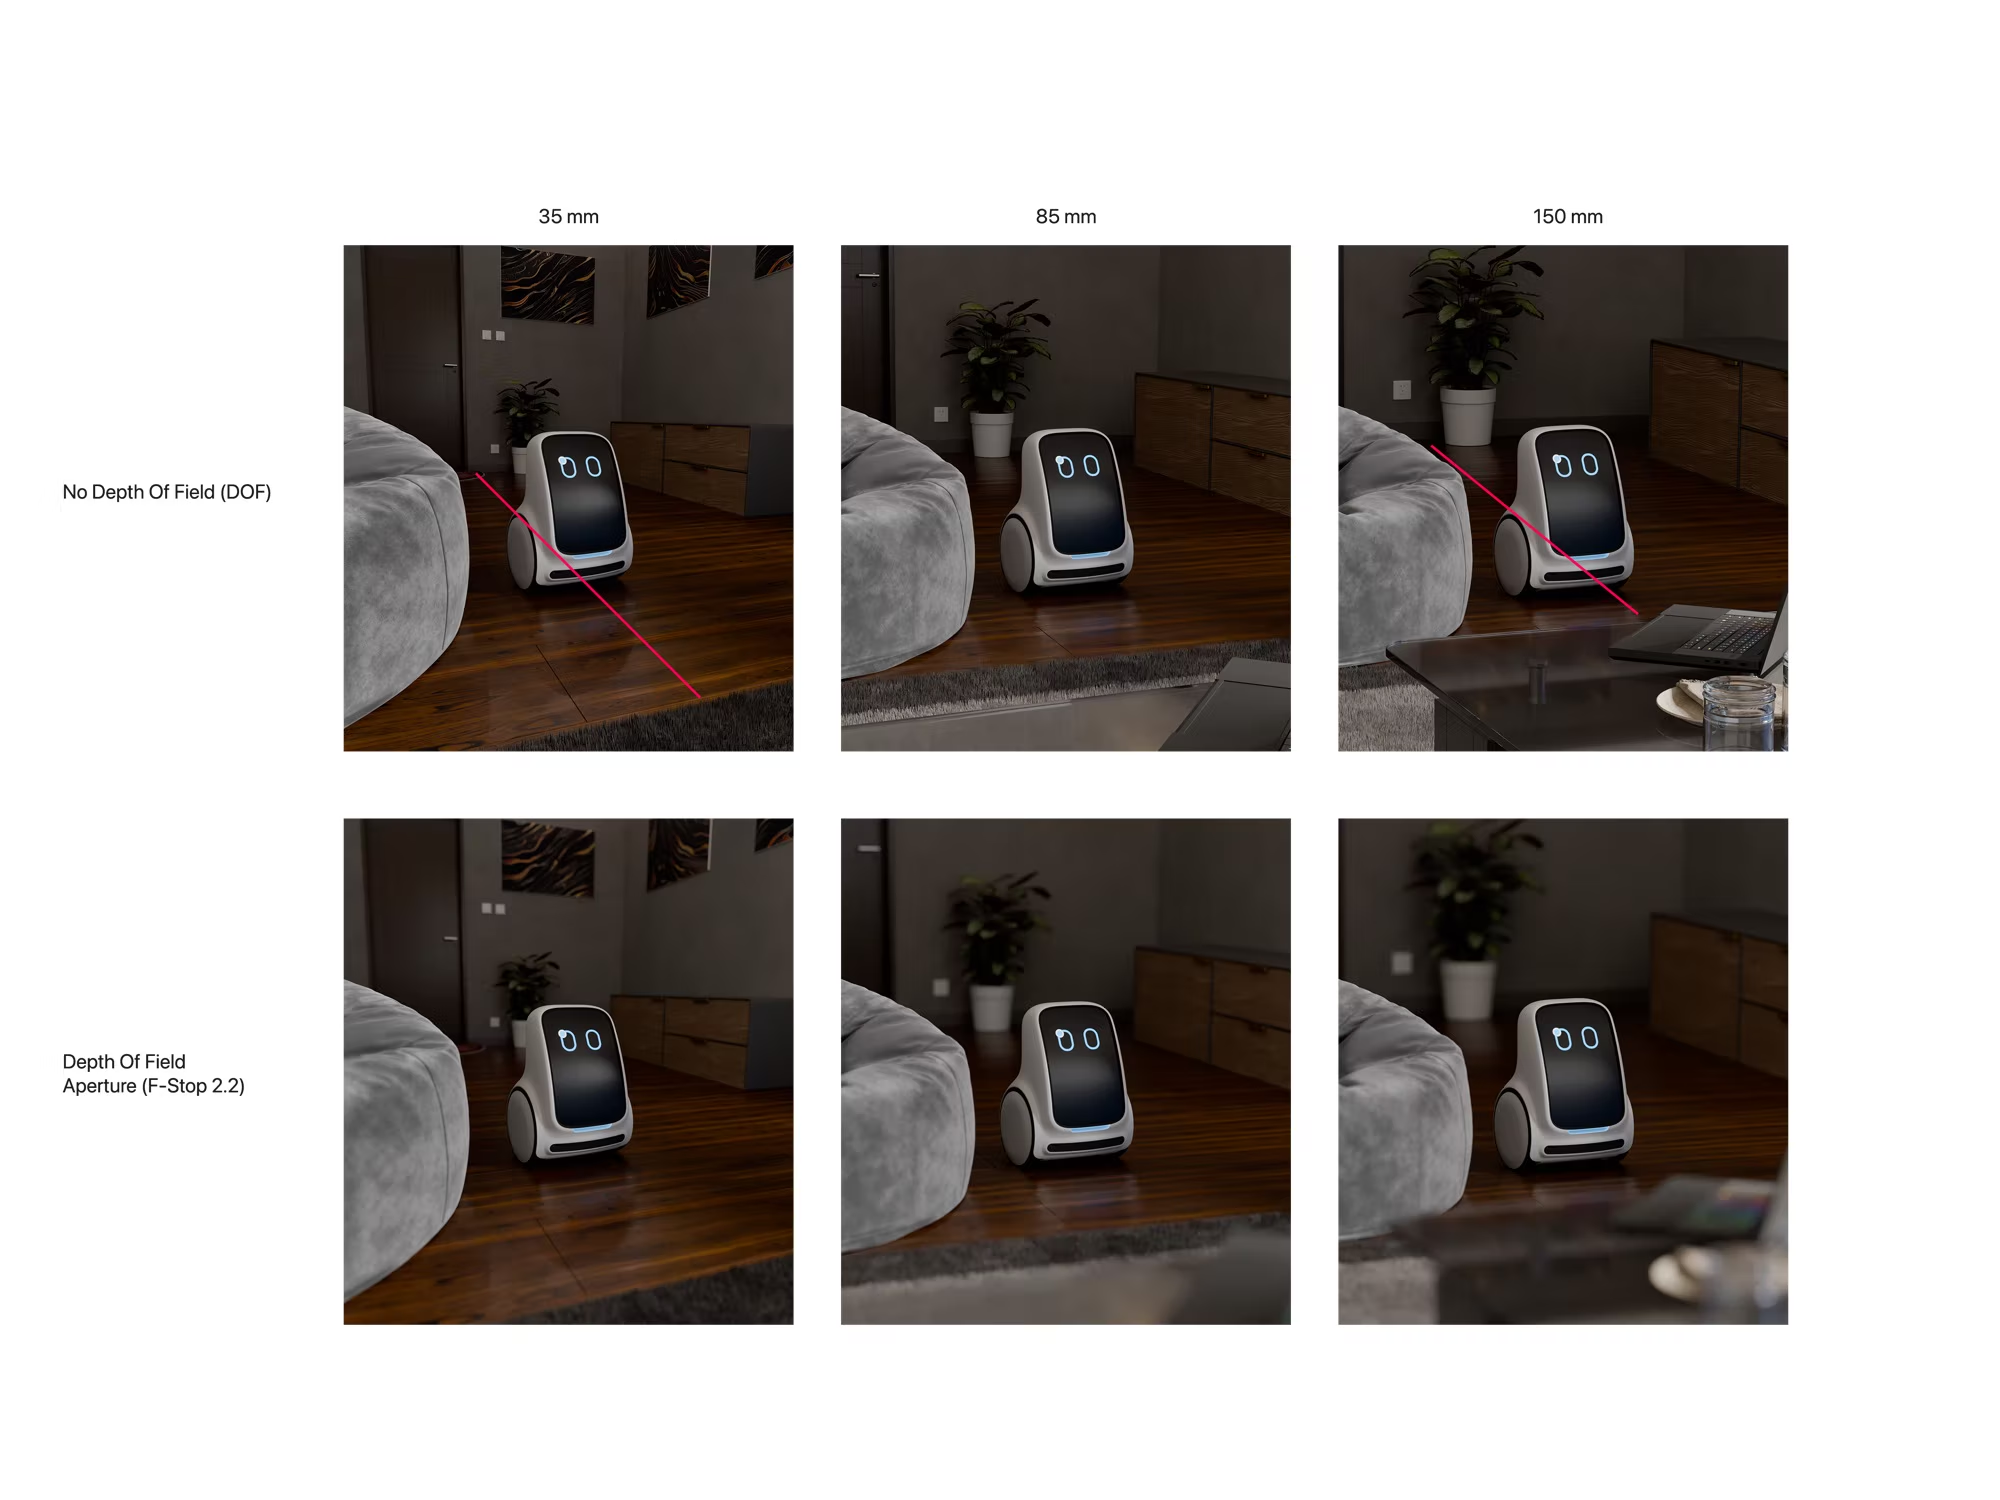
第 2 阶段 · 集成与导出
看似合理的动画,物理上未必可行
双轮机器人无法横向滑动,一个看似平缓的动作也可能要求任何电机都达不到的轮速。为此,我开发了 True RoboAnimator,一款在制作动画时就强制执行这些约束的 Blender 插件。
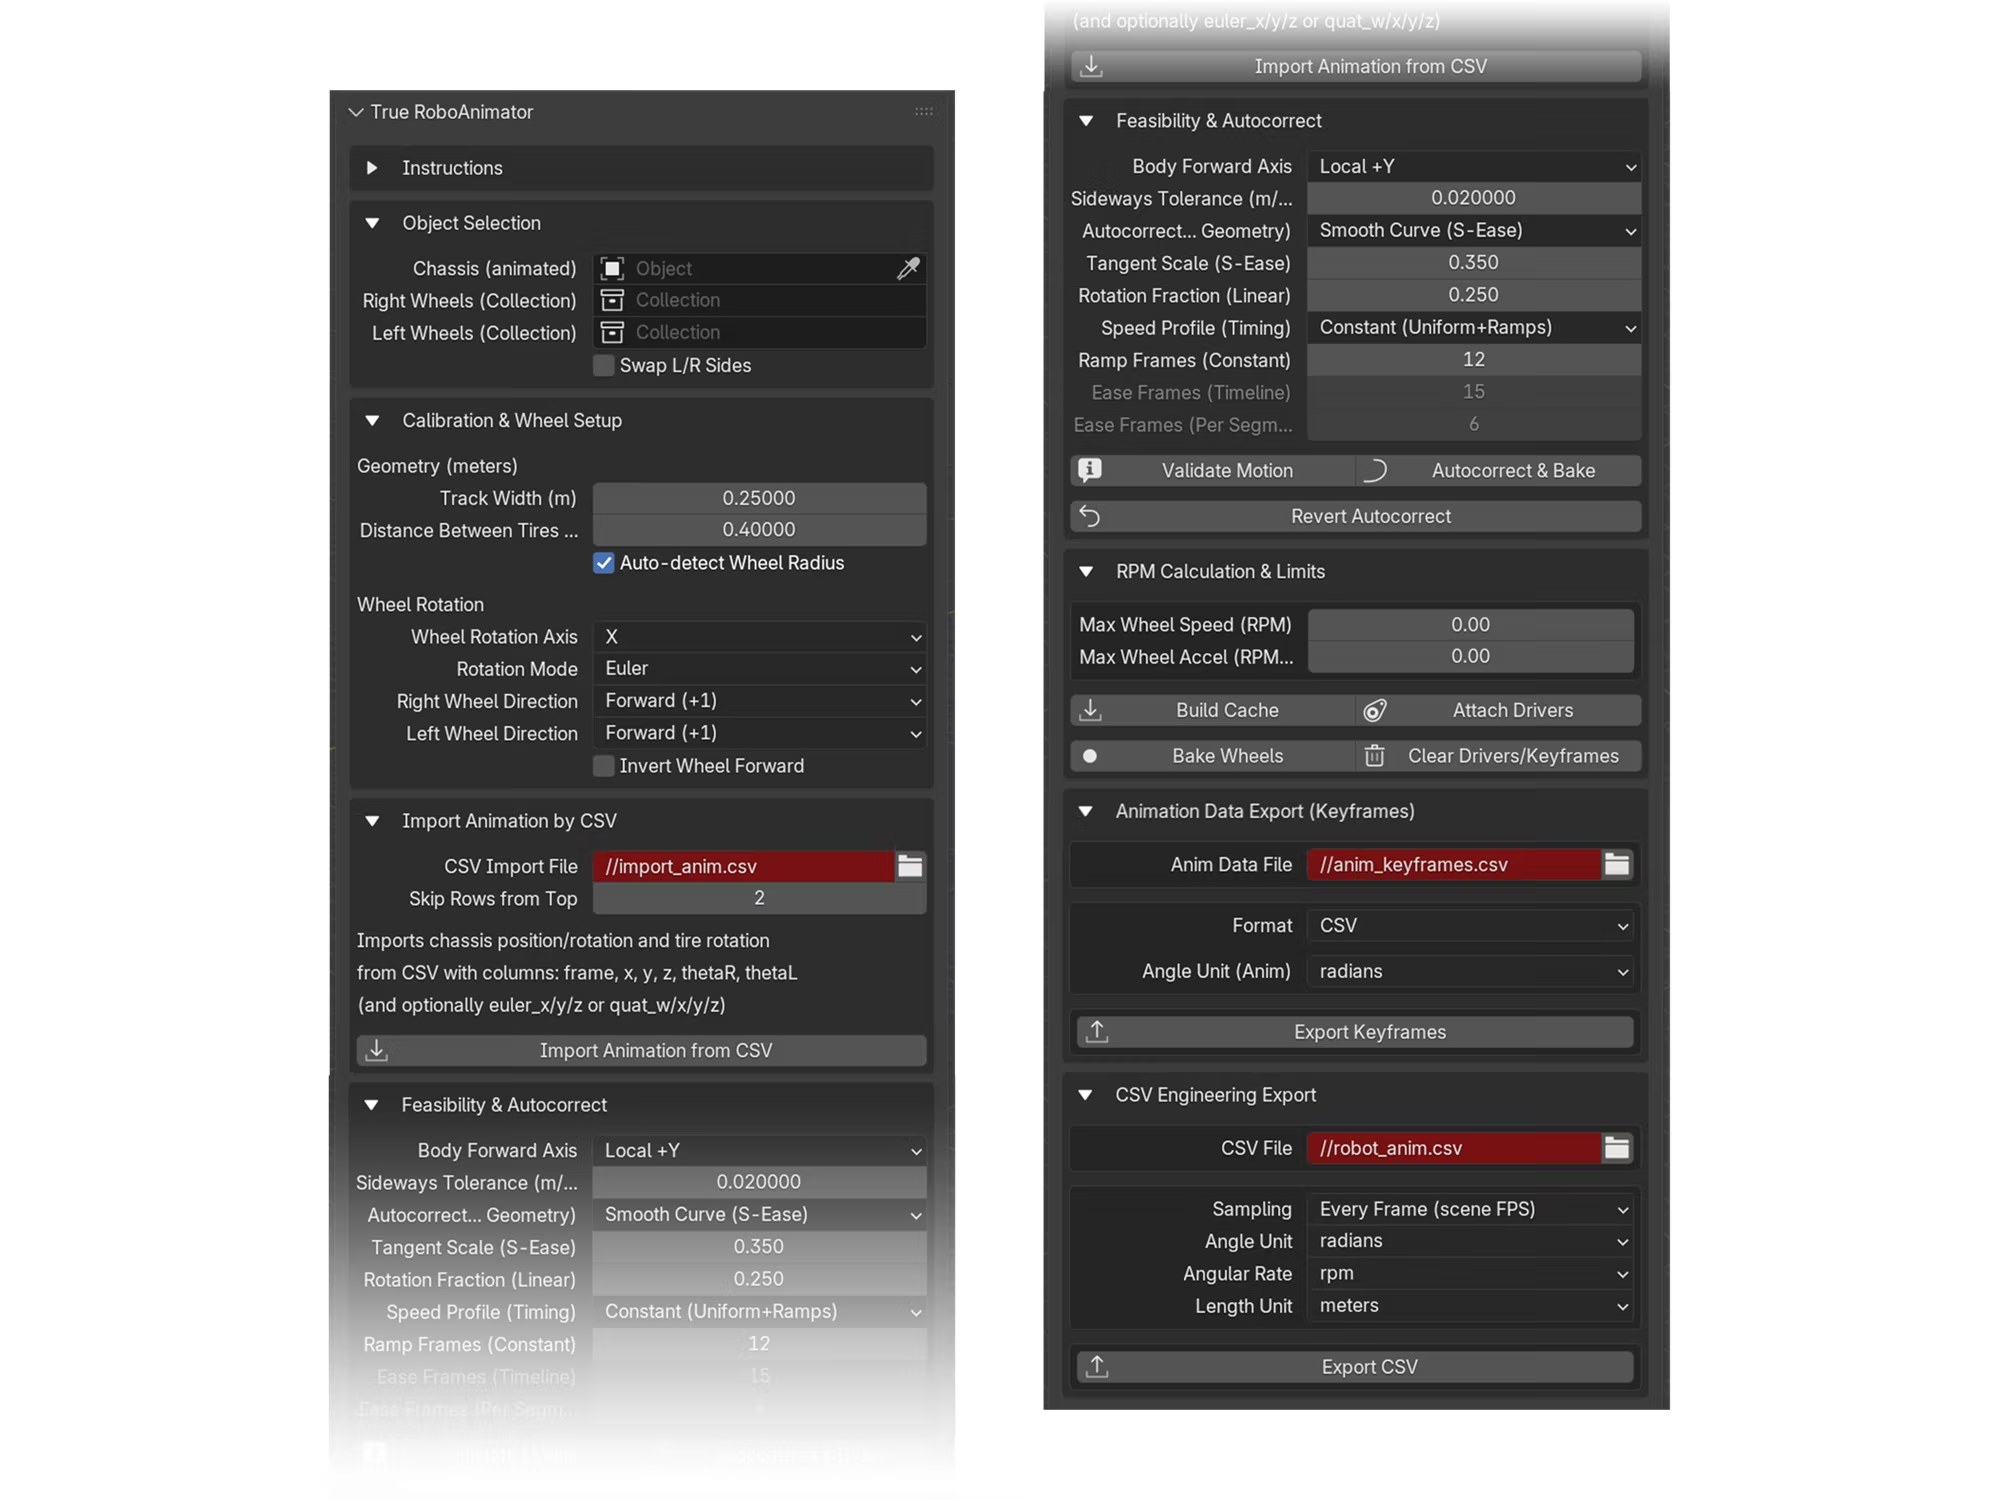
校验、修正与导出
校验运动。标出机器人不得不横向滑动的每一帧。
自动修正。用平滑的 S 形曲线或“旋转–移动–旋转”序列替换无法实现的路径;修正可以撤销。
轮子运动学。计算左右轮的角度和转速(RPM),并对速度和加速度设定上限。
工程导出。逐帧或固定采样率的 CSV、供 AR 使用的关键帧 CSV 或 JSON,以及用于查看数据的网页绘图工具。

Blender 用户对 True RoboAnimator 的评分
外部 Blender 用户在出声思维测试后给出的平均评分(满分 10)
没有收到任何崩溃报告。“易于理解”得分最低,因此下一版应展示中间步骤,而不是做成一键式黑箱。插件随后通过了 Blender 官方审核,发布在 Blender Extensions 上,下载量已超过 7,000 次。
第 3 阶段 · 在增强现实中测试
在参与者家中进行等比例 AR 测试
屏幕会把机器人缩小,也会让动作失去立体感。一款原生 iPhone 应用将 Lemmy 按真实尺寸固定在地板上,让参与者能对照自家家具观察它的动作。
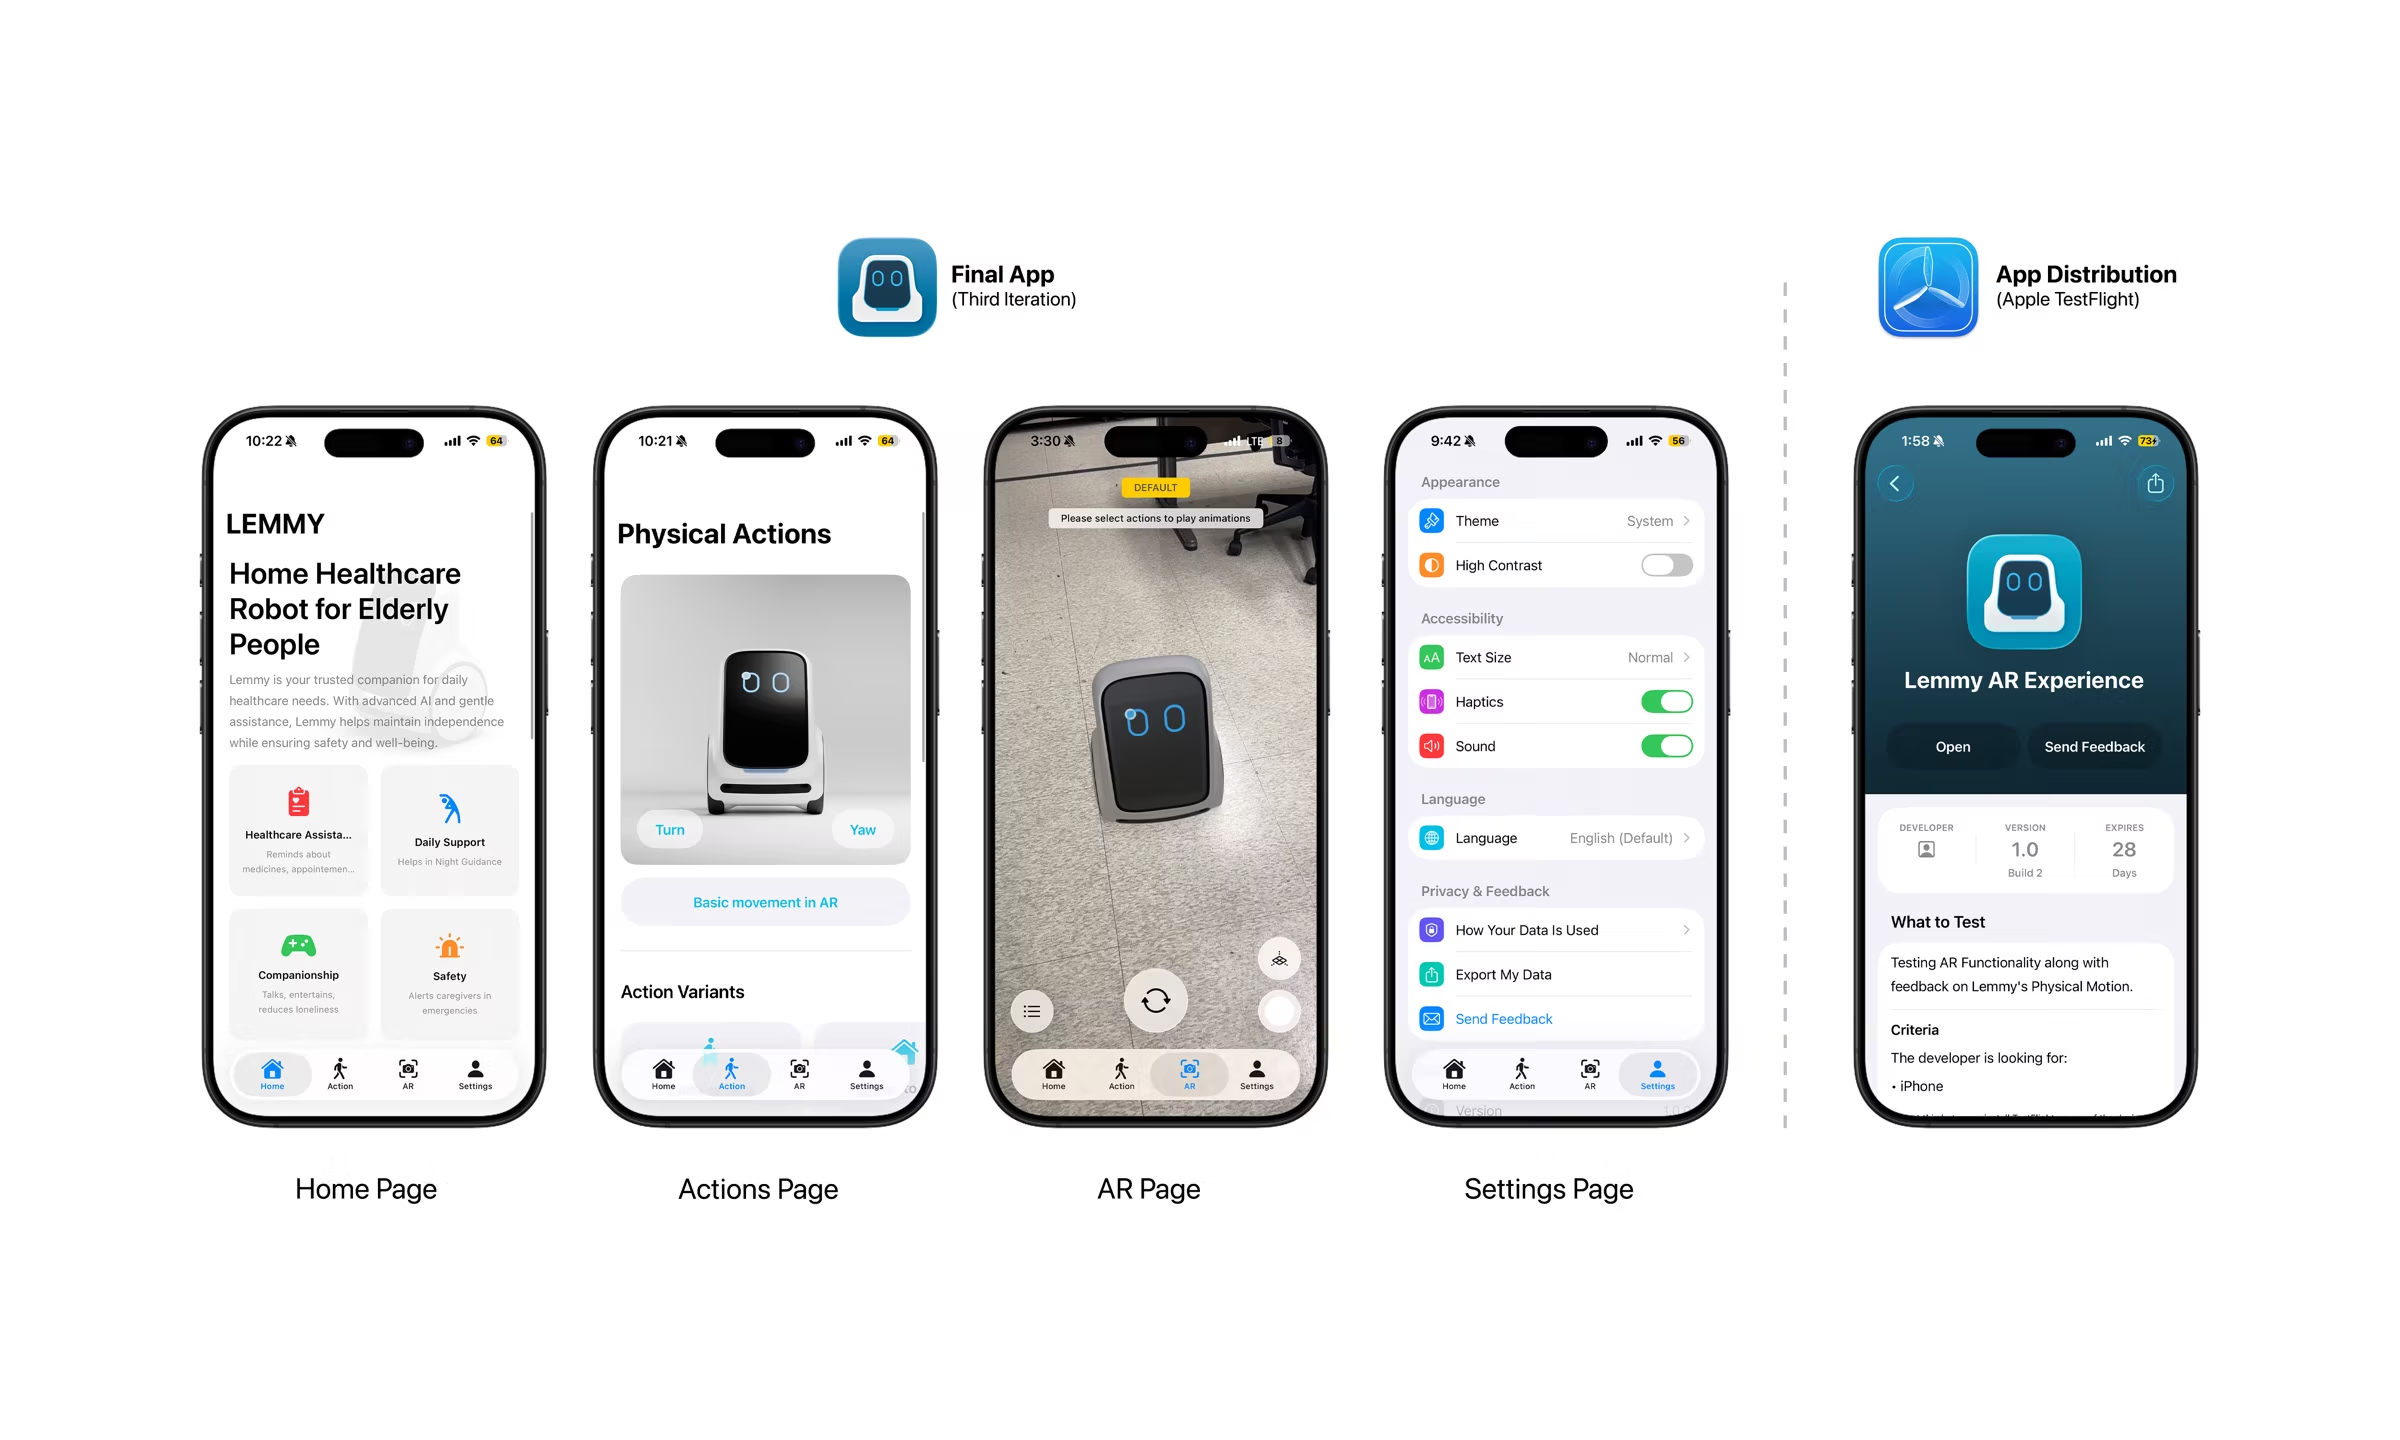
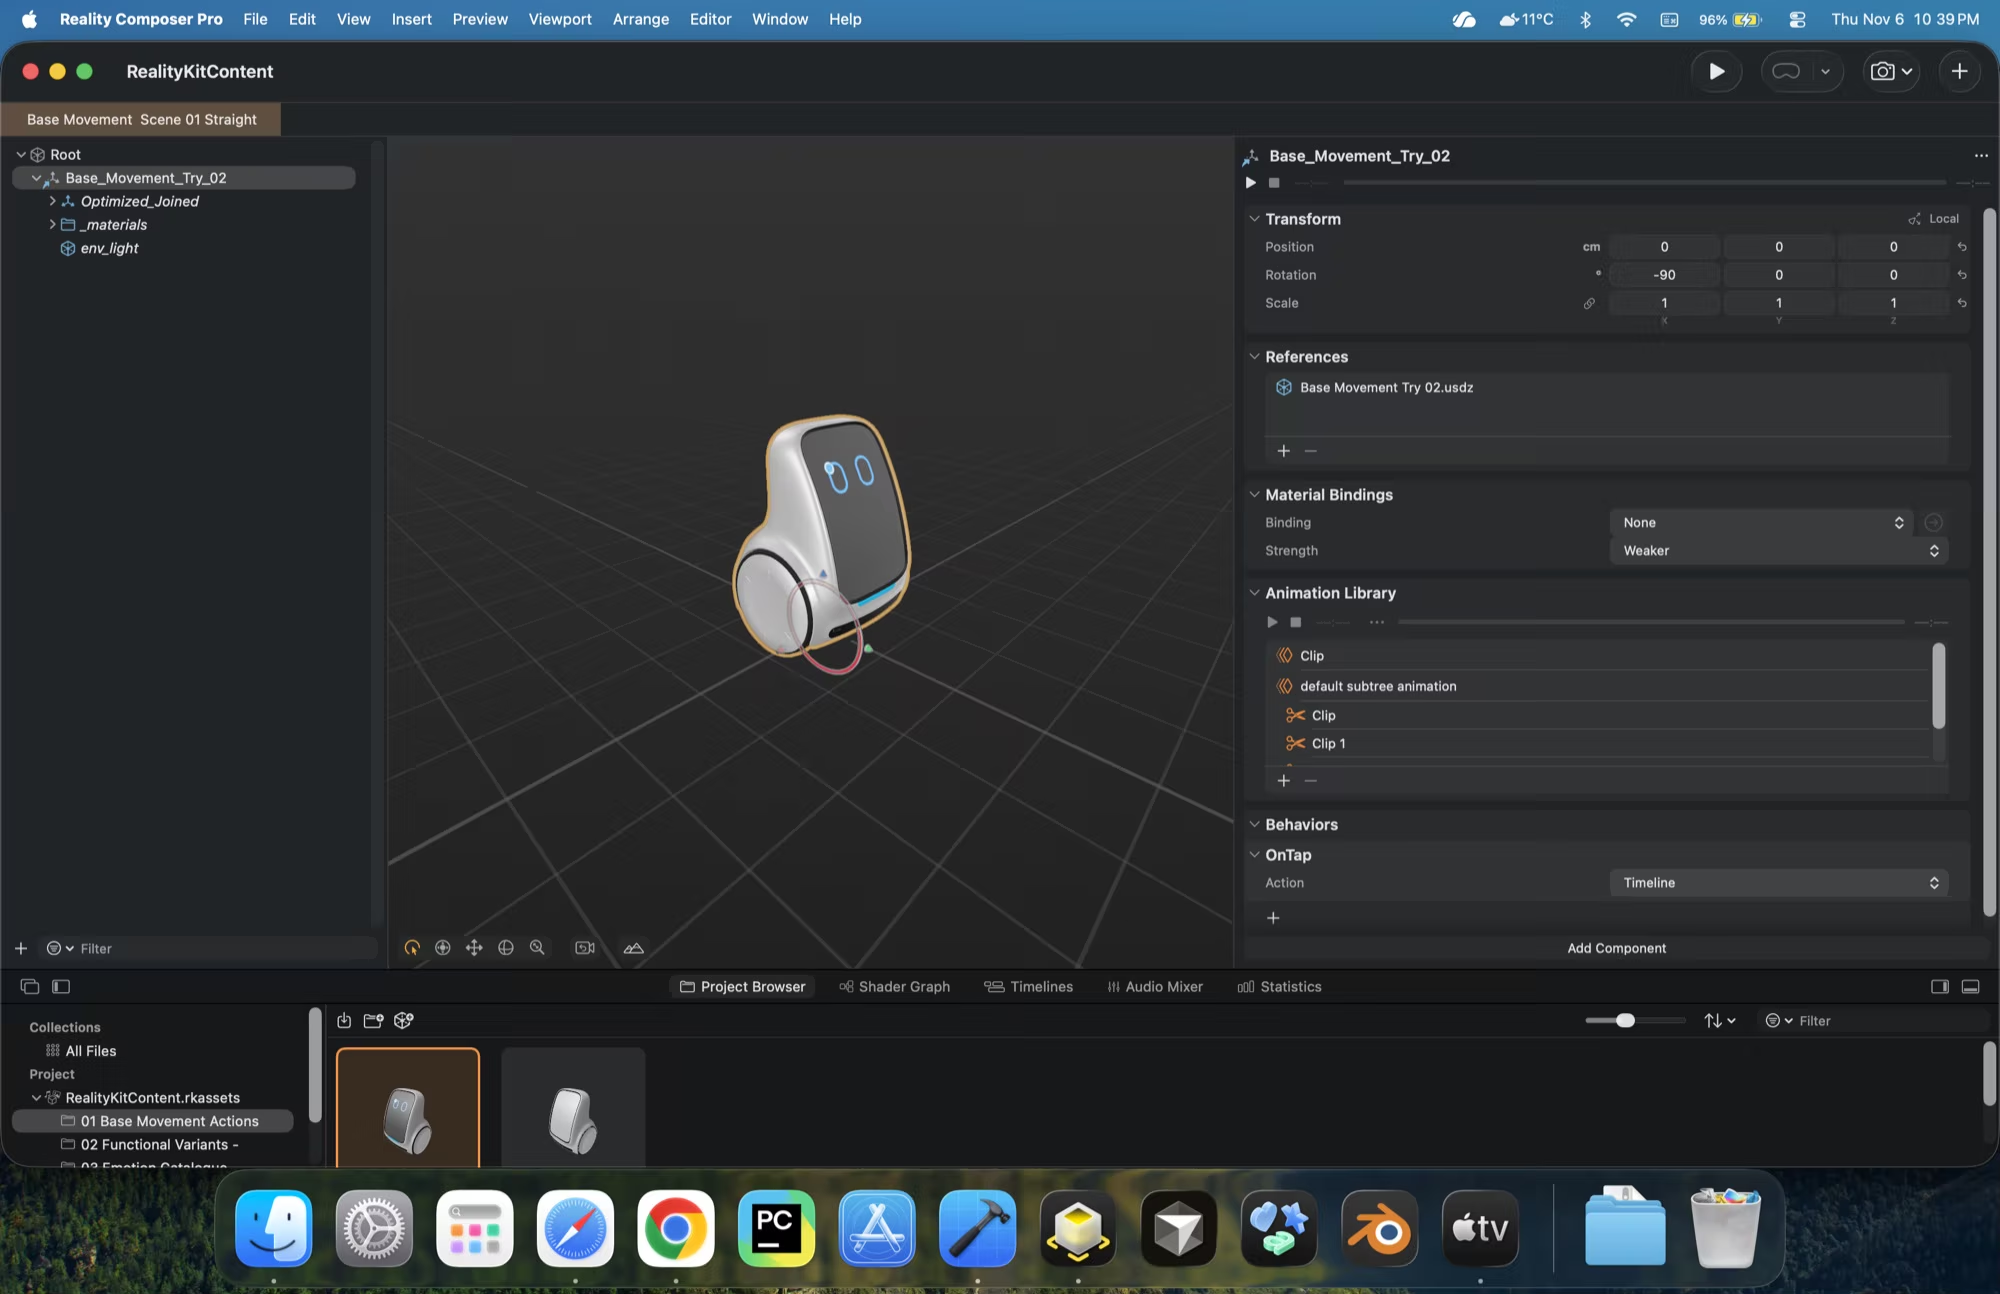
原生实现:从 CAD 到设备
应用使用 Swift 以及 SwiftUI、ARKit 和 RealityKit 编写。它将机器人固定在地板上,支持在检测到的平面上放置和重新摆放机器人、用捏合手势暂停,以及截取不含界面的屏幕画面。应用共包含 20 段动画,分为基础、功能和表情三类。
每段动画都源自 Lemmy 的工程 CAD 模型,经过 Blender 和插件处理,最终以 USDZ 格式交付,因此人们在 AR 中看到的,正是工程师拿到的。


参与者对 AR 体验的评分
平均评分(满分 10)。参与者年龄在 17 至 29 岁之间,在家中使用自己的 iPhone 完成测试。
AR 让尺寸和路径一目了然。参与者能对照自己的空间,判断机器人的大小、朝向以及前进方向。
仅靠动作无法传达情绪。在没有标签提示时,表达情绪的动作常被误读。快速动作被理解为警觉,许多参与者还形容 Lemmy 像宠物。
情绪表达需要多模态线索。后续工作将把动作与机器人的屏幕和声音提示结合起来,而不是只依赖动作。
专家对完整框架的评估
七位二十多岁的专家审阅了完整框架,他们本科毕业后有两到六年的从业经验。其中四位来自设计领域(UI/UX、工业与产品设计、XR),三位来自工程领域(机器人软件、VR/AR、机电一体化)。
完整讲解后的专家评分
平均认同度(满分 10)
专家的顾虑指明了下一步
专家们肯定了可调节的动作组件(“旋钮”)、框架为 3D 美术师提供的支持,以及 CSV 导出。他们也提出了一些顾虑:
- 屏幕、声音和距离这几个通道尚未纳入。
- AR 无法传达电机噪声或重量感。
- 能否推广到更复杂的机器人尚不明确。
- 校验器的一键式行为难以让人信任。
这些局限决定了下一步工作:在不同年龄、文化和机器人上重复偏好研究;支持更多驱动类型;加入多模态线索;并在真实硬件上测试同样的导出数据。