True RoboAnimator
Animación que un robot real puede seguir.
Un complemento de Blender que convierte el movimiento del chasis con keyframes en animación con precisión de ingeniería para robots con ruedas: sin deslizamiento lateral, con los ángulos de las ruedas calculados fotograma a fotograma y con datos que pueden controlar hardware.
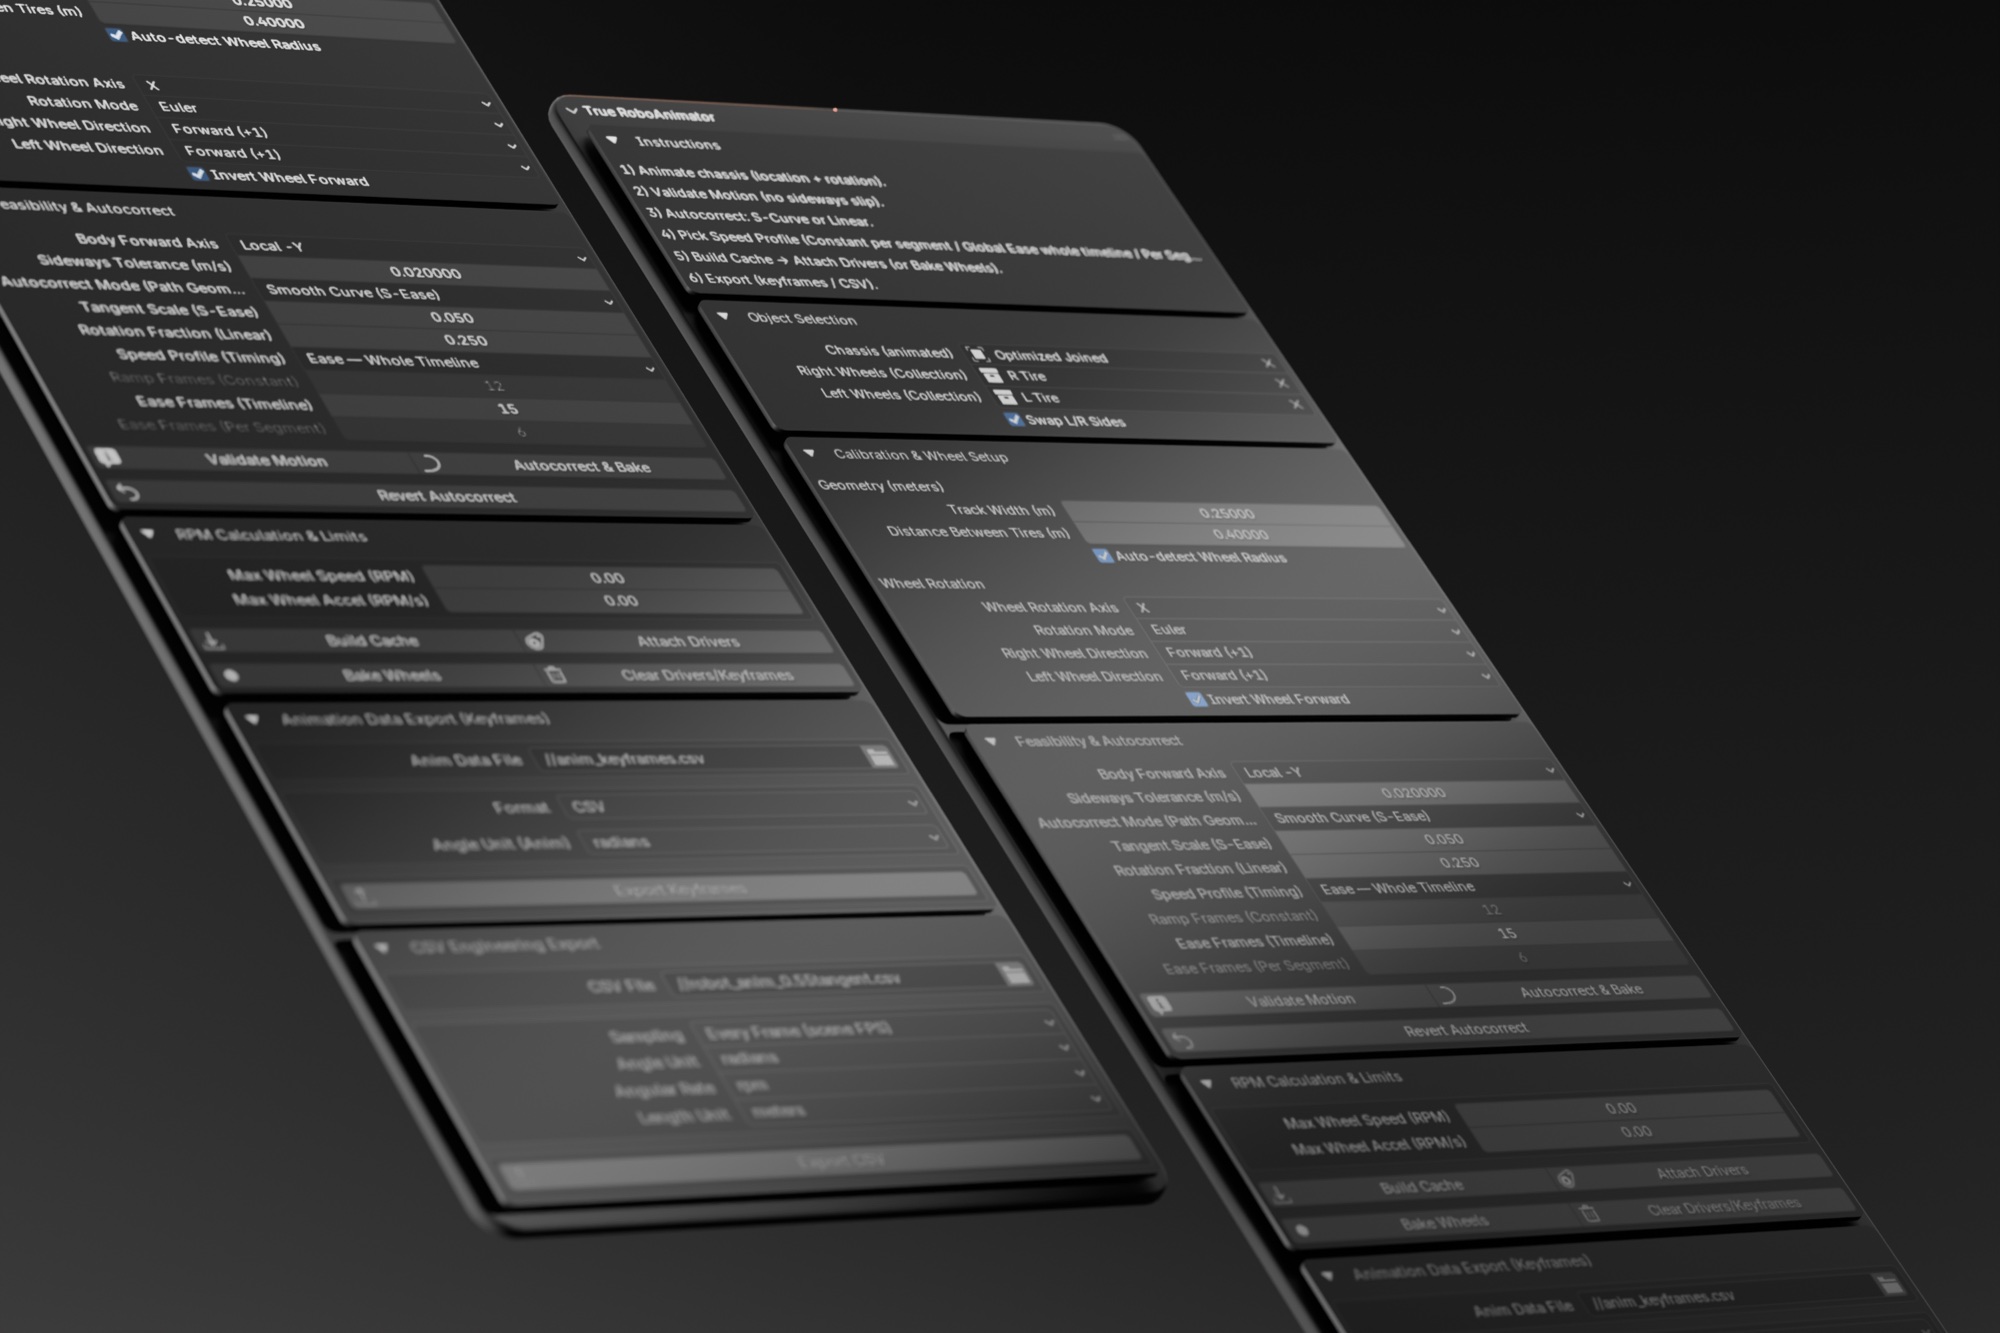
Un robot animado con keyframes puede deslizarse de lado o girar sus ruedas a cualquier velocidad. Uno real no puede. True RoboAnimator comprueba cada fotograma con la cinemática del robot y corrige la trayectoria antes de que nadie la construya.
Lo más destacado.
-
Un solo panel, de arriba abajo. Configuración del rig, calibración, trayectoria de movimiento y drivers de las ruedas, y después importación y exportación.
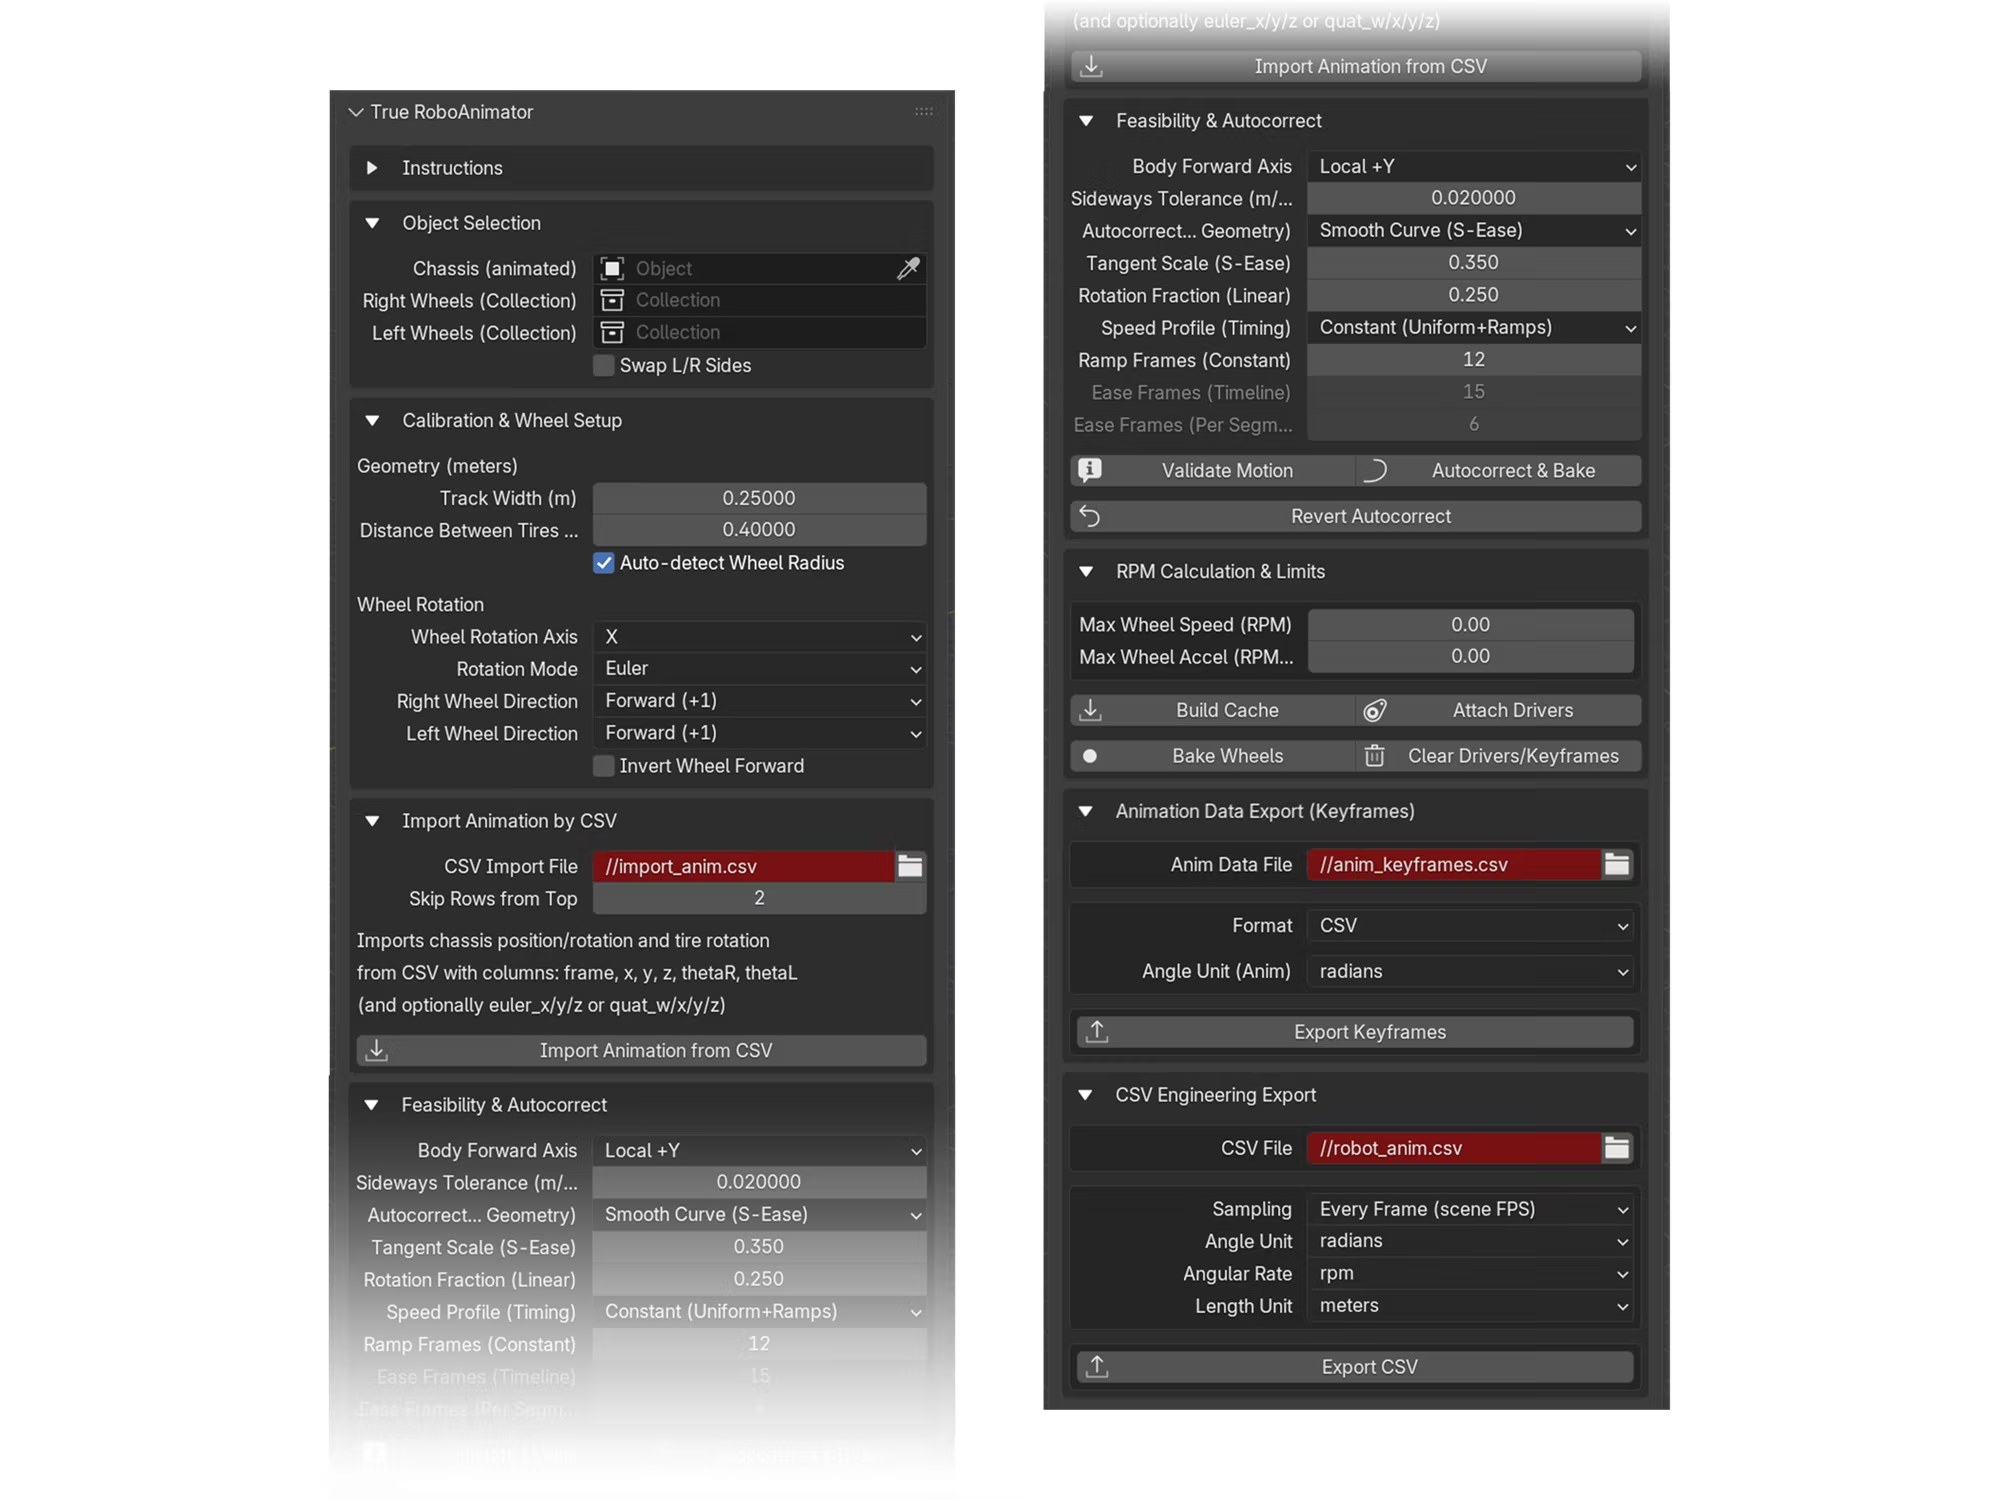
Basado en la cinemática.
Para ingenieros de robótica y animadores técnicos que necesitan un movimiento que un robot real pueda seguir.
Detección de deslizamiento. Cada fotograma del movimiento del chasis se comprueba en busca de deslizamiento lateral según una tolerancia que tú fijas.
Dos formas de corregir una trayectoria. S-Ease la suaviza en curvas Bézier dentro del límite de giro del robot; Linear gira sobre sí mismo, avanza en línea recta y luego gira hasta la orientación final.
Perfiles de velocidad. Un trapecio con rampas de aceleración, una sola suavización en toda la línea de tiempo o una suavización dentro de cada segmento.
Ángulos para cada fotograma. Ángulos de la rueda izquierda, la derecha y la rueda loca, con RPM y aceleración angular, almacenados en caché por fotograma.
Drivers automáticos. Drivers de rotación en cada rueda, en Euler o cuaternión, cada uno a partir de su propia orientación de reposo.
CSV de entrada y salida. Exporta tiempo, pose, ángulos y velocidades de las ruedas para ingeniería, o vuelve a importar trayectorias.
Límites de seguridad. Topes para la velocidad de las ruedas en RPM y para la aceleración angular en RPM por segundo.
Ayudas en el viewport. Una flecha de avance, ejes de las ruedas con código de colores y ambas trayectorias, dibujados en vivo mediante geometría.
Blender 4.2 a 5.0. Una capa de compatibilidad para las slotted actions mantiene seguras la lectura y la escritura de la animación entre versiones.
Cuatro formas de rodar.
Elige la configuración que corresponda al robot; el panel muestra exactamente las ranuras de rueda que necesita.
Dos ruedas motrices; el robot gira gracias a la diferencia entre sus velocidades.
Una rueda loca pasiva pivota libremente; su giro sigue el avance del centro del chasis.
Las dos ruedas de cada lado comparten un mismo ángulo.
Skid-steer de tipo balancín, con el mismo reparto por lado que en cuatro ruedas.
Las matemáticas, a la vista.
Los ángulos de las ruedas de cada lado siguen la integración clásica de tracción diferencial. Una rueda loca ignora la guiñada: pivota libremente, así que su giro sigue el avance del centro del chasis.
Los ángulos y las velocidades positivos siempre significan que la rueda rueda hacia delante, sea cual sea la orientación de su modelo.
De los keyframes al hardware.
Ocho pasos, en el orden en que los presenta el panel.
Montar el rig
Define el chasis y el número de ruedas, y luego asigna cada ranura de rueda.
Calibrar
Ancho de vía, radio de la rueda o detección automática, y el eje de rotación.
Animar el chasis
Pon keyframes de posición y rotación donde cambia la trayectoria.
Validar
Confirma que no hay deslizamiento lateral.
Corregir automáticamente
Elige un modo y un perfil de velocidad, haz el bake y vuelve a validar.
Generar la caché
Integra los ángulos por fotograma de cada rueda.
Drivers o bake
Drivers para la reproducción en vivo, o keyframes horneados para otras herramientas.
Exportar
Un CSV de ingeniería o una instantánea de keyframes para el hardware.
Probado, publicado, en uso.
Evaluado con usuarios de Blender
En sesiones de pensamiento en voz alta obtuvo un 8.6 de 10 en estabilidad y un 8.4 en encaje con el flujo de trabajo. Después superó la revisión oficial de extensiones de Blender.
Ver el estudioRoboAnimator CSV Plotter
Representa el CSV del complemento como una trayectoria codificada por velocidad, una trayectoria 3D frente a la velocidad y una línea de tiempo animada, todo en el navegador.
Abrir el graficadorEn trabajos académicos
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
Especificaciones técnicas
- Versión
- 1.4.1
- Blender
- De 4.2 LTS a 5.0
- Requisitos
- Python 3.11, incluido con Blender; sin dependencias externas
- Robots
- Tracción diferencial (2 ruedas), tracción diferencial con rueda loca (3), skid-steer (4) y skid-steer tipo rover (6)
- Corrección
- Curvas S-Ease con un límite de curvatura derivado del ancho de vía, o Linear: girar, avanzar, girar
- Velocidad
- Trapecio con fotogramas de rampa, suavización global o suavización por keyframe
- Salida
- CSV de ingeniería a la frecuencia de la escena o a una frecuencia fija en tus unidades; CSV o JSON de keyframes; keyframes de ruedas horneados
- Licencia
- GPL-3.0
- Obtener
- Blender Extensions · GitHub