Tesis de máster · UNIST · 2026
Un marco del diseño a la ingeniería para acciones de robots no humanoides
La tesis propone un marco en tres etapas para diseñar acciones físicas adecuadas al contexto para robots no humanoides, junto con las herramientas para aplicarlo.
Resumen
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
Prof. KwanMyung Kim
Prof. James Self y Prof. Jaeyeon Lee
16 de diciembre de 2025. Máster en Diseño de Ingeniería (MSc in Engineering Design), febrero de 2026
Un add-on de Blender, un graficador web de CSV, una app de AR para iOS y una app para visionOS
Participantes mayores y jóvenes, usuarios de Blender y siete expertos en diseño e ingeniería
Los diseñadores trabajan con animación; los ingenieros necesitan parámetros. La intención de diseño se pierde en el traspaso, y los robots terminan moviéndose como sus motores lo permiten y no como las personas lo necesitan. La tesis aborda esta brecha.
“¿Cómo podemos crear un marco estructurado para diseñar y evaluar acciones adecuadas al contexto en robots no humanoides que equilibren la experiencia del usuario con la viabilidad técnica?”
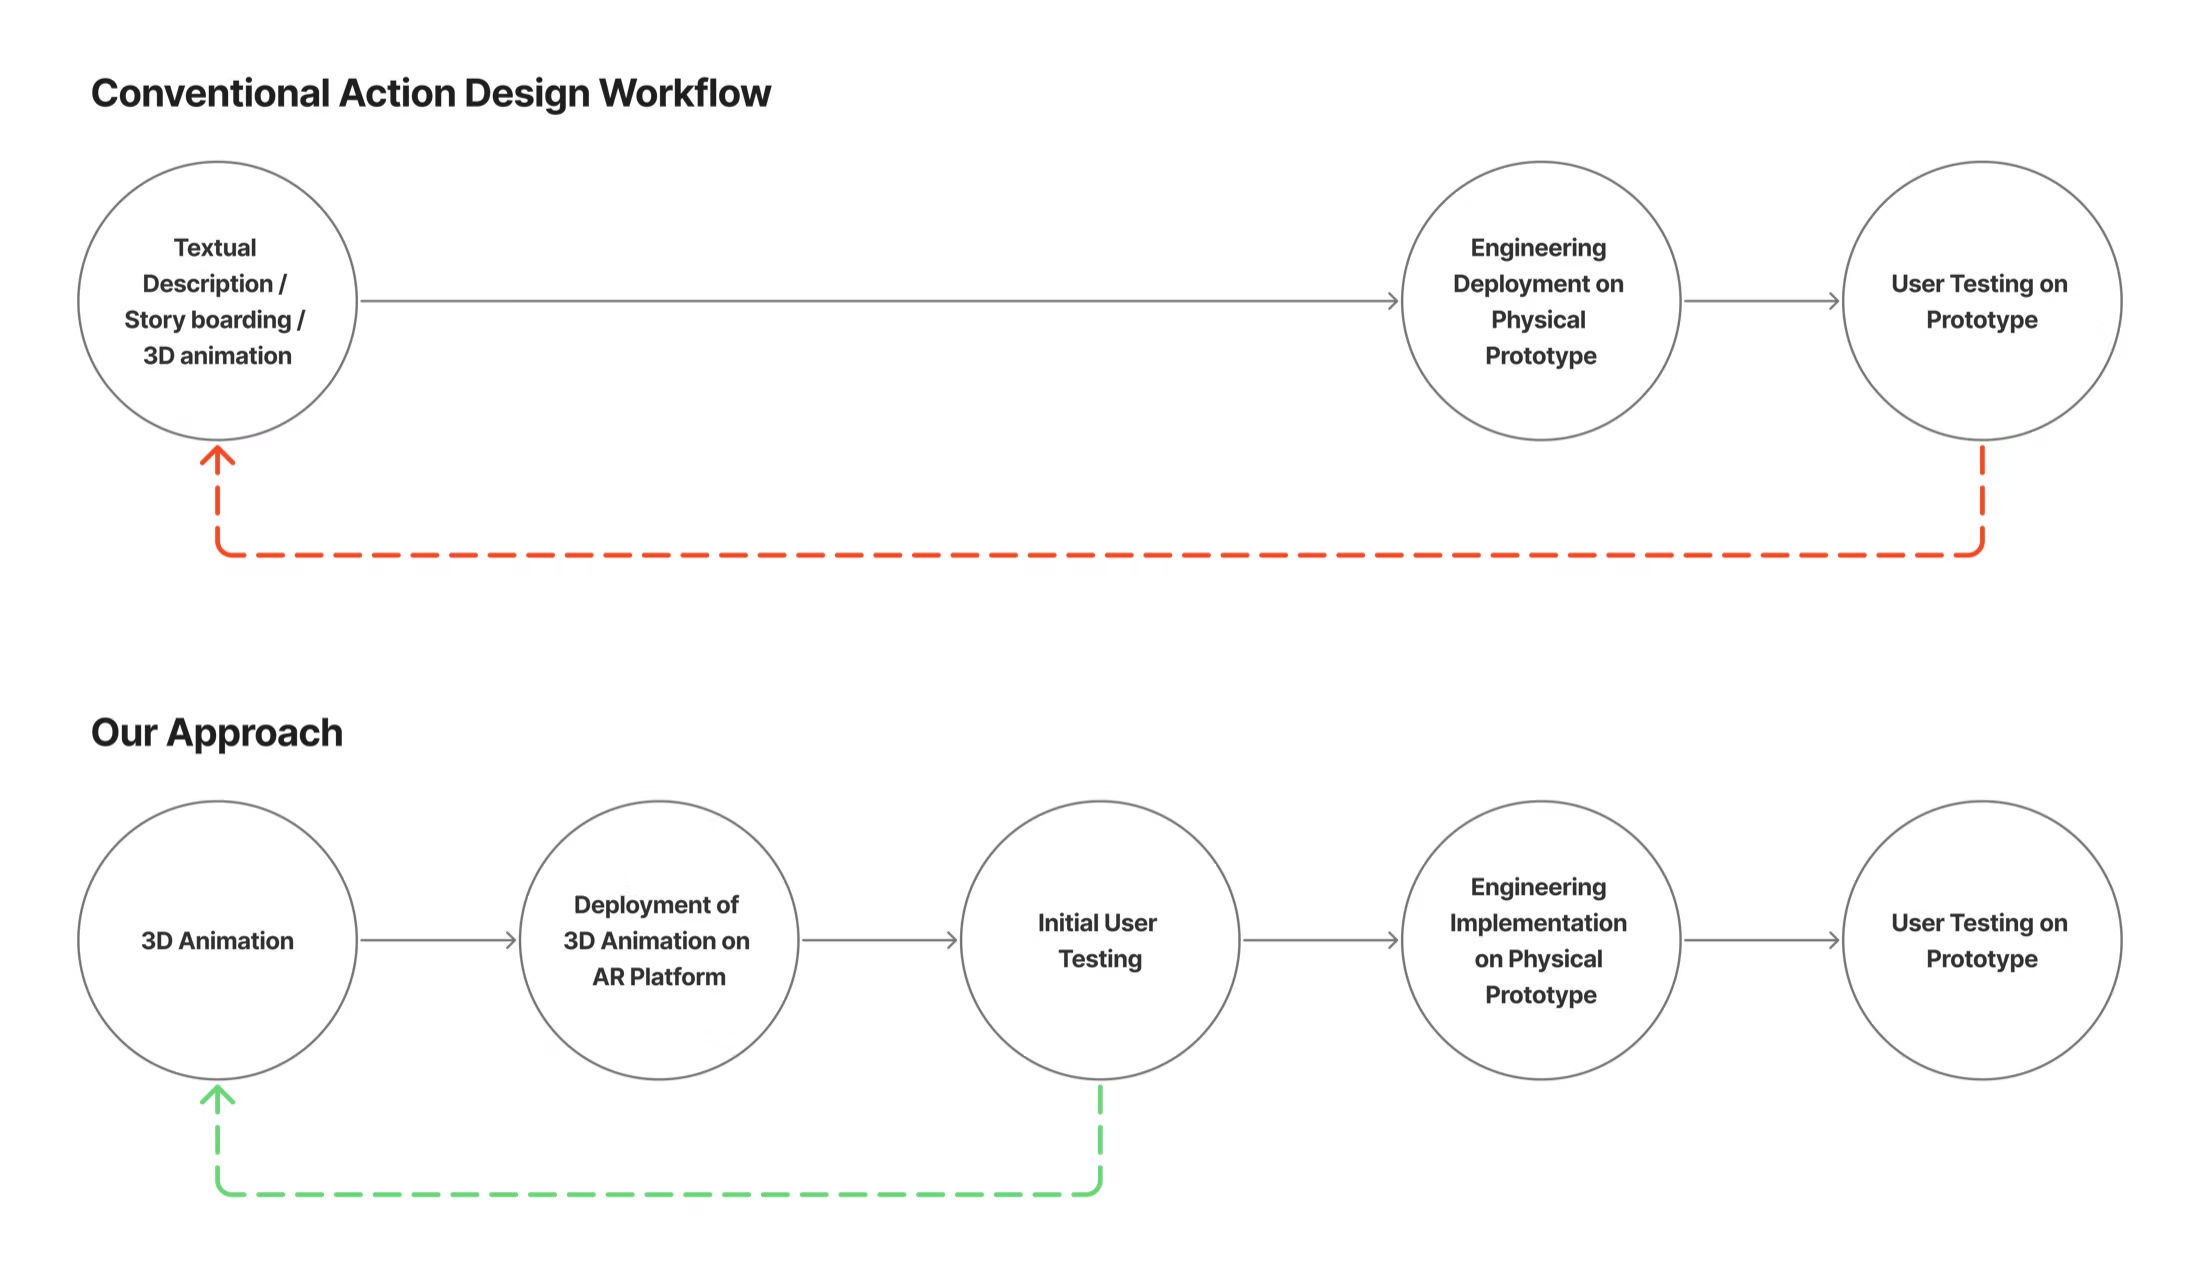
Tres etapas, con los resultados de las pruebas retroalimentando el diseño
Cada etapa alimenta la siguiente, y los resultados de las pruebas retroalimentan el diseño.
-
1
Diseñar las acciones del robot
Crear un catálogo de acciones, descomponer el movimiento en componentes y medir las preferencias de los usuarios.
Etapa 1 -
2
Integrar y exportar
Validar las animaciones frente a las restricciones físicas del robot, corregir el movimiento inviable y exportar datos que los ingenieros puedan usar.
Etapa 2 -
3
Probar en realidad aumentada
Colocar el robot a tamaño real en los propios hogares de las personas con AR en iPhone, y revisarlo en Apple Vision Pro, antes de que exista el hardware.
Etapa 3
Etapa 1 · Diseñar las acciones del robot
Diseño de acciones por componentes basado en las preferencias de los usuarios
Esta etapa aplica el método del estudio de Lemmy. Un taller con diseñadores produjo un catálogo de 22 acciones, las entrevistas identificaron cuatro componentes de movimiento y las comparaciones por pares midieron las preferencias.
Una primera ronda con 36 participantes jóvenes de varias nacionalidades favoreció las trayectorias curvas, mientras que los adultos mayores preferían las rectas, lo que indica que las preferencias de movimiento varían según el grupo de usuarios. En el estudio de validación, las acciones construidas con los componentes preferidos por los adultos mayores obtuvieron 7.7 sobre 10, frente a 5.3 para las no preferidas.
Más información: Lemmy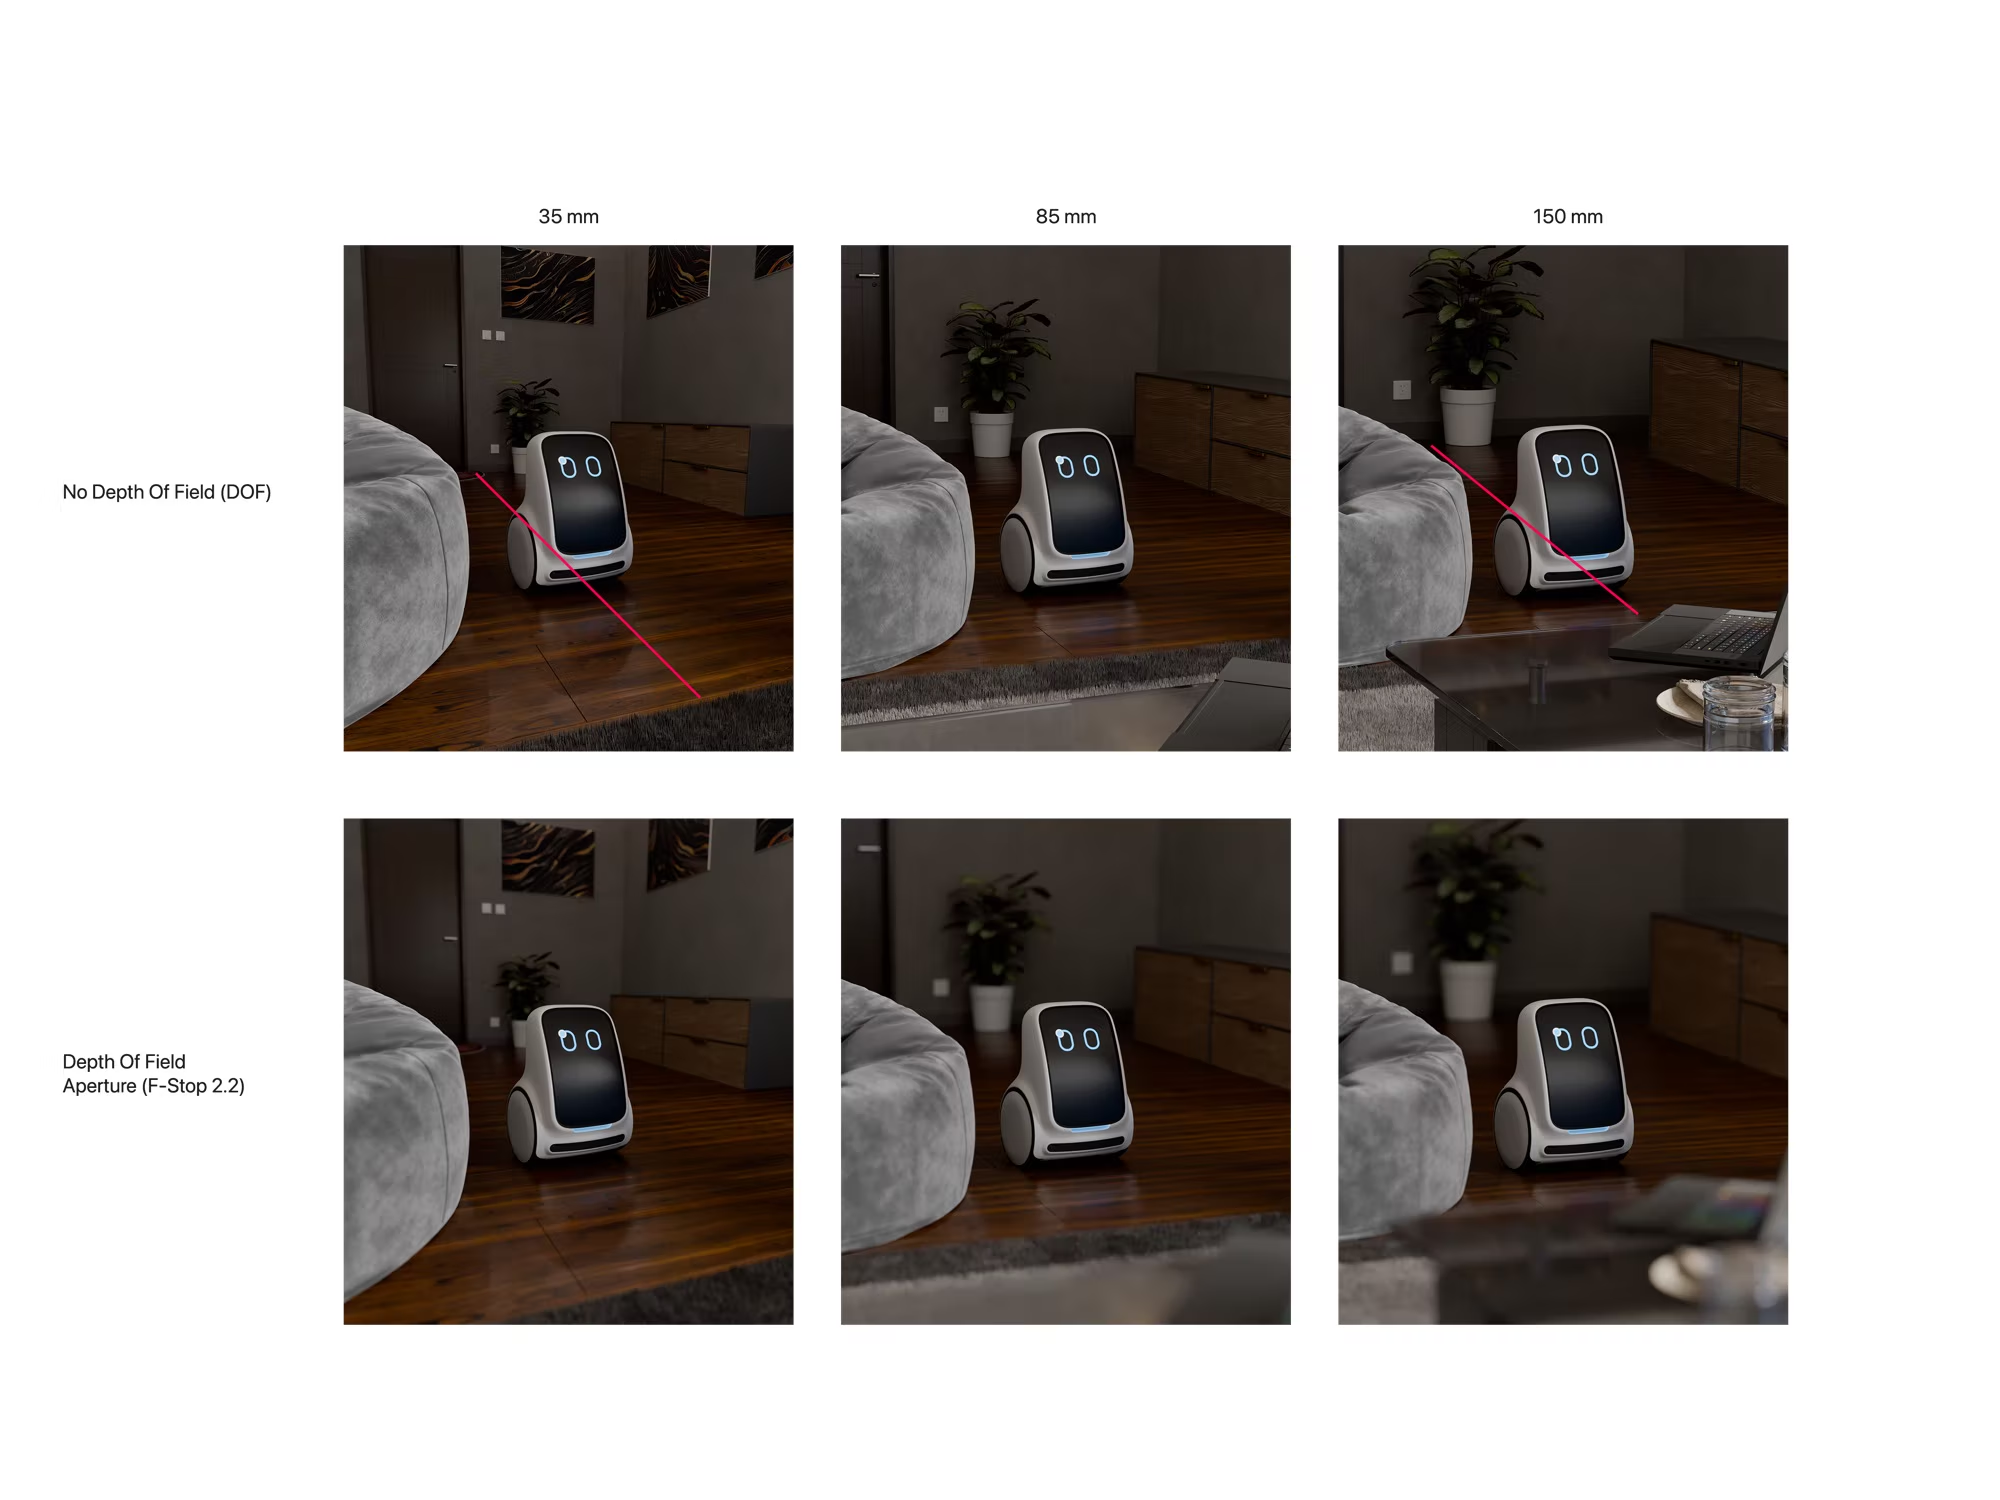
Etapa 2 · Integrar y exportar
Una animación verosímil puede ser físicamente inviable
Un robot de dos ruedas no puede deslizarse de lado, y un movimiento de apariencia suave puede exigir velocidades de rueda que ningún motor puede dar. Desarrollé True RoboAnimator, un add-on de Blender que aplica estas restricciones durante la animación.
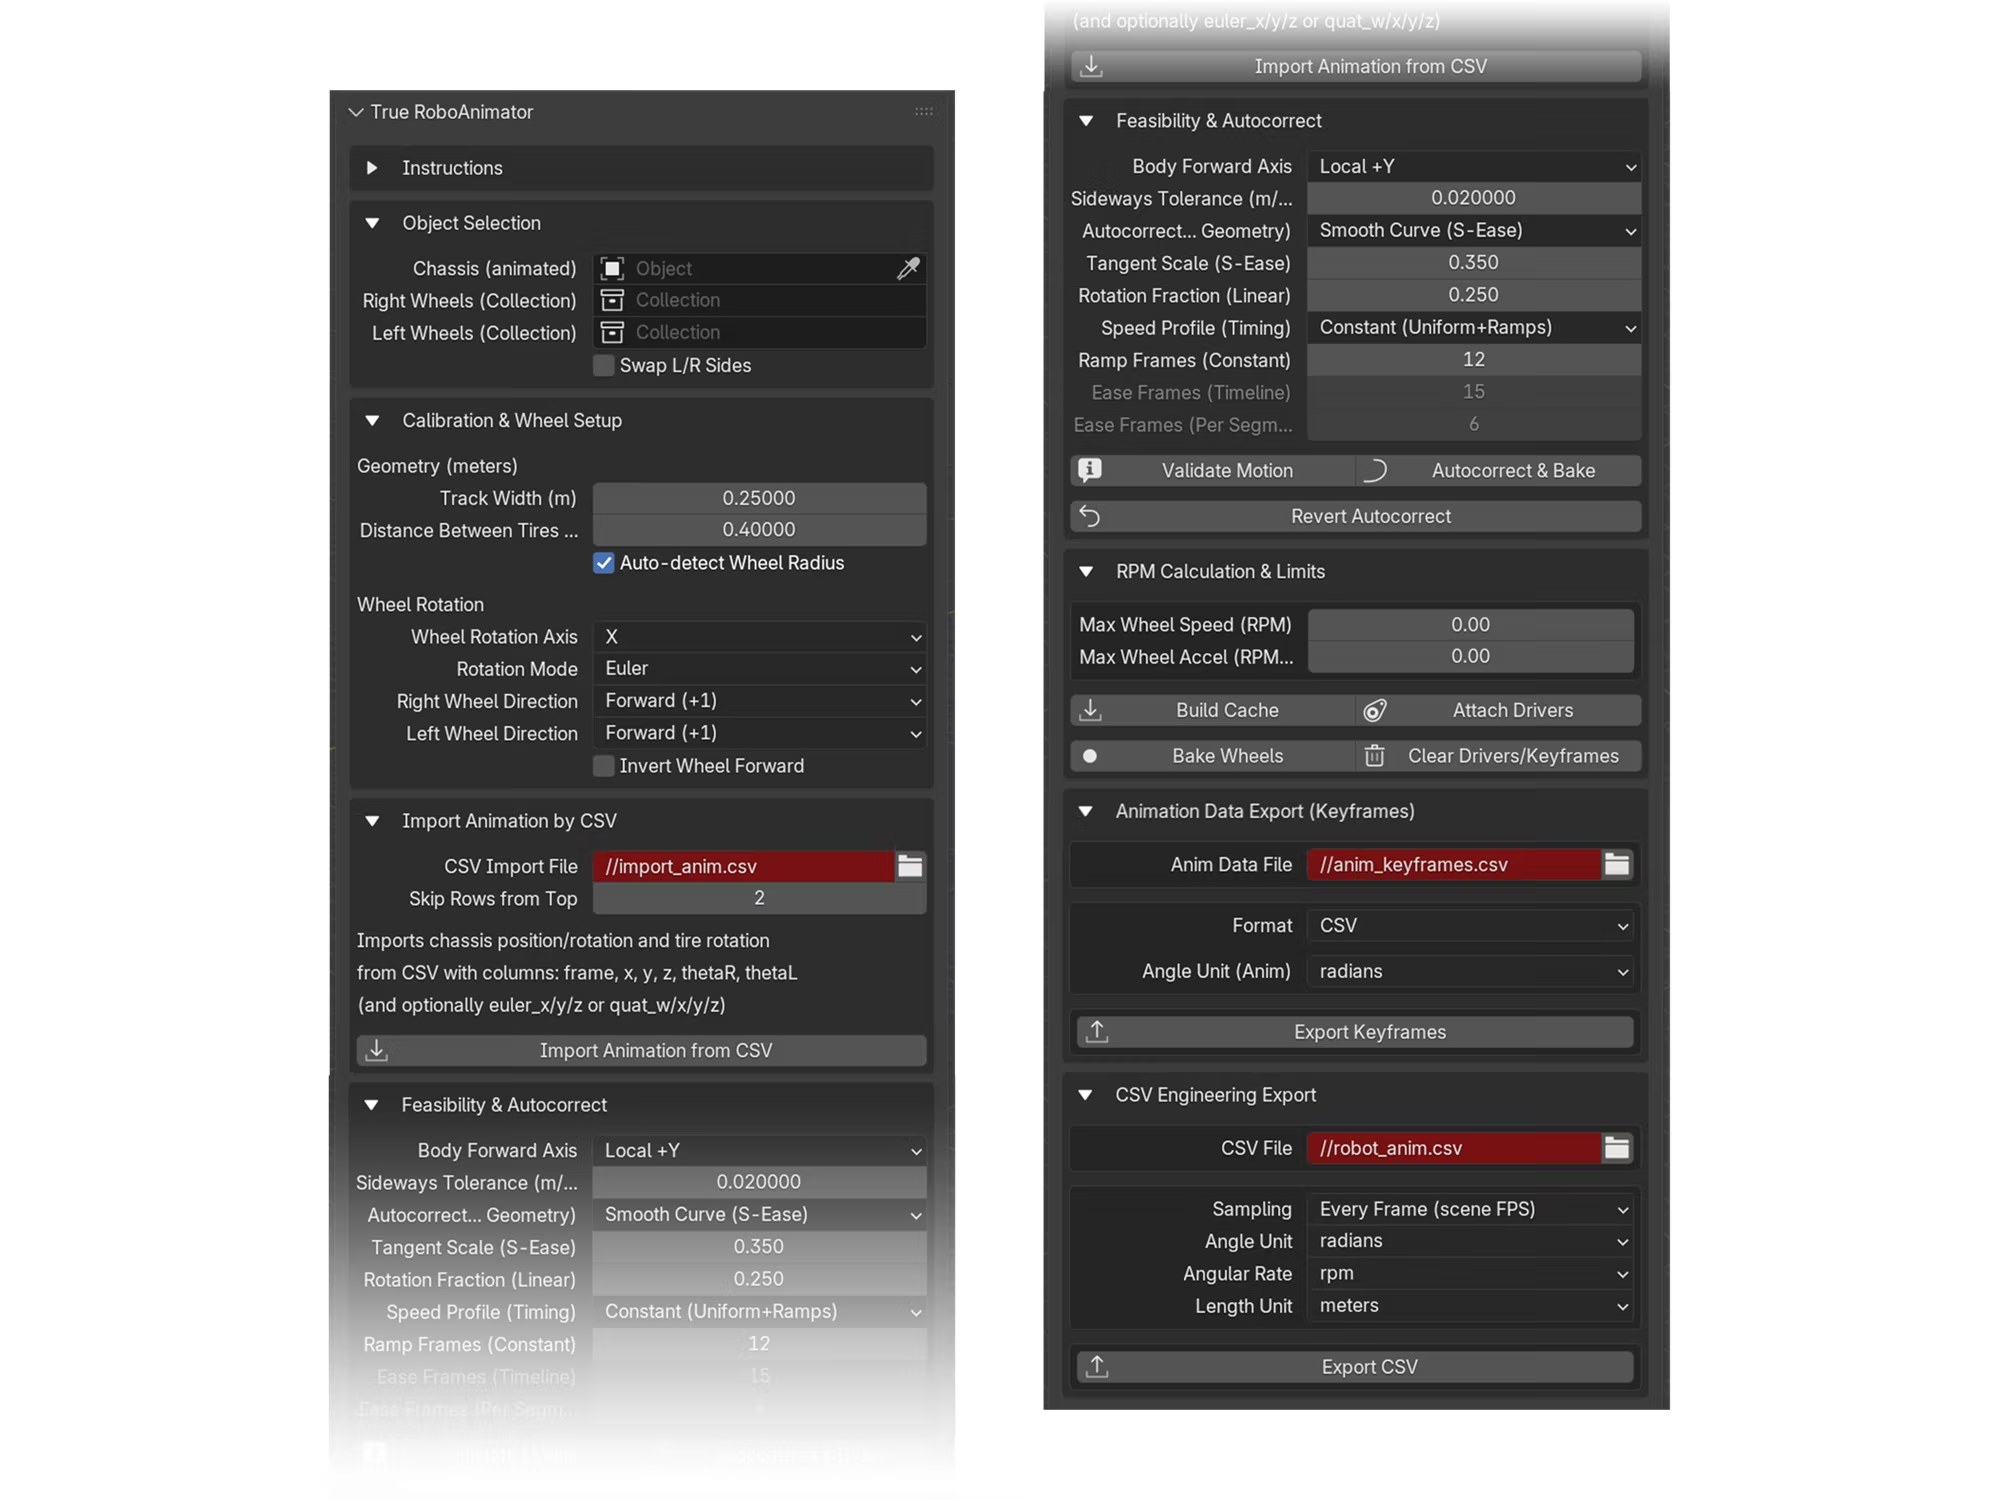
Validación, corrección y exportación
Validar el movimiento. Marca cada fotograma en el que el robot tendría que deslizarse de lado.
Corrección automática. Sustituye las trayectorias inviables por una curva en S suave o una secuencia de girar–avanzar–girar; las correcciones son reversibles.
Cinemática de las ruedas. Calcula los ángulos y las RPM de las ruedas izquierda y derecha, con límites de velocidad y aceleración.
Exportación para ingeniería. CSV por fotograma o a frecuencia fija, CSV de keyframes o JSON para AR, y un graficador web para revisar los datos.

Valoraciones de True RoboAnimator por usuarios de Blender
Valoración media sobre 10 de usuarios externos de Blender tras una sesión de pensamiento en voz alta
No se reportaron fallos. La facilidad de comprensión obtuvo la puntuación más baja, así que la próxima versión debería mostrar sus pasos intermedios en lugar de actuar como una caja negra de un solo clic. Posteriormente, el add-on superó la revisión oficial de Blender y se publicó en Blender Extensions, donde tiene más de 7,000 descargas.
Etapa 3 · Probar en realidad aumentada
Pruebas en AR a tamaño real en los hogares de los participantes
Las pantallas encogen a los robots y aplanan su movimiento. Una app nativa para iPhone ancla a Lemmy al suelo a escala real, de modo que los participantes pueden observar su movimiento en relación con sus propios muebles.
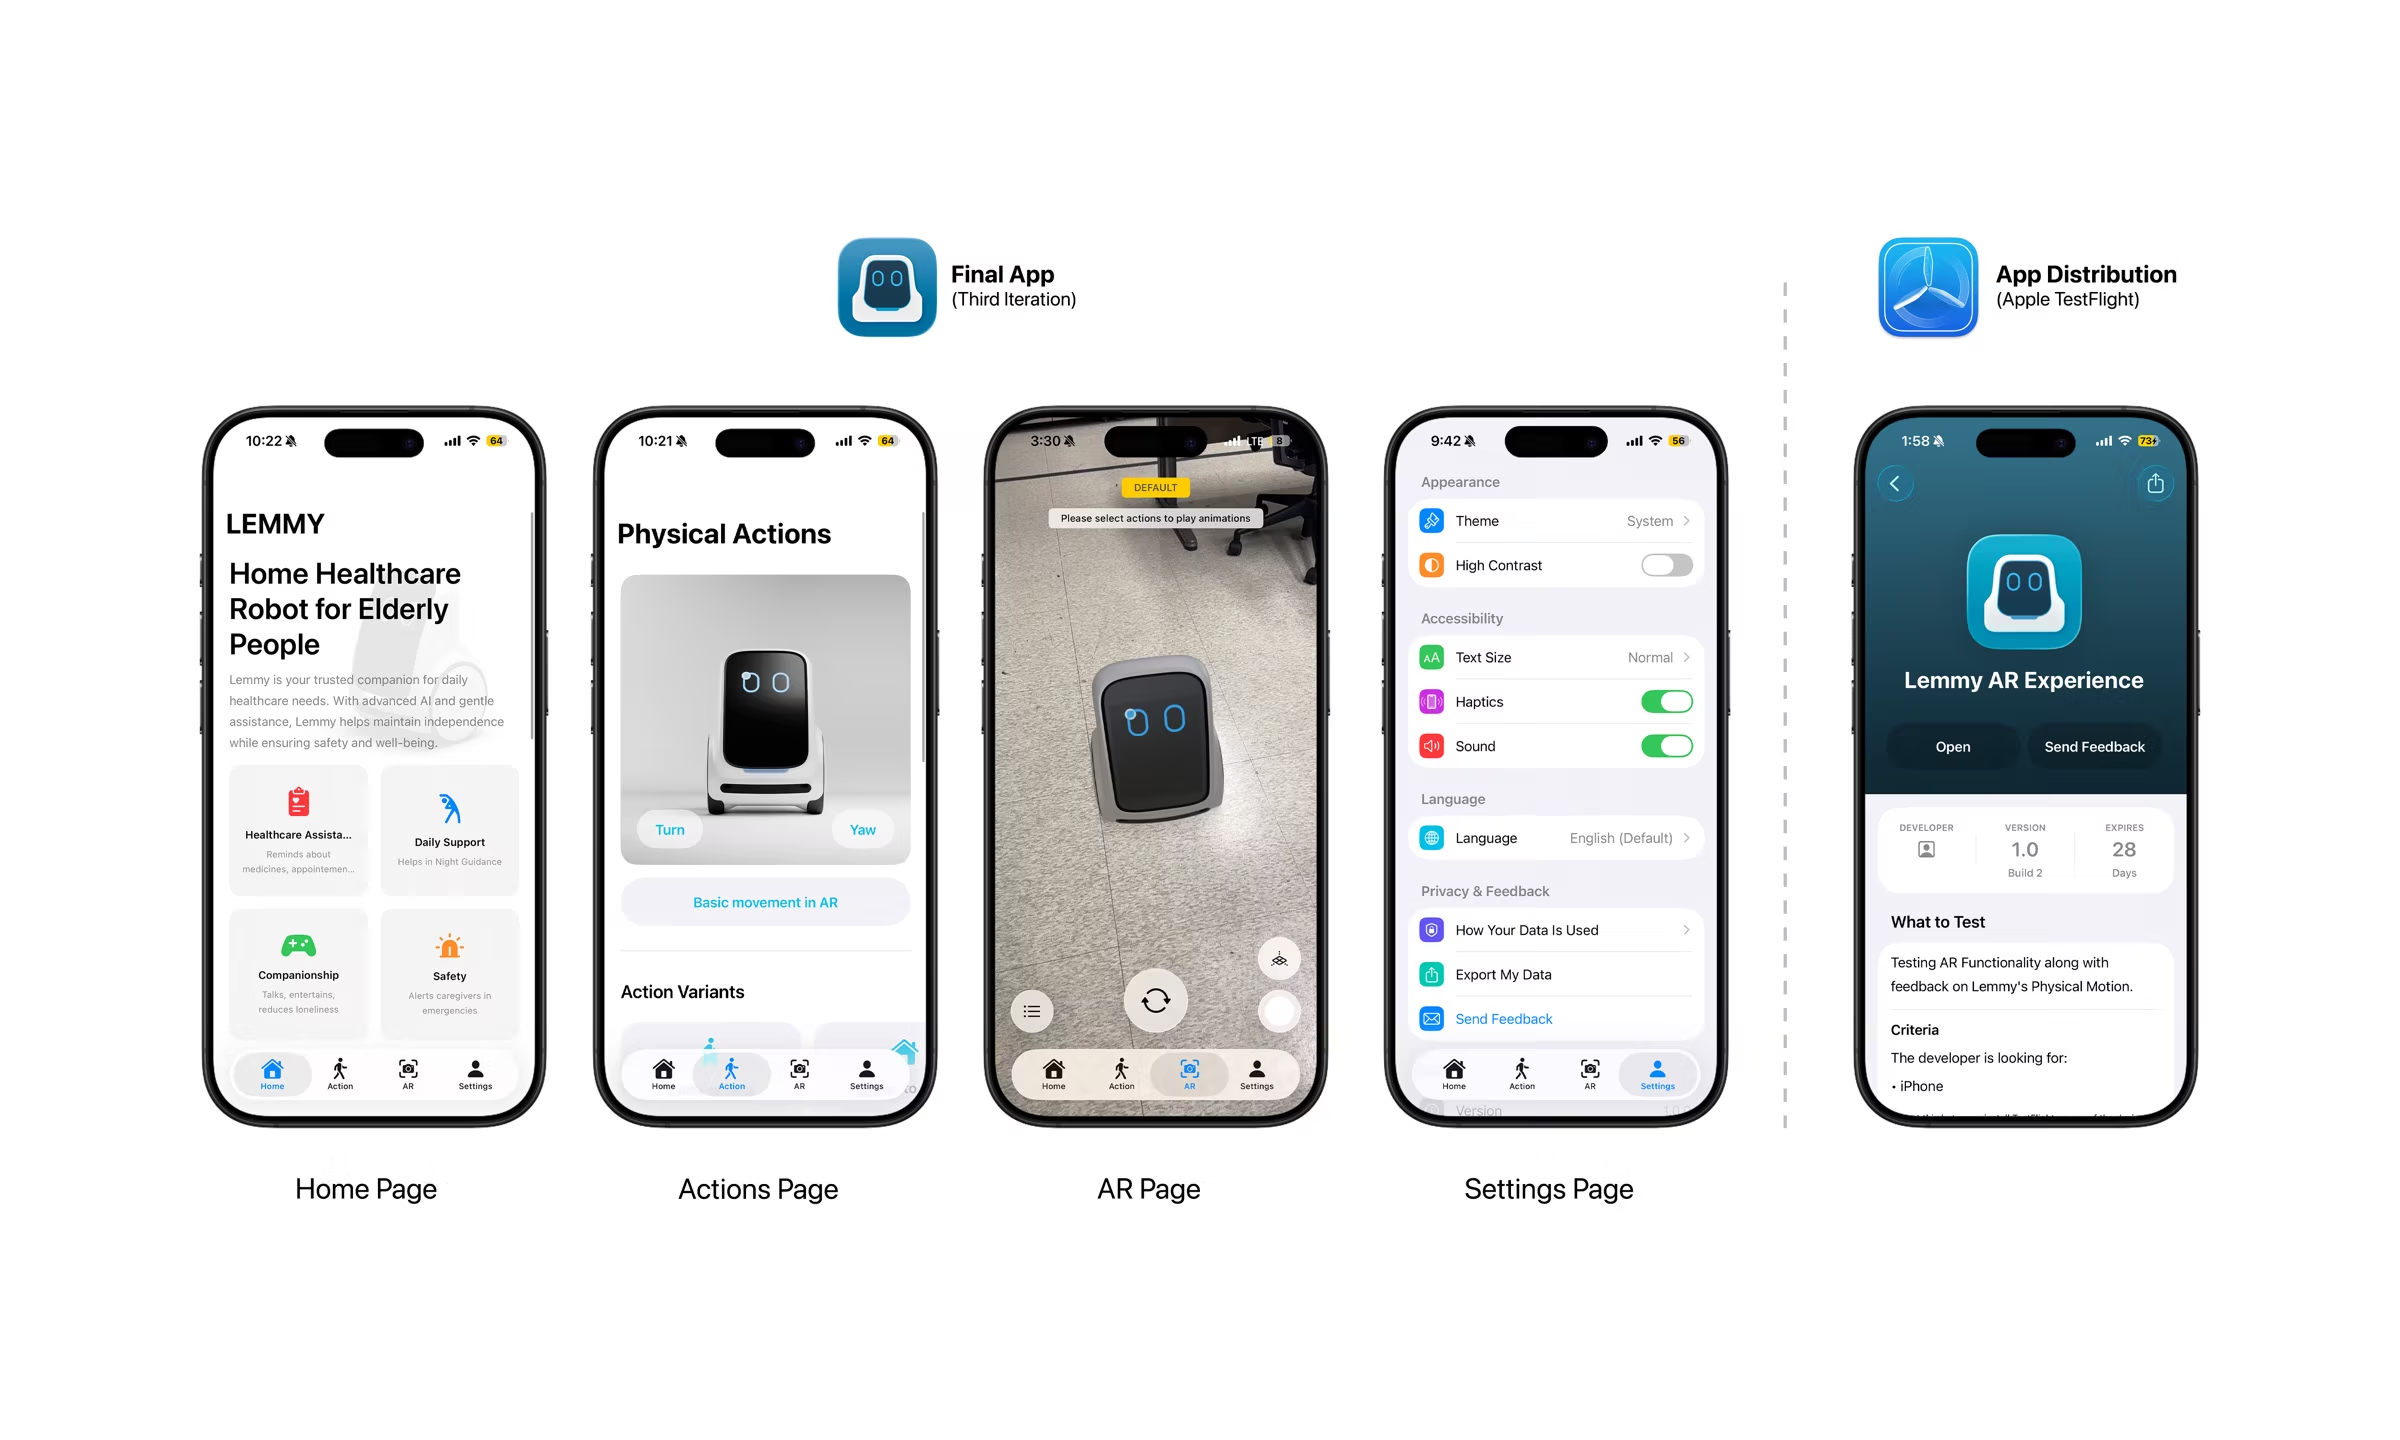
Una implementación nativa, del CAD al dispositivo
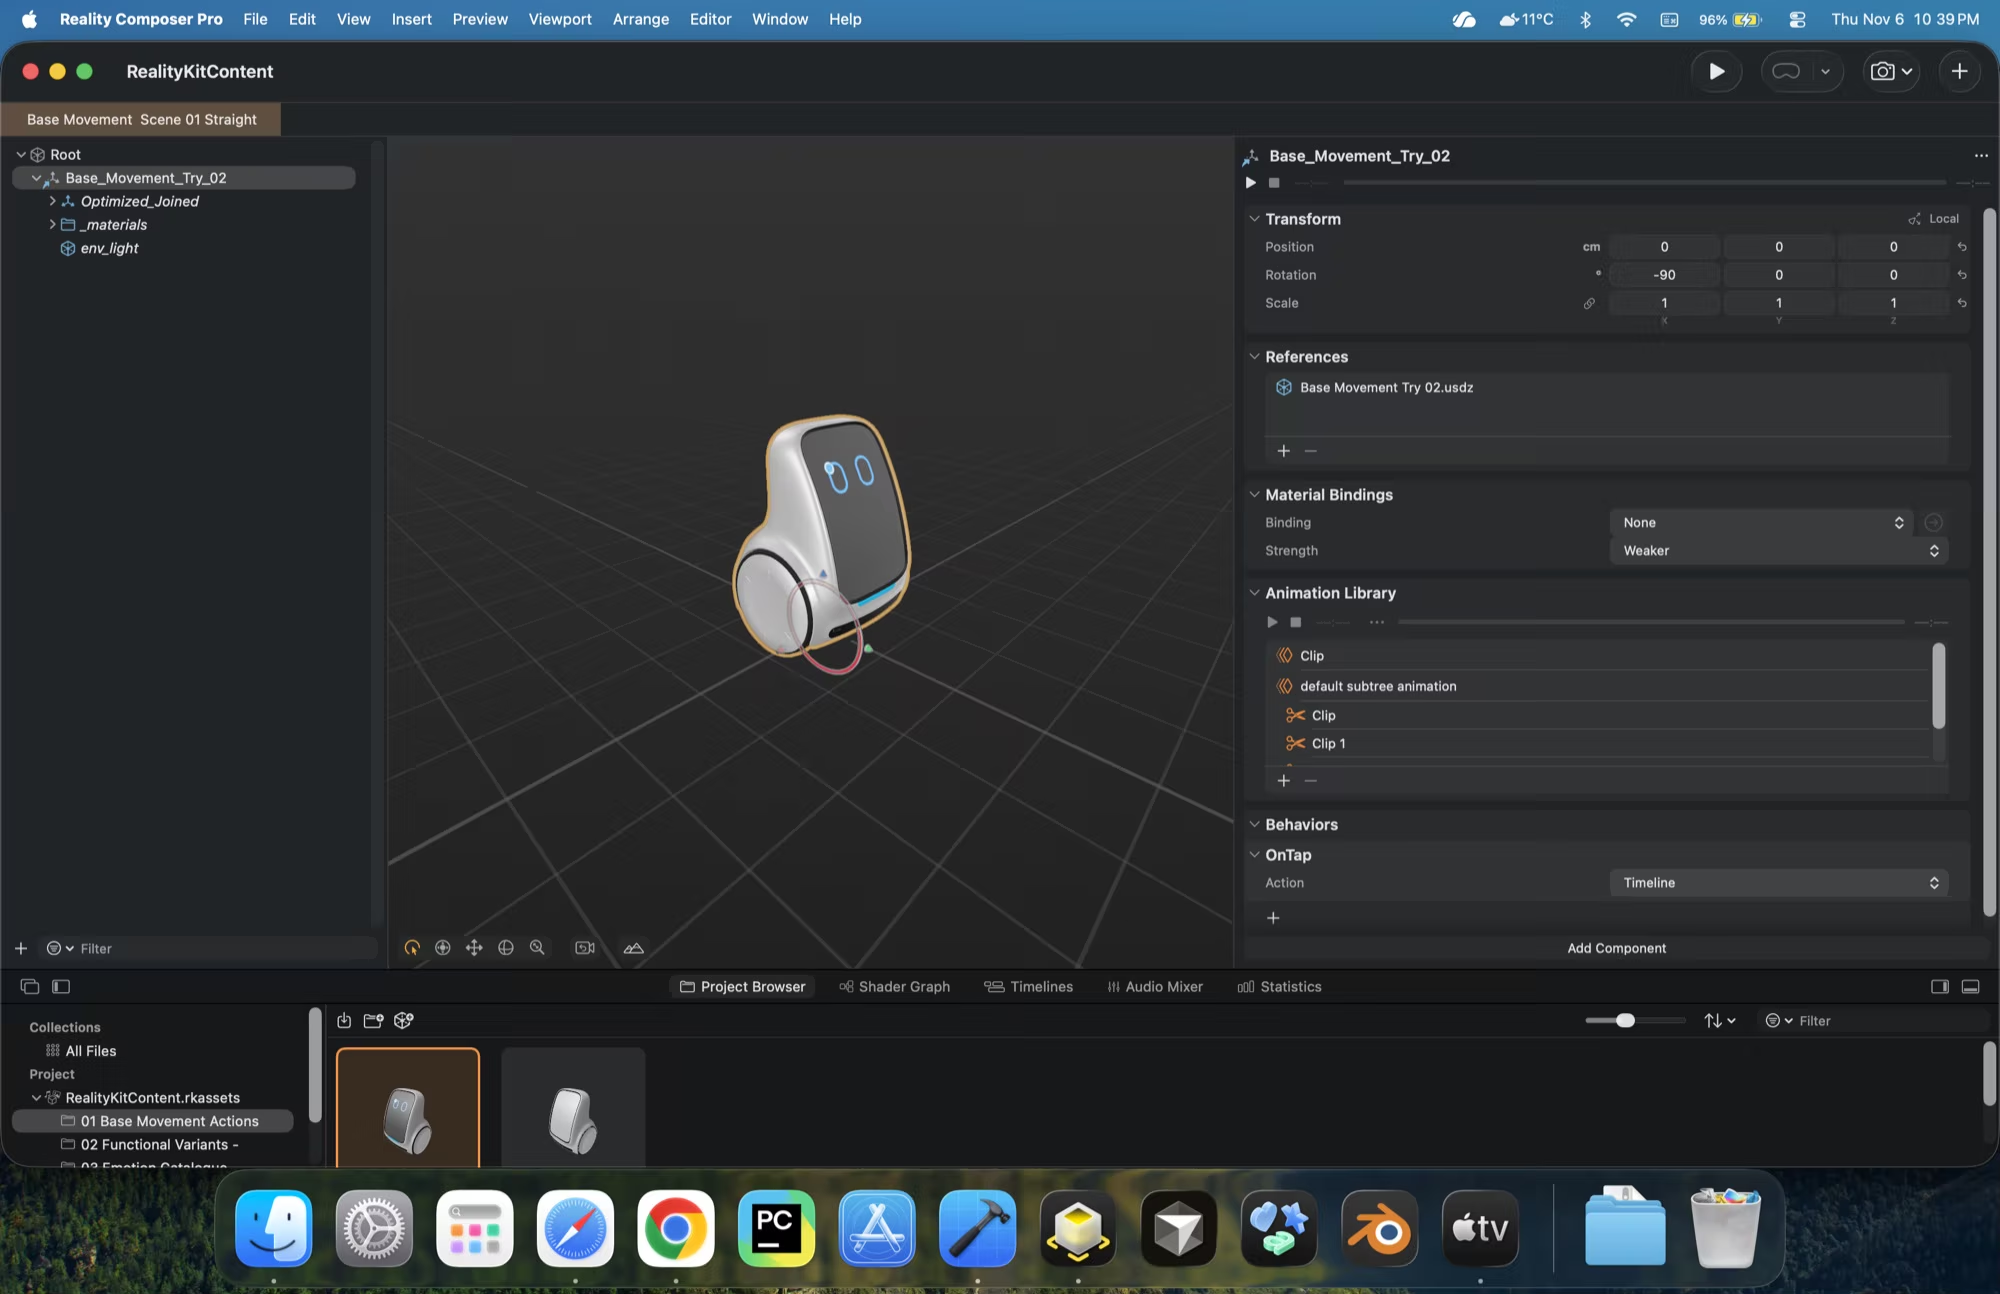
La app está escrita en Swift con SwiftUI, ARKit y RealityKit. Ancla el robot al suelo y permite colocarlo y reposicionarlo sobre los planos detectados, pausarlo con un gesto de pellizco y hacer capturas de pantalla sin la interfaz. Incluye 20 animaciones agrupadas en básicas, funcionales y expresivas.
Cada animación parte del CAD de ingeniería de Lemmy, pasa por Blender y el add-on, y se entrega como USDZ, de modo que lo que las personas ven en AR coincide con lo que reciben los ingenieros.


Valoraciones de los participantes sobre la experiencia AR
Valoración media sobre 10. Participantes de 17 a 29 años usaron sus propios iPhone en casa.
La AR hizo legibles el tamaño y las trayectorias. Los participantes podían juzgar el tamaño del robot, hacia dónde miraba y hacia dónde se dirigía, en relación con su propio espacio.
El movimiento por sí solo no transmitió emociones. Mostrados sin etiquetas, los movimientos expresivos a menudo se malinterpretaron. El movimiento rápido se interpretó como estado de alerta, y muchos participantes describieron a Lemmy como una mascota.
La expresión requiere señales multimodales. El trabajo futuro combinará el movimiento con la pantalla y las señales sonoras del robot en lugar de depender solo del movimiento.
Evaluación experta del marco completo
Siete expertos de veintitantos años, con entre dos y seis años de experiencia tras la licenciatura, revisaron el marco completo. Cuatro venían del diseño (UI/UX, diseño industrial y de producto, XR) y tres de la ingeniería (software para robótica, VR/AR, mecatrónica).
Valoraciones de los expertos tras el recorrido
Grado medio de acuerdo sobre 10
Las inquietudes de los expertos definen los próximos pasos
Los expertos valoraron los componentes de movimiento ajustables (“controles”), el apoyo que el marco da a los artistas 3D y las exportaciones en CSV. También plantearon inquietudes:
- Los canales de pantalla, sonido y distancia aún no están cubiertos.
- La AR no puede transmitir el ruido de los motores ni el peso.
- No está claro cómo se generaliza a robots más complejos.
- Es difícil confiar en el comportamiento de un solo clic del validador.
Estos límites definen los próximos pasos: replicar los estudios de preferencias con distintas edades, culturas y robots; admitir más tipos de tracción; añadir señales multimodales; y probar las mismas exportaciones en hardware real.