Estudio de caso · Interacción humano–robot
Diseño de movimiento basado en componentes para un robot de cuidado
Lemmy es un robot de compañía de dos ruedas para personas mayores. Sin gestos humanos, su movimiento transmite gran parte de lo que comunica. Esta investigación se pregunta cómo debería diseñarse ese movimiento y quién debería orientarlo.
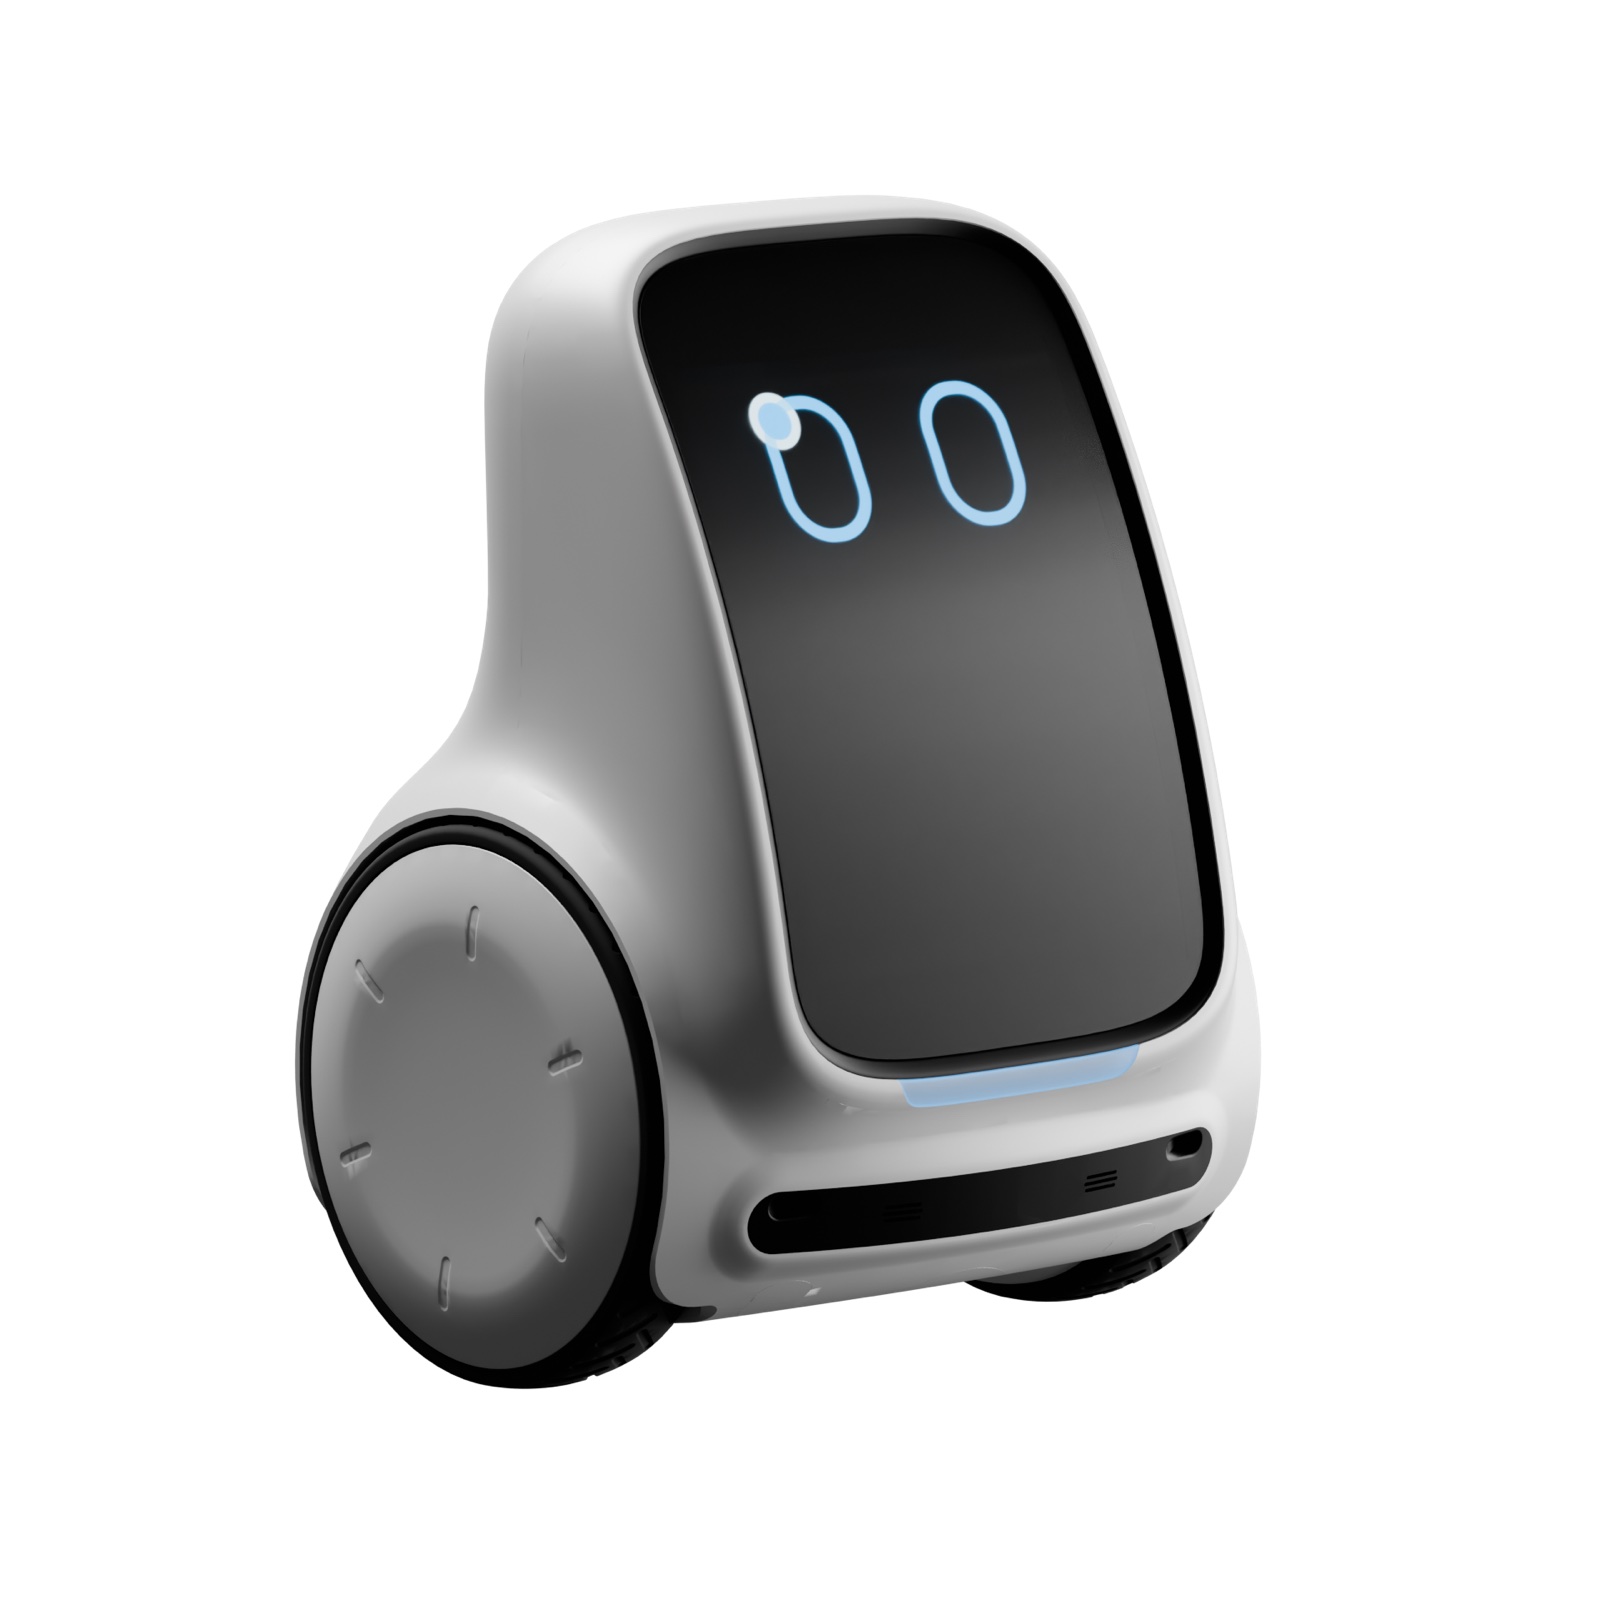
Resumen
Diseñador e investigador, primer autor
IID Lab, UNIST, con U. V. U. Ismatullaev y el Prof. KwanMyung Kim
2024 – 2025
Taller con diseñadores, entrevistas con expertos, estudio de comparación por pares, estudio de validación, análisis temático
6 diseñadores en el taller, 25 adultos de 65 años o más para las preferencias y otros 15 para la validación
KSDS 2025, IASDR 2025 y un CES 2025 Innovation Award con el equipo de Lemmy
El codiseño con personas mayores es valioso, pero las sesiones largas cansan y son difíciles de repetir. El movimiento de un robot suele definirse tarde, por intuición, cuando el hardware ya existe. Este trabajo, en cambio, obtiene las preferencias una sola vez para un pequeño conjunto de componentes de movimiento y compone nuevas acciones a partir de ellos.
Tres vacíos en la práctica del diseño de movimiento robótico
-
1
La teoría rara vez se convierte en método
Los marcos establecidos describen el movimiento expresivo, pero pocos ofrecen procesos paso a paso que un diseñador pueda seguir.
-
2
El codiseño intensivo sobrecarga a los participantes mayores
La carga cognitiva, la fatiga y la tecnología desconocida hacen que las sesiones intensivas de cocreación con personas mayores sean difíciles de sostener.
-
3
Sin componentes reutilizables validados
No existía ningún método validado para descomponer una acción en partes que puedan ajustarse una vez y recombinarse en nuevas acciones.
Un método en cuatro etapas, de la ideación de acciones a la validación
Todos los estudios usaron un gemelo digital de alta fidelidad: el modelo CAD de Lemmy, importado en Blender y animado estrictamente dentro de los límites físicos del robot. Esto permitió iterar con rapidez, controlar por completo las variables y realizar estudios mientras el hardware aún estaba en desarrollo.

Paso 1 · Catálogo de acciones
Un catálogo de 22 acciones a partir de un taller participativo
Dirigí un taller participativo con seis diseñadores en tres equipos. A partir de escenarios cotidianos, como una persona mayor preparando el desayuno o buscando un objeto extraviado, los equipos enumeraron cada momento en el que Lemmy podría ayudar y luego agruparon las ideas.
Los equipos generaron más de 40 ideas de acciones, consolidadas en un catálogo de 22 acciones: 14 funcionales y 8 expresivas. Cinco aparecieron en todos los equipos: acercarse al usuario, seguir, volver a la base, reposicionarse y asentir.
Paso 2 · Componentes
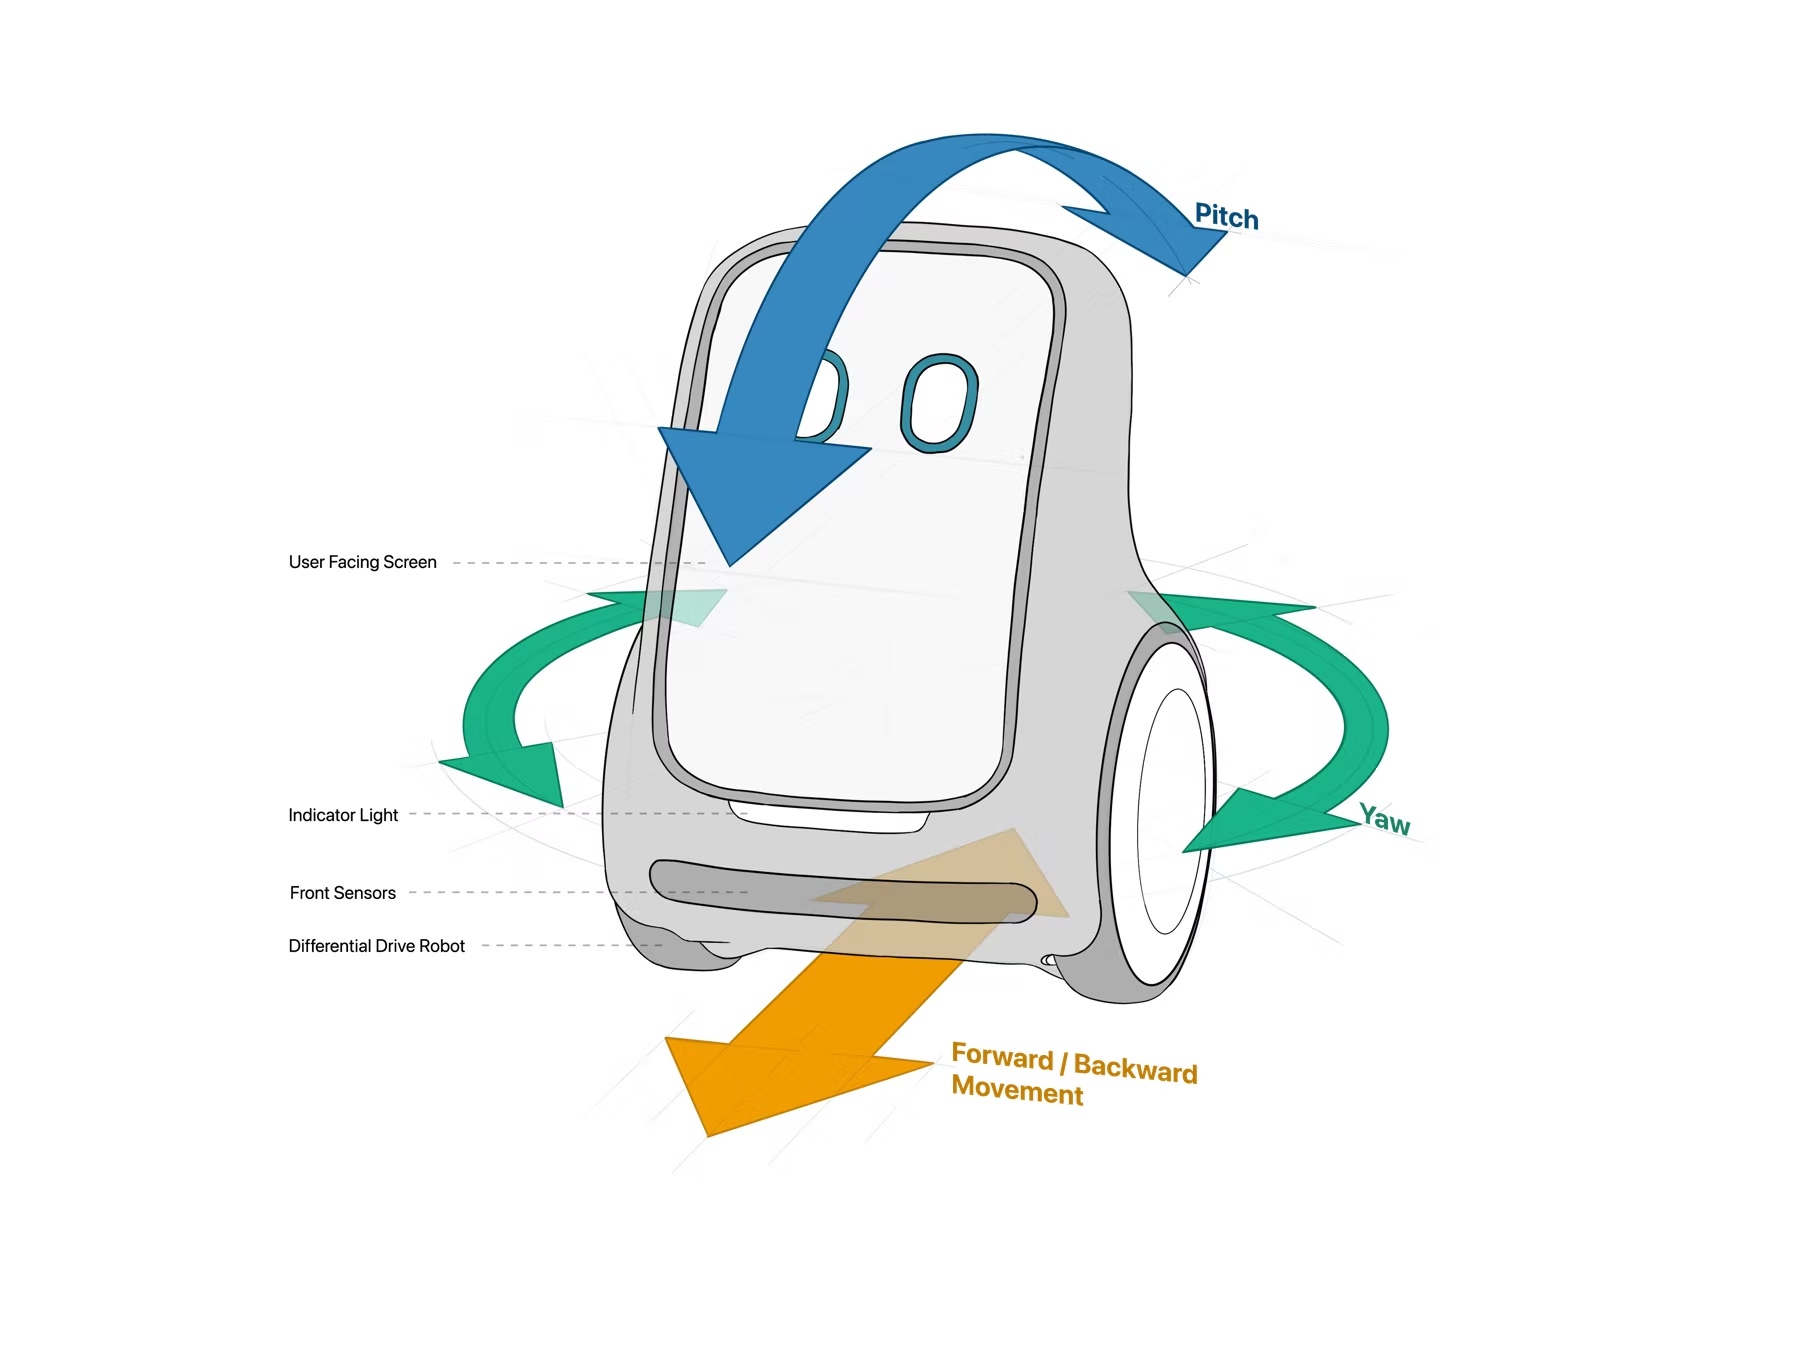
Cuatro componentes de movimiento identificados mediante entrevistas con expertos
Las entrevistas con diseñadores profesionales revelaron cómo razonan sobre el movimiento: las variables que ajustan y cómo descomponen una acción. Cuatro componentes resultaron prácticos para diseñar y fáciles de percibir por las personas mayores.
- Velocidad
- Trayectoria
- Postura
- Tipo de giro
El análisis temático también identificó el ritmo, la repetición y la aceleración, que se dejaron de lado para mantener las pruebas sencillas.
Paso 3 · Preferencias
Preferencias por comparación de pares de 25 personas mayores
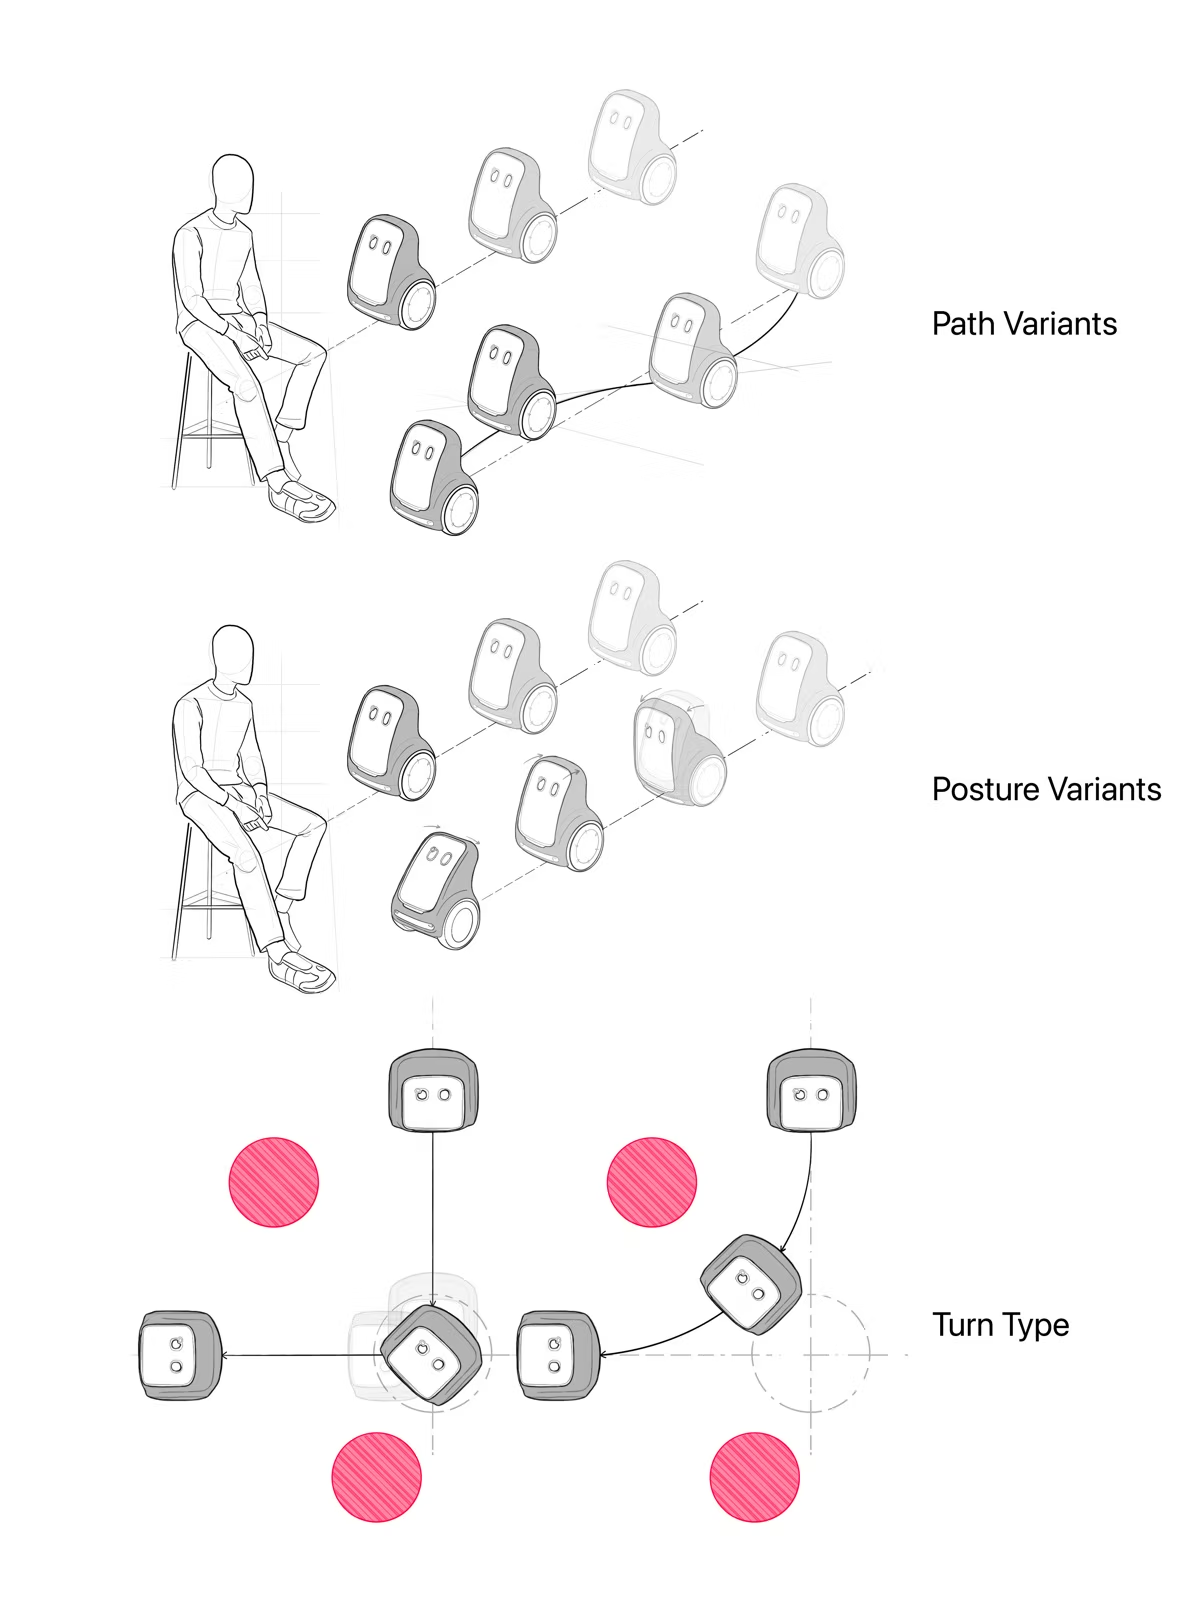
Veinticinco adultos de 65 años o más, todos en Pakistán, vieron pares de animaciones 3D que se diferenciaban en un solo componente y eligieron la que preferían. El orden de las pruebas fue aleatorio.
- Velocidad: normal (unos 0.5–0.7 m/s, el paso de una mascota pequeña) o rápida (más de 0.7 m/s)
- Trayectoria: recta o ligeramente curva
- Postura: erguida y estática, o inclinada con la acción
- Tipo de giro: un pivote brusco o un arco suave
Paso 4 · Validación
Validación de acciones basadas en preferencias con una nueva muestra
Tres acciones (acercarse al usuario, volver a la base y un baile) se construyeron cada una en cuatro variantes:
- V1 con los componentes preferidos
- V2 con los no preferidos
- V3 y V4 con combinaciones aleatorias
Un nuevo grupo de 15 personas mayores, sin contacto previo con las pruebas de componentes, puntuó cada uno de los 12 videos sobre 10 y explicó sus puntuaciones.
Los componentes preferidos dieron lugar a las acciones mejor valoradas
Preferencias de componentes de las personas mayores
Proporción de los 25 participantes que eligió cada variante
Las preferencias de postura, trayectoria y tipo de giro no alcanzaron significación estadística en esta muestra y deben tomarse como indicativas. En conjunto definen un perfil de movimiento predeterminado para Lemmy: ritmo moderado, trayectorias rectas, giros suaves y un cuerpo que se inclina con la acción.
Puntuaciones de las acciones completas
Puntuación media sobre 10 de 15 nuevos participantes
Los componentes preferidos obtuvieron la puntuación más alta en general. En todas las acciones, V1 recibió la puntuación media más alta con la menor dispersión (IC del 95% 7.24–8.10). Las combinaciones no preferidas obtuvieron la puntuación más baja en cada acción.
La legibilidad importa más cuando el objetivo es claro. “Volver a la base” construida con componentes preferidos recibió la puntuación más alta (DE 0.88), con un intervalo de confianza que no se solapó con ninguna otra variante.
Las acciones expresivas toleran más variación. En el baile, una combinación aleatoria obtuvo una puntuación cercana a la versión preferida, y las valoraciones estuvieron más divididas.
Implicaciones para el diseño de movimiento robótico
Las preferencias obtenidas una vez pueden reutilizarse en distintas acciones
Una pequeña biblioteca de valores de componentes preferidos sirve como punto de partida para el diseño. Con ella pueden componerse nuevas acciones, y solo las desviaciones deliberadas requieren más pruebas. Así se ahorra el tiempo de los participantes, un recurso escaso en el cuidado de personas mayores.
Movimiento predecible para las tareas, más margen para la expresión
Las trayectorias rectas y los giros suaves importan sobre todo en las acciones de tarea, donde las personas deben leer la intención del robot. Las acciones expresivas, como el baile, pueden relajar estas restricciones sin reducir la aceptación.
El movimiento puede evaluarse antes de que exista el hardware
Una animación limitada por los límites físicos del robot permitió estudiar el movimiento mientras el prototipo aún estaba en desarrollo, sin atar las decisiones de diseño a las capacidades provisionales del hardware.
Limitaciones. Cada componente tenía solo dos variantes para que las pruebas fueran manejables, así que no se captaron distinciones más finas. La animación no puede reproducir el ritmo en vivo, el espacio personal ni las reacciones reales. Las muestras fueron pequeñas y procedían de un solo país; las pruebas con el robot físico son el siguiente paso. Dos de estas limitaciones dieron forma al trabajo posterior: una herramienta que mantiene las animaciones físicamente viables y estudios de AR que sitúan el robot a tamaño real en habitaciones reales.