석사 논문 · UNIST · 2026
비휴머노이드 로봇 동작을 위한 디자인-엔지니어링 프레임워크
이 논문은 비휴머노이드 로봇이 상황에 맞는 물리적 동작을 하도록 디자인하는 3단계 프레임워크와, 이를 적용하기 위한 도구를 제안합니다.
개요
A Framework for Designing Contextually Appropriate Physical Actions in Non-Humanoid Robots
KwanMyung Kim 교수
James Self 교수, Jaeyeon Lee 교수
2025년 12월 16일. 2026년 2월 엔지니어링 디자인 석사 학위 취득
Blender 애드온, 웹 CSV 플로터, iOS AR 앱, visionOS 앱
고령 및 청년 참가자, Blender 사용자, 디자인과 엔지니어링 분야 전문가 7명
디자이너는 애니메이션으로 작업하고, 엔지니어에게는 파라미터가 필요합니다. 디자인 의도는 인계 과정에서 사라지고, 로봇은 사람에게 필요한 방식이 아니라 모터가 허용하는 방식대로 움직이게 됩니다. 이 논문은 바로 이 공백을 다룹니다.
“사용자 경험과 엔지니어링 실현 가능성의 균형을 이루면서, 비휴머노이드 로봇의 상황에 맞는 동작을 디자인하고 평가하기 위한 체계적인 프레임워크를 어떻게 만들 수 있을까?”
세 단계, 그리고 디자인으로 돌아가는 테스트 결과
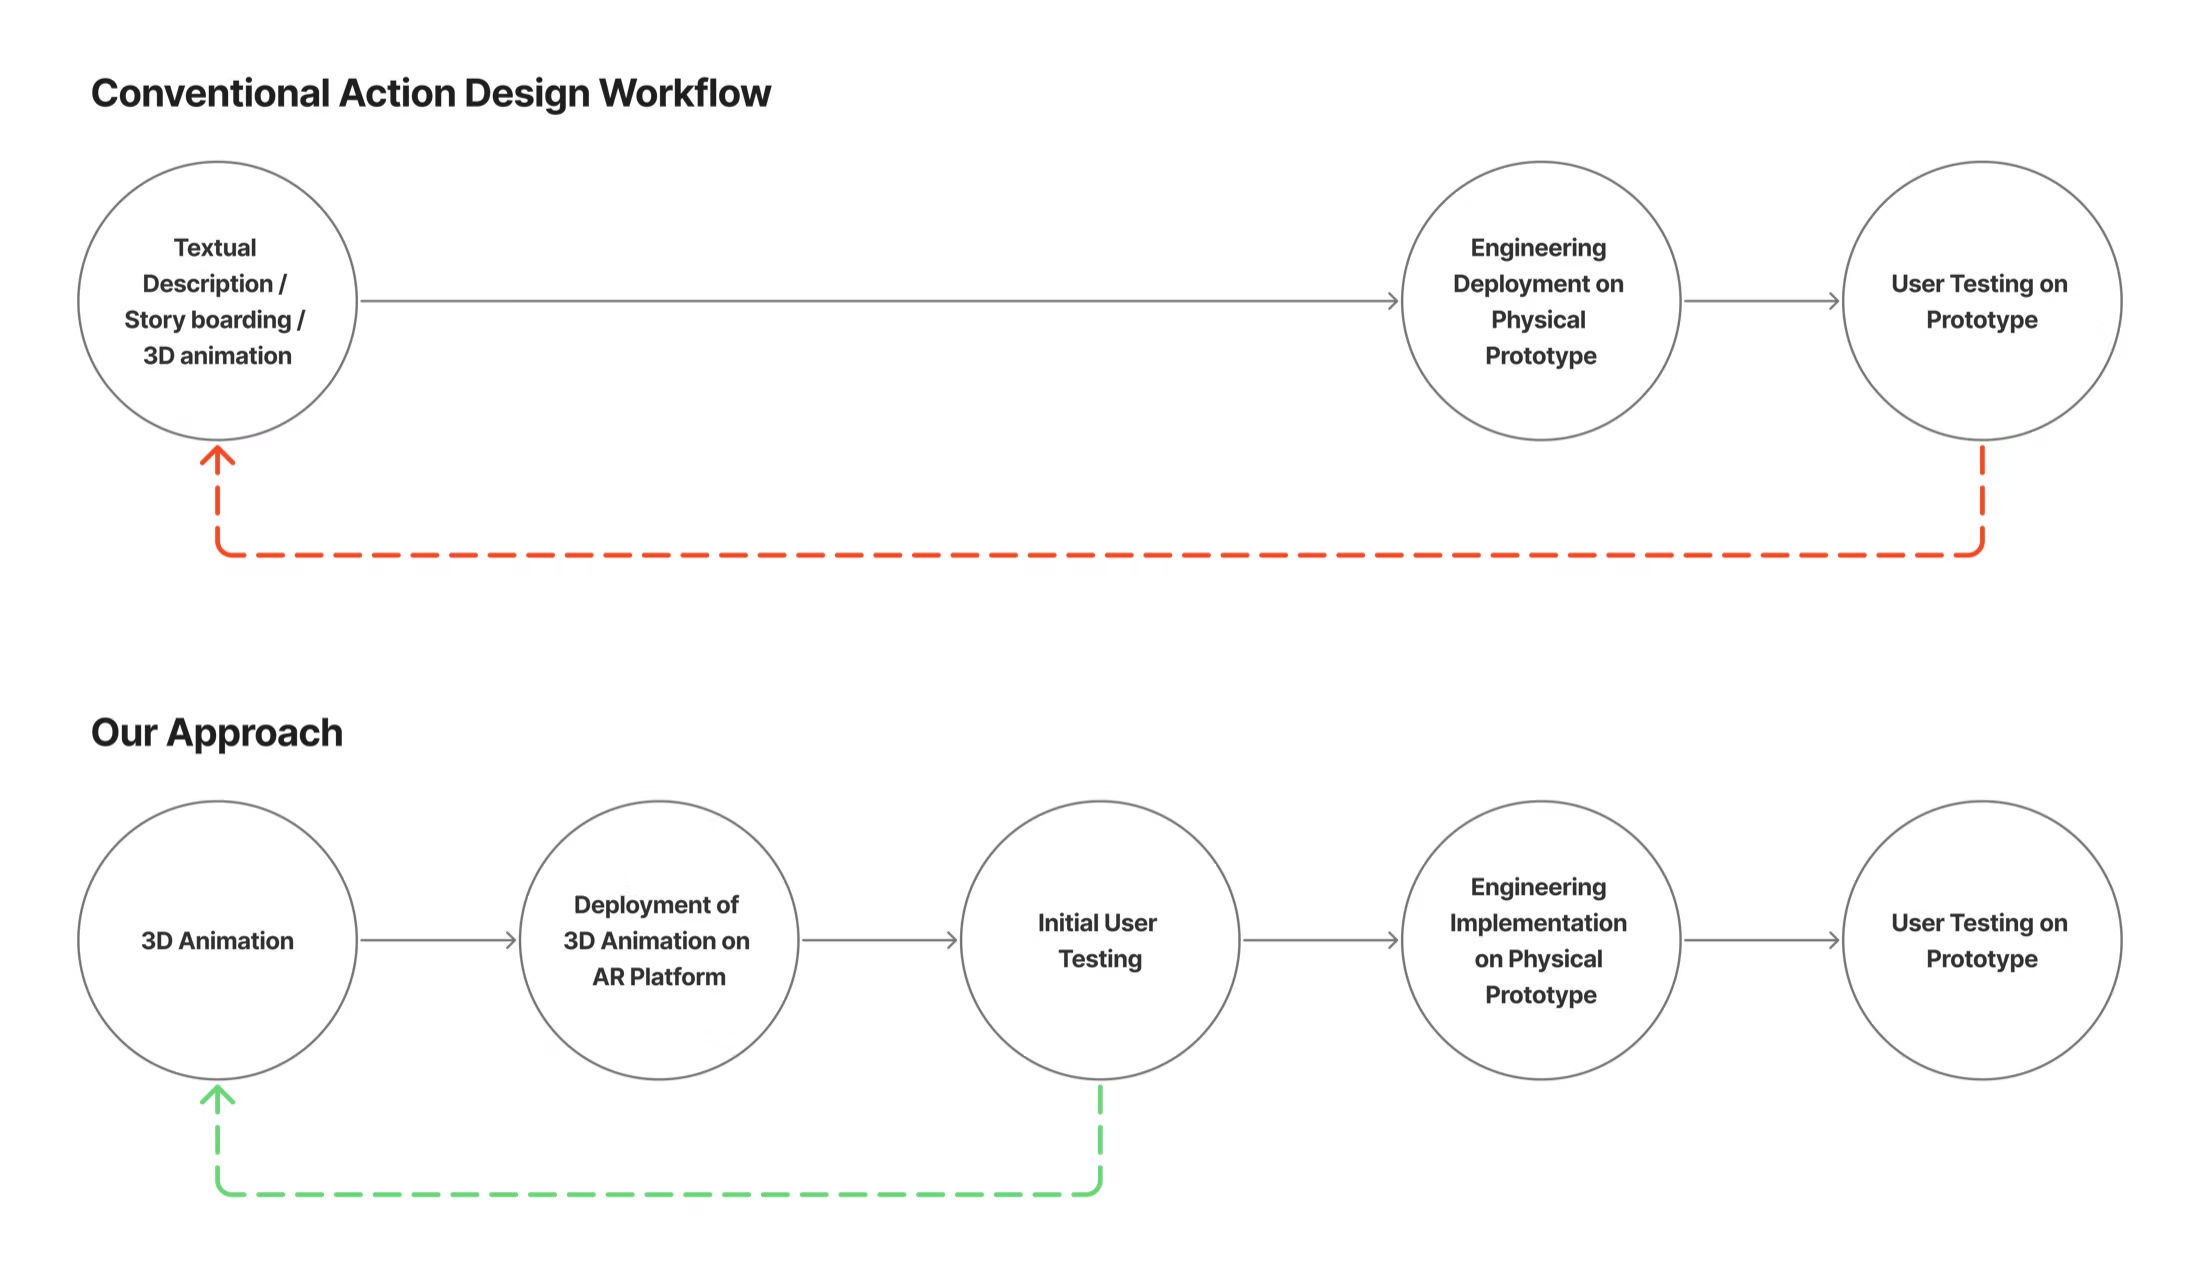
각 단계는 다음 단계로 이어지고, 테스트 결과는 다시 디자인에 반영됩니다.
-
1
로봇 동작 디자인
동작 카탈로그를 만들고, 움직임을 컴포넌트로 분해하고, 사용자 선호도를 측정합니다.
1단계 -
2
통합과 내보내기
로봇의 물리적 제약에 비추어 애니메이션을 검증하고, 구현할 수 없는 움직임을 수정하고, 엔지니어가 쓸 수 있는 데이터로 내보냅니다.
2단계 -
3
증강 현실에서 테스트
하드웨어가 출시되기 전에 iPhone의 AR로 실물 크기 로봇을 사람들의 집에 배치하고, Apple Vision Pro에서도 확인합니다.
3단계
1단계 · 로봇 동작 디자인
사용자 선호도에 기반한 컴포넌트 기반 동작 디자인
이 단계는 Lemmy 연구의 방법론을 적용합니다. 디자이너 워크숍에서 22개 동작 카탈로그를 만들고, 인터뷰로 네 가지 모션 컴포넌트를 도출했으며, 쌍대 비교로 선호도를 측정했습니다.
다국적 청년 참가자 36명을 대상으로 한 초기 라운드에서는 곡선 경로가 선호된 반면, 노인은 직선 경로를 선호했습니다. 움직임에 대한 선호가 사용자 집단에 따라 다르다는 뜻입니다. 검증 연구에서 노인이 선호한 컴포넌트로 만든 동작은 10점 만점에 7.7점으로, 5.3점을 받은 비선호 동작보다 높았습니다.
더 알아보기: Lemmy
2단계 · 통합과 내보내기
그럴듯한 애니메이션도 물리적으로는 불가능할 수 있습니다
2륜 로봇은 옆으로 미끄러질 수 없고, 부드러워 보이는 움직임도 어떤 모터로도 낼 수 없는 바퀴 속도를 요구할 수 있습니다. 그래서 애니메이션 작업 중에 이러한 제약을 적용하는 Blender 애드온 True RoboAnimator를 개발했습니다.
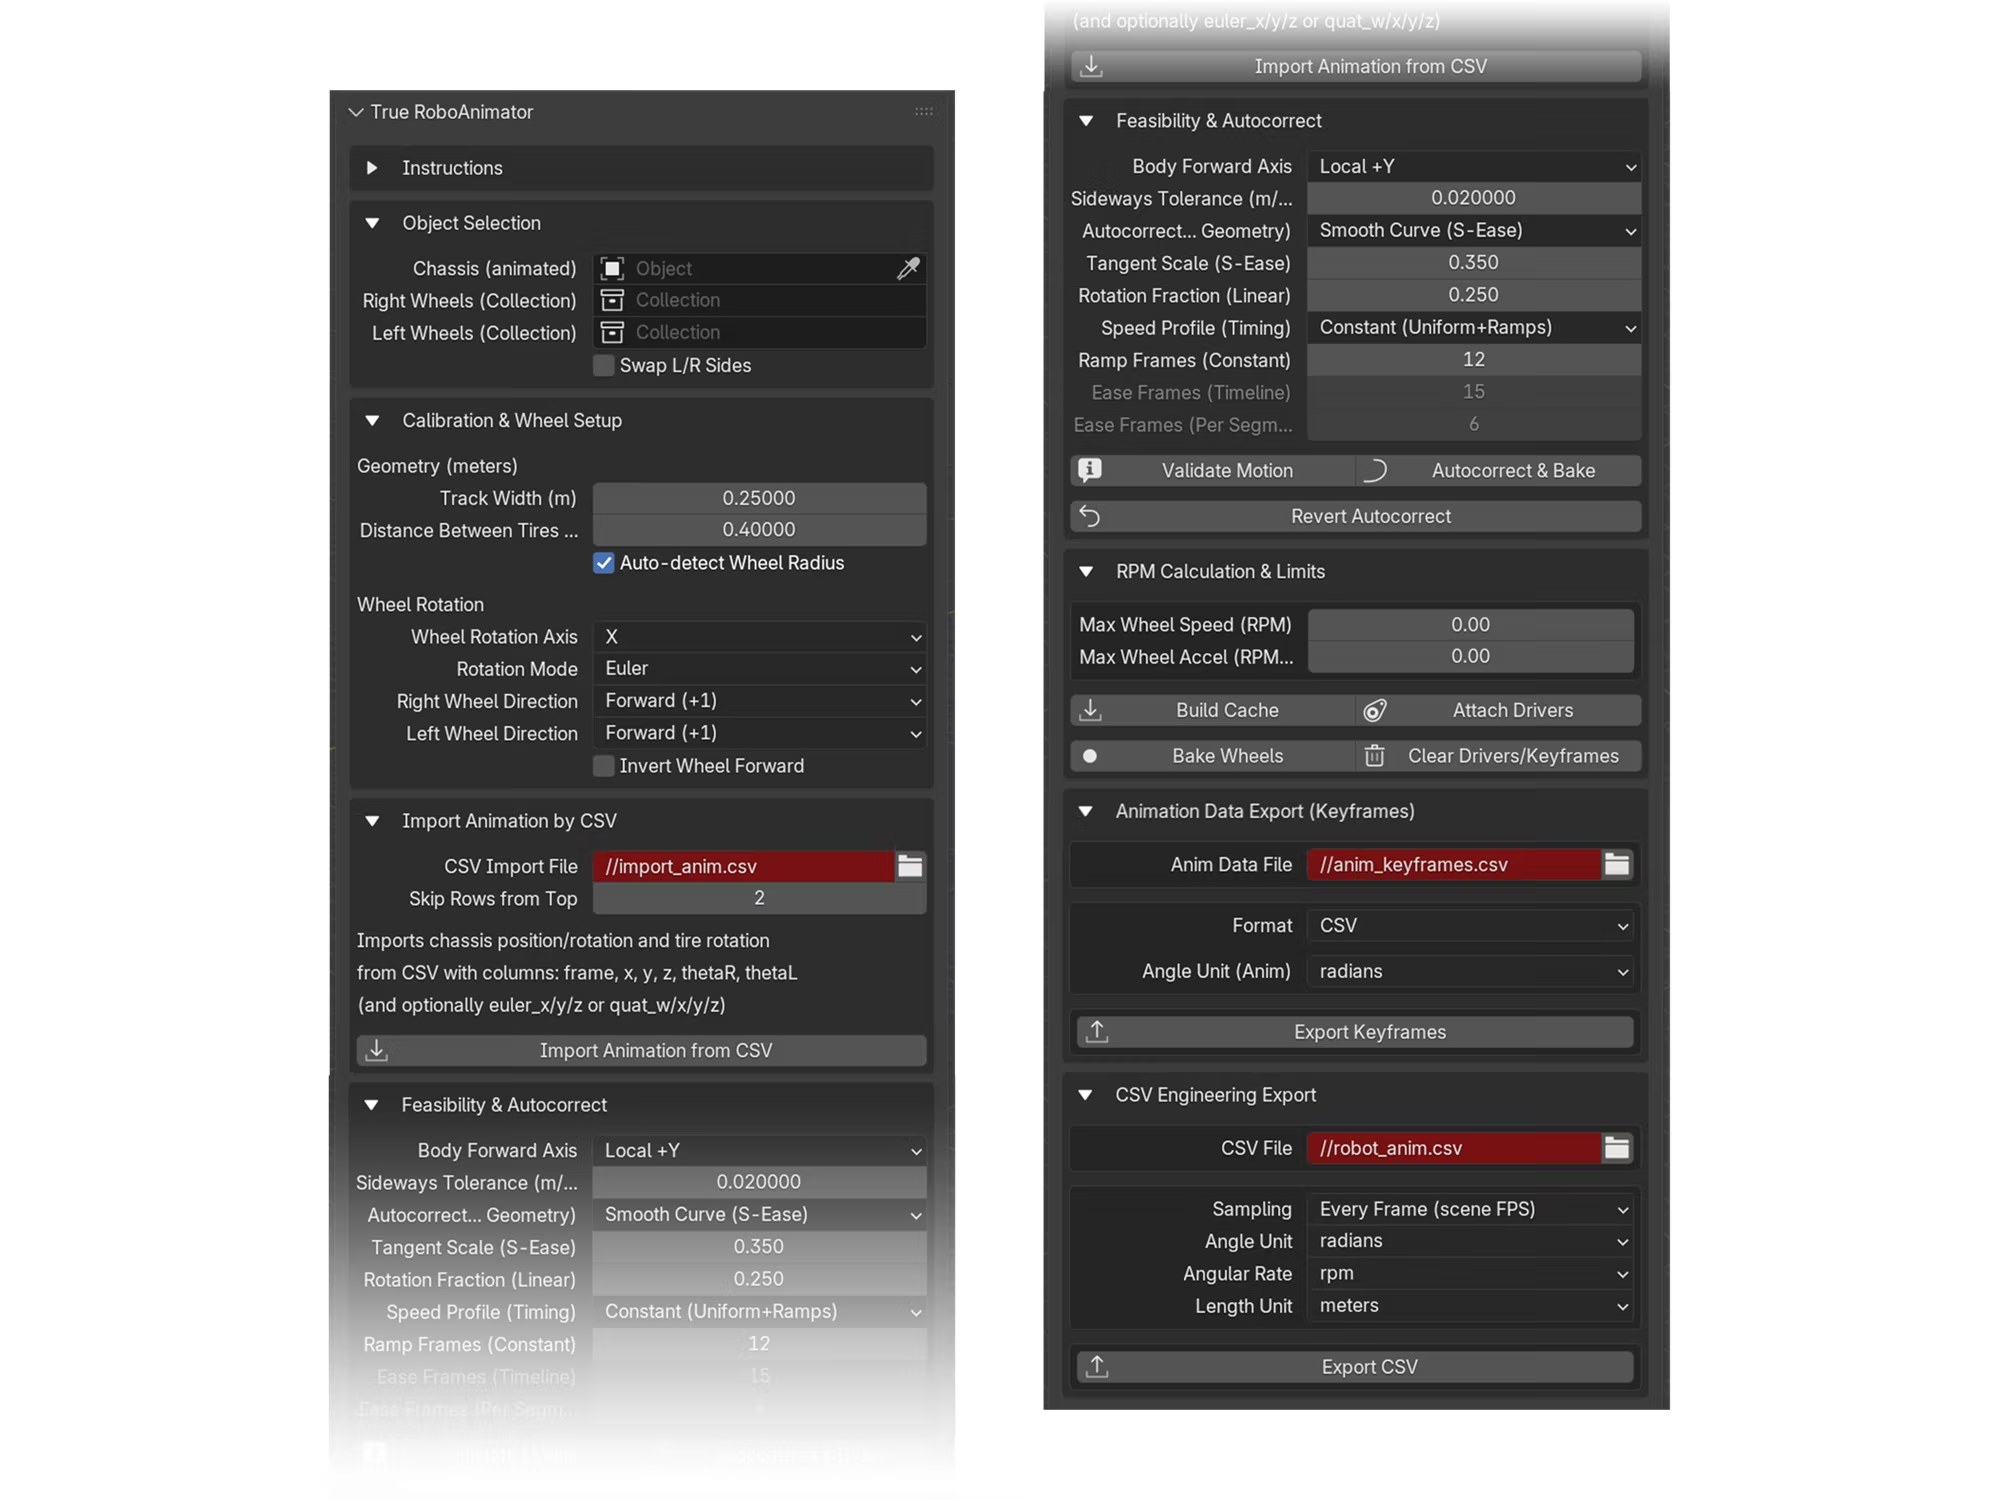
검증, 수정, 내보내기
움직임 검증. 로봇이 옆으로 미끄러져야 하는 프레임을 모두 표시합니다.
자동 수정. 구현할 수 없는 경로를 부드러운 S자 곡선이나 회전-이동-회전 시퀀스로 바꿉니다. 수정 내용은 되돌릴 수 있습니다.
바퀴 기구학. 속도와 가속도 제한을 반영해 좌우 바퀴의 각도와 RPM을 계산합니다.
엔지니어링용 내보내기. 프레임별 또는 고정 레이트 CSV, AR용 키프레임 CSV 또는 JSON을 내보내고, 데이터를 검토하는 웹 플로터도 제공합니다.

Blender 사용자의 True RoboAnimator 평가
외부 Blender 사용자가 사고 발화 세션 후 매긴 평균 점수(10점 만점)
충돌은 보고되지 않았습니다. 이해하기 쉬움 항목이 가장 낮은 점수를 받았으므로, 다음 버전은 원클릭 블랙박스처럼 동작하기보다 중간 단계를 보여 주어야 합니다. 이후 애드온은 Blender 공식 심사를 통과해 Blender Extensions에 공개되었으며, 다운로드 수는 7,000회를 넘었습니다.
3단계 · 증강 현실에서 테스트
참가자의 집에서 진행한 실물 크기 AR 테스트
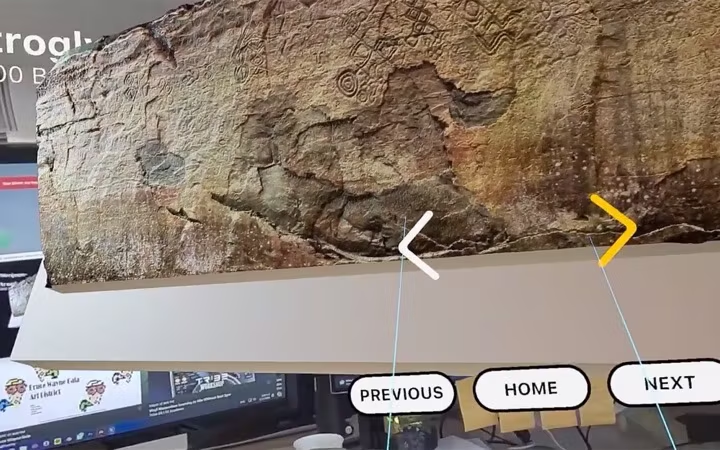
화면은 로봇을 작게 만들고 움직임을 평면적으로 보이게 합니다. 네이티브 iPhone 앱이 Lemmy를 실제 크기로 바닥에 고정하므로, 참가자는 자신의 가구와 비교하며 움직임을 관찰할 수 있습니다.
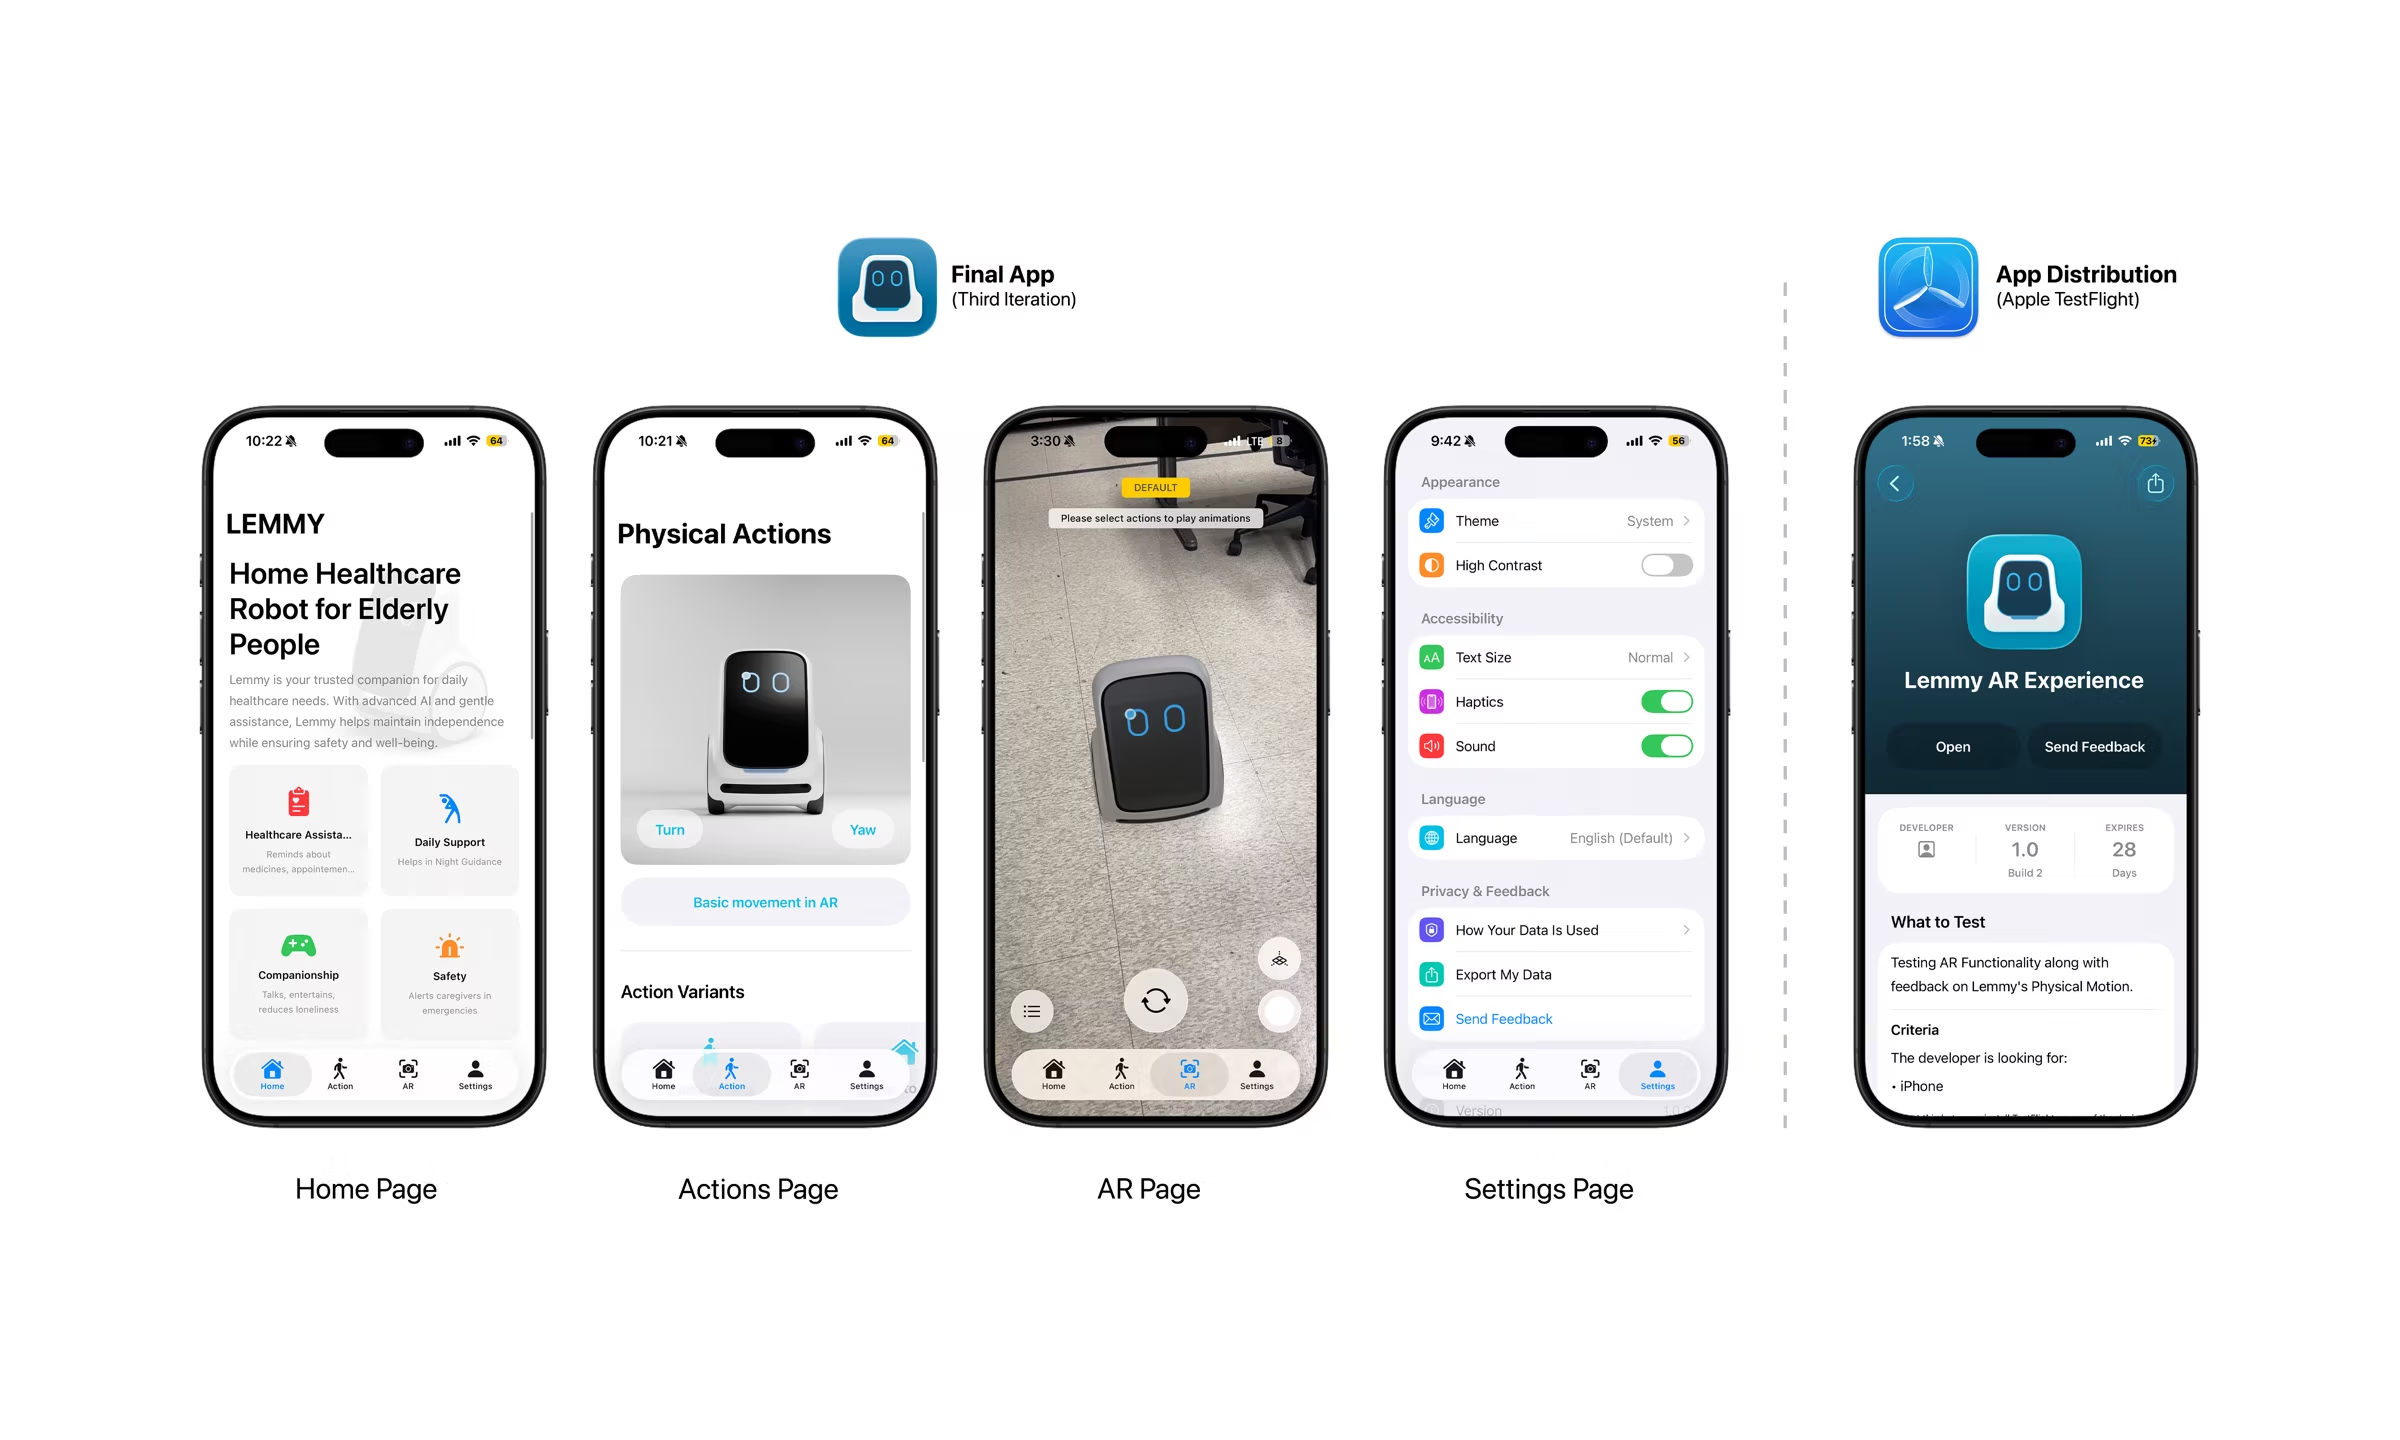
CAD에서 기기까지, 네이티브 구현
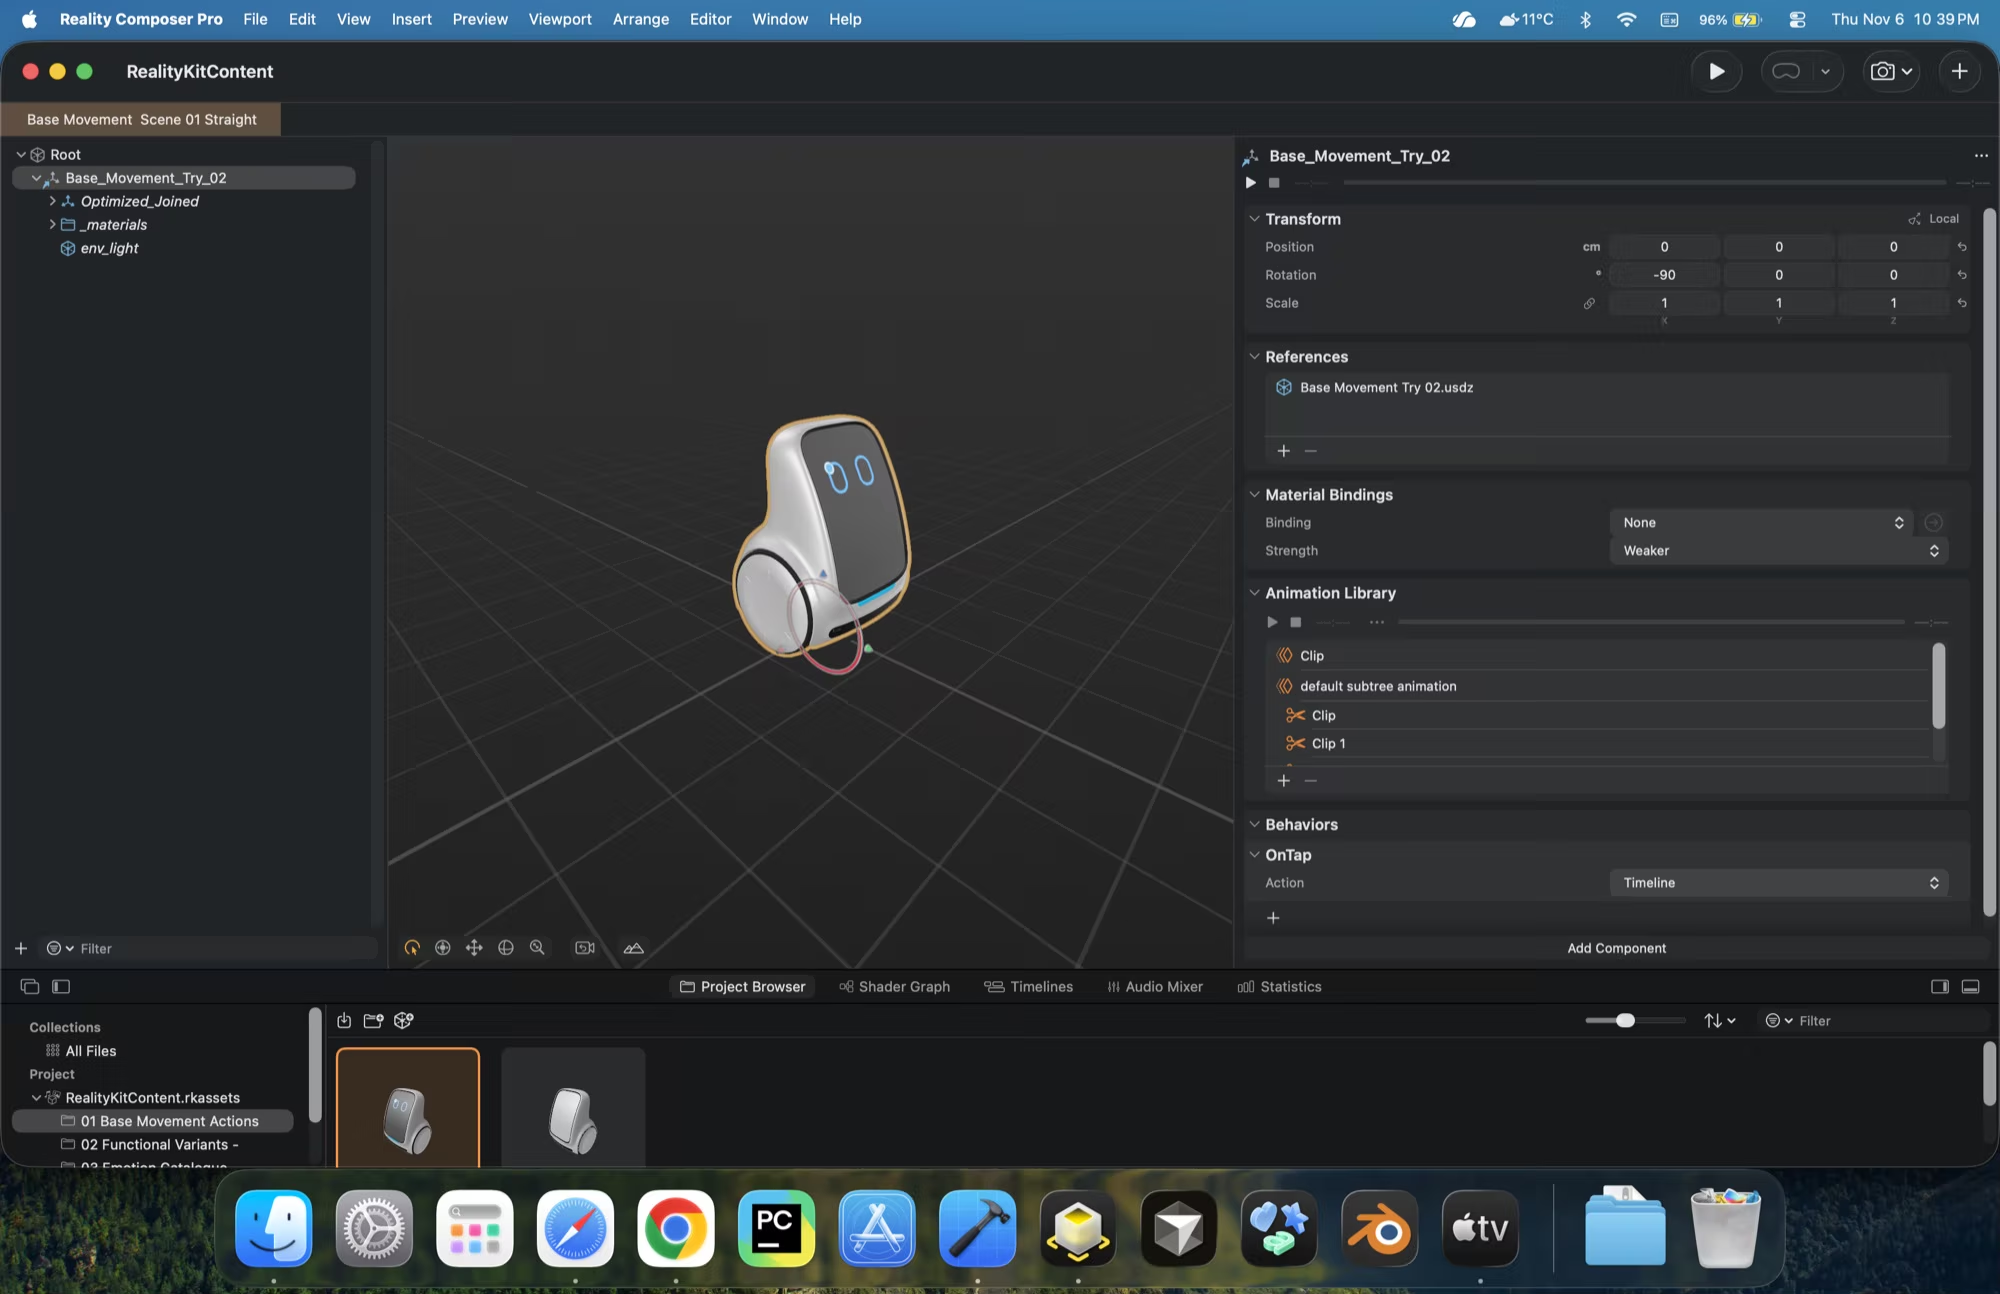
앱은 Swift와 SwiftUI, ARKit, RealityKit으로 개발했습니다. 로봇을 바닥에 고정하고, 감지된 평면에 배치하고 위치를 옮기거나, 핀치로 일시 정지하고, 인터페이스 없이 스크린샷을 찍을 수 있습니다. 기본, 기능, 표현으로 분류한 20개의 애니메이션을 담았습니다.
각 애니메이션은 Lemmy의 엔지니어링 CAD에서 시작해 Blender와 애드온을 거쳐 USDZ로 전달됩니다. 따라서 사람들이 AR에서 보는 것과 엔지니어가 받는 것이 일치합니다.


AR 경험에 대한 참가자 평가
평균 점수(10점 만점). 17세에서 29세 사이의 참가자가 집에서 자신의 iPhone을 사용했습니다.
AR 덕분에 크기와 경로를 쉽게 읽을 수 있었습니다. 참가자는 자신의 공간을 기준으로 로봇의 크기, 바라보는 방향, 향하는 곳을 판단할 수 있었습니다.
움직임만으로는 감정이 전달되지 않았습니다. 라벨 없이 보여 주자 표현적인 움직임은 자주 잘못 해석되었습니다. 빠른 움직임은 경계하는 모습으로 읽혔고, 많은 참가자가 Lemmy를 반려동물 같다고 표현했습니다.
표현에는 멀티모달 단서가 필요합니다. 앞으로는 움직임에만 의존하지 않고, 로봇의 화면과 소리 단서를 움직임과 함께 사용할 계획입니다.
프레임워크 전체에 대한 전문가 평가
학사 학위 취득 후 2년에서 6년의 경력을 지닌 20대 전문가 7명이 프레임워크 전체를 검토했습니다. 4명은 디자인 분야(UI/UX, 산업 및 제품 디자인, XR), 3명은 엔지니어링 분야(로보틱스 소프트웨어, VR/AR, 메카트로닉스) 출신입니다.
워크스루 후 전문가 평가
평균 동의 점수(10점 만점)
전문가의 우려가 다음 단계를 정합니다
전문가들은 조정 가능한 모션 컴포넌트(“노브”), 프레임워크가 3D 아티스트에게 주는 지원, CSV 내보내기를 높이 평가했습니다. 동시에 다음과 같은 우려도 제기했습니다.
- 화면, 소리, 거리 채널은 아직 다루지 않습니다.
- AR로는 모터 소음이나 무게를 전달할 수 없습니다.
- 더 복잡한 로봇으로 일반화할 수 있을지는 불분명합니다.
- 검증 기능의 원클릭 동작은 신뢰하기 어렵습니다.
이러한 한계가 다음 단계를 정합니다. 연령, 문화, 로봇을 달리해 선호도 연구를 재현하고, 더 많은 구동 방식을 지원하며, 멀티모달 단서를 추가하고, 같은 내보내기 데이터를 실제 하드웨어에서 테스트하는 것입니다.