True RoboAnimator
실제 로봇을 움직이는 애니메이션.
키프레임으로 만든 섀시 움직임을 바퀴형 로봇을 위한 공학적으로 정확한 애니메이션으로 바꿔 주는 Blender 애드온. 옆으로 미끄러지는 일이 없고, 바퀴 각도는 프레임마다 계산되며, 그 데이터로 하드웨어를 구동할 수 있습니다.
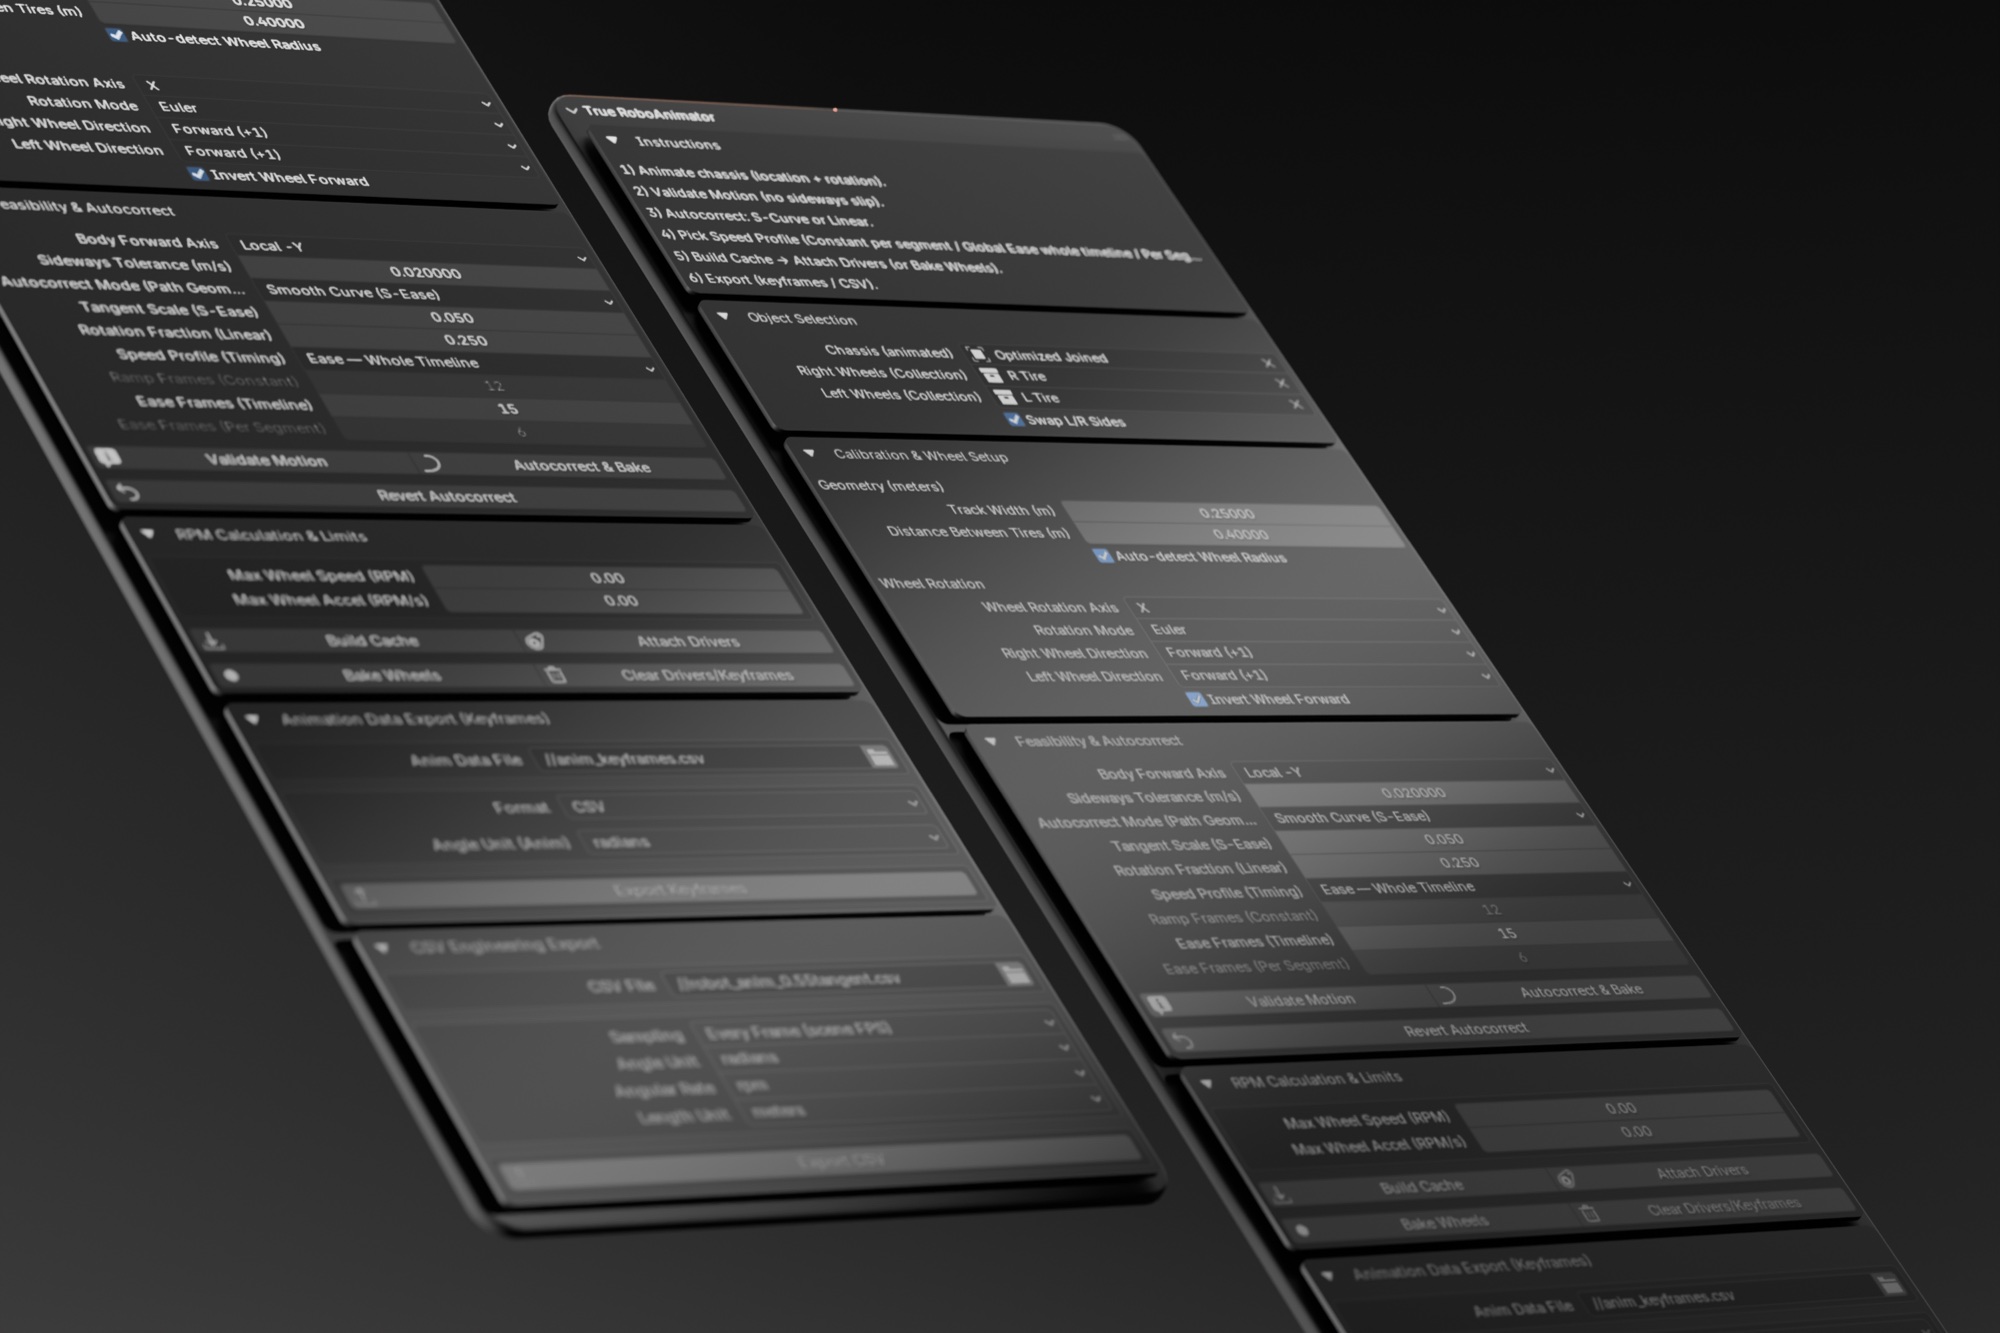
키프레임으로 움직이는 로봇은 옆으로 미끄러질 수도, 바퀴를 아무 속도로나 돌릴 수도 있습니다. 실제 로봇은 그럴 수 없습니다. True RoboAnimator는 모든 프레임을 로봇의 기구학과 대조해 누군가 실제로 만들기 전에 경로를 바로잡습니다.
하이라이트 보기.
-
하나의 패널, 위에서 아래로. 리그 설정, 캘리브레이션, 모션 경로, 바퀴 드라이버, 그리고 가져오기와 내보내기.
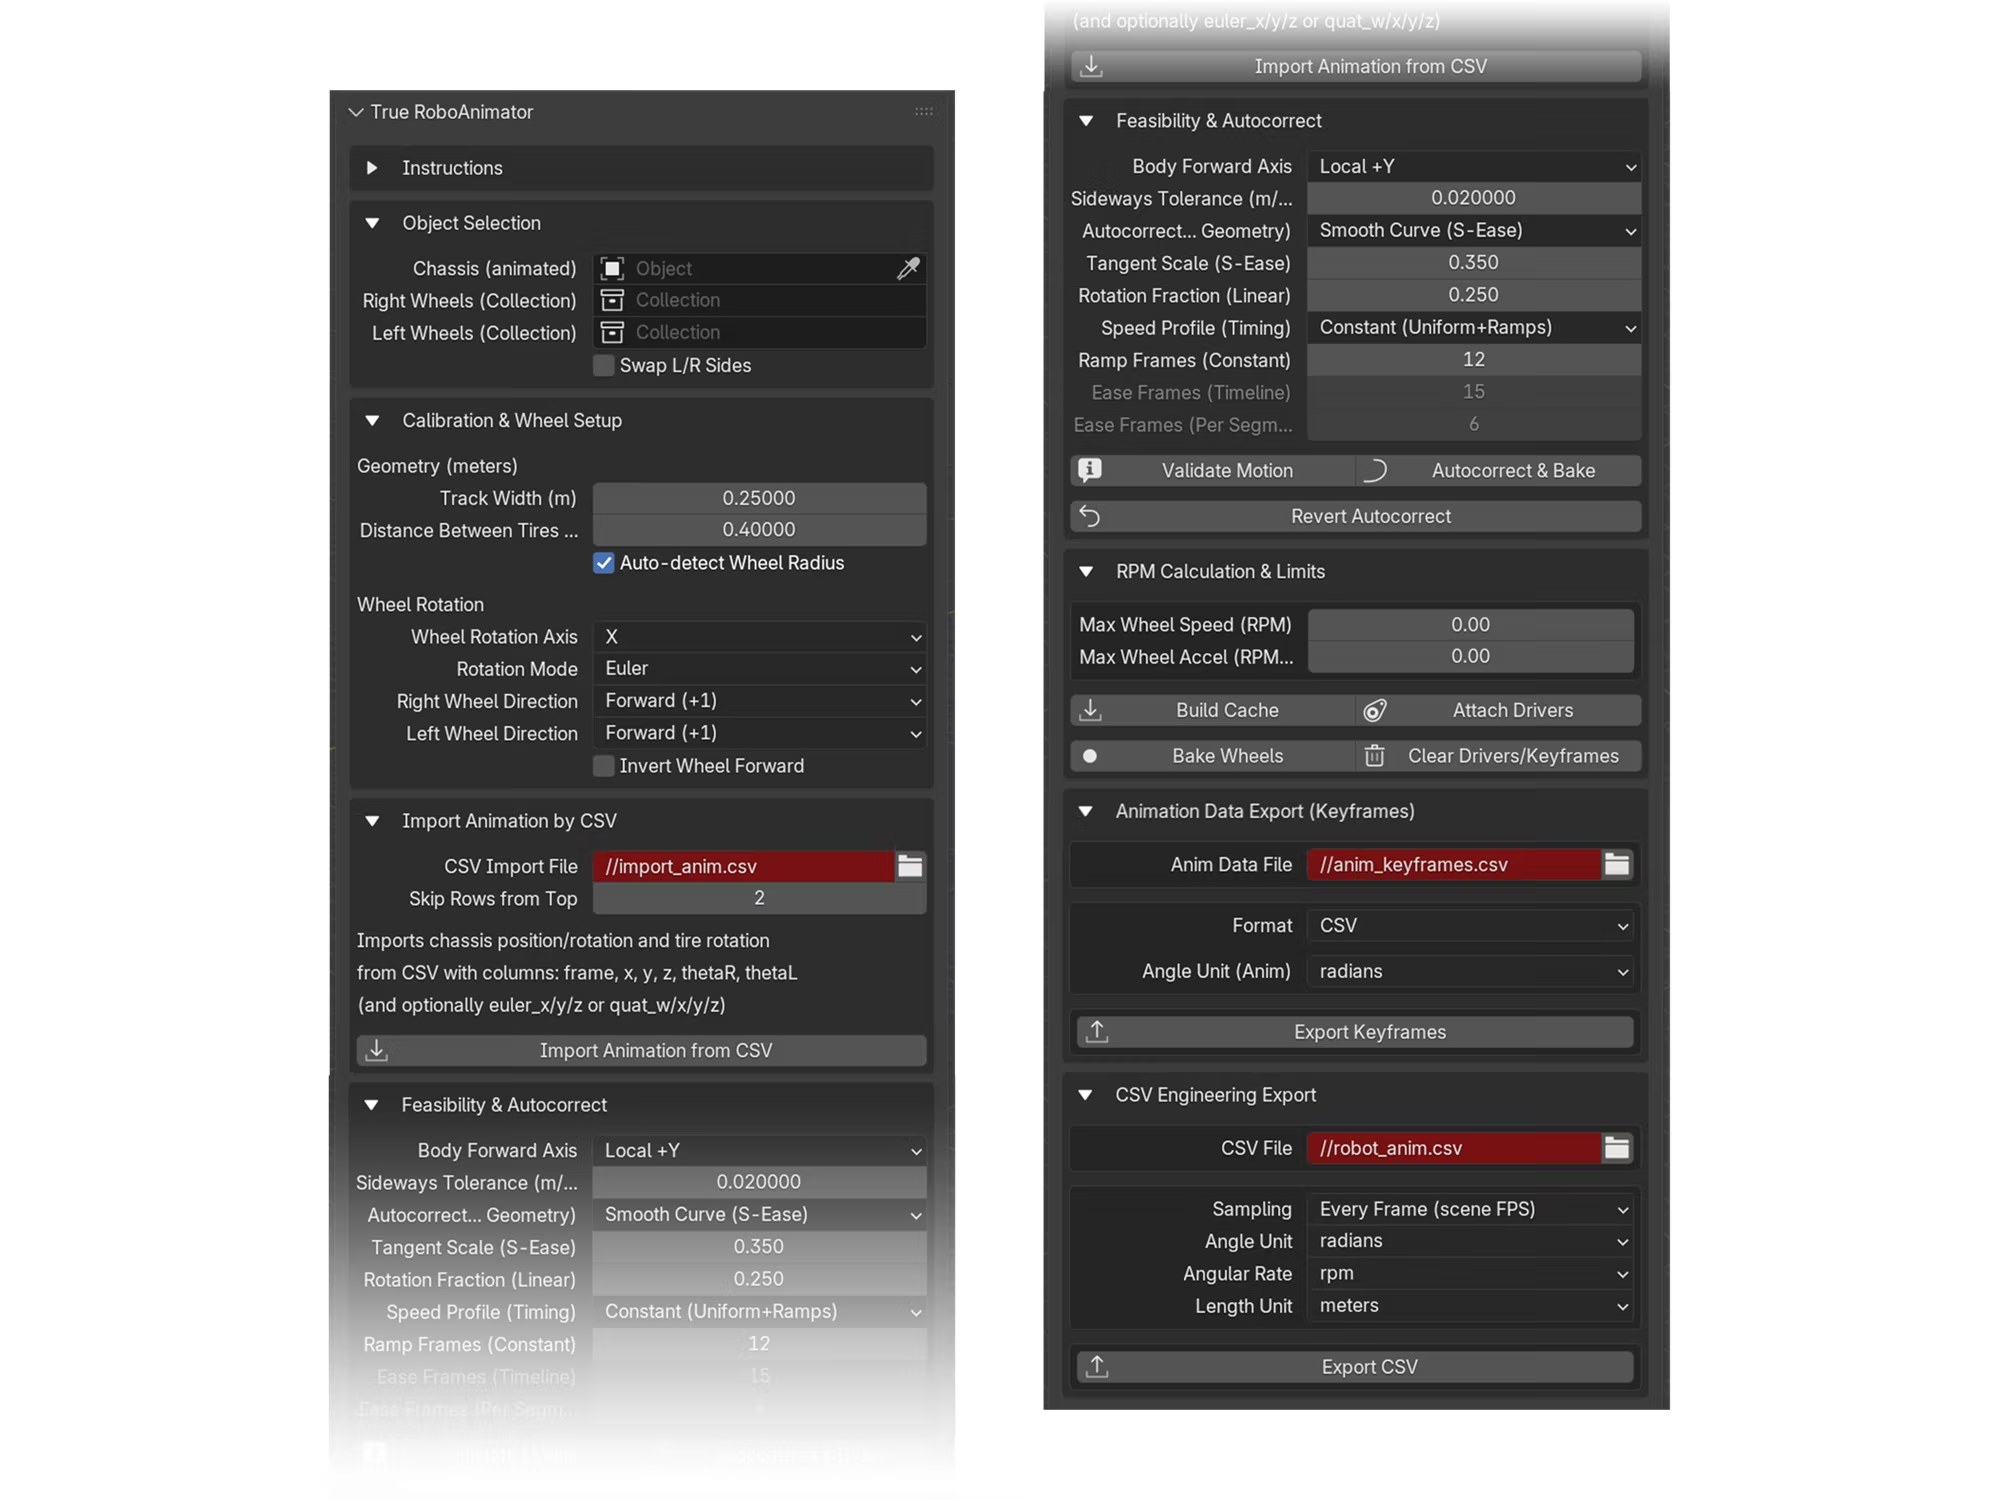
기구학 위에 만들었습니다.
실제 로봇이 따라갈 수 있는 움직임이 필요한 로봇 엔지니어와 테크니컬 애니메이터를 위해.
미끄러짐 감지. 섀시 움직임의 모든 프레임을 직접 설정한 허용치와 비교해 옆 미끄러짐이 없는지 확인합니다.
경로를 바로잡는 두 가지 방법. S-Ease는 로봇의 회전 한계 안에서 경로를 Bézier 곡선으로 부드럽게 다듬습니다. Linear는 제자리에서 회전하고, 직진한 다음, 최종 방향으로 회전합니다.
속도 프로파일. 가속 구간이 있는 사다리꼴, 타임라인 전체에 걸친 하나의 이징, 또는 구간마다의 이징 중에서 선택합니다.
모든 프레임의 각도. 왼쪽, 오른쪽, 캐스터 각도를 RPM 및 각가속도와 함께 프레임마다 캐시합니다.
자동 드라이버. 모든 바퀴에 오일러 또는 쿼터니언 방식의 회전 드라이버를 설정하며, 각 바퀴는 자신의 기본 방향을 기준으로 합니다.
CSV 가져오기와 내보내기. 시간, 자세, 바퀴 각도와 회전 속도를 엔지니어링용으로 내보내거나, 궤적을 다시 가져올 수 있습니다.
안전 한계. 바퀴 속도(RPM)와 각가속도(초당 RPM)에 상한을 둡니다.
뷰포트 보조 표시. 전방 화살표, 색으로 구분한 바퀴 축, 두 경로를 지오메트리로 실시간 표시합니다.
Blender 4.2부터 5.0까지. 슬롯형 액션을 위한 호환성 레이어 덕분에 어느 버전에서든 애니메이션을 안전하게 읽고 씁니다.
굴러가는 네 가지 방식.
로봇에 맞는 레이아웃을 고르면, 패널에 필요한 바퀴 슬롯만 정확히 표시됩니다.
두 개의 구동 바퀴. 두 바퀴의 속도 차이로 회전합니다.
수동 캐스터가 자유롭게 방향을 바꾸며, 그 회전은 섀시 중심의 전진 거리를 따릅니다.
같은 쪽의 두 바퀴가 하나의 각도를 공유합니다.
로커 방식의 스키드 스티어. 4륜과 마찬가지로 좌우 각각 각도를 공유합니다.
수식을 모두 공개합니다.
좌우 바퀴 각도는 고전적인 차동 구동 적분을 따릅니다. 캐스터는 요(yaw)를 무시합니다. 자유롭게 방향을 바꾸므로 그 회전은 섀시 중심의 전진 거리를 따라갑니다.
모델이 어느 방향을 향하든, 양의 각도와 회전 속도는 언제나 바퀴가 앞으로 굴러간다는 뜻입니다.
키프레임에서 하드웨어까지.
패널에 배치된 순서대로, 여덟 단계.
리그 구성
섀시와 바퀴 수를 설정한 다음, 각 바퀴 슬롯을 지정합니다.
캘리브레이션
윤거, 바퀴 반지름(또는 자동 감지), 회전축.
섀시 애니메이션
경로가 바뀌는 지점마다 위치와 회전에 키프레임을 줍니다.
검증
옆 미끄러짐이 없는지 확인합니다.
자동 보정
모드와 속도 프로파일을 고르고 베이크한 다음, 다시 검증합니다.
캐시 생성
모든 바퀴에 대해 프레임별 각도를 적분합니다.
드라이버 또는 베이크
실시간 재생에는 드라이버를, 다른 도구에는 베이크한 키를 사용합니다.
내보내기
하드웨어를 위한 엔지니어링 CSV 또는 키프레임 스냅샷.
검증되고, 공개되고, 쓰이고 있습니다.
Blender 사용자와 함께 평가
사고 발화(think-aloud) 세션에서 안정성 10점 만점에 8.6점, 워크플로 적합성 8.4점을 받았습니다. 이후 Blender의 공식 익스텐션 심사도 통과했습니다.
연구 보기RoboAnimator CSV Plotter
애드온의 CSV를 속도별로 색을 입힌 경로, 속도에 따른 3D 경로, 애니메이션 타임라인으로 시각화합니다. 모두 브라우저에서 바로 실행됩니다.
플로터 열기학술 연구에서
Sarfraz, D. (2025). True RoboAnimator: Engineering-Accurate Wheeled-Robot Animation Toolkit for Blender. Graduate thesis project, Ulsan National Institute of Science and Technology (UNIST).
기술 사양
- 버전
- 1.4.1
- Blender
- 4.2 LTS부터 5.0까지
- 요구 사항
- Python 3.11(Blender에 포함), 외부 의존성 없음
- 지원 로봇
- 차동 구동(2륜), 캐스터가 있는 차동 구동(3륜), 스키드 스티어(4륜), 로버형 스키드 스티어(6륜)
- 보정
- 윤거에서 구한 곡률 제한이 있는 S-Ease 곡선, 또는 Linear(회전, 이동, 회전)
- 속도
- 램프 프레임이 있는 사다리꼴, 전역 이징, 또는 키별 이징
- 출력
- 장면의 프레임 레이트 또는 고정 레이트로, 원하는 단위로 내보내는 엔지니어링 CSV. 키프레임 CSV 또는 JSON. 베이크된 바퀴 키
- 라이선스
- GPL-3.0